Konkurenční technologie a trendy
Kamera a rozpoznávání vzorů: měření polohy výpočetním zobrazováním
Snímat obrazovým čidlem kódovaný vzor nebo náhodnou texturu, dekódováním získat absolutní polohu a korelací obrazu subpixelový posuv je měřicí cesta, která se teprve rozvíjí. Tento článek odvozuje spodní mez šumu subpixelového odhadu, v simulaci porovnává systematickou odchylku tří metod proložení a kvantifikuje omezení pohybovou neostrostí, snímkovou frekvencí, zpožděním a výpočetní zátěží.
Konvenční enkodér čte několika fotodiodami pečlivě navrženou stupnici a zpracování signálu probíhá v analogové oblasti. Jiná myšlenka je vyfotografovat obrazovým čidlem celý úsek vzoru a dekódování i registraci přenechat algoritmu. Každodenním příkladem je optická myš, která snímá texturu stolu několika tisíci snímky za sekundu a posuv odhaduje korelací. Promění-li se tato myšlenka v přesné měření polohy, jak přesné a jak rychlé může být a kde je cena?
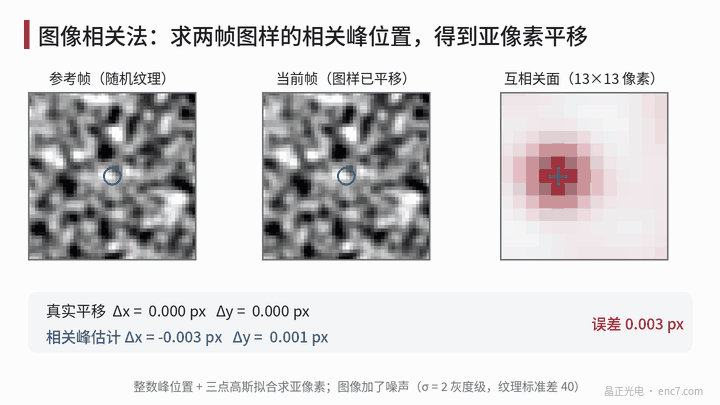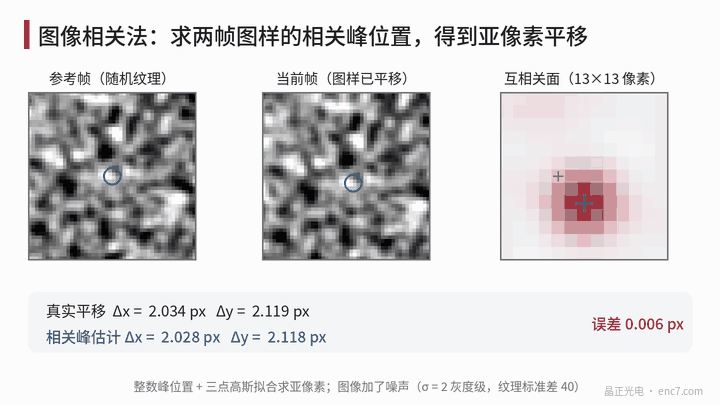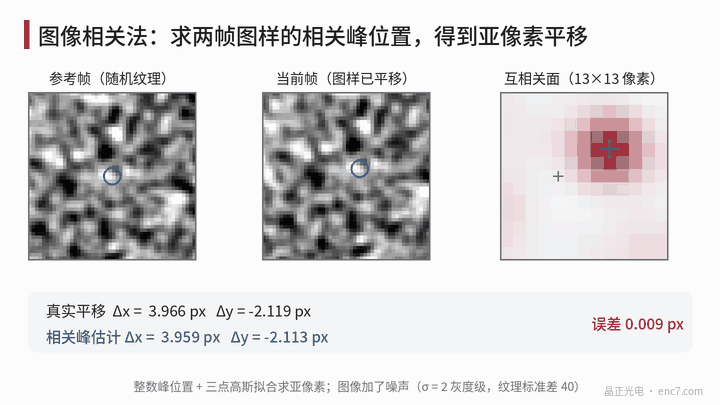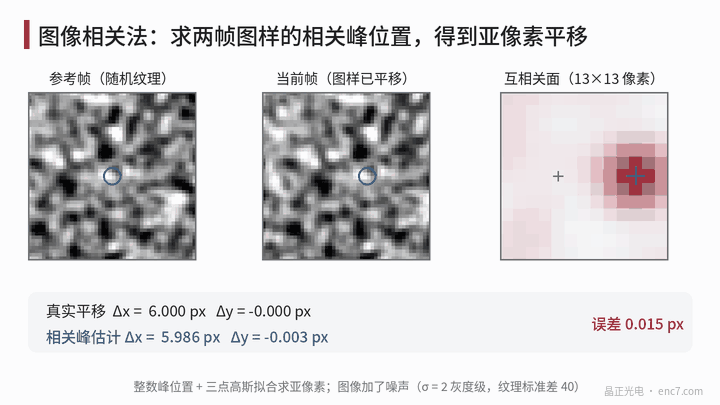
Princip: dekódování dává absolutní polohu, registrace jemnou polohu
Měření výpočetním zobrazováním má obvykle dvě vrstvy:
- Hrubé určení polohy (absolutní): vzor je dvourozměrný pseudonáhodný kód nebo označené kódové pole a kombinace v libovolném okně k×k se v celém měřicím rozsahu neopakuje. Binární okno 6×6 má 2³⁶ kombinací, daleko více, než je skutečně potřebných poloh, a přebytek lze použít k opravě chyb. Dekódováním kódového slova se zjistí, ve kterém kódovém prvku leží střed zorného pole.
- Jemné určení polohy (subpixel): uvnitř kódového prvku se aktuální snímek registruje na referenční vzor a získá se posuv.
K registraci se často používá křížová korelace: c(u, v) = Σ I₁(x, y)·I₂(x + u, y + v) a poloha vrcholu je posuv. Při výpočtu FFT platí c = F⁻¹[F(I₁)*·F(I₂)]; normalizuje-li se spektrální amplituda a ponechá se jen fáze, jde o fázovou korelaci. Za celočíselnou polohou vrcholu se třemi body kolem vrcholu proloží parabola nebo Gaussova funkce a získá se subpixelový posun, anebo iterační gradientová metoda (Lucas–Kanade) řeší posuv přímo.
Rozlišení na straně objektu určuje velikost pixelu a zvětšení: při pixelu 3,45 μm a zvětšení 1 je každý objektový pixel 3,45 μm; dosáhne-li subpixelová přesnost 0,01 pixelu, odpovídá to 34,5 nm, na kódovém kotouči o poloměru 20 mm asi 0,36″.
Spodní mez šumu: Cramérova–Raova mez
Předpokládejme, že referenční vzor je bez šumu a každý pixel aktuálního snímku má nezávislý šum rozptylu σ_n². Spodní mez rozptylu odhadu posuvu ve směru x je
σ_δ² ≥ σ_n² / Σ(∂I/∂x)²
kde součet běží přes všechny pixely použité při registraci. To říká dvě věci: čím strmější je gradient textury a čím více je pixelů, tím vyšší je přesnost; šum klesá jako 1/√(počet pixelů). Počítaný příklad: 128×128 pixelů, kvadratický průměr gradientu šedé textury 25 úrovní šedi/pixel, šum 2 úrovně šedi, σ_δ ≥ 2/(128×25) ≈ 6×10⁻⁴ pixelu. V simulaci je náhodná chyba iterační gradientové metody asi 8×10⁻⁴ pixelu, stejného řádu jako mez. Obsahuje-li šum i referenční snímek, násobí se mez ještě asi √2.
Systematická odchylka: pixel locking
Náhodnou chybu lze zprůměrovat, systematickou odchylku nikoli. Proložení třemi body předpokládá, že tvar vrcholu je parabola nebo Gaussova funkce, skutečný tvar však závisí na textuře, odhad je „přitahován“ k celočíselným pixelům a chyba vůči skutečné subpixelové poloze probíhá esovitě — tomu se říká pixel locking.
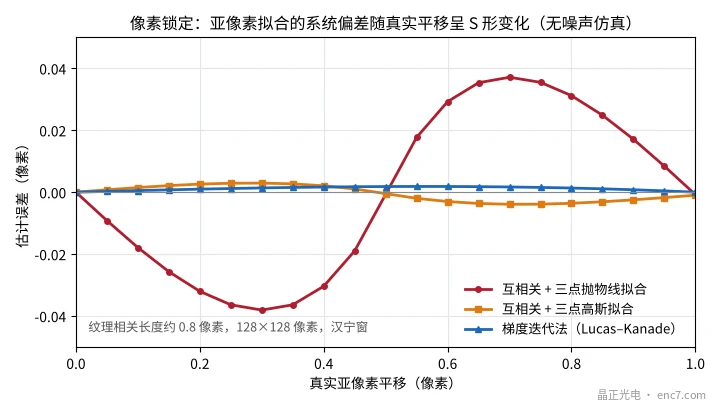
Podmínky simulace jsou korelační délka textury asi 0,8 pixelu, 128×128 pixelů a Hannovo okno. Odchylka parabolického proložení třemi body je nejvýše asi 0,038 pixelu, Gaussova proložení asi 0,004 pixelu a gradientové iterace asi 0,002 pixelu. Situace se zhorší, je-li textura příliš jemná: klesne-li korelační délka na 0,5 pixelu, je vzor podvzorkován a odchylka gradientové metody stoupne také na asi 0,03 pixelu. Znaky vzoru by proto měly pokrývat alespoň dva pixely.
Skutečný systém má navíc systematické chyby z zkreslení objektivu, nerovnoměrného osvětlení, nejednotné odezvy pixelů a změny zvětšení s teplotou. Několik tisícin pixelu ideální simulace je v praxi často nedosažitelných; udržet stálou přesnost v řádu setiny pixelu už vyžaduje pečlivou kalibraci.
Rychlost, zpoždění a výpočetní zátěž
Pohybová neostrost: během expozice se vzor posune o v·t_exp. Při pulzním osvětlení 1 μs je neostrost při 1 m/s 1 μm, asi 0,29 pixelu, což je ještě přijatelné; při expozici 10 μs je to 2,9 pixelu.
Posuv mezi snímky: při pouhé relativní registraci se musí sousední snímky dostatečně překrývat. Při zorném poli 128 pixelů (asi 0,44 mm), nemá-li posuv mezi snímky překročit 1/4 zorného pole, je mez rychlosti při snímkové frekvenci 10 kHz asi 1,1 m/s. Absolutní vzor, který lze v každém snímku dekódovat samostatně, toto omezení nemá.
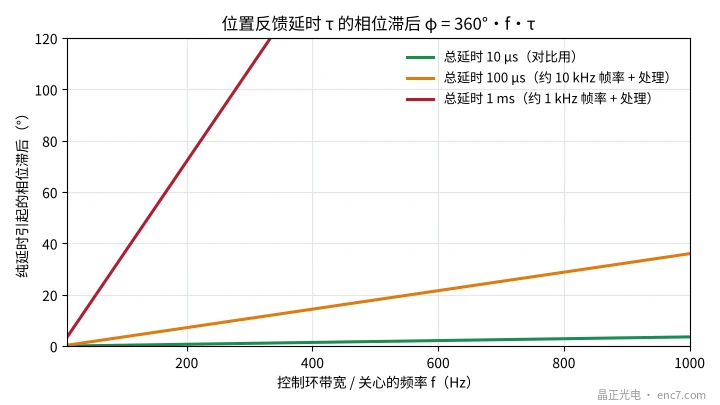
Zpoždění: expozice, vyčtení a výpočet dávají celkové zpoždění τ, které na frekvenci f způsobí fázové zpoždění 360°·f·τ. Při τ = 100 μs je zpoždění 7,2° při 200 Hz a 36° při 1 kHz, což v servosmyčce s vysokou šířkou pásma nelze přehlížet (viz Obrázek 3).
Výpočetní zátěž: komplexní FFT 128×128 potřebuje asi 5N·log₂N ≈ 1,1×10⁶ operací v plovoucí čárce; každý snímek potřebuje alespoň jednu přímou a jednu zpětnou transformaci, při snímkové frekvenci 10 kHz tedy asi 2×10¹⁰ operací za sekundu, s datovým tokem asi 164 MB/s. To obvykle vyžaduje FPGA nebo specializovaný hardware.
Směry výzkumu a praktické obtíže
- Vzor zůstává referencí: kamera měří polohu „vzoru vůči čidlu“; polohová chyba Δx samotného vzoru se stává přímo úhlovou chybou Δθ = Δx/r. Přesné měření i nadále vyžaduje fotolitografickou přesnost vzoru; náhodná textura potřebuje bodovou kalibraci a čelí driftu z opotřebení a znečištění.
- Více stupňů volnosti: jediný obraz dokáže současně vyřešit x, y a úhel natočení, což se hodí pro vícenápravové stoly a je to výrazná výhoda vůči jednorozměrnému enkodéru.
- Kombinace s interpolací mřížky: kamera obstarává absolutní polohu a vysokou přesnost při nízké rychlosti, konvenční snímací hlava s mřížkou poskytuje rychlou spojitou interpolaci s malým zpožděním — možná hybridní architektura.
- Nová čidla a algoritmy: událostní obrazová čidla a dekódování založené na učení se zkoumají, ale kalibrace, interpretovatelnost a dlouhodobá stabilita ještě potřebují průkaz.
Inženýrské body
- Nejprve spočítat objektový pixel: velikost pixelu ÷ zvětšení, pak vynásobit dosažitelnou subpixelovou přesností (v praxi odhadovat v řádu 0,01 pixelu) a získat rozlišení, s nímž lze počítat.
- Zvolit vhodnou subpixelovou metodu: pixel locking parabolického proložení třemi body může dosáhnout několika setin pixelu; v přesných případech použít Gaussovo proložení, fázovou metodu nebo gradientovou iteraci.
- Znaky vzoru ne menší než 2 pixely: podvzorkování zvětšuje odchylku všech metod.
- Pulzním osvětlením tlumit neostrost: neostrost v·t_exp udržet v desetinách pixelu.
- Ověřit vliv zpoždění na řídicí smyčku: φ = 360°·f·τ; 100 μs zpoždění je při 1 kHz už 36°.
- Zařadit přesnost vzoru do chybového rozpočtu: kamerové uspořádání nezbavuje potřeby vysoce přesného vzoru; polohová chyba vzoru vstupuje do výsledku měření přímo.
Shrnutí
Měření výpočetním zobrazováním nahrazuje „stupnici + analogovou interpolaci“ spojením „pořídit snímek + spustit algoritmus“ a je přitažlivé při více stupních volnosti, absolutním určování polohy a odolnosti vůči chybám. Teoretická spodní mez subpixelové přesnosti může být velmi nízká, ale praktickými omezeními jsou pixel locking, systematické chyby objektivu a osvětlení, snímková frekvence a zpoždění i výpočetní zátěž. Spíše než prostá náhrada konvenční snímací hlavy s mřížkou je pravděpodobnější doplnění a přesný vzor sám zůstává měřicí referencí.
Překlad čínského originálu (0187). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.