Konkurenční technologie a trendy
Strojové učení při kompenzaci chyb enkodérů
Harmonická kompenzace a kompenzace tabulkou platí jen pro opakovatelné chyby v kalibračních podmínkách; změní-li se teplota nebo zatížení, změní se i chyba. Na sadě ilustrativních dat tento článek porovnává statickou kompenzaci, model s fyzikální strukturou, Gaussův proces, neuronovou síť a polynom vysokého stupně při interpolovaných a extrapolovaných teplotách a uvádí podstatné body k přeučení, křížové validaci a interpretovatelnosti.
Kompenzace chyb enkodéru se obvykle kalibruje při jedné teplotě a v jednom montážním stavu a vznikne kompenzační tabulka v závislosti na úhlu. Tepelný nesoulad mezi nábojem a hřídelí však mění excentricitu, offset snímací hlavy driftuje s teplotou a zatížení deformuje hřídelové uložení, takže chyba v provozu není stejná jako chyba při kalibraci. Proto se navrhuje vzít jako vstupy i teplotu, zatížení a podobně a proložit je modelem strojového učení. Jak daleko lze touto cestou dojít a jaký má vztah ke konvenční harmonické kompenzaci? Tento článek na sadě ilustrativních dat spočítá přínosy i rizika.
Model chyby: od e(θ) k e(θ, T, …)
Konvenční kompenzace má jako jedinou nezávisle proměnnou úhel natočení θ:
e(θ) = Σ [a_k·cos(kθ) + b_k·sin(kθ)]
kde k je řád harmonické na otáčku a a_k, b_k jsou koeficienty získané kalibrací. Po zahrnutí provozních podmínek se chyba stává e(θ, x), kde x může zahrnovat teplotu T, zatížení, směr otáčení a další. Obvyklé mechanismy jsou: tepelný nesoulad mění excentricitu (především 1. harmonická), zatížení deformuje hřídelové uložení (nízké řády harmonických), drift offsetu snímací hlavy (interpolační chyba 1krát za periodu signálu), a vůle při změně směru (závisí na směru otáčení).
Existují dvě cesty modelování:
- Model s fyzikální strukturou: harmonický tvar se zachová a koeficientům se dovolí měnit se s provozními podmínkami, například a_k(T) = a_k0 + a_k1·(T − T₀). Model je v parametrech lineární, jediné řešení metodou nejmenších čtverců je všechny poskytne a každý koeficient má fyzikální význam.
- Datově řízený model: regrese Gaussovým procesem, malá neuronová síť, stromy s gradientovým boostingem a podobně, které chybu prokládají přímo vstupy jako cosθ, sinθ a T. Zakódování θ jako cosθ a sinθ zajišťuje, že model přirozeně splní periodicitu 360°.
Počítaný příklad: interpolace a extrapolace
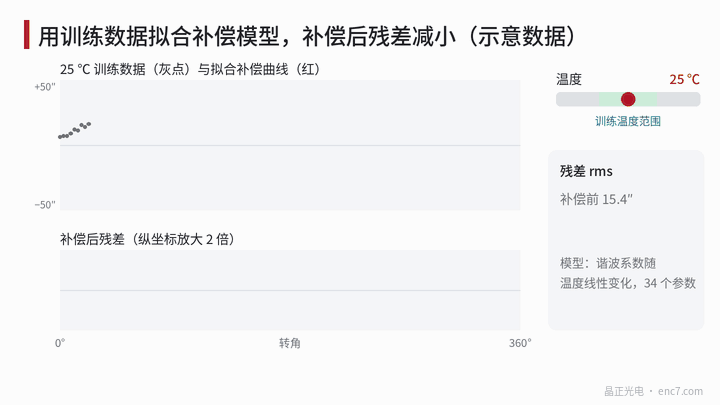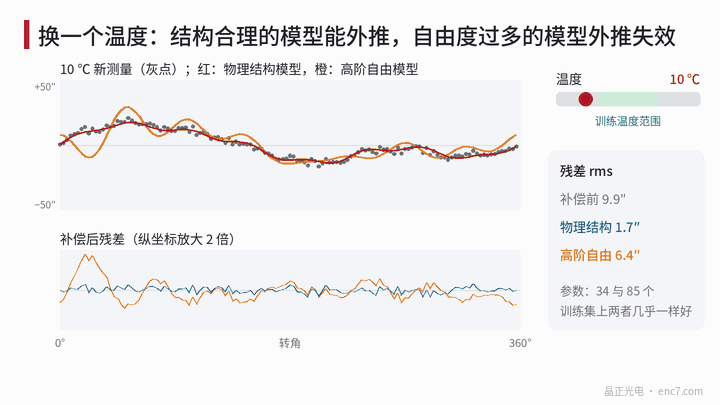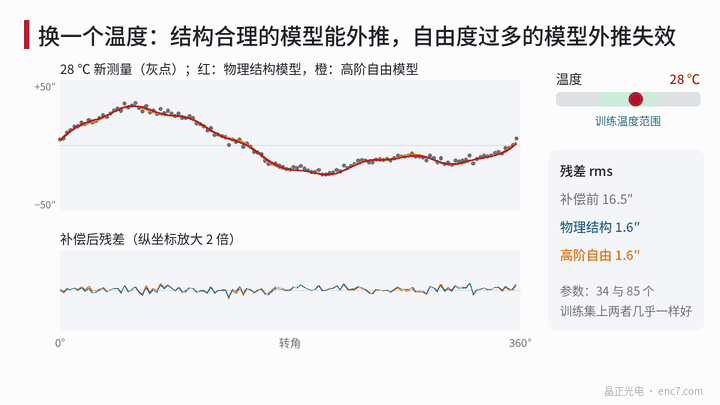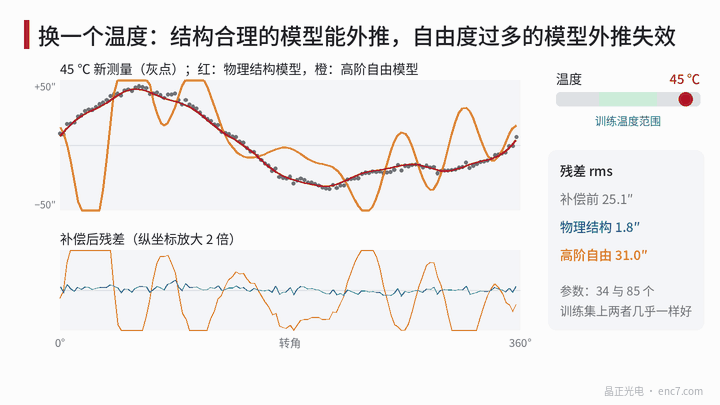
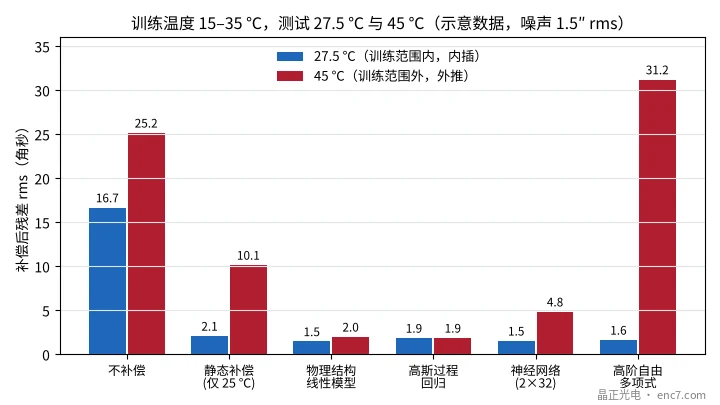
Ilustrativní data se sestaví takto: amplituda 1. harmonické 20″ + 0,6″/K·ΔT + 0,004″/K²·ΔT², 2. harmonická 8″ + 0,15″/K·ΔT, plus pevné složky 3. (3″) a 8. (1,5″) harmonické, měřicí šum 1,5″ ef., ΔT je teplotní rozdíl vůči 25 °C. Při každé z teplot 15, 20, 25, 30 a 35 °C se pořídí 128 bodů jako trénovací data a poté se získají zkušební data při nových teplotách.
| Model | Počet parametrů | 27,5 °C (interpolace) | 45 °C (extrapolace) | 5 °C (extrapolace) |
|---|---|---|---|---|
| Bez kompenzace | — | 16,7″ | 25,2″ | 8,2″ |
| Statická kompenzace (jen 25 °C, 8. řád) | 17 | 2,1″ | 10,1″ | 7,8″ |
| Fyzikální struktura (8. řád, koeficienty lineární v T) | 34 | 1,5″ | 2,0″ | 1,9″ |
| Regrese Gaussovým procesem | Neparametrický, uloženo 640 bodů | 1,9″ | 1,9″ | 1,9″ |
| Neuronová síť (2 vrstvy × 32) | 1217 | 1,5″ | 4,8″ | 3,2″ |
| Volný model vysokého řádu (koeficienty kvartické v T) | 85 | 1,6″ | 31,2″ | 30,3″ |
Několik pozorování:
- Uvnitř trénovacího rozsahu vypadají všichni podobně: kromě statické kompenzace je zbytek každého modelu blízko hladině šumu 1,5″. Pouze podle interpolačního výkonu nelze dobré modely od špatných rozeznat.
- Rozdíl se ukáže až při extrapolaci: model s fyzikální strukturou má při 45 °C stále 2,0″; neuronová síť se zhorší na 4,8″; volný model vysokého řádu dosáhne 31,2″, horší než 25,2″ bez kompenzace.
- Gaussův proces v tomto případě dopadl dobře, protože z dat se naučil velkou korelační délku ve směru teploty. Modely tohoto typu se však daleko od dat vracejí k apriorní střední hodnotě, takže výkon při extrapolaci závisí na jádře a hyperparametrech a nelze jej brát jako obecné pravidlo.
Závěr z této sady dat není, že „strojové učení nefunguje“, nýbrž že to, zda model dokáže extrapolovat, závisí na tom, zda jeho struktura odpovídá fyzice, nikoli na tom, jak se jmenuje.
Přeučení a volba modelu
Trénovací chyba klesá monotónně s složitostí modelu, proto je třeba validovat na datech, která model neviděl. U kompenzace závislé na teplotě není náhodný výběr zkušebních bodů spolehlivý: body při téže teplotě jsou silně korelované a náhodné rozdělení výkon modelu nadsadí. Vhodnější je křížová validace leave-one-temperature-out: pokaždé se odloží všechna data jedné teploty, zbývajícími teplotami se trénuje a tato teplota se pak predikuje.
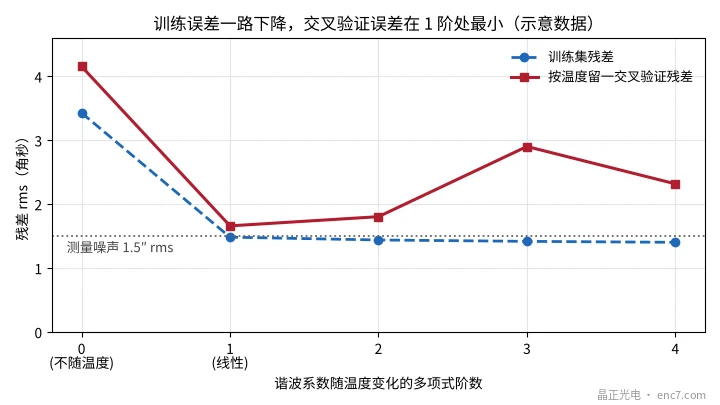
V příkladu při růstu stupně polynomu od 0 do 4 klesá trénovací zbytek z 3,43″ na 1,40″, už pod šum; zbytky křížové validace jsou postupně 4,15″, 1,66″, 1,80″, 2,90″ a 2,32″, nejmenší při stupni 1. Počet parametrů je třeba stavět i proti množství dat: 34 parametrů na 640 bodů je pohodlných, zatímco neuronová síť s 1217 parametry se opírá především o regularizaci.
Interpretovatelnost, bezpečnost a nasazení
- Interpretovatelnost: koeficienty modelu s fyzikální strukturou lze použít přímo k diagnostice — například sklon 1. harmonické s teplotou odpovídá změně excentricity způsobené tepelným nesouladem a odchylku lze vystopovat k montáži nebo materiálům; predikce modelu typu černé skříňky se těžko kontrolují člen po členu.
- Vymezit oblast použitelnosti: zaznamenat rozsahy teploty a zatížení pokryté tréninkem a při jejich překročení alarmovat nebo se vrátit ke konzervativní kompenzaci; zároveň omezit amplitudu kompenzace, aby model nevydal odlehlou hodnotu.
- Funkční bezpečnost: kompenzace přímo mění hodnotu polohy; použije-li se v bezpečnostní funkci, musí se algoritmus, data i nástrojový řetězec validovat podle postupů norem, jako je IEC 61508.
- Výpočetní zátěž a zpoždění: model s fyzikální strukturou potřebuje na vzorek několik desítek násobení-sčítání, síť 2×32 asi tisíc násobení-sčítání; při obnovovacích kmitočtech několika desítek kHz vestavěný procesor zátěž zpravidla unese, je však třeba započítat zpoždění a paměť.
- Drift a stárnutí: model vychází z dat daného okamžiku, proto je třeba stanovit interval opětovné kontroly.
V otevřené literatuře se datově řízené metody objevují častěji ve výzkumu a při kompenzaci tepelné chyby na úrovni stroje; na úrovni samotného enkodéru zůstávají hlavním proudem harmonická kompenzace a kompenzace tabulkou. Praktičtější cestou je „šedá skříňka“: model s fyzikální strukturou nese hlavní chyby, datově řízený model prokládá zbytek a jeho výstup je omezen v amplitudě.
Inženýrské body
- Nejprve čistě zkompenzovat opakovatelnou chybu: statická harmonická kompenzace zůstává základem; v příkladu snižuje chybu při interpolované teplotě z 16,7″ na 2,1″.
- Zapsat fyzikální strukturu do modelu: model, jehož koeficienty se mění lineárně s teplotou, má jen 34 parametrů a je stabilní při interpolaci i extrapolaci.
- Validovat leave-one-condition-out: odkládat celé skupiny podle teploty nebo zatížení; nevybírat body náhodně, jinak se účinek nadsadí.
- Trénovací pokrytí musí být širší než rozsah použití: v příkladu je volný model vysokého řádu při extrapolaci na 45 °C horší než bez kompenzace.
- Periodicitu zakódovat do vstupů: jako vstupy používat cosθ a sinθ, nikoli θ samotné.
- Při nasazení omezit amplitudu a sledovat oblast použitelnosti: při překročení trénovacího rozsahu alarmovat nebo se vrátit ke konzervativní kompenzaci.
Shrnutí
Strojové učení může do kompenzace chyb vtáhnout provozní podmínky, jako jsou teplota a zatížení, ale uvnitř trénovacího rozsahu se od modelu s fyzikální strukturou liší málo; rozdíly se objeví při extrapolaci, v interpretovatelnosti a v nákladech na validaci. O úspěchu či neúspěchu rozhodují struktura modelu, pokrytí dat a metoda validace. Pro enkodéry je v současnosti robustnější cestou harmonický fyzikální model jako páteř, doplněný datově řízeným modelem.
Překlad čínského originálu (0188). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.