Konkurenční technologie a trendy
Domácí výroba enkodérů: technologický řetězec od kotouče k čipu
Rozlišení optického enkodéru je zapsáno ve specifikaci čipu, ale přesnost a spolehlivost určují společně kotouč, snímací optika, optoelektronický čip, interpolační algoritmus, kalibrace a zkoušení. Tento článek uvádí klíčové veličiny každého článku a na příkladu chybového rozpočtu za jednu otáčku ukazuje, že úzké hrdlo často leží v montáži a kalibraci.
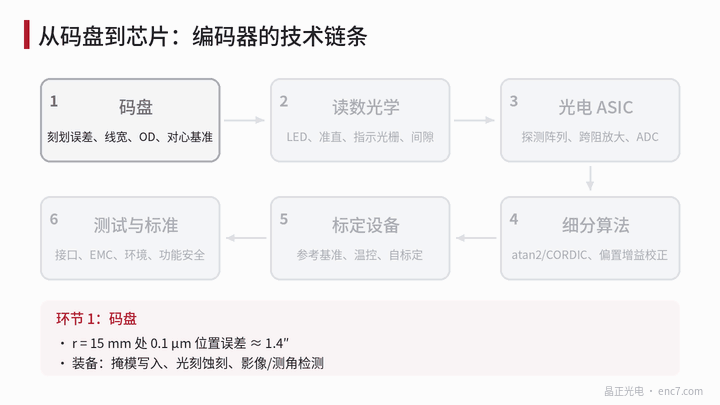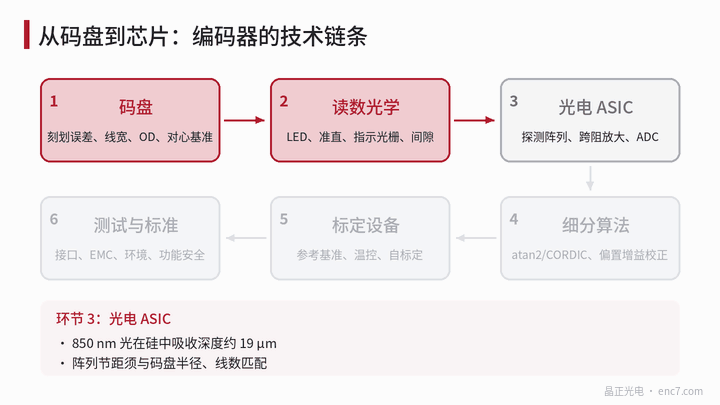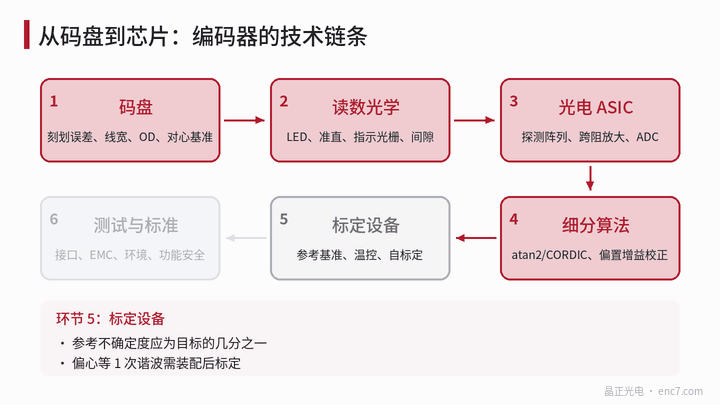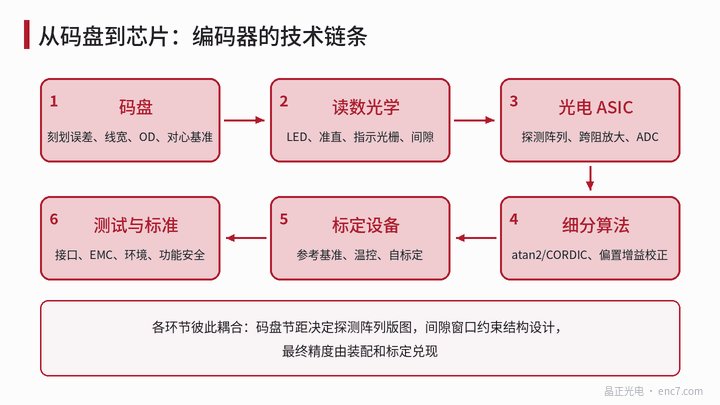
Když se mluví o domácí výrobě enkodérů, pozornost často padá na otázky „dokážeme čip vyrobit sami“ a „dokážeme se dostat na 23 bitů“. To je důležité, ale enkodér je řetěz: kotouč klade základ signálu, snímací optika určuje kvalitu signálu, čip a algoritmus mění signál v čísla, kalibrace a zkoušení přesnost uskuteční a prokážou. Je-li kterýkoli článek slabý, úsilí věnované předchozím přijde nazmar. Tento článek bere články v pořadí řetězce, uvádí klíčové veličiny každého a chybovým rozpočtem ukazuje podíl každého článku.
Kotouč a snímací optika
První článek: kotouč
Kotouč je délkovým etalonem celého řetězce. Mezi klíčové veličiny patří chyba rytí, stejnoměrnost šířky rysky, optická hustota neprůhledné vrstvy, kvalita hran rysek, přesnost středicího referenčního prvku a hustota vad.
Chyba rytí se stává přímo úhlovou chybou: Δθ = Δx / r. Při snímacím poloměru r = 15 mm je polohová chyba 0,1 μm asi 1,4″. Při témže poloměru je rozteč kotouče s 2048 ryskami asi 46 μm a šířka rysky asi 23 μm. Dosáhne-li optická hustota chromové vrstvy OD 3, je průsak jen 0,1 %. Za těmito čísly stojí zápis fotomasky, fotolitografie, leptání a měřicí schopnost: polohová přesnost masteru stanoví strop všech kopií a měřicí schopnost zase rozhoduje, zda lze tuto přesnost prokázat.
Druhý článek: snímací optika
Snímací optika zahrnuje LED, kolimační čočku, snímací mřížku nebo pole detektorů a mezeru i ustavení mezi nimi a kotoučem.
- Okno mezery: zobrazovací snímání vyžaduje, aby mezera byla mnohem menší než p²/λ. Při rozteči 46 μm a vlnové délce 0,88 μm je to asi 2,4 mm; při rozteči 20 μm jen asi 455 μm.
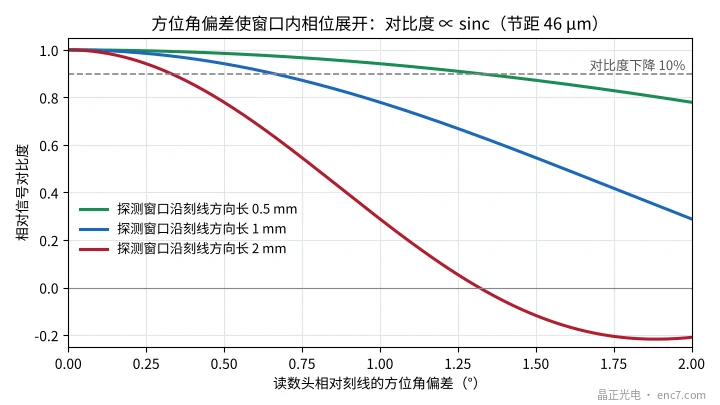
- Azimutové ustavení: pootočí-li se snímací hlava vůči ryskám o úhel θ, fáze se rozvine přes detekční okno délky L podél rysek a kontrast klesá podle sinc(π·θ·L/p). Při p = 46 μm a L = 1 mm klesl kontrast při θ ≈ 0,66° asi o 10 %; při L = 2 mm se tolerance polovičí (viz Obrázek 2).
- Tepelný drift zdroje: špičková vlnová délka blízké infračervené LED driftuje asi o 0,2–0,3 nm/K a optický výstup s rostoucí teplotou klesá, proto je třeba řízení stálého světla.
Optoelektronický čip a interpolační algoritmus
Třetí článek: optoelektronické ASIC
Čip integruje pole fotodiod, transimpedanční zesílení, korekci offsetu a zisku, ADC, interpolaci a rozhraní. Čelí několika problémům, které se liší od běžného čipu se smíšenými signály:
- Účinnost fotoelektrické přeměny: hloubka absorpce světla 850 nm v křemíku je asi 19 μm, větší než aktivní vrstva mnoha standardních procesů, takže účinnost sběru závisí na tloušťce epitaxní vrstvy a na struktuře prvku.
- Temný proud a teplota: temný proud křemíkové fotodiody se zhruba zdvojnásobí při každém vzestupu teploty o 8–10 °C a při vysoké teplotě ovlivňuje offset malých signálů.
- Společný návrh s kotoučem: při snímání polem musí rozteč detektorů odpovídat rozteči kotouče na snímacím poloměru, takže návrh čipu je ve skutečnosti udělán pro určitý poloměr a počet rysek a změna specifikace kotouče často znamená změnu návrhu.
Čtvrtý článek: interpolační algoritmus
12bitová interpolace znamená 4096 dílů na periodu a 1 LSB odpovídá 2π/4096 ≈ 1,53×10⁻³ rad elektrického úhlu. Aby šum nepřekročil 1 LSB (ef.), musí být podle σ_φ = σ_n/A odstup signál/šum A/σ_n alespoň asi 650 (56 dB). U ideálního 12bitového ADC v plném rozsahu je poměr sinusové amplitudy k efektivní hodnotě kvantizačního šumu asi 77 dB, zbývá tedy jistá rezerva. Algoritmus musí také online korigovat offset, zisk a fázi, řešit úhel tabulkou, CORDIC nebo sledovací smyčkou a zvládat zpoždění i sledovací chybu při vysoké rychlosti.
Pátý článek: kalibrační zařízení a chybový rozpočet
Přesnost musí být nakonec prokázána měřením. Obvyklé pravidlo zní, že nejistota referenčního etalonu má být zlomkem zkoušeného ukazatele, takže ke kalibraci enkodéru třídy ±10″ je třeba úhloměrného uspořádání v řádu úhlové vteřiny nebo lepšího a prostředí s řízenou teplotou; metody autokalibrace mohou do jisté míry snížit závislost na ještě přesnějším etalonu.
Počítaný příklad: r = 15 mm, 2048 rysek, 12bitová interpolace (23bitový výstup, asi 0,15″ na čítací krok), odhadované amplitudy chyb pro jednu snímací hlavu jsou následující (viz Obrázek 3):
| Člen chyby | Předpoklad | Amplituda |
|---|---|---|
| Chyba rytí kotouče | 0,1 μm | 1,4″ |
| Montážní excentricita | 1 μm | 13,8″ |
| Radiální házení hřídele | 0,5 μm | 6,9″ |
| Interpolační chyba | 1/500 periody | 1,3″ |
| Tepelný drift, šum | předpokládané hodnoty | 0,5″, 0,3″ |
| Sloučení (odmocnina součtu čtverců) | — | asi 15,5″ |
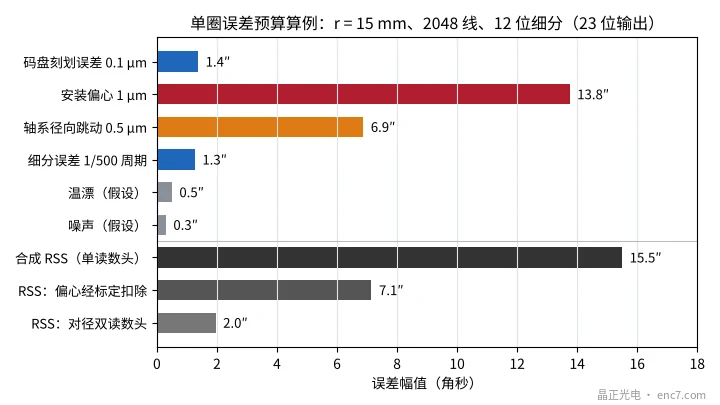
Závěr je jasný: 23bitový výstup je asi 0,15″ na čítací krok, přesnost však ovládá 13,8″ z 1 μm excentricity. Po montáži, jakmile se zkalibruje opakovatelná excentricita, zbývá asi 7,1″; s diametrálně protilehlými dvojitými snímacími hlavami se členy prvního řádu excentricity a radiálního házení ruší a zbývá asi 2,0″. Další zvyšování počtu bitů čipu na této stavbě nic nemění.
Šestý článek: zkoušení a normy
Má-li výrobek vstoupit do servových, robotických a bezpečnostních aplikací, je třeba systematické zkušební schopnosti:
- Rozhraní: časové a shodnostní zkoušky otevřených protokolů, jako jsou BiSS a SSI.
- Elektromagnetická kompatibilita: řada IEC 61000-4, například elektrostatický výboj (−4-2), elektrické rychlé přechodové jevy (−4-4) a odolnost proti vedenému rušení (−4-6).
- Prostředí a mechanika: zkoušky řady IEC 60068-2, jako jsou vibrace (−6), ráz (−27) a teplotní cykly.
- Funkční bezpečnost: IEC 61508 a ISO 13849 kladou požadavky na diagnostické pokrytí a analýzu poruch zpětné vazby polohy.
- Životnost: modelem Arrheniovým se provádějí zrychlené zkoušky životnosti k odhadu poklesu světelného toku LED a životnosti lepicí vrstvy.
Inženýrské body
- Nejprve sestavit chybový rozpočet, teprve poté rozhodnout, kam investovat: v příkladu přináší 1 μm excentricity 13,8″, daleko více než čítací rozlišení 0,15″, proto je třeba před zvýšením počtu bitů vyřešit vystředění a kalibraci.
- Navrhovat kotouč a čip společně: rozteč pole, snímací poloměr a počet rysek se musí stanovit spolu, aby čip nešel spárovat jen s jedním druhem kotouče.
- Přesnost masteru brát jako pramen: při r = 15 mm je chyba rytí 0,1 μm asi 1,4″; zápis fotomasky a měřicí schopnost stanoví strop přesnosti kotouče.
- Nechat toleranci pro montáž a seřízení: při detekčním okně dlouhém 1 mm je azimutová tolerance asi 0,66° a čím delší je okno, tím těsnější je tolerance; přípravky a proces to musí umět zaručit.
- Nejprve vybudovat měřicí schopnost: referenční etalon, prostředí s řízenou teplotou a metoda autokalibrace mají být na místě dříve než cíl přesnosti výrobku.
- Zkušební platformu stavět podle norem: zkoušky EMC, prostředí, funkční bezpečnosti a životnosti jsou všechny nepostradatelné.
Shrnutí
Technologický řetězec enkodéru sahá od masteru kotouče až po zkušební normy a články jsou vzájemně svázané: rozteč kotouče určuje návrh čipu, okno mezery omezuje konstrukci, montáž a kalibrace rozhodují, zda lze přesnost uskutečnit. Chybový rozpočet ukazuje, že úzké hrdlo často neleží v počtu bitů čipu, nýbrž v přesnosti kotouče, vystředění a kalibrační schopnosti. Kvantifikovat veličiny každého článku a navrhovat napříč články je cesta, jak enkodér skutečně ustálit a zpřesnit.
Překlad čínského originálu (0190). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.