Zkoušení, spolehlivost a kvalita
Nejistota měření klíčových parametrů kódového kotouče: šířka rysky, optická hustota a excentricita
Šířka rysky, optická hustota a excentricita jsou tři hlavní parametry kontroly kódového kotouče. Článek podle metody GUM rozebírá hlavní zdroje nejistoty každého z nich, uvádí kvantitativní vztahy pro odchylku prahu hrany, pozadí rozptýleného světla a proložení první harmonickou a na příkladech ukazuje, jak nejistota ukrajuje z tolerance.
Kotouč se šířkou rysky 25 μm ±1 μm naměří optický měřicí přístroj 25,6 μm – vyhovuje, nebo nevyhovuje? Pokud by tentýž přístroj s jiným algoritmem hrany ukázal 25,0 μm nebo 26,2 μm, pak samotné „25,6“ nese jen málo informace. Než lze kontrolní data použít k rozhodnutí, je nutné nejprve odpovědět, jak velká je nejistota výsledku měření a jakou část tolerance zabírá.
Rámec vyhodnocení: čtyři kroky GUM
Podle Pokynu pro vyjádření nejistoty měření (GUM) má vyhodnocení čtyři kroky:
- Sestavit model měření y = f(x₁, x₂, …, x_n) a všechny ovlivňující veličiny uvést jako vstupy.
- Vyhodnotit standardní nejistotu u_i každého vstupu: získaná statisticky z opakovaných měření je typu A; získaná z intervalu daného certifikátem, příručkou nebo zkušeností s předpokládaným rozdělením je typu B. Je-li známo jen to, že chyba leží rovnoměrně v ±a, platí u = a/√3.
- Sloučit: u_c = √(Σ c_i²·u_i²), kde c_i je koeficient citlivosti (∂f/∂x_i); jsou-li vstupy korelované, přidávají se kovarianční členy.
- Rozšířit: U = k·u_c, obvykle s k = 2, což odpovídá pravděpodobnosti pokrytí asi 95 %.
Klíčový je krok 1: chybí-li v modelu některá ovlivňující veličina, je výsledek podhodnocený, ať se dál počítá sebepečlivěji.
Šířka rysky: rozhodující je detekce hrany
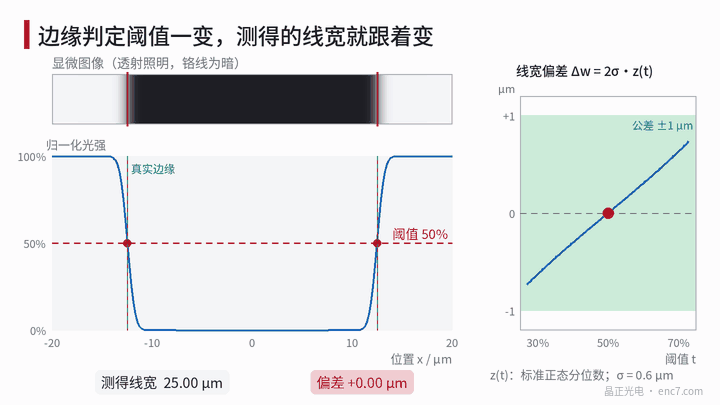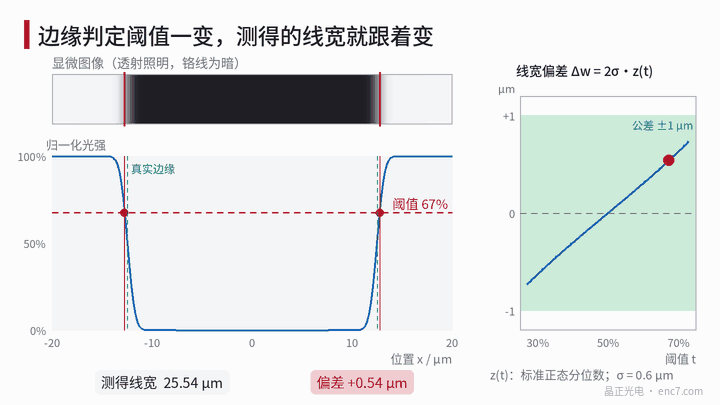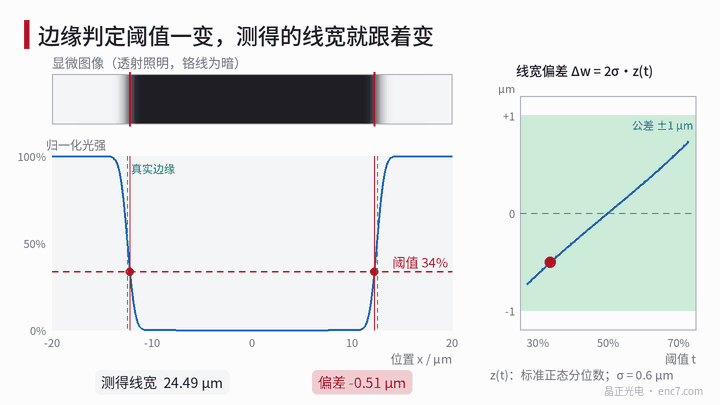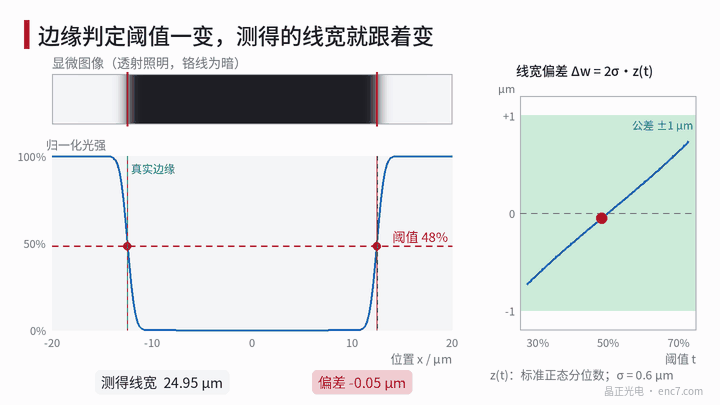
Optické měření šířky rysky v podstatě znamená najít dvě hrany v profilu úrovní šedi. Zobrazovací soustava rozmazává, takže ostrá hrana chromové rysky se v obraze mění v rampu. Aproximujeme-li rozmazání Gaussovou funkcí se směrodatnou odchylkou σ a je-li šířka rysky mnohem větší než σ, dává detekce hran s normovaným prahem t naměřenou šířku:
w_m = w + 2σ·z(t)
kde w je skutečná šířka rysky a z(t) je t-kvantil normovaného normálního rozdělení (tmavá ryska na světlém pozadí; hodnoty pod prahem se počítají jako ryska). Při t = 50 % je z = 0 a měření je bez odchylky; při σ = 0,6 μm dává t = 40 % odchylku −0,30 μm a t = 70 % odchylku +0,63 μm, viz obrázek 1.
Z toho plynou dvě věci. Zaprvé: používají-li přístroje či software různé konvence prahu, data nejsou srovnatelná. Zadruhé: ani při pevných 50 % nemusí „optická hrana“ odpovídat „geometrické hraně“ definované na výkresu; sklon boku chromové vrstvy, koherence osvětlení i rozostření činí profil nesymetrickým. Dokud není provedena kalibrace etalonem šířky rysky, lze tuto odchylku odhadnout jen jako interval.
Další zdroje:
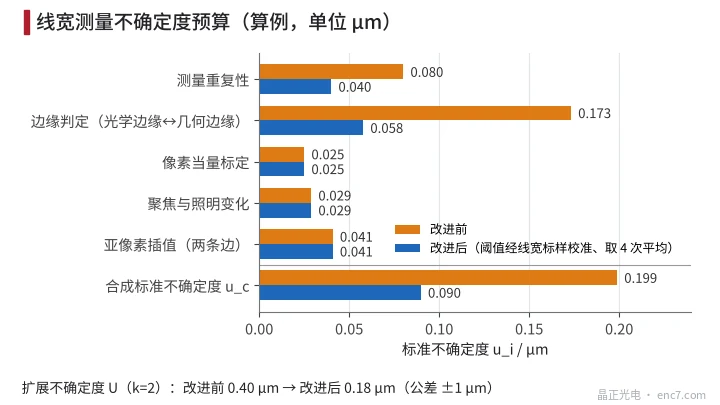
- Kalibrace měřítka pixelu: kalibruje se etalonovým měřítkem; relativní nejistota 0,1 % přispívá u šířky rysky 25 μm jen 0,025 μm, u dlouhých rozměrů, jako je průměr či rozteč, se však stejná relativní hodnota stává hlavním členem.
- Teplota: ryska 25 μm na borosilikátovém skle se při odchylce 2 K od 20 ℃ změní asi o 0,0002 μm, což je zanedbatelné; vnější průměr 40 mm se ale změní asi o 0,26 μm a při jeho měření se s tím musí počítat.
- Opakovatelnost: totéž místo změřit 10krát a směrodatnou odchylku jednotlivého měření vzít jako složku typu A.
Obrázek 2 ukazuje příklad rozpočtu (předpokládaná data): před zlepšením, s detekcí hrany jako rovnoměrným rozdělením ±0,30 μm, je u_c ≈ 0,20 μm a U ≈ 0,40 μm; po kalibraci odchylky prahu etalonem šířky rysky na ±0,10 μm a průměrování 4 měření je U ≈ 0,18 μm.
Optická hustota: horní mez určuje pozadí
OD = −lg(I_t / I₀), kde I_t je prošlé světlo a I₀ referenční světlo. Náhodný šum se šíří takto:
u(OD) = 0,434·√[(u(I_t)/I_t)² + (u(I₀)/I₀)²]
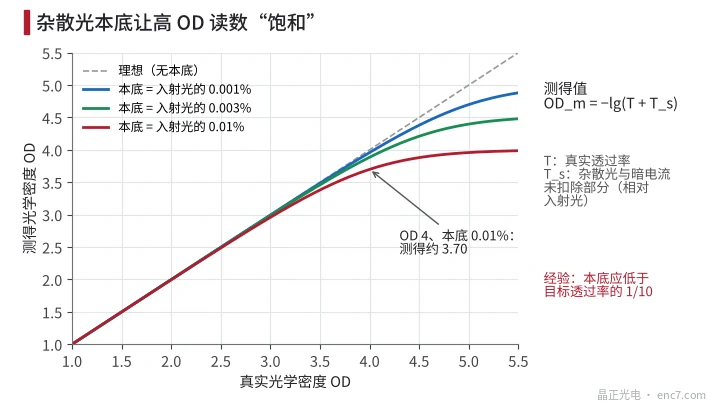
Při relativním šumu prošlého světla I_t 1 % a zanedbatelném šumu referenčního světla je nejistota OD jen asi 0,004, tedy malá. Skutečným problémem je systematické pozadí: rozptýlené světlo, temný proud detektoru, neúplně odstíněné obtokové světlo. Odpovídá-li pozadí podílu T_s dopadajícího světla, naměřená hodnota je OD_m = −lg(T + T_s). Při T_s = 0,01 % se OD 3 přečte jako 2,96 a OD 4 jen jako asi 3,70, viz obrázek 3. Při měření vysoké OD je proto nutné nejprve změřit a odečíst údaj při „úplném zakrytí“ a zbytkové pozadí by mělo být pod 1/10 cílové propustnosti. OD navíc závisí na vlnové délce; měřicí vlnová délka by měla být blízko vlnové délce zdroje světla snímací hlavy.
Excentricita: rozdíl dvou proložení první harmonickou
Excentricitou kotouče se obvykle rozumí odchylka středu obrazce (středicí kroužek) od montážní základny (otvor). Běžný postup: kotouč se položí na přesný otočný stůl se vzduchovým ložiskem, kamera nasnímá za otáčku N rovnoměrně rozložených bodů, z nichž se získají radiální polohy středicího kroužku a hrany otvoru, a každá se proloží funkcí
r(θ) = r₀ + a·cosθ + b·sinθ
Rozdíl obou dvojic (a, b) vzatý v absolutní hodnotě je excentricita e obrazce vůči otvoru, nezávislá na tom, jak mimostředně kotouč na stole leží; vyšší harmonické patří ke kruhovitosti a do excentricity se nezapočítávají. Malé kotouče lze měřit i na optickém měřicím přístroji přímým proložením dvou kružnic a určením vzdálenosti jejich středů.
Při rovnoměrném vzorkování a šumu jednotlivého bodu σ je nejistota každé složky e z jednoho proložení asi σ·√(2/N); rozdíl dvou proložení ji zvětší √2krát. Pro σ = 0,3 μm a N = 36 to je asi 0,1 μm. Dále je třeba započítat radiální chybový pohyb otočného stolu, otřepy a nekruhovitost hrany otvoru a měřítko pixelu. Při r = 20 mm odpovídá nejistota excentricity 0,1 μm úhlové chybě asi 1″.
Způsobilost měření: jakou část tolerance zabírá nejistota
Běžným měřítkem způsobilosti měření je poměr U k polovině tolerance. Podle zkušenosti by neměl přesáhnout 1/3; při vysokých nárocích se volí 1/5 či dokonce 1/10.
V uvedeném příkladu šířky rysky je tolerance ±1 μm: před zlepšením U = 0,40 μm, poměr 40 % – měřicí systém nestačí; po zlepšení U = 0,18 μm, poměr 18 %.
Nejistota také přímo zužuje rozsah, v němž lze rozhodnout. Podle přístupu ISO 14253-1 musí dodavatel pro prokázání shody získat naměřenou hodnotu v intervalu zúženém na obou koncích o U. Před zlepšením zbývá jako pásmo shody jen ±0,60 μm, po zlepšení ±0,82 μm. Jinými slovy, snížení nejistoty měření z 0,40 na 0,18 μm dává procesu asi 0,22 μm rezervy navíc na každé straně.
Praktické zásady
- Konvenci prahu (50 % nebo jinou) a algoritmus měření šířky rysky je nutné zapsat do kontrolního postupu a sjednotit mezi dodavatelem a zákazníkem; jinak mohou rozdíly přesáhnout 0,5 μm (při σ = 0,6 μm je rozpětí od 30 % do 70 % 1,26 μm).
- Odchylku „optická hrana – geometrická hrana“ pravidelně kalibrovat certifikovaným etalonem šířky rysky; obvykle je to hlavní člen rozpočtu šířky rysky.
- Relativní chyby rostou s délkou: stejná chyba měřítka či měřítka pixelu 0,1 % činí u rysky 25 μm 0,025 μm, ale u vnějšího průměru 40 mm už 40 μm; u dlouhých rozměrů je těžištěm kalibrace a teplotní korekce.
- U OD nejprve změřit a odečíst pozadí; čím vyšší cílová OD, tím přísnější požadavek na rozptýlené světlo – OD 4 vyžaduje pozadí pod řádem 10⁻⁵.
- Excentricitu vztahovat k otvoru: prokládat středicí kroužek i otvor současně, použít rozdíl jejich prvních harmonických, nejméně 36 bodů na otáčku a otočný stůl pravidelně ověřovat etalonem.
- Nejdřív spočítat poměr způsobilosti, pak stanovit rozhodovací pravidla: přesahuje-li 1/3, je lepší nejprve zlepšit měření než zpřísňovat proces.
Shrnutí
Hodnota kontrolních dat kotouče závisí na jejich nejistotě. U šířky rysky je hlavním zdrojem detekce hrany, u OD pozadí, u excentricity soustava os a šum proložení. Teprve když jsou tyto zdroje kvantifikovány, kalibrovány a udrženy do 1/3 poloviny tolerance, obstojí výsledky kontroly při přezkoumání dodavatelem i zákazníkem.
Překlad čínského originálu (0191). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.