Zkoušení, spolehlivost a kvalita
Dynamické zkoušky při vysokých otáčkách: chyba enkodéru a integrita signálu v pohybu
Enkodér, který projde statickou kalibrací, může při 6000 r/min ukázat desítky úhlových vteřin zpoždění polohy, interpolační chybu rostoucí s otáčkami a ztracené impulsy. Článek počítá amplitudu, fázi a neshodu kanálů modelem front-endu prvního řádu, dává vzorec maximálních otáček omezený rozestupem hran a porovnává metodu referenčního enkodéru s metodou časových intervalů.
Enkodér s 2500 ryskami kalibrovaný na pomalém otočném stole má méně než 1″ interpolační chyby. Namontovaný na servomotoru a roztočený na 6000 r/min vidí regulátor polohu asi 46″ za skutečností, tvar chybové křivky se liší od statické a na limitu otáček se občas ztrácejí impulsy. Nic z toho není problém dělení kotouče; jsou to dynamické chyby, které se objeví až «když se točí». Tento článek diskutuje, odkud pocházejí, jak jsou velké a jak je měřit.
Statická chyba versus dynamická chyba
Statická chyba se měří v klidu nebo při velmi nízkých otáčkách a zahrnuje chybu dělení, excentricitu a interpolační chybu z vad sinusových/kosinusových signálů. Závisí jen na úhlové poloze, ne na otáčkách.
Dynamická chyba se mění s otáčkami a zahrnuje zejména: pokles amplitudy a fázové zpoždění z omezené šířky pásma signálového řetězce; interpolační chybu z neshodných frekvenčních odezev A/B; ztracené impulsy z otáčkových limitů počítacích, interpolačních a přijímacích obvodů; a mechanické faktory jako vibrace hřídele a axiální házení kotouče při vysokých otáčkách.
Otáčky a frekvence signálu souvisejí vztahem f = N·n/60, kde N je počet rysek a n otáčky (r/min). Při 2500 ryskách a 6000 r/min je f = 250 kHz.
Analogový front-end: amplituda, fáze a neshoda kanálů
Kapacita přechodu fotodiody a transimpedanční zesilovač tvoří dolní propust. S modelem prvního řádu:
|H| = 1 / √(1 + (f/f_c)²), φ = arctan(f/f_c)
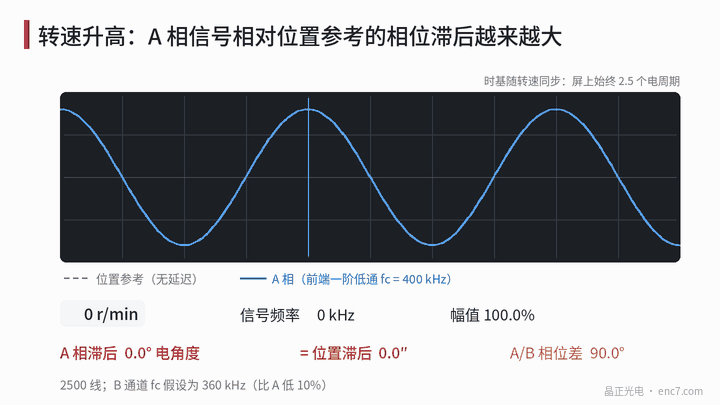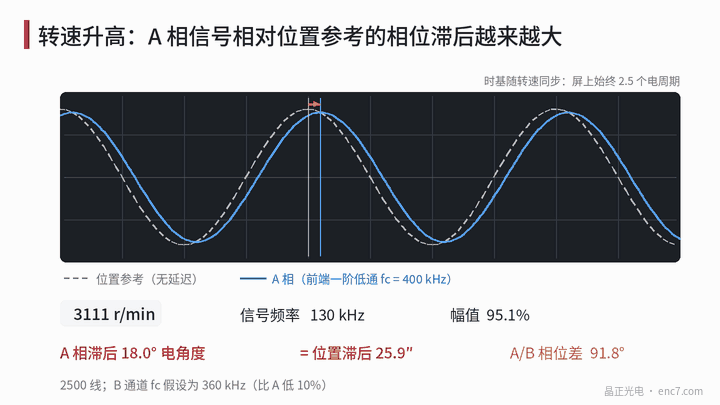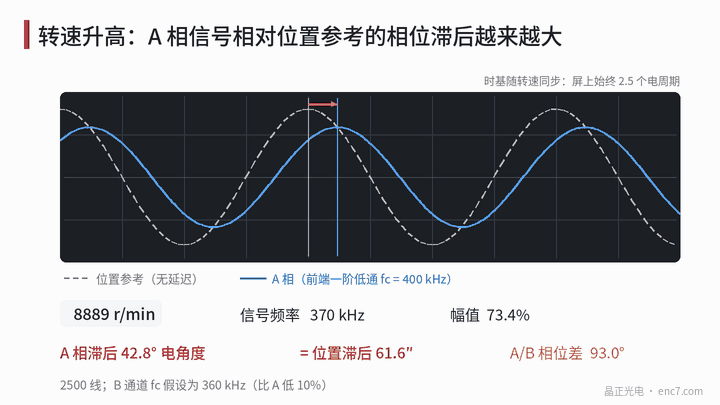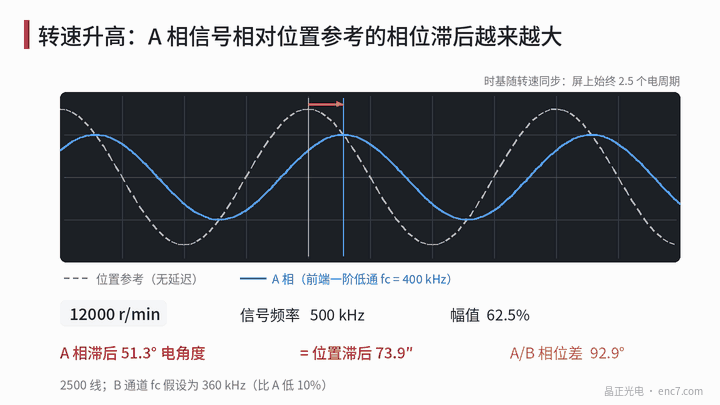
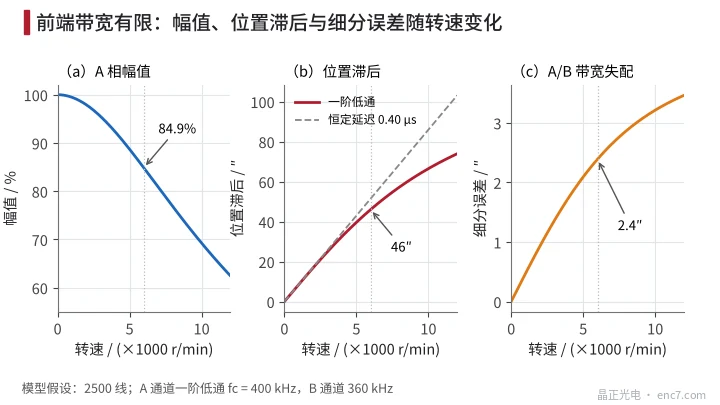
kde f_c je mezní frekvence a φ fázové zpoždění. Při f_c = 400 kHz (předpoklad) klesá při 6000 r/min amplituda na 84,9 % a fázové zpoždění je 32,0° elektrických. Elektrický úhel dělený počtem rysek je mechanický úhel: 32,0°/2500 = 0,0128°, tedy asi 46″ zpoždění polohy.
Při nízké frekvenci je dolní propust prvního řádu ekvivalentní konstantnímu zpoždění τ = 1/(2π·f_c) ≈ 0,40 μs a zpoždění polohy Δθ = ω·τ je úměrné otáčkám (Obrázek 2b). Toto zpoždění není chyba dělení; je-li zpoždění stabilní, může je regulátor kompenzovat přes otáčky; ale pokud se zpoždění mění s teplotou nebo šarží součástek, kompenzace zanechá zbytek.
Subtilnější je neshoda kanálů. Je-li f_c kanálu B o 10 % nižší než A (360 kHz), při 6000 r/min je fázový rozdíl mezi nimi asi 92,8°, amplitudy se liší asi o 3 % a vzniká interpolační chyba 2 za periodu asi 2,4″; při 12000 r/min se blíží 3,5″ (Obrázek 2c). Pomalá kalibrace tento člen nikdy nevidí.
Digitální cesta: rozestup hran a ztracené impulsy
U enkodéru, který po interpolaci vydává obdélníkové vlny, jsou impulsy na otáčku 4·N·k (k interpolační faktor). Počítač nebo interpolační čip vyžadují sousední hrany ne blíže než t_min, takže maximální otáčky jsou
n_max = 60 / (4·N·k·t_min)
Při 2500 ryskách, interpolaci ×25 a t_min = 100 ns je n_max = 2400 r/min. Reálné signály mají fázovou chybu a jitter, takže minimální rozestup hran je menší než průměr a je třeba rezerva.
Kabel také žere rezervu: skew 5 ns mezi diferenčními páry A a B je na surovém signálu 250 kHz jen 0,45° elektrických, ale 5 % interpolovaného rozestupu hran 100 ns.
Absolutní sériový enkodér nemá problém ztracených impulsů, ale má zpoždění vzorkování. Zpoždění τ odpovídá zpoždění polohy 360°·(n/60)·τ; při τ = 1 μs a 6000 r/min asi 0,036° (asi 130″) a regulátor musí přesně vědět, kdy byla poloha vzorkována.
Dynamické zesílení malých statických chyb
Chyba polohy se zesiluje, když se odvozuje rychlost. Pro chybu e·sin(kθ) s k cykly na otáčku je relativní kolísání měření rychlosti k·e. Interpolační chyba 2 za periodu u enkodéru s 2500 ryskami má k = 5000; při e = 1″ (4,85×10⁻⁶ rad) je kolísání rychlosti asi 2,4 %. Při vysokých otáčkách je frekvence tohoto kolísání daleko nad šířkou pásma serva a filtruje se; při nízkých otáčkách padá do pásma jako zvlnění momentu a šum. Enkodér hladký při nízkých otáčkách tedy potřebuje malou krátkoperiodickou chybu, ne jen vysokou celkovou přesnost.
Jak dělat dynamické zkoušky
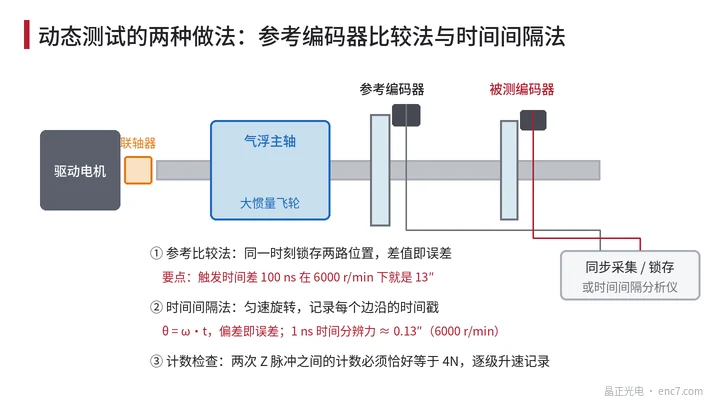
- Porovnání s referenčním enkodérem: zkoušený enkodér a vysoce přesná reference sdílejí osu; při konstantních otáčkách se obě polohy společně latchují a rozdíl je chyba. Stupňovité zvyšování otáček a porovnání s pomalou křivkou oddělí dynamickou část. Synchronizace je kritická: rozdíl 100 ns mezi dvěma okamžiky latch je už falešná chyba 13″ při 6000 r/min; torzi spojky a vibraci hřídele je třeba hodnotit zvlášť.
- Metoda časových intervalů: vzduchové vřeteno s velkou setrvačností běží konstantními otáčkami nebo dobíhá; analyzátor časových intervalů časuje každou hranu; θ = ω·t převádí čas na úhel a porovnává s ideálním rovnoměrným dělením. Referenční enkodér není potřeba; při 6000 r/min odpovídá časové rozlišení 1 ns asi 0,13″; hlavní zdroj chyby je kolísání otáček uvnitř jedné otáčky.
- Kontrola integrity signálu: osciloskop sleduje amplitudu proti otáčkám, vysokorychlostní Lissajous a oční diagram diferenčního signálu se skutečnou délkou kabelu.
- Kontrola počítání: počet mezi dvěma po sobě jdoucími impulsy Z musí být přesně 4N (nebo 4·N·k u interpolovaného výstupu); zaznamenávejte při stupňovitém zvyšování otáček — každá odchylka znamená ztracené nebo navíc impulsy.
Inženýrské body
- Přesnost ve specifikaci by měla uvádět zkušební otáčky; vysokorychlostní aplikace potřebují údaj o dynamické chybě nebo šířku pásma a zpoždění front-endu.
- Šířka pásma front-endu by měla být dobře nad nejvyšší frekvencí signálu (několikanásobná rezerva) a shoda součástek kanálů A/B by se měla řídit; neshoda 10 % už v tomto příkladu dává asi 2,4″ vysokorychlostní interpolační chyby.
- Zpoždění polohy je úměrné otáčkám a je kompenzovatelný člen; záleží na stabilitě zpoždění — podle potřeby měřte teplotní součinitel zpoždění.
- U interpolovaného výstupu ověřte maximální otáčky vzorcem n_max = 60/(4·N·k·t_min) a nechte rezervu na jitter a skew kabelu.
- Porovnání s referencí musí synchronizovat oba latche na nanosekundu; jinak při vysokých otáčkách falešná chyba daleko překročí zkoušenou chybu.
- Metriky hladkosti při nízkých otáčkách by měly hledět na krátkoperiodickou chybu: 1″ interpolační chyby při 2500 ryskách už odpovídá asi 2,4 % kolísání rychlosti.
Shrnutí
Chyba enkodéru se dělí na statickou, závislou na úhlu, a dynamickou, závislou na otáčkách. Šířka pásma front-endu způsobuje pokles amplitudy a zpoždění polohy úměrné otáčkám; neshoda kanálů způsobuje interpolační chybu rostoucí s otáčkami; limit rozestupu hran digitální cesty stanoví nejvyšší otáčky bez ztracených impulsů. Teprve porovnání s referencí se synchronizovaným latchem nebo metoda časových intervalů, zkoušené při několika otáčkách, plně charakterizují enkodér v pohybu.
Překlad čínského originálu (0198). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.