Atlas problémů se signálem
Symptom: Střed Lissajouse se pohybuje s úhlem — drift ofsetu jednou za otáčku
Pohybuje-li se střed Lissajouse během jedné otáčky, je statická korekce neúčinná a autokalibrace přesto zanechá zbytek. Tento článek odvozuje úhlově aktualizovaný poměr zbytku autokal x/√(1 + x²), x = 2π·k·M_p/N: hladký pohyb lze snížit asi o devět desetin, zatímco místní zákal široký pár stupňů zůstane téměř beze změny; uvádí také lokalizaci fitováním středu segmentovaného podle Z a doporučení metrik jednotnosti.
Předchozí článek bral ofset jako konstantu, kterou jedna korekce odstraní. Těžší případ: pomalu otáčet kotoučem a střed Lissajouse se pohybuje s úhlem, po jedné otáčce se vrátí. Ofset pak závisí na úhlu; tovární statická korekce platí jen pro jeden úhel a online autokalibrace ho musí „honit“ — co nedohoní, stane se zbytkem. Tři otázky: proč ofset kolísá s úhlem; jak změřit trajektorii a lokalizovat ji na kotouči; jak rychle autokal může honit a jaké metriky jednotnosti má kotouč nést.
Proč ofset kolísá s úhlem
Ofset vzniká z nerovného DC viděného kanály 0° a 180°. Dvě snímací pole hledí na různá místa kotouče, proto se každá obvodová nejednotnost kotouče stane ofsetem závislým na úhlu. Při tečné rozteči polí d a propustnosti světlé oblasti pomalu se měnící podél oblouku s:
ε(φ) ≈ −(d/(2M)) · (1/D)·dD/ds
kde M je modulace a D stejnosměrná složka. Pro propustnost kolísající u, kkrát za otáčku je amplituda ofsetu asi d·u·k/(2M·r).
Dva číselné příklady (předpoklad): d = 1 mm, r = 20 mm, M = 0,5, pomalá 5% změna propustnosti za otáčku → ε jen asi 0,25 %; místní zákal pokrývající jedno sektorové pole s propustností nižší o 5 % → asi 5 % ofsetu. Pomalá nejednotnost má omezený vliv; místní skok je hlavní problém.
Běžné zdroje:
- Nejednotnost filmu nebo OD: únik chromu nebo zbytkový film ve světlých oblastech měnící se po obvodu.
- Místní zákal: zbytky mytí, mlha lepidla, otisky — místní pokles propustnosti s rozptylem.
- Pozadí odrazných kotoučů: odrazivost nebo stav povrchu neodrazných oblastí nekonzistentní po kruhu; při náklonu kotouče se odražená skvrna také houpe jednou za otáčku.
- Odrazy od okraje náboje: hlavy šroubů, zářezy nebo stupně na náboji či upínacím kroužku se otáčejí s kotoučem a v některých úhlech odrážejí světlo do jednoho kanálu.
Pole s fázemi proloženými v jednom okně, s fázemi blíže než jedna perioda, jsou na tuto třídu nejednotnosti necitlivá; struktury sektorových snímacích polí jsou mnohem citlivější.
Lokalizace: fit středu segmentovaný podle Z a trajektorie
- Získání: pevná nízká konstantní rychlost, stejnosměrná vazba, vzorkovat A, B a Z společně; alespoň 20 bodů na periodu signálu, nepřetržitě jednu otáčku nebo více.
- Segmentace: rozbalit fázi z atan2; řezat segment pokaždé, když fáze vzroste o 2π — jedna perioda signálu na segment — s Z jako nulou mechanického úhlu.
- Najít střed: průměrovat A a B uvnitř každého segmentu. Průměr přes celou periodu není ovlivněn harmonickými, rozdílem amplitud ani fázovou chybou a je středem té periody; při šumu least-squares fit kruhu každých K period a Z-synchronní průměrování více otáček.
- Nakreslit: trajektorii (ε_A, ε_B) v rovině A–B a ε_A, ε_B proti úhlu.
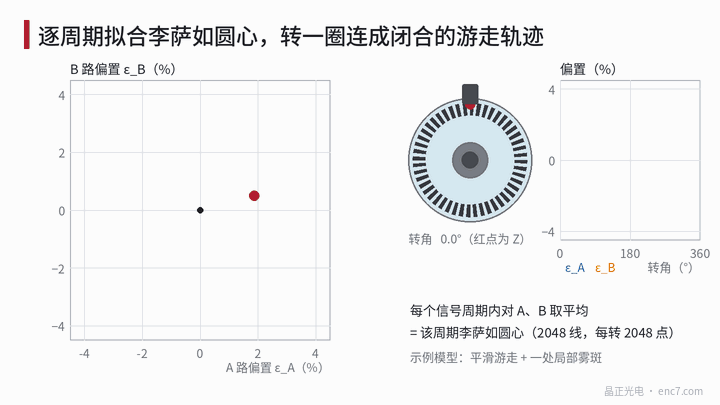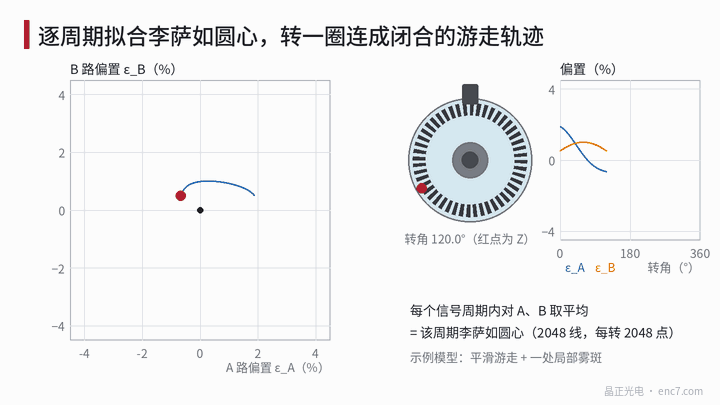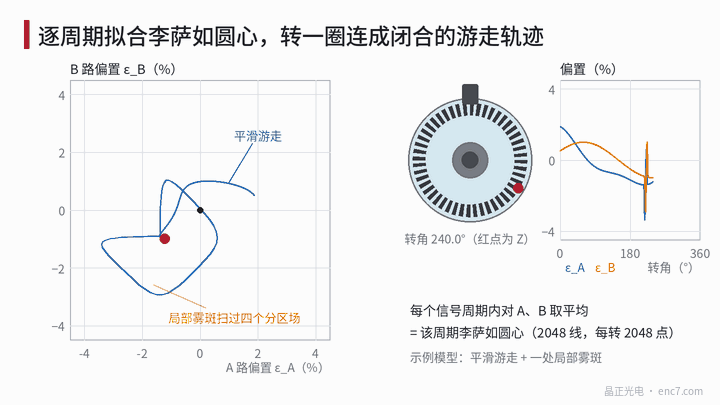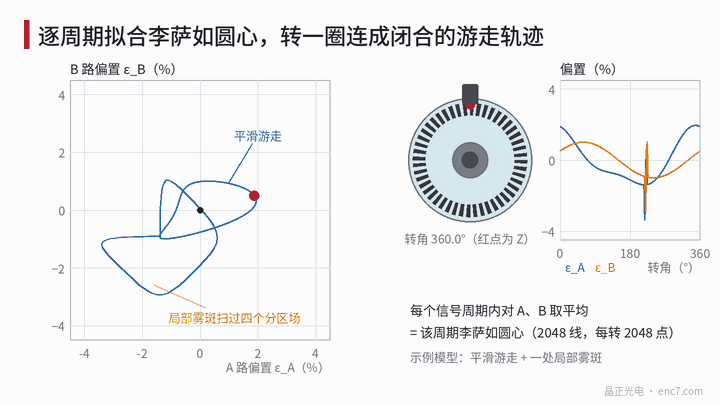
Čtení grafu: hladká uzavřená malá smyčka, 1–2× za otáčku → pomalá změna filmu/OD/odrazového pozadí nebo změna odrazu řízená excentricitou náboje; polygonální smyčka, která náhle vystřelí v pevném úhlu → místní zákal nebo rys náboje — pod sektorovými poli zákal postupně přejíždí A+, B+, A−, B− a ofset se posouvá k −A, −B, +A, +B a tvoří malou čtvercovou smyčku (Obrázek 1). Střed, který se s úhlem nepohybuje, ale sedí ofsetovaný, je problém na straně hlavy. Po zjištění úhlu ověřit světlou oblast pod mikroskopem nebo v tmavém poli s Z jako referencí.
Rychlost změny ofsetu a časová konstanta autokal
Nechť se autokal aktualizuje jednou za periodu signálu s pamětí asi M_p period:
ε̂_m = ε̂_(m−1) + (ε_m − ε̂_(m−1)) / M_p
Při pomalé změně působí jako dolní propust; zbytek ≈ délka paměti × změna ofsetu za periodu. Pro ofset kolísající kkrát za otáčku nechť
x = 2π·k·M_p / N
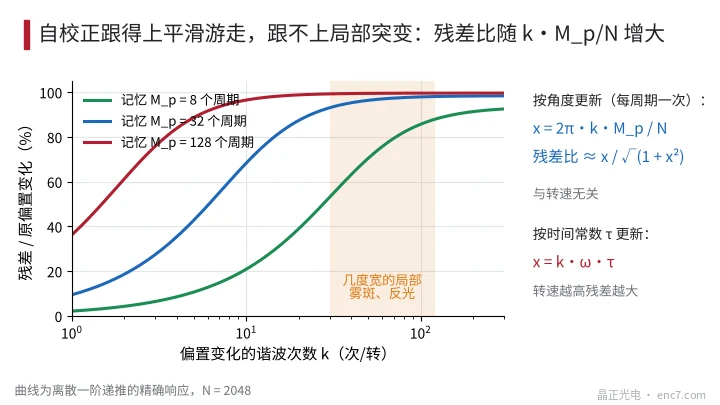
Poměr zbytek/původní ≈ x/√(1 + x²), N = počet čar. Přesná diskrétní rekurze při 2048 čarách:
| Paměť M_p | k = 1 | k = 2 | k = 8 | k = 64 |
|---|---|---|---|---|
| 8 period | 2,1 % | 4,3 % | 17 % | 77 % |
| 32 period | 9,5 % | 19 % | 60 % | 97 % |
| 128 period | 36 % | 61 % | 95 % | 99,5 % |
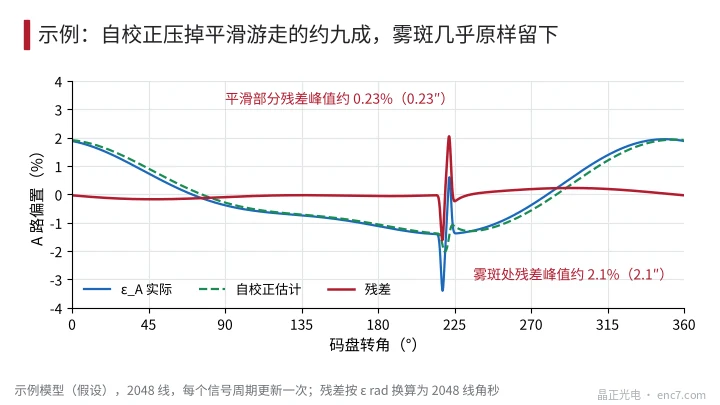
Místní zákal široký pár stupňů odpovídá desítkám cyklů za otáčku; žádná rozumná délka paměti ho nedohoní (Obrázek 2). V příkladu Obrázku 3 je při M_p = 32 vrchol zbytku hladkého pohybu asi 0,23 % (≈ 0,23″ při 2048 čarách), zatímco zbytek zákalu asi 2,1 % — ponechán téměř beze změny.
Při aktualizaci v úhlu je x nezávislé na rychlosti; používá-li autokal pevnou časovou konstantu τ, x = k·ω·τ roste s rychlostí: při τ = 1 ms, k = 1 zbytek ≈ 3 % při 300 r/min a ≈ 30 % při 3000 r/min. Chyba „dobrá při nízké rychlosti, špatná při vysoké“ má nejprve zkontrolovat režim aktualizace autokal. M_p nelze zkracovat bez meze: pokrytí pod jednu periodu činí fit elipsy ill-conditioned a příliš krátká paměť „koriguje“ šum a harmonickou chybu, jako by to byl ofset.
Doporučení metrik jednotnosti
Nechť ε_r je rozpočet zbytku ofsetu přidělený v předchozím článku a M_p paměť autokal; pak změna ofsetu od kotouče a montáže má splnit (příkladový přístup):
- Pomalá část: amplituda ε_k ofsetu k×/otáčku ≤ ε_r·√(1 + x²)/x; pro malé x ≈ ε_r·N/(2π·k·M_p). Při 2048 čarách, M_p = 32, ε_r = 0,5 %: asi 5,1 % přípustných při k = 1, 2,6 % při k = 2 — obvykle snadné.
- Místní skok: autokal v podstatě k ničemu; místní hrbol ofsetu se přímo omezí na ε_r. Se sektorovými poli, M = 0,5, ε_r = 0,5 % musí místní rozdíl propustnosti v jednom snímacím poli zůstat pod asi 2M·ε_r = 0,5 % — zákal neviditelný okem už může selhat.
- Kontrola kotouče: propustnost světlých oblastí podél stopy kontrolovaná ve dvou měřítkách — milimetrové místní kolísání a pomalá změna po celém kruhu, každé se svým limitem; hlavy s proloženými fázemi mohou místní limit uvolnit.
- Montáž: začernit nebo udělat neodraznými povrchy náboje a upínacího kroužku blízko snímací zóny; držet hlavy šroubů a zářezy daleko od snímací zóny.
Zásady pro praxi
- Střed pohybující se s úhlem znamená, že ofset je funkcí polohy; statická korekce selže — změřit trajektorii dřív, než se mluví o korekci.
- Průměrování A a B přes každou periodu signálu dá střed; segmentace podle Z a víceotáčkové synchronní průměrování nakreslí spolehlivou trajektorii.
- Hladká malá smyčka → pomalý film/OD/odrazové pozadí; polygonální smyčka v pevném úhlu → místní zákal a rysy náboje.
- Poměr zbytku úhlově aktualizovaného autokal ≈ x/√(1 + x²), x = 2π·k·M_p/N, nezávislý na rychlosti; časově aktualizovaný zbytek roste s rychlostí.
- Místní skoky nelze dohonit — řeší je jen čistota kotouče a jednotnost propustnosti; hlavy se sektorovými poli jsou přísnější.
- Vstupní kontrola kotouče by měla přidat místní jednotnost propustnosti světlých oblastí, s limity odstupňovanými podle architektury hlavy.
Shrnutí
Ofset pohybující se s úhlem znamená, že dvě snímací pole vidí nejednotné oblasti kotouče. Trajektorie středu segmentované podle Z oddělí pomalou nejednotnost od místního zákalu a lokalizují je na konkrétní úhel. Autokal funguje na pomalé části s poměrem zbytku ≈ x/√(1 + x²) a je v podstatě k ničemu na místním skoku o pár stupňů, proto metriky jednotnosti musí oddělit pomalé a místní měřítko.
Překlad čínského originálu (0208). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.