Atlas problémů se signálem
Symptom: se změnou mezery se mění fázový posun A/B – nesoulad zvětšení při divergentním světle
Při osvětlení bodovým zdrojem se stín kotouče zvětší o M = (L + g)/L. Změna mezery mění M, snímací pole navržená pro jmenovité zvětšení přestanou odpovídat proužkům a fázový posun polí A a B vzdálených n period se změní o Δφ ≈ 2π·n·Δg/L. Článek uvádí příklady výpočtu a tolerance mezery, postup diagnostiky a opatření jako kolimace a prokládaná pole.
Při seřizování se podložkou zvětší snímací mezera o 20 μm a Lissajousův obrazec se okamžitě změní z kruhu na šikmou elipsu; u vzorku, jehož kotouč má několik desítek mikrometrů axiálního házení, kolísá fázový posun A/B jednou za otáčku; při změně teploty fáze také driftuje. Používá-li snímací hlava LED bez kolimační čočky nebo je kolimace špatně seřízena, mají tyto jevy většinou společnou příčinu: při divergentním osvětlení se zvětšení stínu kotouče v rovině detekce mění s mezerou, zatímco snímací pole jsou navržena pro jedno určité zvětšení. Článek odvozuje vztah mezi fázovým posunem a mezerou a uvádí odhad tolerancí, postup diagnostiky a způsoby nápravy. Geometrii koplanárního uspořádání v odraženém světle popisuje článek knihovny o geometrické optice reflexního snímání; zde se zabýváme hlavně průchozím světlem.
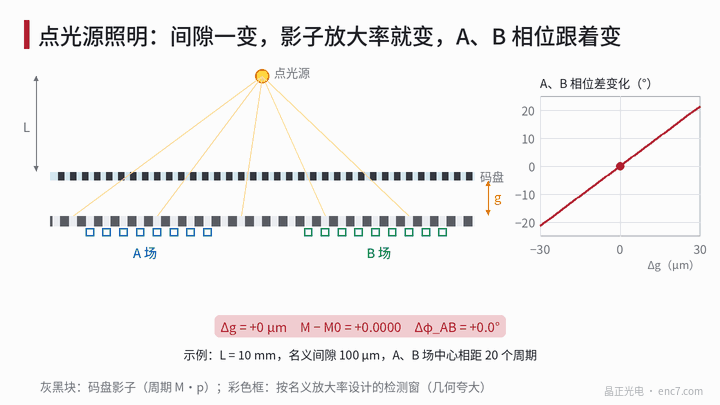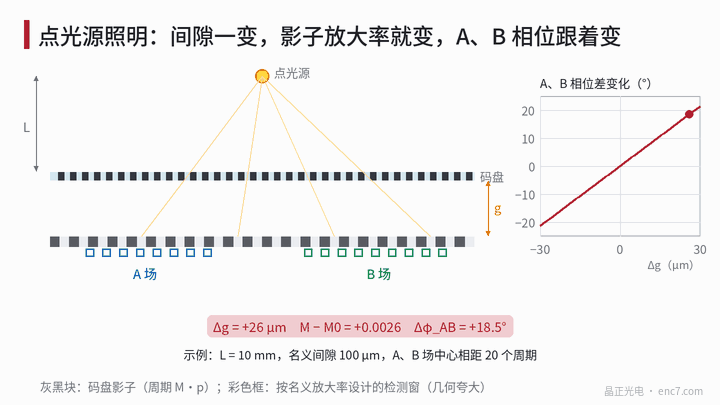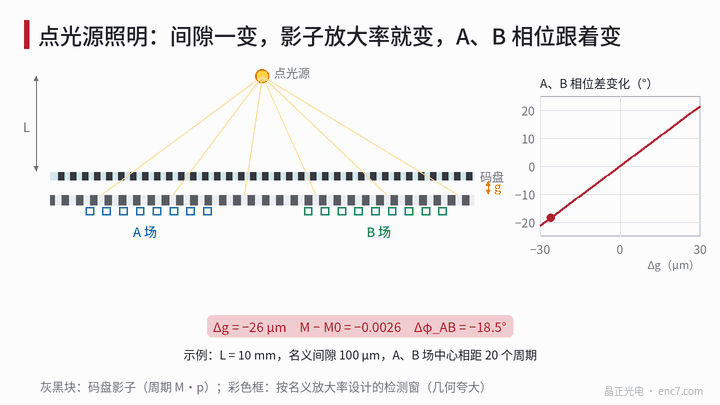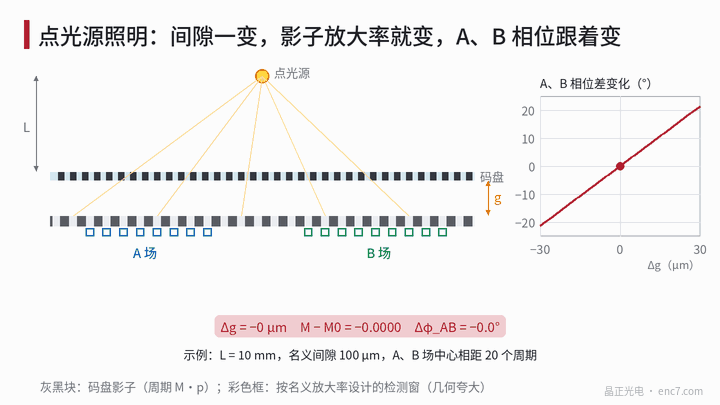
Model: zvětšení stínu a fáze snímacích polí
Bodový zdroj je ve vzdálenosti L od kotouče, rovina detekce (snímací mřížka nebo pole detektorů) leží ve vzdálenosti g pod kotoučem. Ryska kotouče ve vzdálenosti x od paty kolmice ze zdroje se promítne do roviny detekce na místo M·x se zvětšením
M = (L + g) / L
Perioda stínu je M·p, p je rozteč kotouče. Snímací pole jsou navržena pro M₀ při jmenovité mezeře g₀, s periodou M₀·p. Změní-li se mezera na g₀ + Δg, je ΔM = Δg/L a fázový posun stínu vůči snímacímu oknu ve vzdálenosti X od paty kolmice v rovině detekce je
δφ(X) ≈ −2π · (X / (M₀·p)) · ΔM / M₀
Je úměrný X, takže jakmile dvě snímací pole neleží na stejném místě, vzniká relativní fáze. Jsou-li středy polí A a B vzdáleny n period stínu:
Δφ_AB ≈ 2π · n · ΔM / M₀ ≈ 2π · n · Δg / L
Z jiného pohledu vychází totéž: paprsek dopadající na místo X roviny detekce má úhel dopadu asi X/L; změní-li se mezera o Δg, posune se tam stín příčně o Δg·X/L; pro dvě pole vzdálená d = n·p je rozdíl posunutí Δg·d/L a jeho podíl na jedné periodě je výše uvedený výraz.
Další dva důsledky:
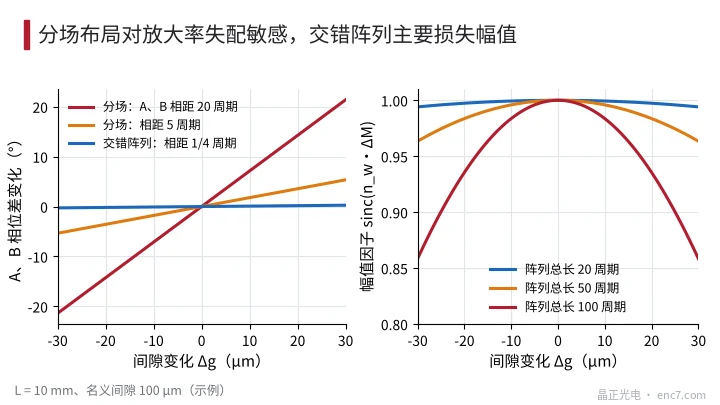
- Pokles amplitudy v poli. Obsahuje-li snímací pole n_w period, mění se fáze v poli od jednoho konce ke druhému o 2π·n_w·ΔM a amplituda se násobí činitelem sinc(n_w·ΔM).
- Společný posun. Je-li střed snímacího pole vzdálen X_c od osy zdroje, posunou se A i B společně asi o X_c·Δg/L, což se projeví jako polohový offset závislý na mezeře.
Číselný příklad a tolerance mezery
Předpoklady: LED bez čočky, L = 10 mm, jmenovitá mezera 0,1 mm, p = 20 μm, středy polí A a B vzdáleny 20 period (asi 0,4 mm).
| Δg | ΔM | Δφ_AB | Chyba druhé harmonické (2048 rysek) |
|---|---|---|---|
| 10 μm | 0,001 | 7,1° | asi 6,3″ |
| 20 μm | 0,002 | 14,3° | asi 12,5″ |
| 30 μm | 0,003 | 21,4° | asi 18,8″ |
Chyba je počítána jako polovina fázové chyby (v elektrickém úhlu); při 2048 ryskách odpovídá 1° fázového posunu asi 0,9″. Při stejné změně mezery o 20 μm má snímací pole dlouhé 50 period činitel amplitudy sinc(0,1) ≈ 0,98 – amplituda se téměř nemění. Nesoulad zvětšení se projeví nejprve ve fázi, ne v amplitudě. Je-li střed pole 0,5 mm od osy zdroje, způsobí Δg = 10 μm navíc společný příčný posun asi 0,5 μm, což při rozteči 20 μm odpovídá driftu nuly asi 9° elektrického úhlu.
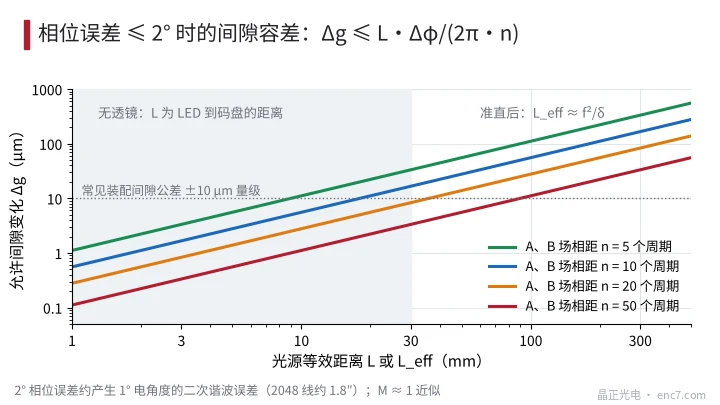
Naopak pro dovolenou fázovou chybu Δφ_max je tolerance mezery
Δg ≤ L · Δφ_max / (2π · n)
Pro Δφ_max = 2° (viz obrázek 2):
| L nebo L_eff | n = 10 | n = 20 | n = 50 |
|---|---|---|---|
| 5 mm | 2,8 μm | 1,4 μm | 0,56 μm |
| 10 mm | 5,6 μm | 2,8 μm | 1,1 μm |
| 25 mm | 13,9 μm | 6,9 μm | 2,8 μm |
| 250 mm (po kolimaci) | 139 μm | 69 μm | 28 μm |
Bez kolimace a s odděleně rozmístěnými snímacími poli je tolerance mezery jen několik mikrometrů – při montáži i z hlediska axiálního házení těžko splnitelná.
Postup diagnostiky
- Změřit strmost fáze vůči mezeře. Posunout kotouč axiálně nebo podložkami stejnoměrné tloušťky nastavit mezeru na g₀ − 10 μm, g₀ a g₀ + 10 μm a pokaždé změřit Lissajousovu fázi; tím se získá k_φ = dΔφ/dg. Je-li průběh přibližně lineární a amplituda v podstatě beze změny, lze zpětně vypočítat L_eff = 2π·n/k_φ a porovnat s konstrukčními rozměry.
- Vyloučit vazbu s náklonem. Nestejnoměrné podložky zároveň nakloní snímací hlavu a náklon sám mění fázi. Přednostně pohybovat kotoučem, ne hlavou, nebo porovnat k_φ pro oba způsoby.
- Porovnat s axiálním házením. Kolísá-li fáze jednou za otáčku, zaznamenat křivku axiálního házení z(θ) a ověřit, zda Δφ(θ) přibližně odpovídá k_φ·z(θ).
- Zkontrolovat zdroj a čočku. U snímacích hlav s kolimační čočkou zkontrolovat axiální polohu LED vůči ohnisku a zda čočka není namontována obráceně nebo uvolněná; L_eff hluboko pod návrhovou hodnotou znamená, že kolimace nefunguje.
- Prohlédnout uspořádání snímacích polí. Podle dokumentace snímací hlavy ověřit, zda jsou A a B v oddělených polích, nebo prokládané, a zda je střed pole vystředěn na osu zdroje.
Opatření
- Kolimace. Je-li LED v ohnisku čočky, je vystupující světlo přibližně rovnoběžné. Při axiálním rozostření δ je ekvivalentní vzdálenost bodového zdroje asi L_eff ≈ f²/δ, pro f = 5 mm a δ = 0,1 mm asi 250 mm, a tolerance mezery se oproti řešení bez čočky rozšíří asi 25krát. Při seřizování lze jemně posouvat axiální polohu LED, přitom měřit k_φ a přivést je téměř na nulu.
- Prokládané pole místo oddělených polí. Jsou-li A, B, A− a B− proloženy s posunem o čtvrt periody, liší se těžiště jednotlivých fází jen o čtvrt periody; nesoulad zvětšení pak téměř nevytváří relativní fázi a zbývá jen mírný pokles amplitudy sinc(n_w·ΔM) (viz obrázek 3).
- Symetrické uspořádání. Pole detektorů uspořádat symetricky k ose zdroje, aby se společný posun na obou stranách vyrušil.
- Navrhnout periodu snímání pro skutečnou jmenovitou mezeru. Periodu snímání volit M₀·p, M₀ počítat ze skutečné jmenovité mezery po montáži a tolerance mezery a axiálního házení stanovit podle Δg ≤ L·Δφ_max/(2πn).
- Koplanární uspořádání u reflexního snímání. Leží-li vyzařovací plocha zdroje a rovina detekce v jedné rovině, je zvětšení vždy 2, nezávisle na mezeře.
Hlavní body pro praxi
- Při divergentním osvětlení je zvětšení stínu M = (L + g)/L; každá změna mezery Δg změní zvětšení o Δg/L.
- Fázový posun A/B se mění o Δφ ≈ 2π·n·Δg/L: při L = 10 mm a polích vzdálených 20 period posune změna mezery o 10 μm fázi asi o 7°.
- Nesoulad zvětšení se projeví nejprve jako drift fáze a nuly, změna amplitudy je velmi malá; normální amplituda jej nevylučuje.
- Měření dΔφ/dg při třech mezerách přímo poskytne ekvivalentní vzdálenost zdroje a ukáže, zda kolimace funguje.
- Po kolimaci L_eff ≈ f²/δ, při rozostření 0,1 mm a f = 5 mm asi 250 mm; při seřizování usilovat o dΔφ/dg blízké nule.
- Detektory přednostně jako prokládané pole symetrické k ose zdroje; u oddělených polí zúžit tolerance mezery a axiálního házení podle L·Δφ_max/(2πn).
Shrnutí
Mění-li se se změnou mezery fázový posun A/B, je příčinou to, že se při divergentním světle mění zvětšení stínu s mezerou, zatímco snímací pole jsou rozmístěna pro pevné zvětšení. U dvou snímacích polí vzdálených n period se fázový posun mění asi o 2π·n·Δg/L a bez kolimace je tolerance mezery jen několik mikrometrů. Měření strmosti fáze při třech mezerách příčinu potvrdí a dá ekvivalentní vzdálenost zdroje; kolimace, prokládaná pole a symetrické uspořádání jsou zásadní opatření, u návrhů s oddělenými poli je nutné odpovídajícím způsobem zúžit tolerance mezery a axiálního házení.
Překlad čínského originálu (0230). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.