Atlas problémů se signálem
Symptom: při vysokých otáčkách se poloha Z vůči A/B posouvá – nestejná zpoždění kanálů
Mají-li cesty Z a A/B nestejné zpoždění, posune se Z vůči A/B o 360°·f·Δt elektrických stupňů, při 500 kHz a 100 ns o 18°. Článek odvozuje rozdílný vliv zpoždění před hradlováním a za ním na šířku a polohu Z i přípustné hodnoty a uvádí metodu, jak měřením středu Z při dvou otáčkách v obou směrech oddělit statickou odchylku, hysterezi a zpoždění.
Při pomalém najíždění na referenci je referenční bod velmi stabilní; po zvýšení rychlosti najíždění se referenční bod začne posouvat o jeden nebo několik inkrementů. Na osciloskopu je vidět, že čím vyšší otáčky, tím více se Z posouvá vůči hranám A a B dozadu, až při určitých otáčkách Z náhle zúží nebo dokonce zmizí. Závislostí šířky Z na otáčkách se zabýval jiný článek této série; příčinou tam bylo nestejné zpoždění obou hran samotného Z. Tento článek se zabývá rozdílem zpoždění Z jako celku vůči A a B: obě hrany se posouvají dozadu společně, šířka zůstává stejná a poloha driftuje. Tento rozdíl určuje, do jakých otáček hradlovaný Z vydrží a zda poloha reference závisí na rychlosti.
Model: převod časového rozdílu na elektrický úhel
Nechť má kanál Z proti kanálům A a B dodatečné zpoždění Δt a výstupní frekvence A/B je f. Posun Z vůči A/B v elektrickém úhlu je pak
δ = 360°·f·Δt
f = N·n/60, N je počet period na otáčku (u interpolovaného výstupu se počítají periody obdélníkového signálu po interpolaci), n jsou otáčky (ot/min). Při 2500 ryskách a 12000 ot/min je f = 500 kHz a Δt = 100 ns odpovídá δ = 18°.
| Δt | 100 kHz | 250 kHz | 500 kHz | 1 MHz |
|---|---|---|---|---|
| 20 ns | 0,7° | 1,8° | 3,6° | 7,2° |
| 100 ns | 3,6° | 9° | 18° | 36° |
| 1 μs | 36° | 90° | 180° | 360° |
δ je úměrné otáčkám – to je nejpřímější otisk problému se zpožděním; statická chyba vyrovnání a hystereze komparátoru se s otáčkami nemění.
Je zpoždění před hradlováním, nebo za ním?
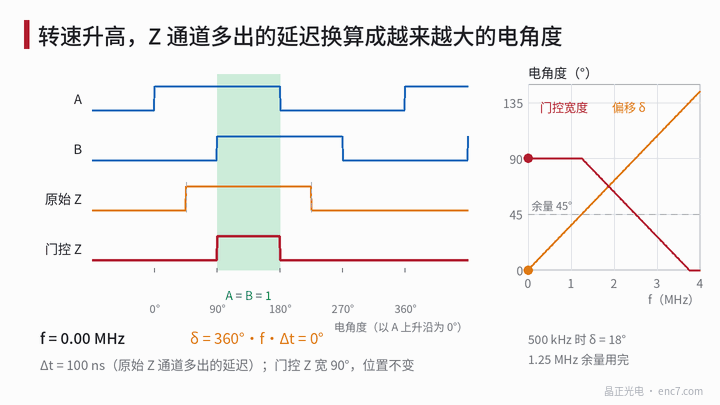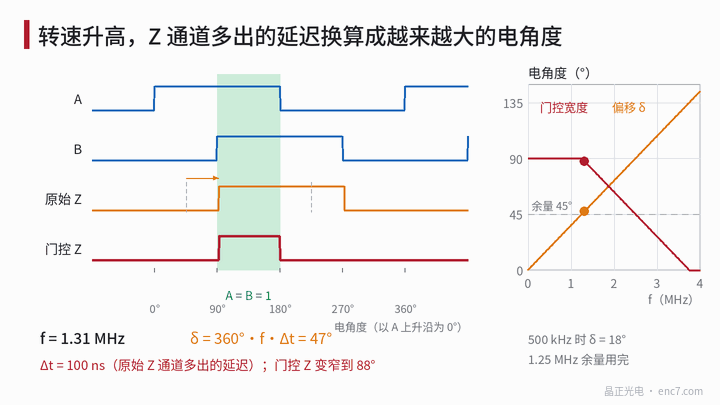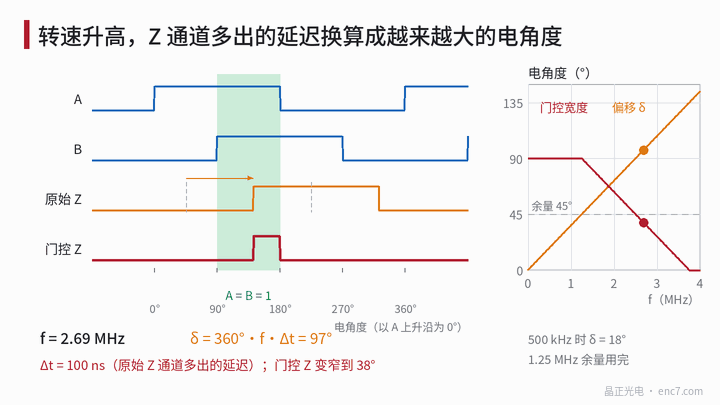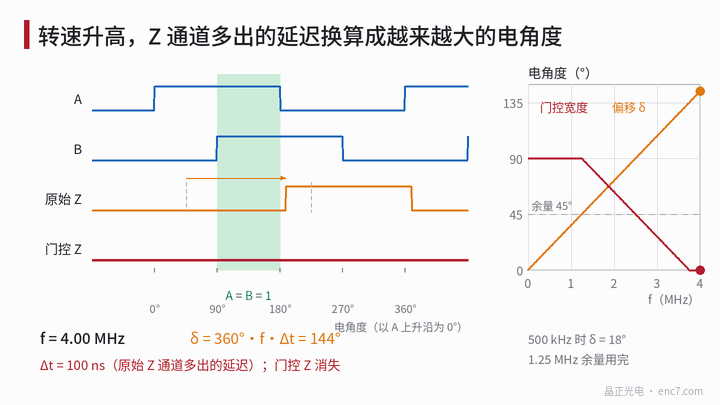
Před hradlováním (filtrace surového Z, komparátor): hradlovaný Z vzniká logickým součinem surového Z a kvadrantu A = B = 1. Má-li surový Z šířku W_r a jeho střed statickou odchylku δ0 od středu kvadrantu, je rezerva hradlování
m = (W_r − 90°)/2 − |δ0|
Pro δ ≤ m má hradlovaný Z stále plných 90° a jeho poloha je svázána s hranami A a B – zpoždění je „pohlceno“; pro δ > m se šířka hradlovaného Z změní na 90° − (δ − m) a pro δ ≥ m + 90° zmizí. Při W_r = 180°, δ0 = 0 a Δt = 100 ns se rezerva vyčerpá při 1,25 MHz a při 3,75 MHz Z zmizí (viz obrázek 1).
Za hradlováním (výstupní stupeň, kabel, přijímač): hrany hradlovaného Z se již shodují s hranami A nebo B, takže jakýkoli rozdíl zpoždění dále je na přijímači od sebe oddálí. Kvalifikuje-li přijímač Z stavem A a B, zbývá účinné překrytí jen 90° − |δ|; zachytává-li stav čítače na hraně Z, změní se zachycená hodnota o jeden inkrement, jakmile δ překročí hranici počtu, a poloha reference pak závisí na rychlosti najíždění (podrobnosti o souběhu hran viz článek této série o referenční značce při otáčení vpřed a vzad).
Odkud zpoždění pochází
| Stupeň | Mechanismus | Řád (příklad) |
|---|---|---|
| Analogový filtr | RC kanálu Z jiné než u A/B; zpoždění pomalu proměnného signálu je asi RC | 1 kΩ × 100 pF ≈ 100 ns |
| Komparátor | malá amplituda referenčního signálu, nedostatečné přebuzení, delší zpoždění | desítky nanosekund |
| Interpolační obvod | A/B z interpolačního obvodu s pipeline, Z přes samostatný komparátor | podle realizace, znaménko opačné než u dvou řádků výše |
| Výstup a kabel | posun mezi kanály budiče, rozdíl délek párů (asi 5 ns/m) | několik až přes deset nanosekund |
| Přijímač | rozdílné optočleny nebo nastavení digitálních filtrů v kanálech | běžné optočleny až v řádu mikrosekund |
Přípustná hodnota je dána rezervou a nejvyšší frekvencí:
Δt_max = m / (360°·f_max)
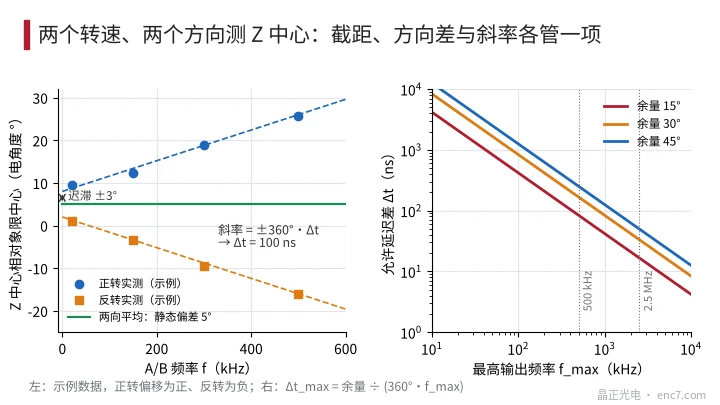
Při m = 30° je při 500 kHz přípustných asi 167 ns, po interpolaci při 2,5 MHz jen asi 33 ns (viz obrázek 2 vpravo). U snímačů s interpolovaným výstupem by se proto Z měl generovat synchronně s A a B ve stejné digitální cestě, ne přes samostatný analogový komparátor.
Měření: dvoje otáčky, dva směry
- Pomalá reference: f zvolte pod jednou setinou nejvyšší frekvence, osciloskopem změřte elektrický úhel středu mezi oběma hranami Z vůči náběžné hraně A a přepočtěte na odchylku φ od středu kvadrantu. Je-li k dispozici měřicí bod surového referenčního signálu, změřte současně i surový Z.
- Opakování při vyšších otáčkách: zvolte 3–4 frekvence až téměř k nejvyšším otáčkám a měřte vždy jednou vpřed a jednou vzad. Při otáčení vzad přepočítávejte ve stejné úhlové souřadnici, tj. časové zpoždění odpovídá úhlovému posunu opačným směrem.
- Oddělení proložením: vpřed φ_F = φ_s + h + 360°·f·Δt, vzad φ_R = φ_s − h − 360°·f·Δt. Průměr obou směrů je statická odchylka φ_s; úsek jejich rozdílu pro f → 0 je 2h, kde h pochází z hystereze komparátoru; směrnice dává Δt.
- Lokalizace po úsecích: měřte v měřicím bodě surového Z, na konci kabelu snímače a na přijímači; za kterým úsekem se směrnice objeví nebo zvětší, v tom úseku je rozdíl zpoždění.
- Kritérium: |φ_s| + |h| + 360°·f_max·Δt nesmí překročit rezervu hradlování a musí zbýt prostor pro teplotní drift a rozptyl součástek.
Rychlou kontrolu lze provést i na straně systému: najeďte na referenci jednou pomalu a jednou rychle a porovnejte obě zachycené polohy. Liší-li se o jeden nebo několik inkrementů, zatímco opakované pomalé najíždění je velmi stabilní, jde téměř jistě o problém zpoždění kanálů.
Hlavní body pro praxi
- δ = 360°·f·Δt: při 500 kHz je 100 ns již 18°; po interpolaci do pásma MHz nelze zanedbat ani desítky nanosekund.
- Hradlování může pohltit jen zpoždění před ním, a to (W_r − 90°)/2 − |δ0|; rozdíl zpoždění za hradlováním se přímo mění v posun polohy.
- Analogové filtry, komparátory a výstupní budiče Z a A, B navrhujte symetricky; podle potřeby opatřete kanál Z nastavitelným zpožděním.
- U interpolovaného výstupu nechte Z generovat synchronně interpolačním obvodem, aby A/B neměly zpoždění pipeline, zatímco Z ne.
- Optočleny a nastavení filtrů všech kanálů na přijímači volte stejné; rozptyl zpoždění běžných optočlenů dosahuje řádu mikrosekund.
- Měřením středu Z při dvou otáčkách v obou směrech se statická odchylka, hystereze a zpoždění oddělí najednou.
Shrnutí
Posouvá-li se Z při vysokých otáčkách vůči A/B, jde o rozdíl zpoždění obou kanálů převedený na elektrický úhel podle 360°·f·Δt. Leží-li zpoždění před hradlováním, zůstává hradlovaný Z nejprve beze změny, po vyčerpání rezervy se zužuje a nakonec zmizí; leží-li za ním, projeví se přímo jako poloha reference závislá na rychlosti. Odhadněte Δt_max z rezervy a nejvyšší frekvence, oddělte zpoždění od statické odchylky a hystereze měřením při dvou otáčkách v obou směrech a lokalizujte je po úsecích podél signálového řetězce.
Překlad čínského originálu (0233). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.