Atlas problémů se signálem
Symptom: Po výměně za snímací hlavu stejného typu se nulová poloha posune o několik inkrementů — polohová tolerance okna referenční značky
Posun nuly o několik inkrementů po osazení snímací hlavy stejného typu pochází z ustavení při montáži, natočení kolem polohovacího kolíku a tolerance vnitřního snímacího pole, k nimž se přidávají přeskoky o periodu, když okno referenční značky překročí rezervu hradlování. Tento článek převádí každý člen na posunutí a inkrementy na poloměru snímání (r = 15 mm, 2500 rysek: 1 inkrement ≈ 9,4 μm) a uvádí rozpočet zaměnitelnosti a test křížové výměny.
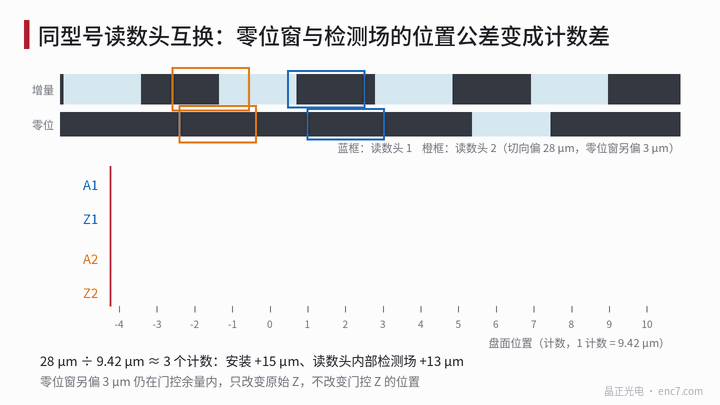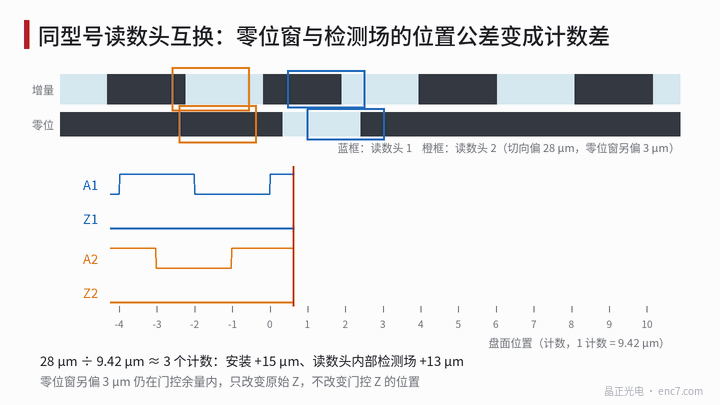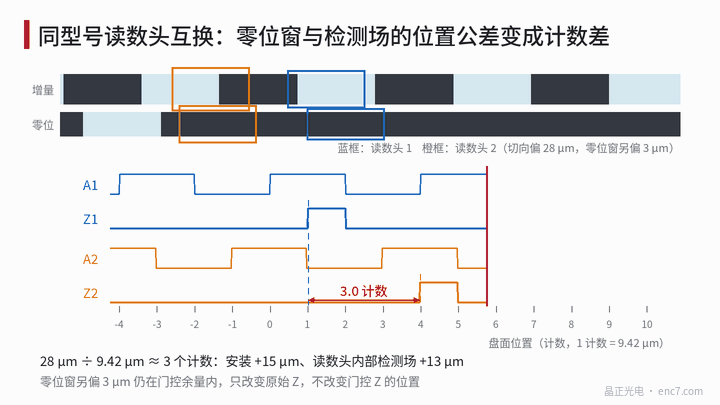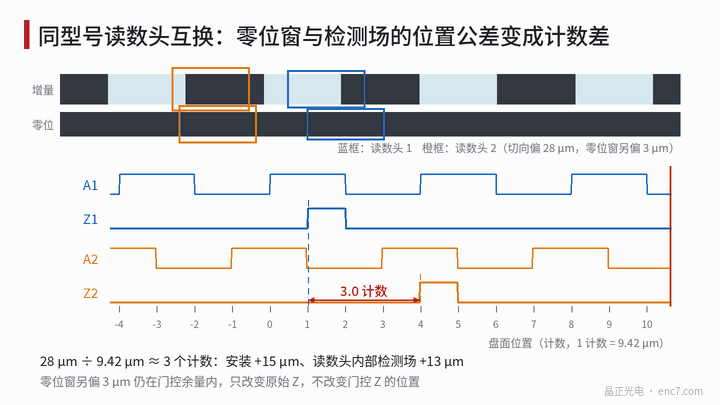
V provozu se vymění snímací hlava, nebo výrobní linka přezkouší zařízení jinou hlavou stejného typu, a poloha najetí na referenci se změní: někdy o jeden či dva inkrementy, někdy o tři či čtyři, občas přesně o 4 inkrementy — nebo se Z zúží či se objeví dvakrát za otáčku. Kódový kotouč ani hřídel se nepohnuly; změnila se jen snímací hlava. Abychom odpověděli na otázku „jaký posun je normální“, je nutné nejprve rozložit nulovou polohu na složky a každou převést na posunutí a inkrementy na poloměru snímání; teprve pak lze rozhodnout, kterou složku zpřísnit a kterou řešit seřízením nebo elektronickým nastavením nuly. Úplný řetězec chyb mezi elektrickou a mechanickou nulou popisuje terminologický článek této knihovny; zde se zabýváme jen článkem výměny snímací hlavy.
Co určuje nulovou polohu
Hradlovaný Z je logický součin surového referenčního signálu s kvadrantem A = B = 1, jeho hrany jsou tedy hrany A a B. Poloha nuly vůči kotouči se proto skládá ze dvou částí:
poloha Z = s_m + s_i + k·p
- s_m: tangenciální montážní poloha základny snímací hlavy vůči ose otáčení, daná dosedací plochou, uložením polohovacího kolíku v otvoru a vůlí šroubových otvorů;
- s_i: tangenciální poloha inkrementálního snímacího pole vůči základně snímací hlavy — vnitřní tolerance hlavy;
- k·p: do které periody signálu padne surový Z, dané polohou z okna referenční značky vůči inkrementálnímu snímacímu poli; p je rozteč.
První dva členy se mění spojitě a převádějí se přímo na inkrementy; třetí je skok o celou periodu a k se nemění, dokud z nepřekročí rezervu hradlování.
Základ převodu: při r = 15 mm a 2500 ryskách je p = 2πr/N ≈ 37,7 μm; při čtyřnásobném vyhodnocení je jeden inkrement p/4 ≈ 9,42 μm, což odpovídá 129,6″. Rozdíl nuly mezi dvěma sestavami je
ΔC = (Δs_m + Δs_i)/(p/4) + 4·Δk
Rozpočet zaměnitelnosti
| Položka | Tolerance (příklad) | Převedeno |
|---|---|---|
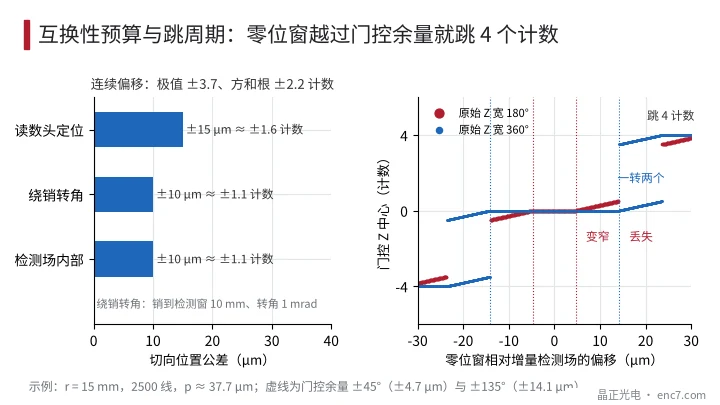
| Ustavení snímací hlavy (tangenciálně) | ±15 μm | ±1,6 inkrementu |
| Natočení kolem polohovacího kolíku: kolík–snímací okno 10 mm, natočení 1 mrad | ±10 μm | ±1,1 inkrementu |
| Inkrementální snímací pole vůči základně hlavy | ±10 μm | ±1,1 inkrementu |
| Okno referenční značky vůči inkrementálnímu snímacímu poli | ±10 μm (asi ±95° elektrického úhlu) | 0 nebo ±4 inkrementy |
Nejhorší případ spojité části je ±35 μm, asi ±3,7 inkrementu; odmocnina součtu čtverců asi ±2,2 inkrementu (obrázek 2 vlevo). „Posun o dva tři inkrementy po výměně hlavy“ je tedy u tohoto způsobu ustavení normální rozptyl. Udržet nulu po výměně v mezích ±1 inkrementu vyžaduje stlačit součet tří členů na ±9,4 μm, čehož lze samotnými šrouby a běžnými polohovacími kolíky dosáhnout jen obtížně.
Úhlová tolerance se často podceňuje: je-li snímací hlava ustavena jedním kolíkem a druhý šroubový otvor omezuje natočení, způsobí natočení Δβ v snímacím okně tangenciální posunutí L·Δβ, kde L je vzdálenost od kolíku ke snímacímu oknu. L = 10 mm a Δβ = 1 mrad dávají 10 μm, asi jeden inkrement.
Rozptyl prahu má menší význam: hrany hradlovaného Z určují A a B, takže změna prahu surového Z mění jen šířku a střed surového Z a spotřebovává rezervu hradlování. Jen u nehradlovaného výstupu posouvá hranu přímo; hrana surového Z o šířce 90° elektrického úhlu se při změně prahu o 10 % posune asi o 9° — pouhých 0,1 inkrementu.
Přeskoky periody: okno referenční značky mimo rezervu hradlování
Při šířce surového Z W_r je rezerva hradlování ±(W_r − 90°)/2:
- W_r = 180°: ±45°, tj. ±4,7 μm. Vnitřní tolerance okna referenční značky ±10 μm ji už překračuje, takže u některých hlav se Z zúží; při posunutí mezi 135° a 225° Z zmizí a dále přeskočí do sousední periody — nula se posune přesně o 4 inkrementy.
- W_r = 360°: ±135°, tj. ±14,1 μm, což pokryje toleranci ±10 μm; za touto mezí zasáhnou oba konce surového Z do kvadrantu a za otáčku se objeví dva úzké impulsy Z, ještě dále opět přeskok o 4 inkrementy (obrázek 2 vpravo).
Je-li tedy rozdíl nuly přesným násobkem 4, nebo jej provází zúžený, chybějící či zdvojený Z, kontrolujte polohu okna referenční značky vůči inkrementálnímu snímacímu poli, nikoli montážní ustavení. Čím větší je na kotouči rozdíl poloměrů stopy referenční značky a inkrementální stopy, tím větší je relativní fázový posun způsobený excentricitou a azimutem, který tuto rezervu rovněž spotřebovává (viz článek této knihovny o návrhu seřízení referenční značky).
Test křížové výměny
- Vytvořte referenci: ponechte na témže kotouči jednu referenční snímací hlavu, která se nikdy nedemontuje, nebo spojte s hřídelí referenční enkodér; polohu Z zkoušené hlavy vyjadřujte v inkrementech reference.
- Křížové kombinace: vezměte 2–3 snímací hlavy a 2 montážní místa (nebo 2 tělesa stroje); každou kombinaci 3krát namontujte a demontujte a zaznamenejte polohu Z.
- Oddělte zdroje: vykazuje-li určitá hlava stejný posun na různých tělesech, je příčina uvnitř hlavy (s_i nebo z); sleduje-li posun těleso, jde o dosedací plochu a polohovací otvory; velký rozptyl mezi opakovanými montážemi téže kombinace znamená špatnou opakovatelnost ustavení.
- Sledujte číselný podpis: jsou-li posuny rozloženy spojitě, přepočtěte posunutí pomocí 9,42 μm/inkrement a porovnejte je s montážními a vnitřními tolerancemi; shlukují-li se kolem 0 a ±4, zkontrolujte okno referenční značky a rezervu hradlování, případně na měřicím bodě surového Z zjistěte jeho polohu vůči kvadrantu A = B = 1.
- Rozhodněte o nápravě: spojitý posun — přesnější polohovací kolíky nebo seřízení podle signálu při montáži; přeskoky periody — širší surový Z a užší tolerance okna referenční značky; pokud to systém dovoluje, po výměně hlavy znovu kalibrujte posun nuly v řídicím systému.
Zásady pro praxi
- Nejprve převeďte: při poloměru snímání 15 mm a 2500 ryskách je 1 inkrement ≈ 9,4 μm, takže 28 μm tangenciálně jsou 3 inkrementy.
- Tangenciální ustavení snímací hlavy a natočení kolem kolíku bývají větší než vnitřní tolerance hlavy; je-li požadována zaměnitelná nula, zpřísněte nejprve ustavení.
- Aby nula po výměně zůstala v mezích ±1 inkrementu, musí být součet tří spojitých tolerancí menší než p/4; u kotoučů s jemnou roztečí to prakticky znamená seřízení podle signálu nebo elektronické nastavení nuly.
- Rozdíl nuly, který je přesným násobkem 4, nebo jej provází zúžený, chybějící či zdvojený Z, ukazuje na polohu okna referenční značky vůči inkrementálnímu snímacímu poli a na šířku surového Z.
- Při šířce surového Z asi jedné periody je rezerva hradlování ±135° — mnohem více než ±45° při šířce 180° — což zaměnitelnosti pomáhá.
- Test křížové výměny počítaný vůči referenční hlavě odděluje tři třídy zdrojů: vnitřek hlavy, dosedací plochu a opakovatelnost montáže.
Shrnutí
Nula, která se po osazení snímací hlavy stejného typu posune o několik inkrementů, má spojitou část z montážního ustavení, natočení kolem kolíku a tolerance vnitřního snímacího pole, převáděnou na inkrementy přes p/4; skoky přesně o 4 inkrementy pocházejí z překročení rezervy hradlování oknem referenční značky. Převedení každého členu na mikrometry a inkrementy na poloměru snímání v rozpočtu zaměnitelnosti a oddělení zdrojů testem křížové výměny ukáže, zda zpřísnit ustavení, rozšířit surový Z, nebo po výměně hlavy znovu kalibrovat nulu.
Překlad čínského originálu (0235). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.