Atlas problémů se signálem
Symptom: komutační signály UVW nejsou posunuty o 120° elektrických – kontrola komutační stopy
Chyby komutace se násobí počtem párů pólů: mechanickému úhlu Δθ_m odpovídá elektrický úhel p·Δθ_m. Při 4 párech pólů, e = 10 μm a r = 10 mm přispívá excentricita jen asi 0,23°; odchylky několika stupňů pocházejí většinou z prahu a přechodové oblasti, polohy senzorů nebo z motoru samotného. Tento článek vysvětluje, jak číst šest intervalů mezi hranami jako otisk, a uvádí postup kontroly s porovnáním se zpětným elektromotorickým napětím (EMN).
Servomotor je při komutaci po zapnutí hlučný a v jednom sektoru je proud vyšší. Na osciloskopu nejsou tři obdélníkové průběhy U, V a W posunuty přesně o 120° elektrických: některé intervaly mezi hranami mají 57°, jiné 63°, a ve srovnání se zpětným EMN motoru je odchylka ještě větší. Návrh vzoru, polohu oken a pravidla zarovnání komutační stopy popisuje článek této knihovny o návrhu komutačních stop UVW; zde řešíme, co dělat, když po montáži měření nesedí: jak poznat, zda je problém v kotouči, ve snímací hlavě, v prahu, nebo v motoru samotném.
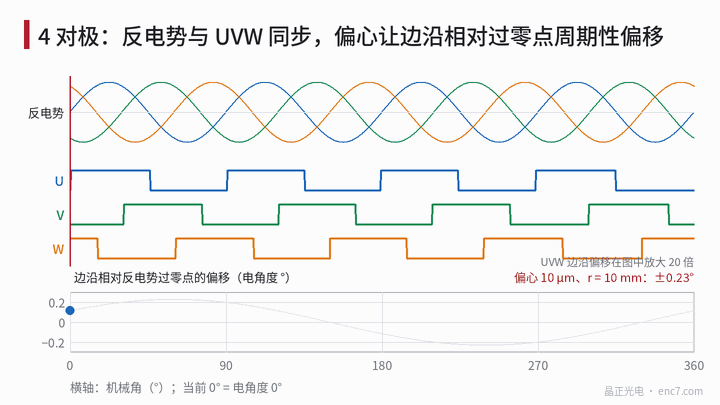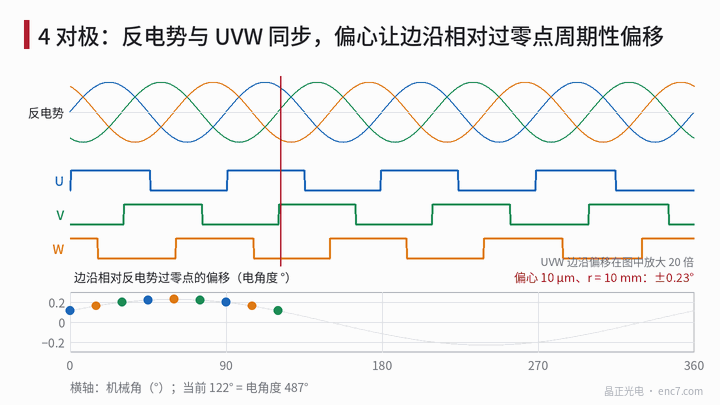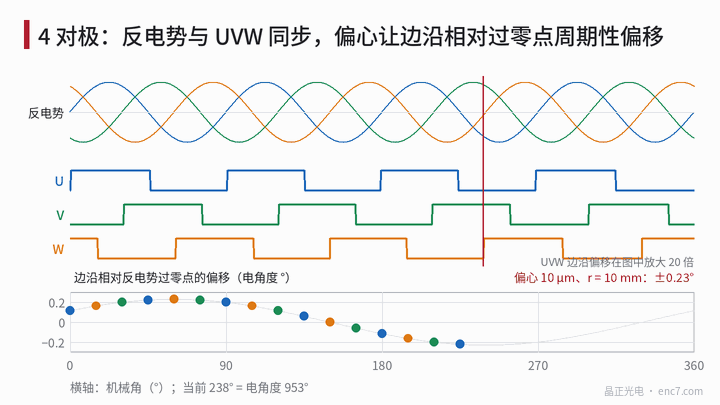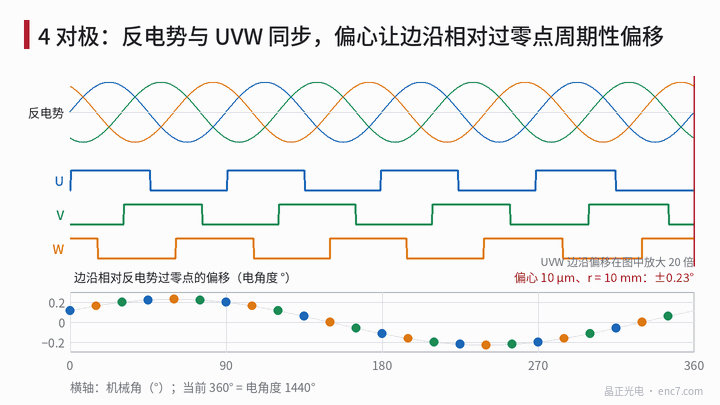
Kritéria: šest intervalů a odchylka zarovnání
U motoru s p páry pólů je elektrický úhel θ_e = p·θ_m. Tři obdélníkové průběhy dávají hranu každých 60° elektrických; při otáčení vpřed je pořadí U↑, W↓, V↑, U↓, W↑, V↓, tedy 6p hran za otáčku. Hodnotí se dva druhy veličin:
- Interval: rozdíl elektrického úhlu mezi dvěma sousedními hranami, ideálně 60°. Závisí jen na enkodéru a lze jej měřit vlastním inkrementálním čítáním enkodéru: 2500 rysek se čtyřnásobným vyhodnocením dává 10000 impulzů na otáčku; při 4 párech pólů odpovídá 1 impulz asi 0,14° elektrických, rozlišení je víc než dostatečné.
- Zarovnání: odchylka každé hrany od odpovídajícího průchodu nulou zpětného EMN. Její střední hodnota je chyba kalibrace komutačního offsetu (metodu kalibrace popisuje článek této knihovny o kalibraci komutačního úhlu); rozptyl jednotlivých hran kolem střední hodnoty je vlastní problém „není to 120°“.
Klíčové je, že chyby mechanického úhlu se násobí počtem párů pólů: stejná tangenciální chyba 0,1 mm při r = 10 mm znamená 0,57° mechanických a při 4 párech pólů se z ní stane 2,3° elektrických.
Řád velikosti jednotlivých příčin
| Příčina | Přepočet | Příklad | Elektrický úhel |
|---|---|---|---|
| Excentricita komutační stopy | p·e/r | e = 10 μm, r = 10 mm | ±0,23° (jednou za otáčku) |
| Tangenciální chyba polohy tří senzorů u jednostopého řešení | p·Δy/r | Δy = 0,1 mm | 2,3° |
| Intenzita světla −20 %, pevný práh | šířka přechodu × 0,125 | okno 0,3 mm, šířka přechodu p·b/r = 6,9° | 0,86° na hranu |
| Odchylka šířky rysky vzoru | p·Δw/r | 5 μm na hranu | 0,11° |
| Zaokrouhlení hran na mřížku rysek | polovina rozteče × p | 2500 rysek | max. 0,29° |
| Zpoždění obvodu | 360°·f_e·Δt | 3000 ot/min, 1 μs | 0,07° |
| Chyba polohy magnetů motoru | p·Δs/R | rotor R = 20 mm, 0,1 mm | 1,15° |
Komutační stopa leží obvykle na vnitřním prstenci s malým poloměrem, kde je vliv excentricity na elektrický úhel větší než na inkrementální stopě; přesto v příkladu činí jen 0,23°. Navíc se u uspořádání se třemi stopami čtou všechny tři fáze ve stejné úhlové poloze, takže excentricita na ně působí téměř stejně a změna sousedních intervalů je jen asi 0,06°. Chyby intervalů o několika stupních tedy obvykle nezpůsobuje excentricita, ale práh a přechodová oblast, poloha senzorů, nebo samotné zpětné EMN použité jako reference, které je nepřesné.
Vzor intervalů je otisk
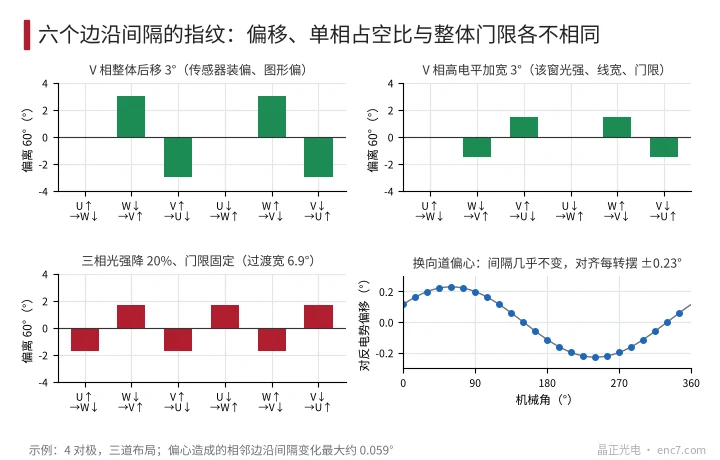
Šest odchylek intervalů v rámci jedné elektrické periody se seřadí za sebou; různé příčiny dávají různé vzory (viz obrázek 2):
- Posun celé jedné fáze (senzor této fáze mimo polohu, vzor této fáze posunutý): intervaly sousedící s hranami této fáze jsou jeden kladný a jeden záporný, v pořadí 0, +δ, −δ, 0, +δ, −δ; střída této fáze se nemění.
- Změna střídy jedné fáze (jiná intenzita světla v okně této fáze, odchylka šířky rysky, posunutý práh): obě hrany této fáze se posunou opačnými směry; vzor 0, −d/2, +d/2, 0, +d/2, −d/2.
- Problém prahu společný všem třem fázím (celkový pokles intenzity světla, pevný práh): všechny vzestupné hrany se zpozdí, všechny sestupné se předběhnou; intervaly se střídají −, + a vysoká úroveň všech tří fází se současně zúží.
- Excentricita: intervaly se téměř nemění; odchylka zarovnání kolísá jednou za otáčku.
- Hystereze komparátoru: všechny hrany se posunou společně ve směru pohybu, intervaly se nemění; odchylky zarovnání při otáčení vpřed a vzad se liší asi o dvojnásobek úhlu hystereze.
Pak se ověří, zda se p elektrických period navzájem shodují: jsou-li všechny vzory stejné, je problém ve snímací hlavě, v prahu nebo ve vzájemné poloze vzorů tří fází; mění-li se vzor s pořadím elektrické periody, kontroluje se chyba dělení komutační stopy, excentricita u jednostopého řešení, nebo při porovnání se zpětným EMN magnety motoru.
Postup kontroly
- Měřit intervaly jen enkodérem: pomalu otáčet konstantní rychlostí, inkrementálním čítáním zaznamenat polohu 6p hran a spočítat všechny intervaly, jednou vpřed a jednou vzad. Motor se tohoto kroku neúčastní.
- Porovnat otisk: podle výše uvedených vzorů rozlišit posun jedné fáze, střídu jedné fáze a práh všech tří fází; před rozhodnutím zprůměrovat výsledky vpřed a vzad, aby se odstranila hystereze.
- Zkontrolovat práh: změnit proud LED nebo čtecí vzdálenost a znovu změřit střídu. Mění-li se střída výrazně s intenzitou světla, je přechodová oblast široká a práh pevný; porovnat s řádem velikosti „o 20 % méně světla posune asi o 0,86°“.
- Porovnat se zpětným EMN: motor roztáčet zvenčí (vinutí rozpojená), měřit fázové zpětné EMN proti umělému středu vytvořenému třemi stejnými rezistory a zaznamenávat současně s UVW. Ze stejné řady impulzů spočítat intervaly mezi průchody nulou zpětného EMN a intervaly mezi hranami UVW: odchylka prvních od 60° patří motoru, druhých enkodéru, a střední hodnota odchylky zarovnání patří kalibraci komutačního offsetu.
- Kritéria přejímky (příklad; rozhodují požadavky měniče): všech šest intervalů v rozmezí 60° ± 2°, rozptyl odchylek zarovnání jednotlivých hran kolem střední hodnoty nejvýše ±2°; střední hodnota se řeší zvlášť kalibrací komutace.
Hlavní body pro návrh
- Vše počítat v elektrických stupních: tangenciální posun Δs na poloměru r dává chybu elektrického úhlu p·Δs/r; při 4 párech pólů a r = 10 mm je 0,1 mm už 2,3°.
- Excentricita přispívá ke komutaci málo, v příkladu 0,23°, a u uspořádání se třemi stopami intervaly téměř nemění; kvůli komutaci není třeba zpřísňovat centrování.
- Čím širší je přechodová oblast okna, tím víc hrany ovlivňují změny prahu a intenzity světla; práh by měl úměrně sledovat intenzitu světla, nebo se zmenší tangenciální šířka okna.
- Nejprve změřit intervaly vlastním čítáním enkodéru a pak porovnat se zpětným EMN, aby se chyby magnetů motoru nepřičítaly kotouči.
- Znaménkový vzor šesti intervalů přímo rozlišuje posun jedné fáze, střídu jedné fáze a problém prahu všech tří fází.
- U jednostopého řešení se třemi senzory závisí 120° na montáži; při montáži nastavit polohu senzorů podle naměřených intervalů.
Shrnutí
Nejsou-li intervaly UVW 120° elektrických, změří se nejprve šest intervalů mezi hranami vlastním čítáním enkodéru a podle vzoru se rozhodne mezi posunem jedné fáze, střídou jedné fáze a problémem prahu všech tří fází; excentricita činí v příkladu jen asi 0,23° a hlavní příčinou bývá zřídka. Poté se motor roztočí zvenčí a porovná se zpětným EMN, čímž se oddělí chyby magnetů motoru a chyby kalibrace komutačního offsetu; co zbude, je třeba opravit na komutační stopě a snímací hlavě.
Překlad čínského originálu (0240). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.