Pojmy kódových kotoučů
Rovnice mřížky: difrakční úhel a oddělení řádů
Rovnice mřížky určuje směr každého difraktovaného řádu. Článek uvádí difrakční úhly pro rozteč 20, 8 a 4 μm při λ = 0,88 μm, odvozuje laterální oddělení v mezeře g·tanθ_m a jeho vazby na podmínku blízkého pole, rezervu osvětlení a přeslech detekčních zón a vysvětluje, proč uvězněné řády a spektrální rozšíření ztěžují řízení rozptýleného světla při zmenšující se rozteči.
Při stejné konstrukci snímací hlavy zmenšení rozteče kódového kotouče z 20 μm na 4 μm často nezmenší signál úměrně — změní způsob selhání: zobrazovací proužky zmizí, detekční zóny se přeslýchají a rozptýlené světlo lze měřit na stopě milimetry od snímacího bodu. To vše začíná u rovnice mřížky. Úvodní poznámka říkala „jemnější rysky světlo více ohýbají“; tento článek spočítá o kolik stupňů a kam to světlo v mezeře dopadne.
Definice: rovnice mřížky a difrakční řády
Rysky periody p se opakují v měřicím směru, takže prošlé (nebo odražené) světlo může být jen soubor rovinných vln v diskrétních směrech — difrakční řády. Fázové přizpůsobení dává rovnici mřížky:
sinθ_m = sinθ_i + m·λ/p
kde θ_i je úhel dopadu, θ_m difrakční úhel řádu m (m = 0, ±1, ±2…), oba měřené od normály v rovině obsahující mřížkový vektor; λ je vakuová vlnová délka a p rozteč. Při použití platí čtyři body:
- Reflexní kotouč používá tutéž formuli, θ_m se měří na straně dopadu;
- U radiálních rysek je mřížkový vektor kolmý k ryskám a tečný, takže se řády otevírají podél stopy, ne k sousedním radiálním stopám;
- Ve skle se píše n·sinθ_m,g = sinθ_i + m·λ/p; paralelní skleněná deska po výstupu do vzduchu úhel nemění;
- Do vzduchu mohou vstoupit jen řády s |sinθ_i + m·λ/p| ≤ 1; při kolmém dopadu je nejvyšší řád celá část p/λ.
Číselný příklad: tři rozteče
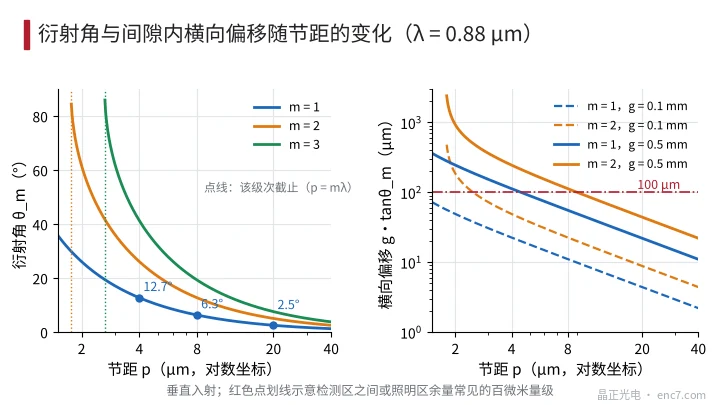
Při λ = 0,88 μm a kolmém dopadu je Δx_m = g·tanθ_m laterální oddělení řádu m vůči řádu 0 a g vzdálenost od kotouče k detekční rovině (snímací mřížka nebo fotodioda):
| Rozteč p | θ_1 | θ_2 | θ_3 | Šířitelné řády | g = 0,1 mm: Δx_1 / Δx_2 | g = 0,5 mm: Δx_1 / Δx_2 |
|---|---|---|---|---|---|---|
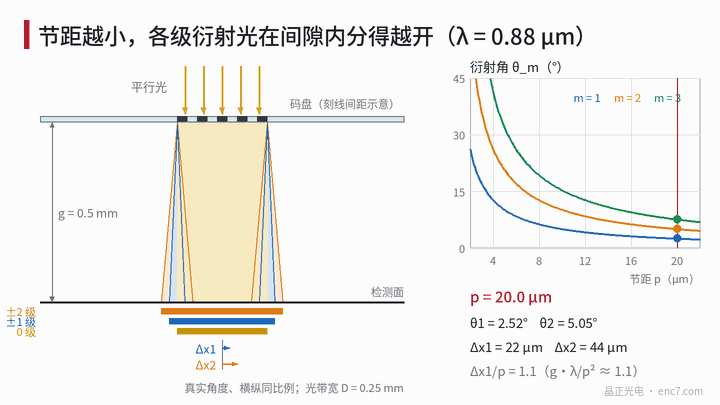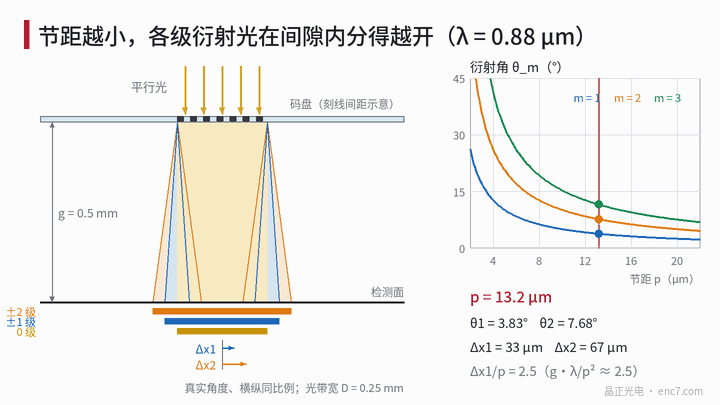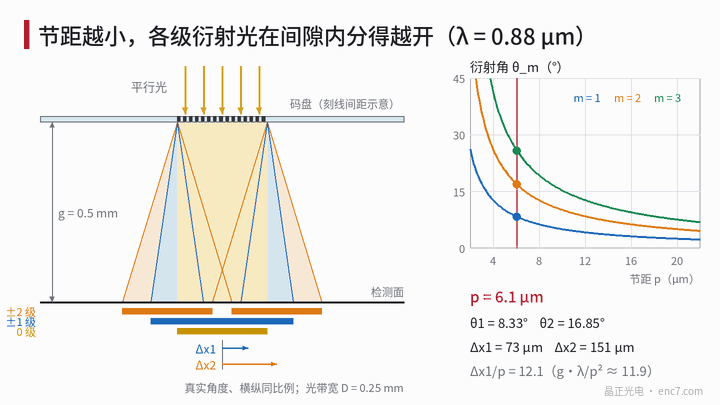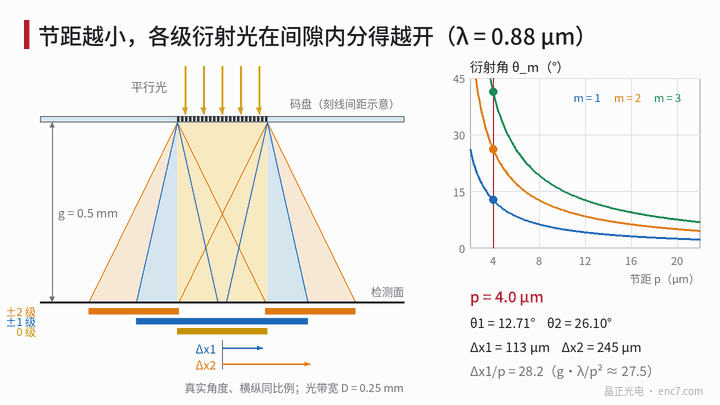
| 20 μm | 2,52° | 5,05° | 7,59° | do ±22 | 4,4 / 8,8 μm | 22 / 44 μm |
| 8 μm | 6,32° | 12,71° | 19,27° | do ±9 | 11 / 23 μm | 55 / 113 μm |
| 4 μm | 12,71° | 26,10° | 41,30° | do ±4 | 23 / 49 μm | 113 / 245 μm |
Při malých úhlech θ ≈ λ/p a úhel je nepřímo úměrný rozteči; je-li rozteč jen několik vlnových délek, θ roste rychleji než nepřímo a při 4 μm už řád 3 dosahuje 41°, tanθ_3 ≈ 0,88 (viz Obrázek 2).
Laterální oddělení a způsoby snímání
Podmínka blízkého pole. Poměr posunu řádu 1 vůči řádu 0 k rozteči je Δx_1/p ≈ g·λ/p². Zobrazovací snímání vyžaduje g mnohem menší než p²/λ — ekvivalentně posun řádů ±1 vůči 0 mnohem menší než jedna rozteč —, aby se tři ještě mohly složit do ostrého stínu; při Talbotově vzdálenosti g = 2p²/λ je posun přesně 2 rozteče (paraxiální aproximace). Při 20 μm a g = 0,1 mm je poměr 0,22 a obraz je ostrý; při 8 μm a g = 0,5 mm už 6,9, takže návrh musí použít Talbotovo samoobrazování nebo interferenční schéma.
Rezerva osvětlení. Osvětlená zóna musí přesahovat detekční okno o g·tanθ_m na každé straně v měřicím směru (m nejvyšší řád přispívající k signálu); jinak konce okna postrádají řády a amplituda i harmonický obsah se liší od středu. Při g = 0,2 mm a výpočtu do řádu 3 potřebuje rozteč 20 μm asi 27 μm a 4 μm asi 176 μm.
Přeslech detekčních zón. Leží-li zóny A, B atd. vedle sebe v měřicím směru, světlo difraktované z jedné zóny snímací mřížky se před dopadem na fotodiodu posune o g′·tanθ_m (g′ vzdálenost snímací mřížky od diody). Přesáhne-li posun izolační pás mezi zónami, mísí se světlo jiné fáze ze souseda — pokles amplitudy a fázová chyba A/B. Při rozteči 4 μm i g′ = 0,1 mm dá asi 49 μm posunu pro řád 2.
Interferenční snímání je opak: potřebuje oddělit ±1 od 0 a od ±2. Při šířce svazku D = 0,5 mm je vzdálenost pro úplné oddělení ±1 od 0 asi D/tanθ_1: 11,4 mm při 20 μm, jen 2,2 mm při 4 μm. To je jeden geometrický důvod, proč interferenční snímání sedí k jemné rozteči; při hrubší rozteči lze řády oddělit prostorovým filtrováním čočkou v ohniskové rovině.
Proč jsou parazitní řády při menší rozteči hůře zvladatelné
Řády pod velkým úhlem jdou dál. Při stejné velikosti hlavy roste laterální posun jako 1/p a při velkých úhlech tanθ ještě zrychlí. Při 4 μm a g = 0,5 mm se řád 3 posune asi o 0,44 mm — dost na zásah stěny hlavy, jiné detekční zóny nebo okraje kotouče a odraz zpět jako rozptýlené světlo.
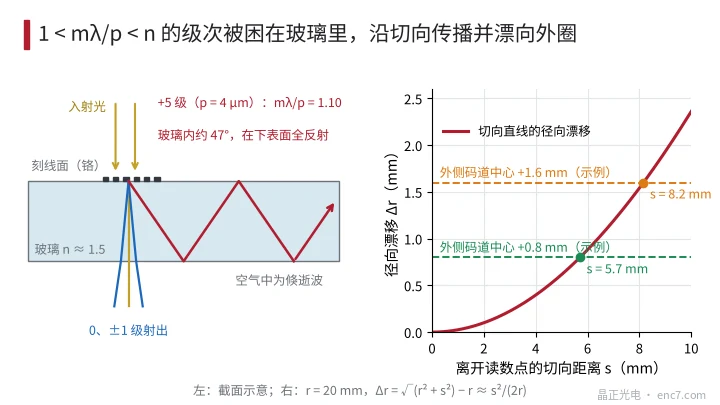
Řády uvězněné ve skle. Řády s 1 < |m·λ/p| < n jsou ve vzduchu evanescentní, ale ve skle se mohou šířit; na rozhraní sklo–vzduch totálně odrážejí a zůstávají v kotouči. Při 4 μm jsou to řády 5 a 6: řád 5 je ve skle asi 47° a v kotouči tloušťky 1,5 mm každý zpáteční chod postoupí tečně asi o 3,2 mm. Odhad se skalární tenkou mřížkou, ostrými hranami a střídou 50 %: uvězněný výkon asi 0,16 %, 0,29 % a 0,81 % při 20, 8 a 4 μm — asi 0,8 %, 1,4 % a 4,0 % celkového výkonu ±1 — a zhruba roste jako λ/(π²·p)·(1 − 1/n) při menší rozteči (při rozteči jen několika vlnových délek je skalární model jen řádově). Důvod: prostorové frekvence těchto řádů leží vždy mezi 1/λ a n/λ, nezávisle na rozteči, zatímco počet hran rysek na milimetr škáluje jako 1/p. Uvězněné světlo dopadající na strukturovanou plochu se znovu difraktuje ven; světlo jdoucí tečně rovně opustí snímací bod o s a poloměr se stane √(r² + s²) — při r = 20 mm po 5,7 mm oddriftuje ven o 0,8 mm (viz Obrázek 3) a může spadnout do detekčního okna vnější stopy.
Spektrální šířka a teplotní drift. dθ_m/dλ = m/(p·cosθ_m). Při předpokládané spektrální šířce LED 40 nm je úhlová šířka řádu 1 asi 2,0 mrad při 20 μm a asi 10,3 mrad při 4 μm; při g = 0,5 mm laterální rozmazání asi 1,0 μm a 5,1 μm — 0,05 a 1,3 rozteče — v druhém případě je monochromatický detail samoobrazování už rozmazán. Při teplotním driftu vlnové délky řádu 0,25 nm/K posune nárůst o 60 K úhel řádu 1 při 4 μm asi o 3,8 mrad.
Inženýrské body
- Nejprve vypsat všechny šířitelné řády a jejich úhly pomocí sinθ_m = sinθ_i + m·λ/p, λ na vrcholu LED s rozšířením o spektrální šířku a teplotní drift, pak zvolit způsob snímání.
- Pomocí g·λ/p² posoudit, zda je zobrazování proveditelné: mnohem méně než 1 znamená ostrý stín; blízko nebo nad 1 znamená návrh na Talbotovo zobrazování nebo interferenční snímání.
- Osvětlenou zónu prodloužit alespoň o g·tanθ_m za detekční okno na každé straně (m nejvyšší přispívající řád), aby konce nepostrádaly řády.
- Izolační pásy mezi detekčními zónami mají přesáhnout g′·tanθ_2; při jemné rozteči dát snímací mřížku přímo na povrch detektoru, aby g′ šlo k nule.
- Je-li rozteč jen několik vlnových délek, počítat s řády uvězněnými ve skle: absorpční úprava na okraji kotouče, mezi stopami a na stěnách hlavy a měřit rozptýlené světlo daleko od snímacího bodu.
- Šikmé osvětlení posune celý vějíř řádů asi o g·tanθ_i; kladné a záporné řády už nejsou symetrické, polohy detektorů se počítají obecným vzorcem.
Shrnutí
Rovnice mřížky dává směr; vynásobená mezerou dá dopadový bod. Zmenšení rozteče z 20 μm na 4 μm zvedne difrakční úhel řádu 1 z 2,5° na 12,7° a laterální posun, spektrální rozmazání i uvězněné světlo rostou jako 1/p nebo rychleji. Zobrazovací snímání spoléhá na překrytí řádů, interferenční na jejich oddělení; hranici a cestu rozptýleného světla lze nejdřív spočítat z této jedné rovnice.
Překlad čínského originálu (0261). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.