Pojmy kódových kotoučů
Efekt průměrování (Averaging): jak se chyba zmenší, když snímací okno pokrývá N rysek
Fáze na výstupu snímací hlavy je vážený průměr poloh rysek ve snímacím okně. Článek odvozuje zmenšení náhodné chyby s 1/√N_eff a sinc-přenos periodické chyby, počítá útlum okna 2 mm pro různé prostorové periody a na příkladu ukazuje, proč špička–špička chyby dělení 14″ na snímací hlavě klesne asi na 4″ — a jak sjednotit základ specifikace při srovnání.
Tovární zpráva uvádí špička–špička chybu dělení 14″ měřenou rysku po rysce; po vestavění kotouče do snímače a kalibraci na otočném stole zbývá po odečtení excentricity asi 4″. Ani jedna strana neměřila špatně: snímací hlava v každém okamžiku vidí složený signál desítek rysek ve snímacím okně a její fáze je vážený průměr těchto poloh. Průměrování potlačuje náhodné a krátkoperiodické chyby, proti dlouhoperiodickým je téměř neúčinné. Tento článek zapisuje efekt průměrování jako přenosovou funkci a ukazuje, o kolik se každá třída chyb utlumí.
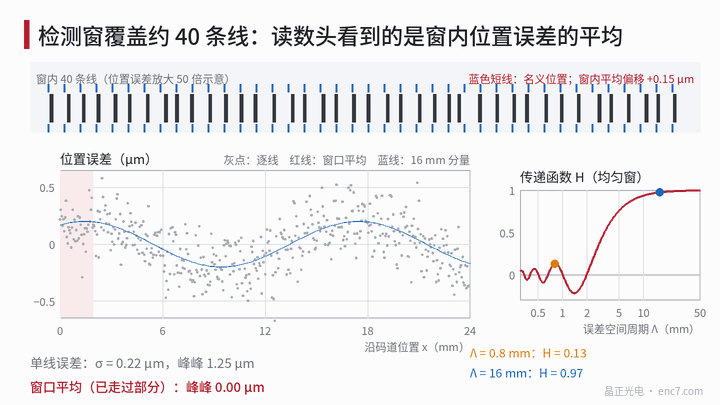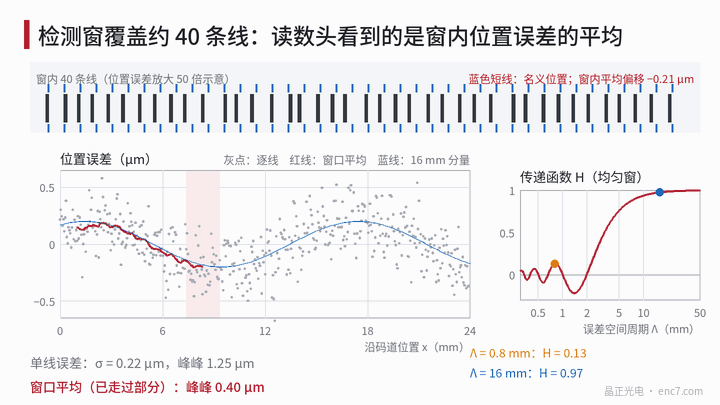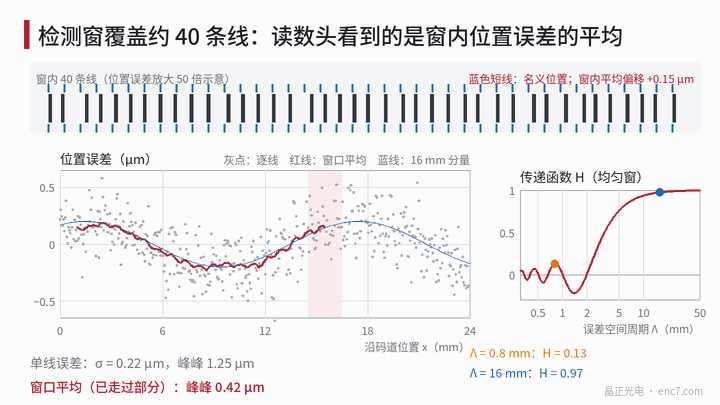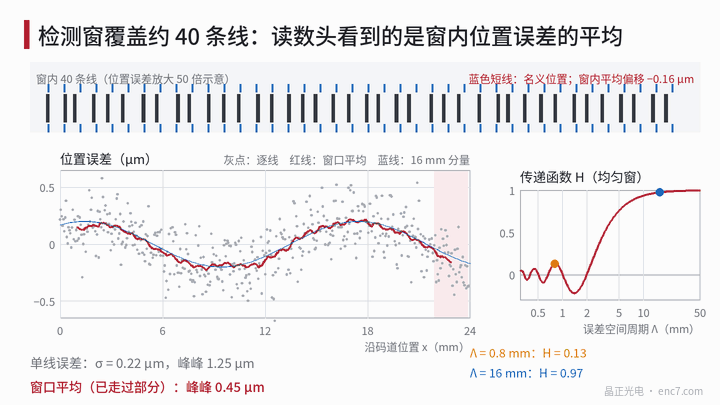
Definice: výstup snímací hlavy je vážený průměr přes okno
Nechť nominální poloha rysky n je n·p, její odchylka δ_n a váha okna na n je w_n (součin intenzity osvětlení, odezvy detektoru a propustnosti snímací mřížky). Základní vlna na výstupu je součet příspěvků rysek:
S(x) = Σ w_n·cos[2π(x − n·p − δ_n)/p]
Je-li δ_n mnohem menší než p/(2π), fázový posun složeného signálu se linearizuje na
ε(x) = Σ w_n·δ_n / Σ w_n
Polohová chyba vnímaná snímací hlavou je tedy klouzavý vážený průměr (konvoluce) posloupnosti chyb rysku po rysce s normalizovanými váhami okna. Níže numerický příklad: poloměr snímání r = 20 mm, 2500 rysek (p = 50,3 μm), délka okna ve směru měření L ≈ 2 mm, asi 40 rysek.
Náhodná chyba: zmenšuje se jako 1/√N_eff
Jsou-li chyby rysek nezávislé se směrodatnou odchylkou σ, je směrodatná odchylka po váženém průměru
σ_ε = σ·√(Σw_n²) / Σw_n = σ / √N_eff, N_eff = (Σw_n)² / Σw_n²
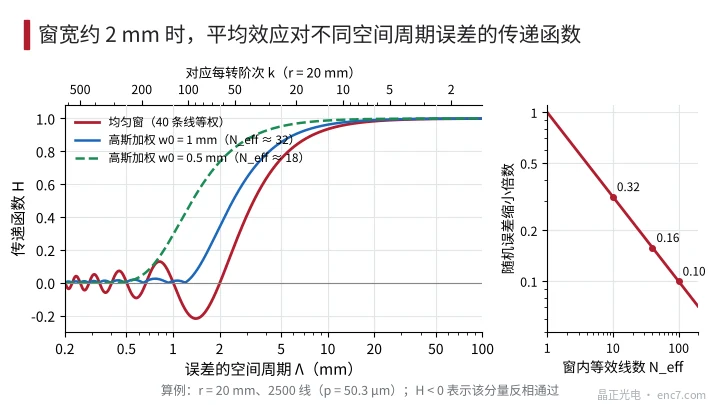
N_eff je efektivní počet rysek. Při rovnoměrném osvětlení se N_eff rovná počtu rysek v okně N_w; při nerovnoměrném je menší: při Gaussově osvětlení s poloměrem 1/e² 1 mm oříznutém oknem 2 mm je N_eff ≈ 32; při poloměru 0,5 mm jen asi 18.
Příklad: σ = 0,2 μm (při r = 20 mm asi 2,06″) se po rovnoměrném okně 40 rysek stane 0,032 μm, asi 0,33″. Jsou-li sousední rysky korelované — například dlouhoperiodickou složkou téhož zápisu — pravidlo √N neplatí a je třeba použít přenosovou funkci níže.
Periodická chyba: přenosová funkce typu sinc
Sinusová složka prostorové periody Λ (délka podél stopy) v chybě rysku po rysce se po rovnoměrném okně vynásobí
H(Λ) = sin(πN_w·p/Λ) / (N_w·sin(πp/Λ)) ≈ sinc(L/Λ), sinc(u) = sin(πu)/(πu)
kde L = N_w·p je délka okna. Zapsáno jako řády na otáčku k = 2πr/Λ je to vzorec klouzavého průměru článku o rozkladu spektra chyby v této knihovně. Několik vlastností:
- při Λ = L/m (m celé) je H = 0 a složka je zcela zprůměrována;
- poblíž Λ ≈ 0,70L je postranní lalok asi −0,217; znaménko minus znamená průchod s opačnou fází;
- je-li Λ mnohem menší než L, |H| nepřekročí Λ/(πL);
- při Λ > 5L je H > 0,93 a útlum je téměř nulový.
Číselné hodnoty pro L = 2 mm, r = 20 mm:
| Prostorová perioda Λ | Řád na otáčku k | Rovnoměrné okno H | Gaussovsky vážené H (poloměr 1/e² 1 mm) |
|---|---|---|---|
| 62,8 mm | 2 | 0,998 | 0,999 |
| 10 mm | 12,6 | 0,935 | 0,962 |
| 4 mm | 31 | 0,637 | 0,782 |
| 2 mm | 63 | 0 | 0,339 |
| 1,33 mm | 94 | −0,212 | 0,040 |
| 0,8 mm | 157 | 0,127 | 0,023 |
Rovnoměrné okno má nuly a postranní laloky; Gaussovo vážení nemá nuly, lépe potlačuje vysoké frekvence, ale snižuje N_eff a oslabuje útlum středních period (viz Obrázek 2).
Proč je chyba dělení rysku po rysce větší než to, co vnímá snímací hlava
Obrázek 3 je příklad: chyba rysku po rysce se skládá z náhodné σ = 0,15 μm, 3. řádu 0,15 μm a 150. řádu 0,10 μm (Λ ≈ 0,84 mm).
| Složka | Špička–špička rysku po rysce | Špička–špička po průměru okna 40 rysek |
|---|---|---|
| Náhodná | 11,2″ | 1,2″ |
| 150. řád | 2,1″ | 0,26″ |
| 3. řád | 3,1″ | 3,1″ |
| Celkem | 14,0″ | 4,1″ |
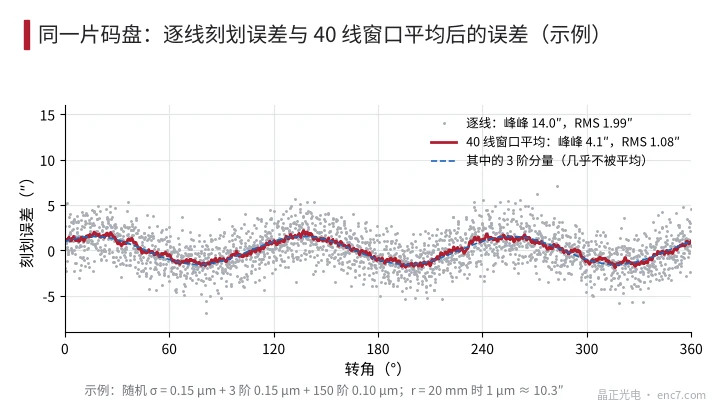
Rozdíl vzniká na třech místech: RMS náhodné složky se zmenší o √40, zatímco špička–špička dat rysku po rysce je asi 7σ a po průměrování jsou sousední body silně korelovány, takže špička–špička zbývá asi 5σ — tedy zmenšení špička–špička asi 9,5×, více než √40; krátkoperiodické složky se utlumí H; a opakovatelnost samotného přístroje pro měření rysku po rysce se mísí do chyby jedné rysky, zatímco snímací hlava tento člen nevidí. Naopak dlouhoperiodické složky jsou stejně velké rysku po rysce i na snímací hlavě; excentricita, deformace upnutí a jiné chyby nízkého řádu se na průměrování nemohou spoléhat.
Velikost okna také určuje citlivost na krátkoperiodickou chybu. Na témže kotouči s malou snímací hlavou délky okna asi 0,5 mm (10 rysek) se náhodná chyba zmenší jen na 0,32× a složka periody 0,84 mm si ponechá asi 51 %. Tentýž kotouč proto může na různých snímacích hlavách vykazovat různou přesnost právě z tohoto důvodu.
Větší okno také není vždy lepší: čím je delší, tím je snímací hlava citlivější na radiální posun, azimut a rovinnost kotouče (viz články o křížové citlivosti a azimutovém vyrovnání v této knihovně). Jsou-li snímací pole A a B uspořádána odděleně, každý kanál průměruje jinou sadu rysek a chyba, jejíž prostorová perioda odpovídá rozteči polí, se projeví jako vlnění fáze A/B.
Inženýrské body
- U specifikace chyby dělení uvést, zda jde o jednu rysku nebo průměr okna N rysek, a uvést délku okna a tvar vah; jinak čísla nelze srovnávat.
- Před srovnáním dat rysku po rysce s výsledky kalibrace snímače aplikovat váhy okna snímací hlavy jako klouzavý vážený průměr na data rysku po rysce.
- Náhodná chyba se zmenšuje jako 1/√N_eff; N_eff určují váhy osvětlení a detekce a při Gaussově osvětlení je zřetelně menší než počet rysek v okně.
- Chyby s Λ > 5L se téměř neprůměrují; excentricitu, upnutí a chyby dělení nízkého řádu je třeba řídit procesem a vystředěním.
- Rovnoměrné okno má poblíž Λ ≈ 0,7L převrácený postranní lalok asi 21 %; existuje-li chyba zápisu nebo sestavení určité periody, ověřit, zda nepadá právě na tento lalok.
- Při výběru kotouče hodnotit chybu dělení vůči skutečnému oknu snímací hlavy; hlavy s malým oknem jsou citlivější na krátkoperiodickou chybu.
Shrnutí
Fáze na výstupu snímací hlavy je vážený průměr poloh rysek v okně: náhodná chyba se zmenšuje jako 1/√N_eff, periodická se přenáší sinc(L/Λ) a chyby s periodou mnohem delší než okno zůstávají téměř nedotčeny. Chyba dělení rysku po rysce zahrnuje náhodné a krátkoperiodické složky, které průměrování odstraní, plus měřicí šum, a je proto obvykle větší než to, co snímací hlava skutečně vnímá. Zapsat základ okna do specifikace a zpracovat data rysku po rysce stejným oknem — pak se čísla obou stran shodnou.
Překlad čínského originálu (0264). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.