Pojmy kódových kotoučů
Montážní mezera (Gap): referenční plochy a definice tolerance mezery
Mezeru lze měřit od strany s ryskami, od horní plochy kotouče nebo od čelní plochy pouzdra snímací hlavy; přes sklo je navíc nutné ji přepočítat na optickou mezeru jako t/n. Jednotlivé základy se mohou lišit o celou tloušťku skla. Článek uvádí přepočtové vztahy, na křivce amplituda–mezera porovnává pět definic tolerance (±65 μm až ±150 μm) a odhaduje chyby tří metod měření: spárové měrky, snímače posunu a skenování amplitudy.
V návodu ke snímací hlavě stojí „mezera 0,45 mm“. Montér zasune mezi pouzdro a kotouč spárovou měrku, odečte 0,45 – a signál nedosahuje ani poloviny běžné hodnoty. Ukáže se, že 0,45 z návodu platí od strany s ryskami ke snímací mřížce, kdežto spárová měrka měřila od čelní plochy pouzdra k horní ploše skla; mezi oběma čísly leží výstupek pouzdra a celá skleněná deska. Slovo „mezera“ má nejméně čtyři základy a i toleranci lze definovat několika způsoby; pokud to specifikace jasně neuvádí, mluví každá strana o něčem jiném.
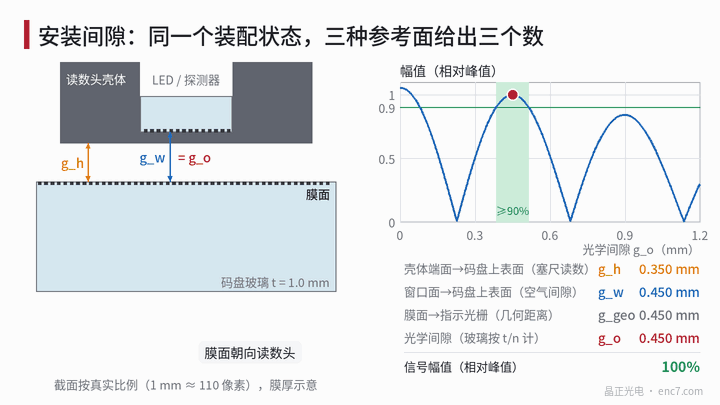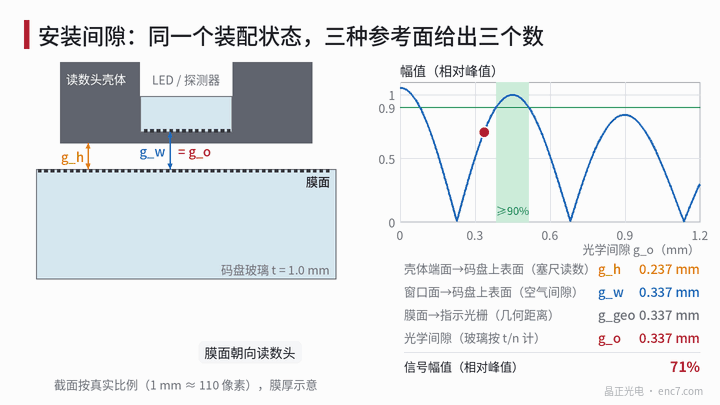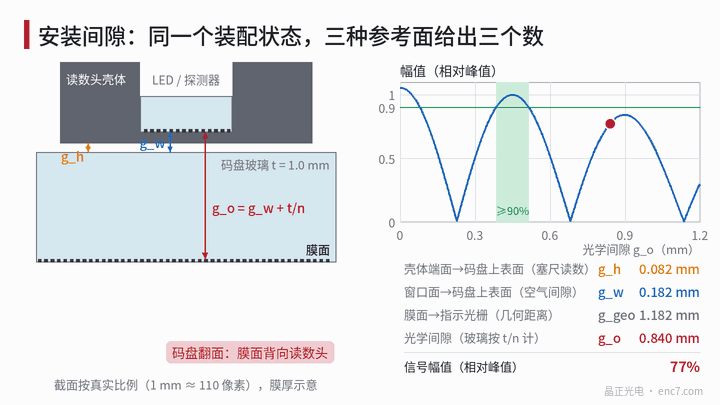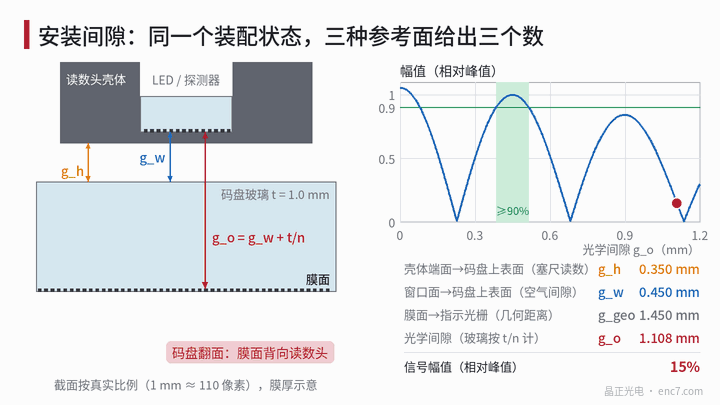
Čtyři základy a jejich přepočet
Na straně snímací hlavy připadají v úvahu tři plochy: čelní plocha pouzdra (mechanická základna, často nejvíce vystupující), vnější plocha okénka a optická plocha, na níž leží snímací mřížka nebo detektor. Na straně kotouče dvě: strana s ryskami (kde je chromový obrazec) a plocha kotouče přivrácená ke snímací hlavě. Z toho plynou čtyři běžné základy:
- g_h: od čelní plochy pouzdra k bližší ploše kotouče. To měří spárové měrky a podložky, protože je to nejužší štěrbina mezi oběma díly.
- g_w: od plochy okénka k bližší ploše kotouče, tj. vzduchová mezera v optické dráze.
- g_geo: geometrická vzdálenost od strany s ryskami k optické ploše, sklo počítáno skutečnou tloušťkou.
- g_o: optická mezera, sklo počítáno jako t/n.
V paraxiální aproximaci nabere světlo ve skle s indexem lomu n a tloušťkou t stejnou difrakční fázi jako na dráze t/n ve vzduchu (vlnová délka se změní na λ/n); křivka amplituda–mezera zobrazovacího snímání proto závisí jen na g_o:
g_o = g_air + Σ t_i / n_i
kde g_air je vzduchová dráha mezi oběma plochami s obrazcem a t_i, n_i jsou tloušťka a index lomu každé procházené skleněné desky – včetně substrátu kotouče, je-li strana s ryskami odvrácena od snímací hlavy, a skla okénka, je-li snímací mřížka na vnitřní straně okénka. Chromová vrstva má tloušťku jen v řádu sta nanometrů a lze ji zanedbat.
Pro příkladovou konstrukci z obrázku 1 (pouzdro přesahuje okénko o s = 0,10 mm, kotouč t = 1,0 mm, n = 1,52):
| Základ | Strana s ryskami ke snímací hlavě | Strana s ryskami odvrácená |
|---|---|---|
| g_h | g_o − 0,10 | g_o − 0,758 |
| g_w | g_o | g_o − 0,658 |
| g_geo | g_o | g_o + 0,342 |
Při odvrácené straně s ryskami se g_geo a g_w liší přesně o jednu tloušťku skla, g_geo a g_o o t(1 − 1/n) = 0,342 mm. Vyžaduje-li konstrukce g_o = 0,45 mm, muselo by po otočení být g_w = −0,208 mm, což je fyzikálně nemožné; namontuje-li se přesto na g_w = 0,45, je g_o = 1,108 mm a na příkladové křivce zbude jen asi 15 % amplitudy. Zda se index lomu vezme 1,47, nebo 1,52, změní t/n jen asi o 22 μm; rozdíl mezi základy je mnohem větší než rozdíl mezi materiály.
Definice tolerance z křivky amplituda–mezera
Fyzikální význam tolerance mezery je: v tomto rozsahu mezery neklesne amplituda signálu pod určitý podíl. Příkladová snímací hlava pracuje blízko fázově převrácené obrazové roviny při p²/λ ≈ 455 μm, amplituda se mění jako |cos(πλz/p²)·sinc(z·Δα/p)| (odvození v článku o Talbotově jevu v této knihovně) a vrchol leží na 0,450 mm. Tolerance získané z téže křivky podle různých základů ukazuje obrázek 2:
| Základ | Rozsah mezery (mm) | Vůči vrcholu |
|---|---|---|
| Amplituda ≥ 90 % vrcholu | 0,385–0,515 | ±0,065 |
| Amplituda ≥ 80 % vrcholu | 0,358–0,543 | −0,092 / +0,093 |
| −3 dB (20lg, amplituda ≥ 70,7 %) | 0,337–0,564 | asi ±0,113 |
| −3 dB chybně počítáno jako 10lg (amplituda ≥ 50 %) | 0,301–0,602 | asi ±0,150 |
| Amplituda ±10 % kolem jmenovité hodnoty 0,420 | 0,379–0,521 | vůči jmenovité hodnotě −0,041 / +0,101 |
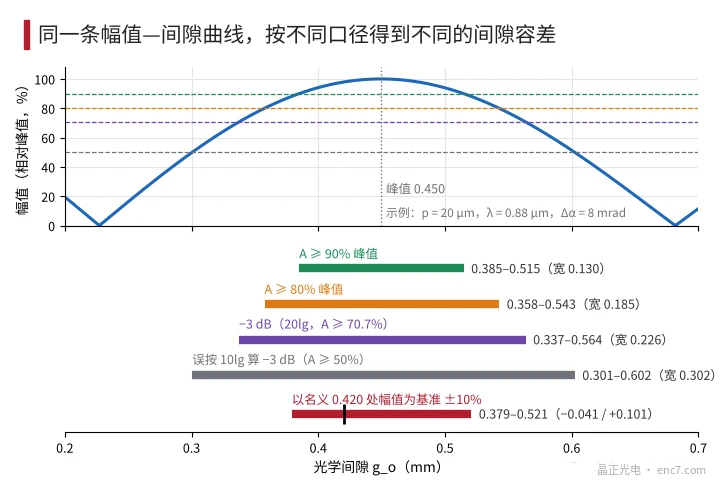
Pozornost si zaslouží tři body. Zaprvé, „x %“ musí uvádět, zda se vztahuje k vrcholu, nebo ke jmenovitému bodu; neleží-li jmenovitý bod ve vrcholu, je toleranční pásmo nesouměrné. Zadruhé, decibelový základ musí uvádět 20lg: pokles amplitudy o 3 dB je 70,7 %; vyloží-li se výkonově jako 10lg, tedy 50 %, je tolerance o třetinu širší. Zatřetí, křivku je třeba měřit při konstantním proudu LED; má-li snímací hlava automatické řízení zisku nebo světla, amplituda se zdá nezměněná a definice se pak musí opírat o proud LED nebo údaj zisku.
Tolerance platí pro optickou mezeru. Pro montáž je ještě nutné odečíst axiální házení, prohnutí, axiální vůli a tepelnou deformaci; teprve zbytek je k dispozici montáži (rozpočtování viz články o axiálním házení a toleranci tloušťky v této knihovně).
Metody měření a jejich základy
Spárová měrka nebo plastové podložky. Měří g_h, a to lokální minimum v místě zasunutí. Příkladové chyby (předpoklad): tolerance tloušťky listů asi ±3 μm, odstupňování kombinací listů asi ±5 μm, cit asi ±5–10 μm, místo zasunutí není ve stejném úhlu jako snímací okno – při axiálním házení 10 μm asi ±5 μm; pro přepočet na g_w je navíc třeba tolerance přesahu pouzdra s (předpoklad ±10 μm). Kvadratický součet je asi ±15 μm, čtvrtina okna ±65 μm. Spárová měrka může také poškrábat stranu s ryskami obrácenou ven a zdeformovat tenký kotouč.
Snímač posunu. Dotykový snímač postupně sejme plochu kotouče a základnu snímací hlavy; rozdíl je mezera. Rozlišení údaje dosahuje submikrometrové oblasti; hlavní chyby pocházejí z přenosu základny a z měřicí síly, která tenký kotouč prohne. Bezdotykové snímače závisejí na povrchu: kapacitní snímače vidí jen vodivou chromovou vrstvu; laserová triangulace na průhledném skle přijímá odrazy od obou ploch a údaj je nestabilní; chromatické konfokální snímače dokážou obě plochy skla rozlišit, ale paraxiálně zobrazují zdánlivou tloušťku asi t/n, kterou je třeba korigovat indexem lomu materiálu – přesný koeficient viz dokumentace snímače.
Skenování amplitudy. Snímací hlavou se na jemném posuvném stolku pohybuje axiálně a zaznamenává se amplituda; tak se přímo získá optický základ. Vrchol je velmi plochý: opakovatelnost amplitudy 1 % odpovídá nejistotě polohy vrcholu asi ±20 μm. Vezme-li se místo toho střed obou průsečíků na 90 %, kde je strmost asi 0,31 %/μm, způsobí tentýž šum chybu jen asi 3 μm. Touto metodou se jednou zkalibruje offset mezi mechanickou základnou a optickou mezerou; výroba pak může měřit g_h spárovou měrkou a přepočítávat.
Praktické zásady
- Mezeru ve specifikaci psát jako „od plochy X k ploše Y“ a uvést, zda se sklo přepočítává jako t/n; výkres snímací hlavy má udávat vzdálenost od čelní plochy pouzdra k optické ploše včetně tolerance.
- Orientace strany s ryskami rozhoduje, zda přibude t/n – u 1 mm sodnovápenatého skla asi 0,66 mm, což stačí k vysunutí snímací hlavy s jemnou roztečí z celého jejího okna; výkres musí orientaci strany s ryskami uvádět.
- U základu tolerance uvést všechny tři údaje: vůči vrcholu, nebo jmenovitému bodu, procenta, nebo decibely 20lg, podmínka konstantního proudu LED; v příkladu se šířky na základu 90 % a 50 % liší asi 2,3krát.
- Spárová měrka měří lokální minimální mezeru na základu pouzdra s příkladovou chybou asi ±15 μm; hodí se k rychlému rozhodnutí vyhovuje/nevyhovuje ve výrobě, nikoli k ověření úzkého okna.
- Při zavádění nové snímací hlavy použít skenování amplitudy a optickou nulu stanovit ve středu obou průsečíků na x %; je to několikanásobně přesnější než hledání vrcholu.
- Měří-li chromatické konfokální či jiné optické snímače vzdálenosti přes sklo, je zdánlivá tloušťka asi t/n; před měřením ověřit, zda přístroj korekci indexu lomu již provádí.
Shrnutí
Montážní mezera je dohoda o tom, „mezi kterými dvěma plochami a jak se počítá sklo“; rozdíl mezi základy může dosáhnout celé tloušťky skla. Toleranci je třeba odvodit z křivky amplituda–mezera podle uvedeného základu a údaje spárových měrek či snímačů přepočítat zpět na tentýž základ – teprve pak se čísla dodavatele a odběratele shodnou.
Překlad čínského originálu (0271). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.