Pojmy kódových kotoučů
Warp, bow a rovinnost: definice a převod tří pojmů tvaru
Rovinnost je vzdálenost dvou rovnoběžných rovin, které obklopují jedinou plochu; warp je rozdíl maxima a minima střednicové plochy vůči referenční rovině; bow je znaménková odchylka středu střednicové plochy od tříbodové referenční roviny. Článek vyhodnotí všechny tři na tvarech misky, sedla a trojlaločného vlnění, vysvětlí rozdíl mezi měřením ve volném a přisátém stavu a průhybem vlastní tíhou a uvede doporučení k zapisování na výkresech kódových kotoučů.
Na výkrese kódového kotouče stojí „rovinnost ≤ 0,01 mm“, na kontrolním listu dodavatele skla „warp ≤ 10 μm“ a ve zprávě vstupní kontroly se pak objeví „bow −8 μm“. V čínštině se tato tři slova často slučují jako „prohnutí“, ale vztahují se k různým plochám, počítají se jinak a měří se v jiných stavech. Na jednom a témže kotouči mohou být tři čísla 10, 10 a 0; důležitější je, že žádné z nich přímo neodpovídá na otázku, která snímač zajímá: o kolik stoupá a klesá mezera na snímací kružnici za jednu otáčku.
Definice tří pojmů
Rovinnost (flatness). Ve smyslu geometrické tolerance (GB/T 1182, ISO 1101) má skutečná měřená plocha ležet mezi dvěma rovnoběžnými rovinami ve vzdálenosti t a hodnota se posuzuje metodou minimální zóny: dvojicí rovin, pro niž je tato vzdálenost nejmenší. Vztahuje se k jedné ploše, straně filmu nebo rubu, takže kolísání tloušťky vstupuje do výsledku přímo. „Rovinnost“ spočtená z roviny nejmenších čtverců nebo z tříbodové roviny jako reference bývá obvykle větší.
warp. Definice waferového průmyslu (systém norem SEMI, odvozený z dřívějších ASTM F657 a F1390): ve volném, neupnutém stavu rozdíl maxima a minima vzdálenosti střednicové plochy (geometrické místo středů mezi přední a zadní plochou) od referenční roviny; vždy kladný. Podle vydání normy je referenční rovina rovina nejmenších čtverců nebo tříbodová rovina. Protože se používá střednicová plocha, je kolísání tloušťky (TTV) vyloučeno.
bow. Definice téhož systému (odvozená z dřívější ASTM F534): odchylka středového bodu střednicové plochy ve volném stavu od referenční roviny určené třemi stejnoměrně rozloženými body na kružnici v uvedené vzdálenosti od okraje. Je se znaménkem, takže lze rozlišit vypuklost a vydutost, ale hledí jen na tento jediný středový bod.
Sklářský průmysl často položí sklo na kontrolní desku a změří největší mezeru spároměrem, nebo zapíše poměr vzepětí k délce jako procento. Tato metoda zahrnuje vyhlazující účinek vlastní tíhy a liší se od obou definic ve volném stavu výše.
Vyhodnocení tří tvarů
Nechť má kotouč vnější poloměr R = 20 mm a střednicová plocha tvary (příklady):
miska z = a·r²; sedlo z = b·r²·cos2(θ − φ); trojlaločné vlnění z = c·(r/R)³·cos3(θ − φ)
Miska: minimální zóna jsou prostě dvě vodorovné roviny a rovinnost = warp = a·R². Všechny tři referenční body bow leží na R_ref a mají stejnou výšku, proto bow = −a·R_ref² a poměr bow k rovinnosti je −(R_ref/R)².
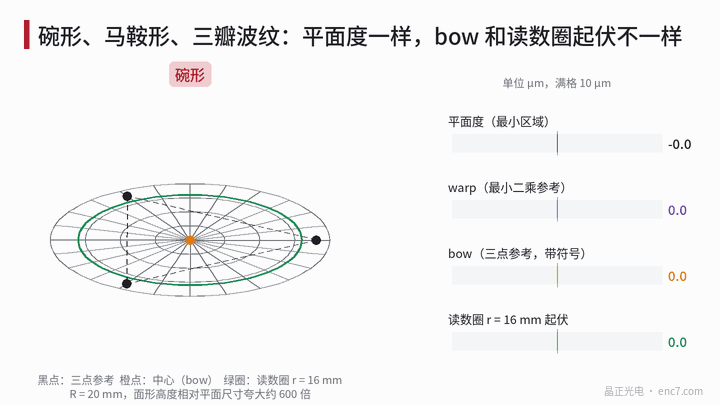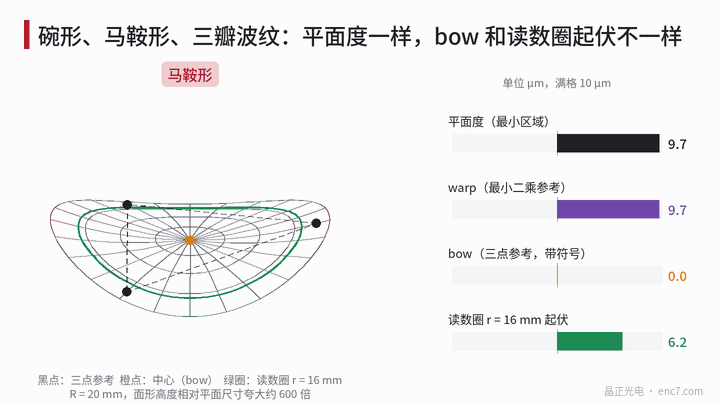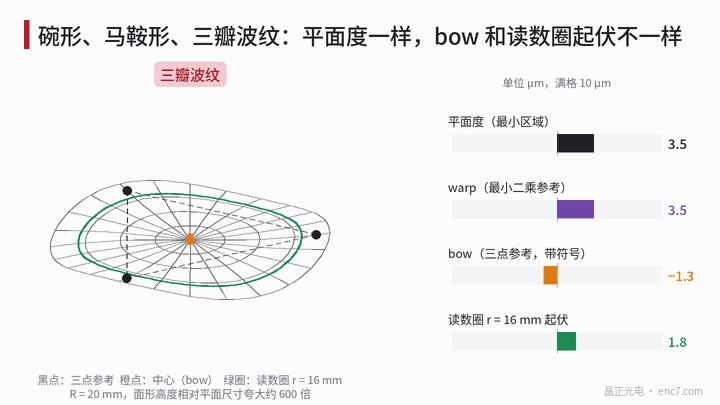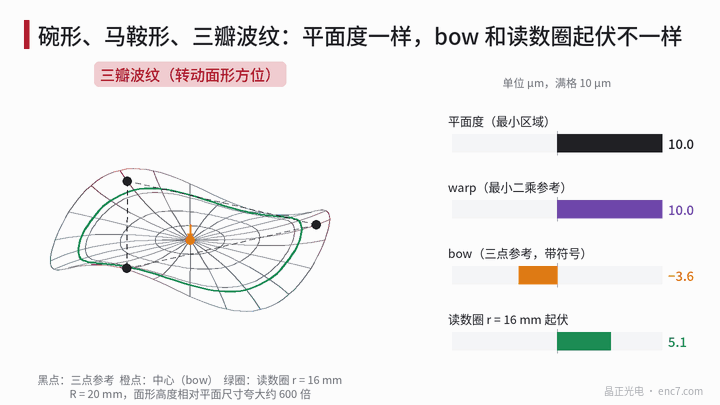
Sedlo: rovinnost = warp = 2b·R². Tři referenční body jsou 120° od sebe a hodnoty cos2θ v těchto třech bodech se vždy sčítají na nulu, referenční rovina proto prochází přesně výškou středu a bow je identicky 0, bez ohledu na azimut.
Trojlaločné vlnění: rovinnost = warp = 2c. Tři referenční body 120° od sebe padnou na stejnou fázi cos3θ, referenční rovina je vodorovná a bow = −c·(R_ref/R)³·cos3φ, proměnné s azimutem referenčních bodů vůči vlnění mezi ±c·(R_ref/R)³.
Při a·R² = 10 μm, b·R² = 5 μm, c = 5 μm, R_ref = 18 mm a snímací kružnici r = 16 mm jsou číselné výsledky:
| Tvar | Rovinnost (minimální zóna) | warp | bow | Kolísání na snímací kružnici |
|---|---|---|---|---|
| Miska | 10,0 | 10,0 | −8,1 | 0 (celkové zdvižení 6,4) |
| Sedlo | 10,0 | 10,0 | 0 | 6,4, 2krát za otáčku |
| Trojlaločné vlnění | 10,0 | 10,0 | −3,6 ~ +3,6 | 5,1, 3krát za otáčku |
Všechny jednotky jsou μm. Rovinnost a warp jsou u tří tvarů totožné; bow sahá od −8,1 do 0. Pro snímač mění miska jen jmenovitou mezeru; mezeru za otáčku zvedají a spouštějí sedlo a trojlaločné vlnění (sedlo způsobí, že se amplituda mění dvakrát za otáčku; viz článek o atlasu problémů signálu v této knihovně).
Je-li tvar nesouměrný, změní výsledek i volba referenční roviny. U nakloněné misky jako z = 5·(r/R)³·cosθ + 3·(r/R)² μm je rovinnost minimální zóny 4,3 μm, maximum minus minimum vůči rovině nejmenších čtverců 5,4 μm a vůči tříbodové rovině 4,8 μm – rozdíl asi o čtvrtinu.
Volný stav, přisátý stav a průhyb vlastní tíhou
Přisátý stav. Tenký kotouč přitažený naplocho na vakuovém upínači dává tvar povrchu, který je především kolísání tloušťky plus rovinnost samotného upínače; warp a bow jsou zastřené. Tento stav se hodí k posouzení rovnoměrnosti mezery při proximity expozici, nikoli k posouzení tvaru po montáži.
Volný stav. Měřeno na podporách je výsledek vlastní tvar plus průhyb vlastní tíhou. Pro plnou kruhovou desku jednoduše podepřenou po obvodu je středový průhyb pod vlastní tíhou
w = (5 + ν)·q·R⁴ / (64·(1 + ν)·D), q = ρ·g·t, D = E·t³ / (12·(1 − ν²))
kde t je tloušťka, ρ hustota, E a ν modul pružnosti a Poissonovo číslo a D ohybová tuhost desky. Průhyb roste jako R⁴/t². Spočtené hodnoty pro sodnovápenaté sklo (E asi 70 GPa, ν = 0,22, ρ = 2,5 g/cm³):
| Vnější průměr × tloušťka | Průhyb vlastní tíhou |
|---|---|
| Ø40 × 1,0 mm | 0,04 μm |
| Ø100 × 1,0 mm | 1,7 μm |
| Ø80 × 0,5 mm | 2,7 μm |
| Ø80 × 0,3 mm | 7,6 μm |
| Ø100 × 0,3 mm | 18,6 μm |
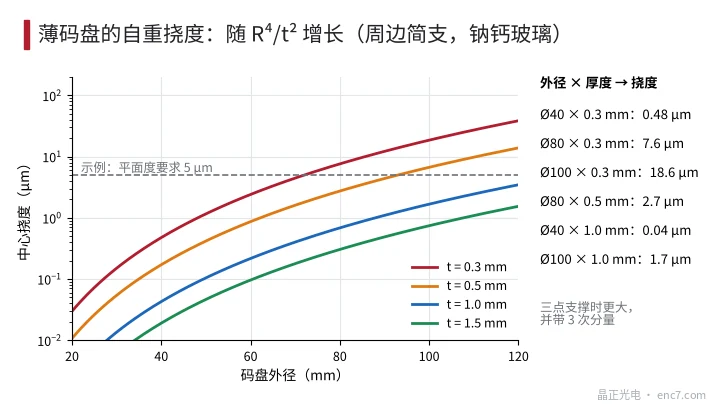
U malého kotouče lze vlastní tíhu zanedbat, u velkého tenkého nikoli. Odstraní se měřením dvakrát a převrácením dílu: vlastní tvar po převrácení změní znaménko, zatímco průhyb vlastní tíhou si podrží směr, takže polovina rozdílu obou výsledků, spárovaných podle souřadnice, vlastní tíhu vyruší – pokud je uspořádání podpor souměrné vůči ose převrácení. Při tříbodovém podepření je průhyb větší než u jednoduchého obvodového podepření a nese složku třetího řádu; je třeba jej spočítat pro skutečné podpory.
Po namontování na náboj je kotouč upnut ve středu a volný na vnějším okraji. Stejná teorie desky dá pro kotouč Ø80 × 0,3 mm na náboji Ø12 mm při svislé hřídeli průhyb vnějšího okraje vlastní tíhou asi 7,5 μm; je to osově souměrná složka a mění jen jmenovitou mezeru. Při vodorovné hřídeli leží tíha v rovině kotouče a tento člen zmizí.
Doporučení k zapisování
- Uvést pojem a metodu posouzení: rovinnost metodou minimální zóny; používá-li se warp nebo bow, uvést opřenou normu, jak se bere referenční rovina a kružnici, na níž leží tři body.
- Uvést stav měření: volný (uspořádání podpor a zda byla vlastní tíha odečtena), nebo přisátý; totéž číslo má v obou stavech zcela jiný význam.
- Uvést oblast posouzení: celá plocha, strana filmu, nebo snímací prstenec. Co snímač skutečně potřebuje, je kolísání mezery na poloměru snímání po montáži; přímo lze předepsat špička–špička axiálního házení snímací kružnice, nebo její složky 2. a 3. řádu.
- U tenkého kotouče uvést i TTV: rovinnost v přisátém stavu odráží především kolísání tloušťky, warp ve volném stavu ohyb a obojí se doplňuje.
Konstrukční zásady
- Týchž 10 μm rovinnosti nevyvolá u misky kolísání mezery, u sedla však 6,4 μm kolísání dvakrát za otáčku při r = 16 mm; řídit tvar rovinností je proto konzervativní.
- bow je u sedla zcela neúčinný (identicky nula) a u trojlaločného vlnění mění znaménko s azimutem referenčních bodů, proto se nemá používat sám jako specifikace tvaru kódového kotouče.
- U kotoučů vnějšího průměru 80 mm a více a tloušťky 0,5 mm a méně musí měření ve volném stavu odečíst průhyb vlastní tíhou, buď metodou převrácení, nebo výpočtem pro skutečné podpory.
- Je-li tvar nesouměrný, mohou se minimální zóna, nejmenší čtverce a tříbodová reference lišit asi o čtvrtinu; dodavatel a odběratel se musí shodnout na metodě posouzení.
- Přejímací veličina přímo vázaná na snímací mezeru je axiální házení snímací kružnice po montáži spolu s jeho harmonickými složkami; specifikace tvaru je jen jejím předpokladem ve vstupní kontrole.
Shrnutí
Rovinnost se týká jediné plochy, warp celkového ohybu střednicové plochy a bow hledí jen na středový bod. Tentýž kotouč může mít rovinnost i warp po 10 μm a bow rovný nule. Na výkrese je třeba uvést pojem, metodu posouzení, stav měření a oblast posouzení a za konečné kritérium vzít kolísání mezery na snímací kružnici.
Překlad čínského originálu (0275). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.