Referenční návrhy kódových kotoučů
Více rysek na malém poloměru, nebo méně na velkém: srovnání chyb při stejném rozlišení
2²⁰ kroků na otáčku lze dosáhnout s r = 10 mm, 4096 ryskami a 256násobnou interpolací, nebo s r = 20 mm, 1024 ryskami a 1024násobnou interpolací. Článek po položkách počítá excentricitu, interpolaci, dělení, šum, snímací vzdálenost a frekvenci: s jednou snímací hlavou je celková chyba druhé varianty asi 47″, první asi 71″, a kritická excentricita mezi nimi je asi 0,6 μm.
Pro stejných 2²⁰ (1 048 576) kroků na otáčku, tedy asi 1,24″ na krok, existují dvě cesty: vyrýt 4096 rysek na r = 10 mm a interpolovat 256krát, nebo 1024 rysek na r = 20 mm a interpolovat 1024krát. Rozlišení je stejné, skladba chyb však zcela odlišná. První varianta – husté rysky, malý poloměr – má velkou chybu excentricity a malou interpolační chybu; druhá naopak. Článek po položkách počítá složky chyb obou variant a ukazuje, kdy zvolit kterou.
Jak se složky chyb mění s r a N
Poloměr snímání r, počet rysek N, interpolační faktor k, počet kroků na otáčku C = N·k.
Excentricita (jedna snímací hlava, první harmonická): Δθ_e = e / r, kde e je posunutí středu obrazce vůči ose otáčení.
Interpolační chyba: úměrná periodě signálu. Perioda signálu P = 360°/N; je-li interpolační chyba podílem ε_i periody (špičková hodnota, relativní, daná kvalitou signálu), pak Δθ_i = ε_i·P.
Chyba dělení: pochází-li hlavně z chyby polohy rysek δx (zápis masky, expozice, deformace substrátu), je úhlová chyba Δθ_g = δx / r. Pochází-li z chyby úhlového typu (např. chyba otočného stolu při zápisu v polárních souřadnicích), nezávisí na r.
Šum: relativní šum signálu σ_n/A přepočtený na úhel je σ_θ = (σ_n/A)·P/(2π), rovněž úměrný periodě.
Snímací vzdálenost: maximální vzdálenost při zobrazovacím snímání je asi g_max ≈ 0,205·p²/λ (odvození v článku knihovny o limitu počtu rysek zobrazovacího snímání), rozteč p = 2πr/N.
Frekvence signálu: f = N·n/60, n jsou otáčky (r/min).
Je vidět, že r vstupuje jen do excentricity, chyby dělení polohového typu a rozteče; N jen do interpolace, šumu, rozteče a frekvence. Rozdíl mezi variantami je vzájemné vyvažování těchto dvou skupin.
Výpočtový příklad: 10 mm/4096 rysek proti 20 mm/1024 rysek
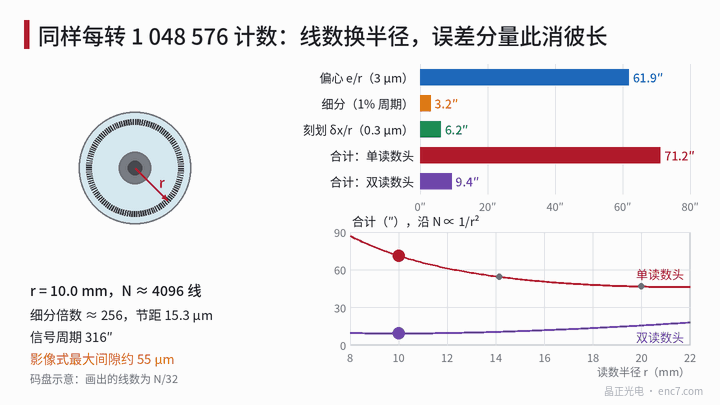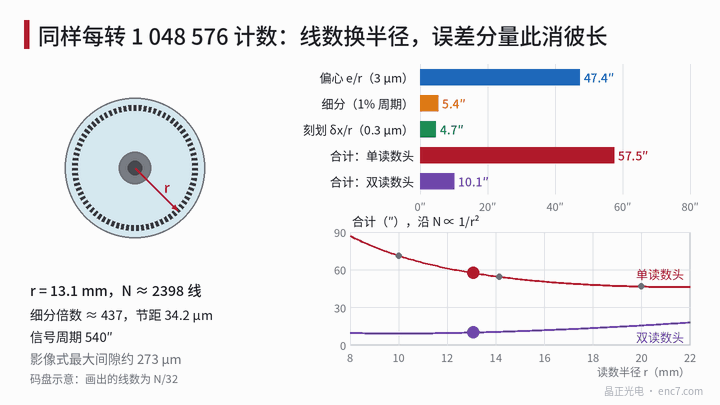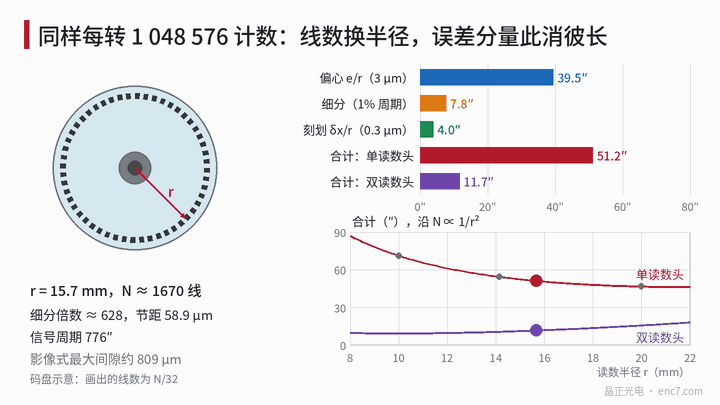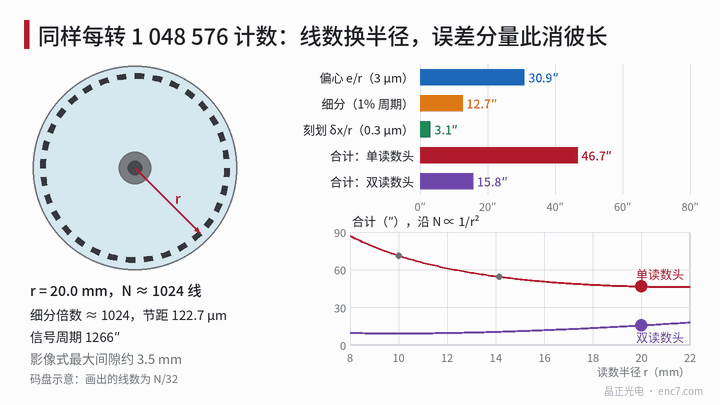
Předpoklady: jedna snímací hlava se zbytkovou excentricitou e = 3 μm, interpolační chyba 1 % periody (nekompenzovaná), δx = 0,3 μm, poměr signál/šum A/σ_n = 500, λ = 0,88 μm.
| Položka | A: r = 10 mm, 4096 rysek | B: r = 20 mm, 1024 rysek |
|---|---|---|
| Interpolační faktor | 256 | 1024 |
| Rozteč | 15,3 μm | 122,7 μm |
| Perioda signálu P | 316,4″ | 1265,6″ |
| Excentricita e/r | 61,9″ | 30,9″ |
| Interpolační chyba 1 %·P | 3,2″ | 12,7″ |
| Dělení δx/r | 6,2″ | 3,1″ |
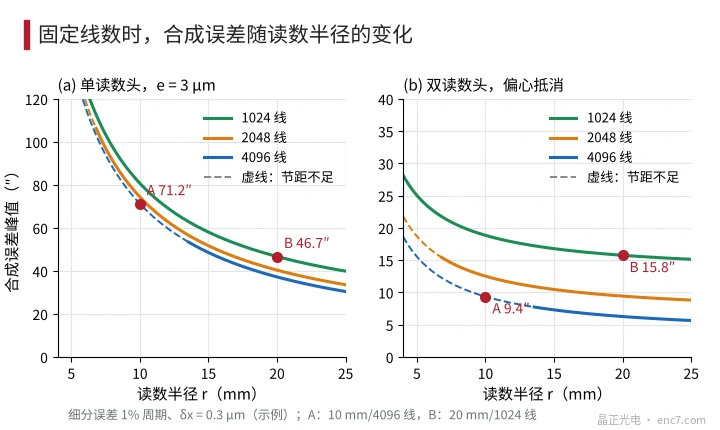
| Součet (jedna snímací hlava) | 71,2″ | 46,7″ |
| Součet (dvě snímací hlavy, excentricita vykompenzována) | 9,4″ | 15,8″ |
| Šum σ_θ | 0,10″ | 0,40″ |
| Max. vzdálenost, zobrazovací snímání | asi 55 μm | asi 3,5 mm |
| Frekvence signálu při 6000 r/min | 409,6 kHz | 102,4 kHz |
| Vnější průměr kotouče (příklad) | asi Φ24 | asi Φ44 |
Součet je součtem špičkových hodnot složek. Excentricita je první harmonická, interpolační chyba vyšší harmonická s 1, 2 nebo 4 cykly na periodu; při rozdílu řádů v tisících projde vysokofrekvenční složka v okolí vrcholu první harmonické mnoho cyklů, takže se vrcholy téměř jistě sejdou – přímé sečtení špiček proto není přehnaně konzervativní.
Závěr je jasný: s jednou snímací hlavou tvoří excentricita 87 % varianty A; varianta B ji dvojnásobným poloměrem sníží na polovinu a součet je asi o 24″ menší. Se dvěma snímacími hlavami, které excentricitu vykompenzují, zbývá hlavně interpolační chyba; perioda A je jen čtvrtinou periody B, a součet je naopak asi o 6″ menší.
Kritická excentricita: kdy se vyplatí velký poloměr
Položíme-li součty obou variant s jednou snímací hlavou do rovnosti, je B lepší než A, platí-li
(e + δx)·(1/r_A − 1/r_B) > ε_i·(P_B − P_A)
kde P je v radiánech a r v mm. Po dosazení 1/r_A − 1/r_B = 0,05 mm⁻¹, P_B − P_A = 949,2″ ≈ 4,60 mrad a ε_i = 1 % vychází e + δx > 0,92 μm, tedy kritická excentricita e* ≈ 0,62 μm. Pro ε_i = 2 % je e* ≈ 1,54 μm, pro 0,5 % asi 0,16 μm.
Zbytková excentricita snímače s jednou snímací hlavou bývá po montáži řádově v mikrometrech, tedy daleko nad 0,6 μm – pak má výhodu menší počet rysek na velkém poloměru. Teprve s dvěma protilehlými snímacími hlavami, s kompenzací excentricity po nasazení na hřídel nebo při již velmi malé interpolační chybě se projeví výhoda vysokého počtu rysek. Obrázek 2 ukazuje součet chyb tří počtů rysek jako funkci r: na stejném poloměru je více rysek lepší, ale 4096 rysek vyžaduje při vzdálenosti 0,1 mm r ≥ 13,5 mm – 10 mm varianty A leží na čárkovaném úseku s nedostatečnou roztečí.
Další náklady
- Vzdálenost a princip snímání: varianta A má rozteč 15,3 μm; při zobrazovacím snímání musí být vzdálenost pod asi 55 μm, rezerva na axiální házení a axiální vůli je velmi malá a často je nutné přejít na interferenční nebo snímání se třemi mřížkami. U varianty B vzdálenost prakticky neomezuje.
- Frekvence signálu: varianta A dosahuje při 6000 r/min 409,6 kHz, šířku pásma vstupní části a komparátory je třeba navrhnout podle toho; varianta B má čtvrtinu.
- Interpolační obvod: varianta B dělí každou periodu na 1024 dílů, jeden díl odpovídá asi 6,1 mrad elektrického úhlu; nároky na šum a bitovou hloubku ADC jsou vyšší, úhel šumu je 4krát větší než u A.
- Rozměry a moment setrvačnosti: při stejné tloušťce roste moment setrvačnosti se čtvrtou mocninou průměru; Φ44 má asi 11násobek Φ24. U servomotorů obvykle bez většího vlivu, u kloubových modulů s omezeným prostorem jde o tvrdé omezení.
Praktické zásady
- Nejprve posuďte, zda lze excentricitu vykompenzovat: s jednou snímací hlavou tvoří excentricita obvykle hlavní část celkové chyby, v příkladu asi 87 % u varianty A; přednostně zvětšete poloměr snímání.
- Rozhodujte podle kritické excentricity: e* = ε_i·(P_B − P_A)/(1/r_A − 1/r_B) − δx, v příkladu asi 0,6 μm; je-li skutečná excentricita větší, zvolte méně rysek na velkém poloměru.
- Se dvěma snímacími hlavami nebo kompenzací po montáži sledujte interpolační chybu: je úměrná periodě signálu; v příkladu dává varianta s 4096 ryskami 9,4″, lepší než 15,8″ u 1024 rysek.
- U vysokého počtu rysek na malém poloměru nejprve ověřte vzdálenost: r = 10 mm a 4096 rysek dávají rozteč 15,3 μm, vzdálenost při zobrazovacím snímání musí být pod asi 55 μm.
- U nízkého počtu rysek na velkém poloměru ověřte interpolační řetězec: úhel šumu je úměrný periodě; čím vyšší interpolační faktor, tím vyšší nároky na poměr signál/šum ADC a analogové vstupní části.
- Rozlišujte typ chyby dělení: polohový typ klesá s r, úhlový typ na r nezávisí; větší poloměr pomáhá jen proti prvnímu.
Shrnutí
Při stejném rozlišení určuje kombinace počtu rysek a poloměru skladbu chyb: poloměr řídí excentricitu a chybu polohy rysek, počet rysek interpolační chybu, šum a rozteč. S jednou snímací hlavou a excentricitou v mikrometrech je přesnější méně rysek na velkém poloměru; po vykompenzování excentricity je přesnější více rysek na malém poloměru, za cenu snímací vzdálenosti a šířky pásma. Dosazením vlastních parametrů do vzorce kritické excentricity lze cestu určit přímo.
Překlad čínského originálu (0302). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.