Hlubší pohled na oborové aplikace
23bitový jednootáčkový snímač při 6000 ot/min: jak sladit počet rysek a interpolaci
S cílem 6000 ot/min a 23bitového jednootáčkového rozlišení článek porovnává kombinace počtu rysek a interpolace jako 1024×8192, 2048×4096 a 4096×2048, spočítá frekvenci signálu, šířku pásma front-endu, odstup signál/šum a počet bitů ADC, rozteč a snímací vzdálenost a ukáže časové omezení chyby, které plyne z toho, že 1 krok trvá jen 1,19 ns.
23bitový jednootáčkový snímač dá 2²³ = 8 388 608 kroků na otáčku, tedy 0,154″ na krok. Tento součin lze rozložit na 1024 rysek s interpolačním faktorem 8192, nebo na 2048×4096 či 4096×2048. Rozlišení je stejné, požadavky na kódový kotouč, front-end a ADC se však velmi liší. Za jmenovitých 6000 ot/min článek spočítá požadavky jednotlivých rozkladů a ukáže, která omezení na počtu rysek nezávisí.
Nejprve přepočet: jak dlouho trvá jeden krok
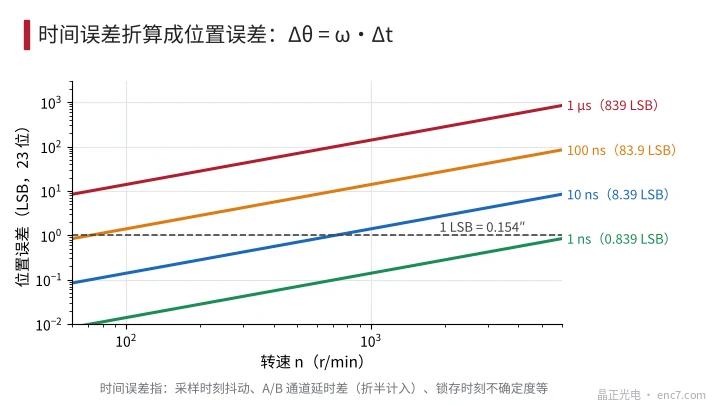
6000 ot/min je 100 r/s, tedy ω = 628,3 rad/s. Trvání jednoho kroku je
t_LSB = 60 / (n·2²³) = 1,19 ns
kde n jsou otáčky (r/min). Chyba polohy a časová chyba proto splňují Δθ = ω·Δt: 1 ns odpovídá 0,84 LSB, 10 ns odpovídá 8,4 LSB (viz obrázek 3).
LSB je na druhé straně jen rozlišení, nikoli přesnost. Při poloměru snímání 12 mm už 1 μm excentricity znamená 17,2″, asi 111 LSB. 23 bitů je především ukazatel šumu a plynulosti rychlosti; absolutní přesnost stále určuje excentricita, chyba dělení a interpolační chyba.
Omezení závislá na počtu rysek
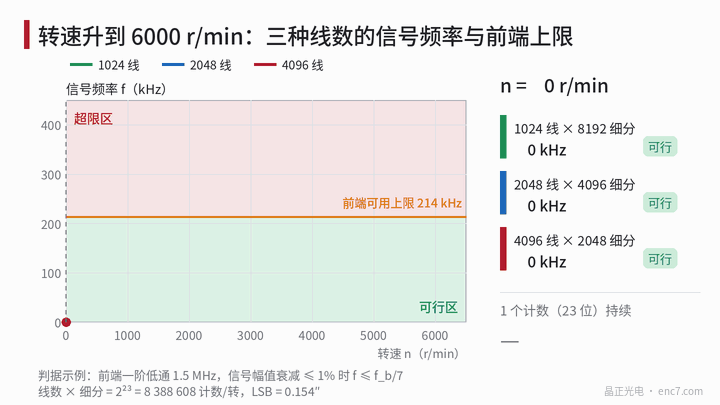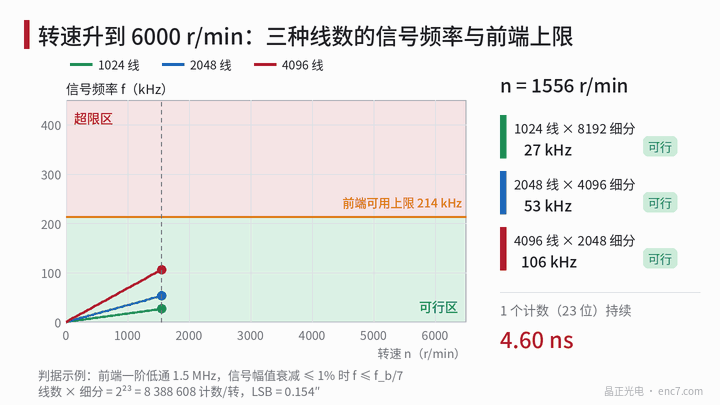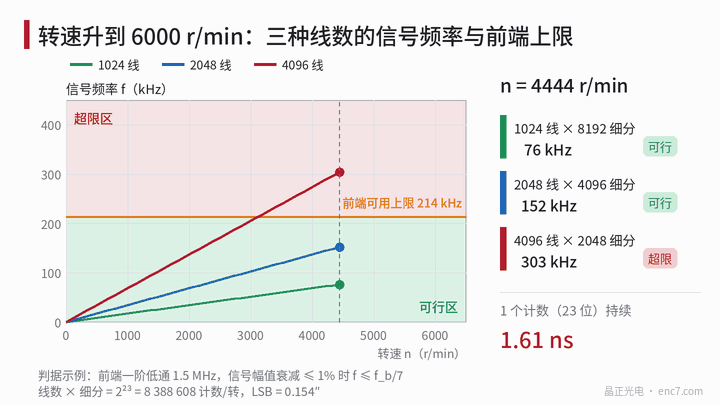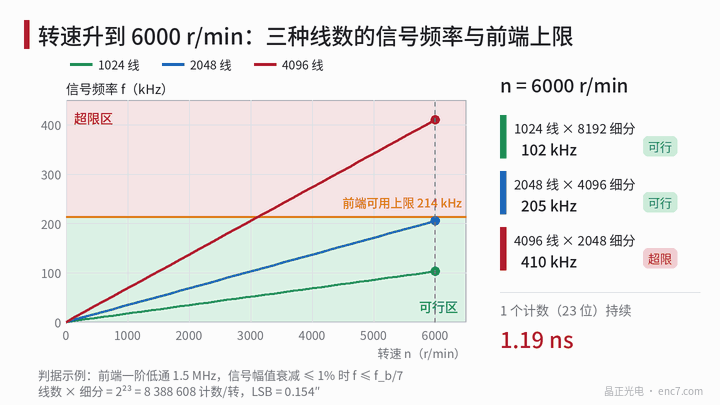
Frekvence signálu: f = N·n/60. Při 6000 ot/min dají 1024, 2048 a 4096 rysek 102, 205 a 410 kHz. Přiblíží-li se front-end jako dolní propust prvního řádu, pokles amplitudy o 1 % vyžaduje f/f_b = 0,1425 (fázové zpoždění 8,1°), tedy f_b ≈ 7f.
Odstup signál/šum: nechť efektivní hodnota šumu je s-násobkem amplitudy signálu. Na Lissajousově kružnici to dá fázový jitter s rad, přepočtený na mechanický úhel σ_θ = s·θ_p/2π, kde θ_p = 360°/N je jedna perioda signálu. Podmínka σ_θ ≤ 1 LSB dá s ≤ LSB·2π/θ_p. Zdvojnásobení počtu rysek poloviční θ_p, zdvojnásobí dovolené s a uvolní požadavek na SNR o 6 dB. Tvoří-li šum ADC jen 1/4 celkového šumového výkonu, pak při signálu na plném rozsahu platí ENOB ≥ (SNR + 6 − 1,76)/6,02.
Interpolační chyba: při téže vadě signálu je chyba mechanického úhlu úměrná θ_p. Stejnosměrná odchylka 1 % dá chybu 0,01·θ_p/2π.
| Počet rysek × interpolace | Frekvence při 6000 ot/min | Front-end f_b (útlum ≤1 %) | SNR pro σ≤1 LSB | Efektivní bity ADC (přibl.) | Chyba z ofsetu 1 % |
|---|---|---|---|---|---|
| 1024×8192 | 102 kHz | 0,72 MHz | 62 dB | 11 | 2,01″ |
| 2048×4096 | 205 kHz | 1,44 MHz | 56 dB | 10 | 1,01″ |
| 4096×2048 | 410 kHz | 2,87 MHz | 50 dB | 9 | 0,50″ |
| 8192×1024 | 819 kHz | 5,75 MHz | 44 dB | 8 | 0,25″ |
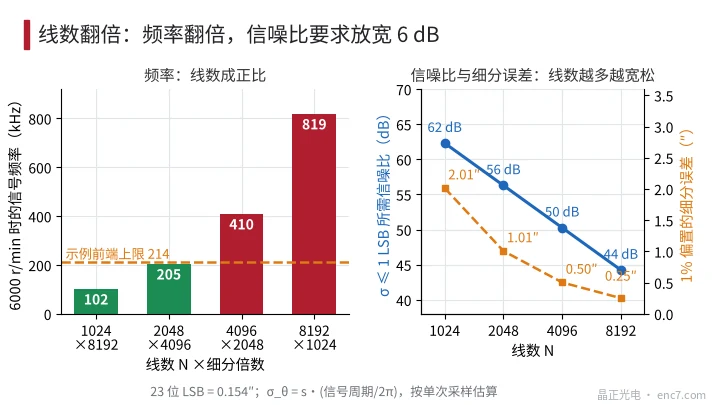
SNR je požadavek pro jediný vzorek při nejvyšších otáčkách; při nízkých otáčkách jej lze uvolnit průměrováním více vzorků. Rozvine-li ADC fázi bodovým vzorkováním, musí být přírůstek fáze mezi sousedními body menší než π, tedy f_s nejméně 2f_max, prakticky se bere činitel 4: asi 0,8 MSPS u 2048 rysek a asi 1,6 MSPS u 4096 rysek.
Omezení nezávislé na počtu rysek: čas
Po zesílení inkrementálních signálů ve front-endu určuje zpoždění mezi oběma kanály A a B dynamickou chybu při vysokých otáčkách. Nechť je front-end dolní propust prvního řádu s f_b = 1,5 MHz; skupinové zpoždění je 1/(2πf_b) = 106 ns.
- Společné zpoždění τ: zpoždění polohy je ω·τ = 13,8″, asi 89 LSB, a v ustáleném stavu je lze kompenzovat z rychlosti.
- Diferenciální zpoždění Δτ: fázový rozdíl A/B se odchýlí od 90° a 2krát za periodu signálu vznikne chyba o amplitudě ω·Δτ/2. Liší-li se šířky pásma obou kanálů o 5 %, je Δτ = 5,3 ns, chyba 0,34″, asi 2,2 LSB.
Oba členy závisí jen na ω a na zpoždění, nikoli na počtu rysek: zvýšení počtu rysek vynásobí chybu v elektrickém úhlu činitelem N a převod zpět na mechanický úhel zase dělí N. Přistupuje i jitter okamžiku vzorkování σ_t; pouze σ_t ≤ 0,3 ns jej udrží do 0,25 LSB, proto musí být zámek polohy spouštěn hardwarovými hodinami a nesmí jít přes softwarové přerušení.
Na straně kotouče: rozteč, vzdálenost a excentricita
U kódového kotouče Ø30 mm je poloměr snímání asi 12 mm, u Ø20 mm asi 8 mm; rozteč je p = 2πr/N. Při r = 12 mm dají 1024, 2048, 4096 a 8192 rysek 73,6, 36,8, 18,4 a 9,2 μm; při r = 8 mm je to 49,1, 24,5, 12,3 a 6,1 μm. Vzdálenost při zobrazovacím snímání musí být podstatně menší než p²/λ (λ bráno 0,88 μm): při r = 12 mm jsou hodnoty 6,2 mm, 1,5 mm, 0,39 mm a 0,10 mm. U 8192 rysek je rezerva vzdálenosti už malá, zobrazovací snímání je těžko uskutečnitelné a je třeba zvážit difrakční způsob čtení.
Citlivost na excentricitu závisí jen na poloměru: Δθ = e/r. Při r = 12 mm, má-li chyba prvního řádu zůstat s jednou snímací hlavou do 20″, nesmí excentricita překročit 1,16 μm; při r = 8 mm je to jen 0,78 μm.
Jak kombinaci volit
2048×4096 je mezi frekvencí, roztečí a vzdáleností nejuváženější volba: stačí front-end 1,5 MHz a nárok na jakost signálu je střední. 4096×2048 uvolní požadavky na SNR i interpolační chybu na dvojnásobek, za cenu zdvojnásobení šířky pásma front-endu a rychlosti ADC; zmenší-li se rozteč na 18 μm, utáhne se i snímací vzdálenost. 1024×8192 je opticky nejvolnější, ale chce 62 dB SNR, ENOB kolem 11 a ofset 1 % už dá 2″, takže signály je třeba kalibrovat kus po kusu. Konkrétní kompromis závisí na tom, co narazí na mez dříve: šířka pásma front-endu, snímací vzdálenost, nebo náklady.
Technické pokyny
- Nejprve cíl převést na čas vztahem t_LSB = 60/(n·2²³) a teprve potom stanovit ukazatele pro spouštění vzorkování, zpoždění kanálů a logiku zámku; 1 LSB trvá jen 1,19 ns.
- Šířku pásma front-endu volit jako 7násobek nejvyšší frekvence signálu, pro kanály A a B použít tytéž prvky a totéž rozložení a rozdíl šířek pásma držet pokud možno pod 5 %.
- Zdvojnásobení počtu rysek uvolní požadované SNR o 6 dB a poloviční interpolační chybu, ale frekvence, šířka pásma i vzorkovací kmitočet se zdvojnásobí; kompromis volit podle skutečné schopnosti front-endu a ADC.
- U kódových kotoučů o vnějším průměru 20–30 mm nejprve spočítat p²/λ a toleranci snímací vzdálenosti; pod roztečí kolem 15 μm je zobrazovací snímání třeba používat opatrně.
- 23 bitů není 23bitová přesnost: při r = 12 mm je každých 1 μm excentricity asi 17″, proto jsou nutné diametrálně protilehlé dvojité snímací hlavy nebo kompenzace kalibrací.
Shrnutí
Při týchž 23 bitech menší počet rysek ulehčí front-endu a dá větší rozteč, ale žádá vyšší jakost signálu; větší počet rysek působí opačně. Skutečně nezávislé na počtu rysek je časové omezení: při 6000 ot/min trvá 1 krok jen 1,19 ns, takže rozdíl zpoždění kanálů a vzorkovací jitter musí být staženy pod nanosekundu. Při výběru je třeba frekvenci, SNR, vzdálenost a časovou chybu počítat v téže tabulce.
Překlad čínského originálu (0761). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.