Hlubší pohled na oborové aplikace
Volba vstupního a výstupního kotouče pro zkušebnu převodové odchylky harmonic drive
Převodovou odchylku TE = θ_out − θ_in/i je třeba měřit snímačem na vstupu i na výstupu. Článek odvodí váhy, jimiž se chyby obou konců přepočtou do TE, ukáže, že rozlišení a přesnost vstupní strany ředí poměr i, zatímco přesnost výstupní strany rozhoduje téměř o všem, a na číselném příkladu s i = 100 uvede požadavky na počet rysek, interpolaci, excentricitu a synchronní vzorkování.
Převodová odchylka (TE) vlnovce (harmonic drive) bývá od několika desítek úhlových vteřin po jednu až dvě úhlové minuty. Zkušebna nese jeden snímač na vstupním hřídeli a jeden na výstupním a TE je prostě rozdíl obou úhlů po přepočtu. Oba snímače působí souměrně, jejich příspěvek k TE je však zcela nesouměrný: vstupní hřídel se točí rychle a každá jeho chyba se zmenší převodovým poměrem i; každá chyba výstupního hřídele vstoupí do výsledku tak, jak je. Výběr musí vyjít z této nesouměrnosti.
Měřicí rovnice a nejistota
TE = θ_out − θ_in/i
kde i je převodový poměr (přesné celé číslo, dané počty zubů) a θ_in se musí spojitě kumulovat, nesmí se brát modulo jedné otáčky. Zdroje chyb se skládají podle
u_c² = u_out² + (u_in/i)² + (ω_out·Δt)²
ω_out je výstupní úhlová rychlost a Δt rozdíl obou okamžiků vzorkování. Chyby vstupní strany se dělí i; synchronizační chyba mezi oběma kanály, ať se první vzorkuje vstup nebo výstup, se do TE přepočte jako ω_out·Δt.
Rozšířená nejistota zkušebny samotné má být menší než 1/5 až 1/10 specifikace měřené veličiny. Předpokládá-li se špička–špička specifikace TE ≤ 60″, nemá U překročit 6–12″.
Vstupní strana: ředěná poměrem i
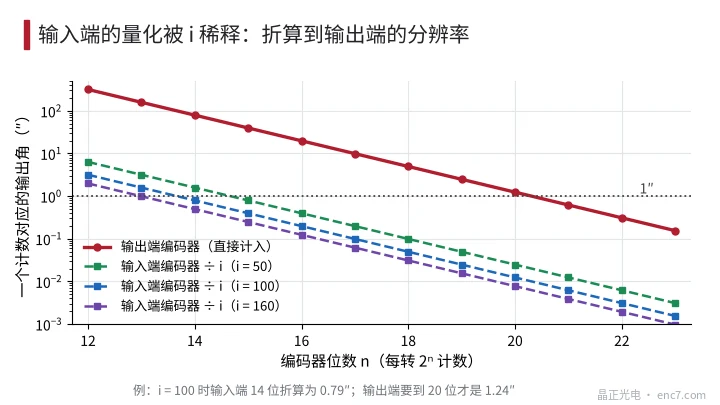
Jeden krok q_in vstupního snímače, vztažený na výstup, je jen q_in/i. Má-li platit q_in/i ≤ 1″, musí být q_in ≤ i úhlových vteřin: pro i = 50, 100 a 160 to znamená 15, 14 a 13 bitů (odpovídá 39,5″, 79,1″ a 158,2″). Běžná 17bitová jednotka na straně motoru (9,9″) se přepočte jen na 0,099″, což je více než dost.
Přesnost se ředí stejně. V příkladu je přesnost vstupního snímače ±40″, po přepočtu ±0,4″. Při excentricitě 3 μm a r = 12 mm je chyba prvního řádu 51,6″, po přepočtu 0,52″. Padá na řád i na výstupní otáčku, stejný řád jako složka 1. řádu vlnového generátoru, a ve spektru ji nelze oddělit, ale amplituda je malá.
Výstupní strana: přesnost rozhoduje téměř o všem
Chyby výstupního snímače vstupují tak, jak jsou. Plynou z toho tři požadavky.
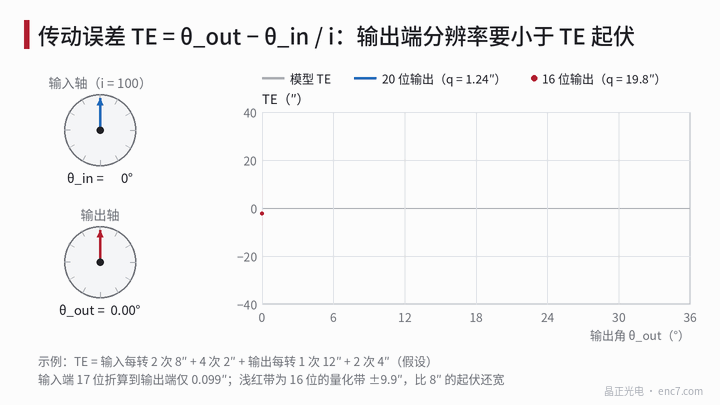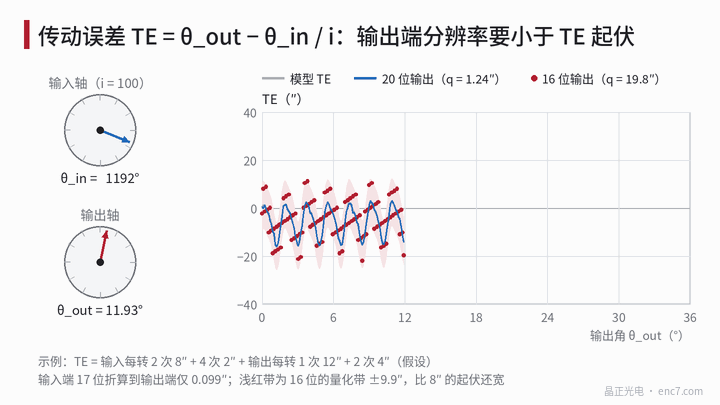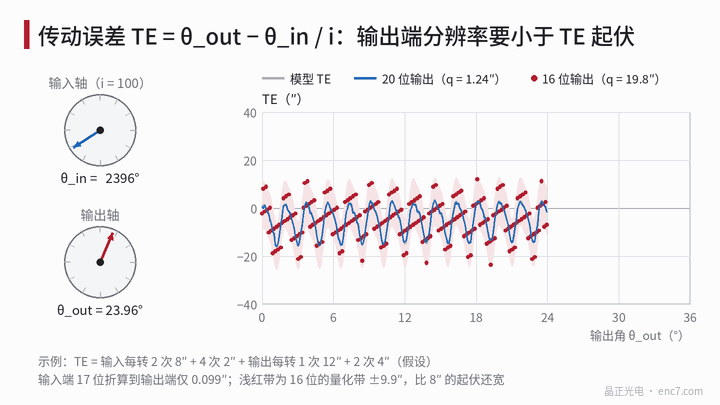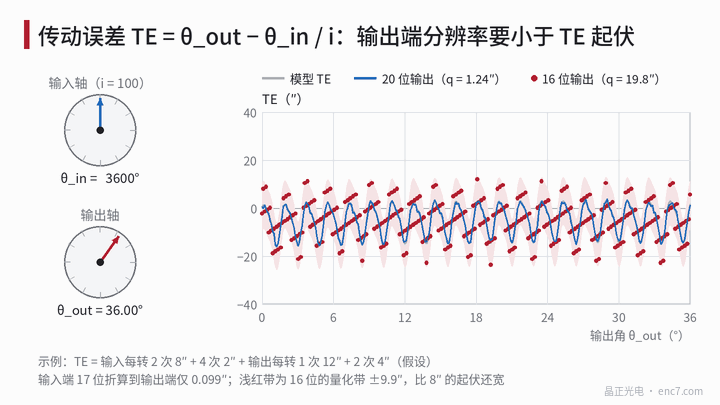
Přesnost: lze-li ostatní členy zanedbat, je U = 2a/√3 ≈ 1,15a (a je poloviční šířka údaje přesnosti), proto musí být a o něco menší než 0,87·U. Kvantování: q_out musí být menší než 1/5 amplitudy složky TE, která se má rozlišit. Na obrázku 1 16 bitů (19,8″) nezměří složku 2. řádu o 8″; 20 bitů (1,24″) ji učiní viditelnou. Chyba nízkého řádu: vlastní chyba excentricity snímače nastává 1krát za výstupní otáčku, v témže řádu jako složka 1. řádu na výstupu převodovky, a přímo se sečte do falešné TE. U kódového kotouče Ø100 mm při r = 45 mm už 2 μm excentricity znamená 9,2″, proto by výstupní strana měla použít diametrálně protilehlé dvojité snímací hlavy, nebo být nejprve kalibrována proti etalonu. Kódový kotouč se montuje přímo na výstupní přírubu, ne přes spojku; úhlová přenosová chyba spojky se mění s nesouosostí.
Počet rysek má také obejít řády TE. Hlavní složky TE leží ve výstupní úhlové oblasti na řádech 2i a 4i (při i = 100 řády 200 a 400). Při 4096 ryskách na výstupním snímači se interpolační chyba objeví na řádu 4096 a jeho násobcích, které nejsou celočíselnými násobky 200; při 2000 ryskách padá interpolační chyba na celočíselné násobky 2i a nelze ji odlišit od vyšších harmonických TE.
Synchronní vzorkování
Složka 2i řádu TE má ve výstupní oblasti periodu jen asi 1,8°. Vzorkování se má spouštět v stejných intervalech vstupního úhlu, s 32 body na vstupní otáčku (3200 body na výstupní otáčku), tedy 16 body na periodu řádu 2i a 8 body na periodu řádu 4i, a nabrat alespoň 2 výstupní otáčky kvůli kontrole opakovatelnosti.
Oba kanály se musí zachytit na téže náběžné hraně. Při výstupních otáčkách 2 r/min (12°/s) je ω_out·Δt rovno 0,43″ pro Δt = 10 μs, 4,3″ pro 100 μs a 43″ pro 1 ms. Pevný rozdíl zpoždění sériového rozhraní lze po kalibraci odečíst; složku jitteru je třeba ovládat hardwarovou spouští.
Číselný příklad: i = 100, specifikace TE 60″
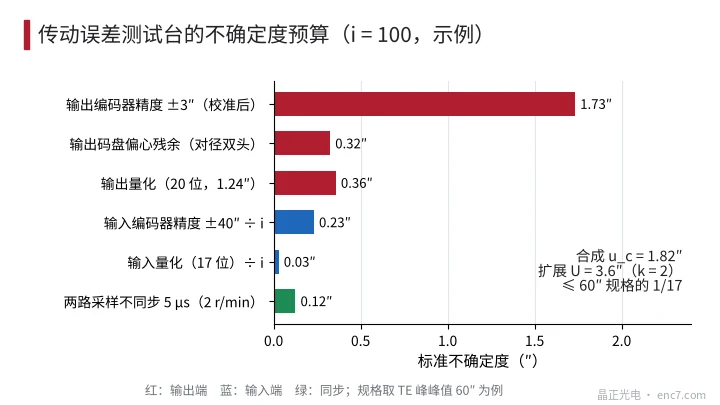
Předpoklady: vstup 17 bitů (2048 rysek × interpolační faktor 64), přesnost ±40″; výstup kódový kotouč Ø100 mm, 4096 rysek × interpolační faktor 256 (20 bitů), diametrálně protilehlé dvojité hlavy, přesnost po kalibraci ±3″, zbytková excentricita brána jako 5 %; výstup 2 r/min, synchronizační chyba 5 μs.
| Zdroj chyby | Amplituda | Standardní nejistota |
|---|---|---|
| Přesnost výstupního snímače | ±3″ | 1,73″ |
| Zbytková excentricita výstupního kotouče | 0,46″ | 0,32″ |
| Kvantování na výstupu | 1,24″ | 0,36″ |
| Přesnost vstupního snímače ÷ i | ±0,4″ | 0,23″ |
| Kvantování na vstupu ÷ i | 0,099″ | 0,03″ |
| Synchronizace, 5 μs | 0,22″ | 0,12″ |
Kombinovaná nejistota je u_c = 1,82″, U (k = 2) = 3,6″, asi 1/17 specifikace.
Vliv změn: sníží-li se vstupní strana na 12 bitů (po přepočtu 3,2″), stoupne U jen na 4,1″ a stále splní 1/10; nepoužije-li výstupní strana diametrálně protilehlé hlavy a započte plných 9,2″ z 2 μm excentricity, stoupne U na asi 13,4″ a překročí 1/5 (12″). Utáhne-li se specifikace na 15″, musí přesnost výstupní strany dosáhnout třídy ±1″; U je pak asi 1,6″ (asi 1/9) a 17 bitů na vstupu stále stačí.
Technické pokyny
- Bitovou hloubku vstupní strany volit z q_in ≤ i úhlových vteřin; 13–17 bitů stačí a vysoce přesný snímač není nutný.
- Poloviční šířku přesnosti výstupní strany držet pod 0,87násobkem U, kvantování pod 1/5 amplitudy složky TE, která se má rozlišit, a člen excentricity 1. řádu odstranit diametrálně protilehlými dvojitými snímacími hlavami nebo kalibrací.
- Oba kanály zachytit na téže hraně hardwarové spouště, požadavek synchronizace dimenzovat z ω_out·Δt a odečíst pevný rozdíl zpoždění rozhraní.
- Vzorkovat v stejných intervalech vstupního úhlu, nejméně 32 body na vstupní otáčku, a brát celočíselný počet výstupních otáček, aby řády 2i a 4i TE neunikaly.
- Vyhnout se počtu rysek výstupního snímače, který je celočíselným násobkem 2i; kódový kotouč výstupní strany montovat přímo na výstupní přírubu, ne přes spojku.
- Při každém utažení specifikace na polovinu je investiční priorita přesnost výstupní strany, nikoli rozlišení vstupní strany.
Shrnutí
Oba snímače zkušebny TE se ve váze liší činitelem i: rozlišení, přesnost a excentricita vstupní strany se všechny ředí poměrem i, ty na výstupní straně vstupují tak, jak jsou. Proto na vstupu stačí běžný snímač střední bitové hloubky; rozpočet je třeba soustředit na přesnost, dvojité snímací hlavy a přímou montáž výstupní strany a hardwarovou spouští zajistit synchronnost obou kanálů.
Překlad čínského originálu (0762). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.