Hlubší pohled na oborové aplikace
První osa SCARA: kolik mikrometrů na konci připadá na 1″ při 400 mm
Chyba na konci SCARA je složením dvou chyb úhlu kloubu po zesílení příslušným ramenem páky. Článek odvodí σ_p = √(r²σ1² + L2²σ2²), rozdělí ±10 μm na obě osy (3,6″ a 8,3″), přepočte rozpočet na snímač na straně motoru při převodovém poměru 80 a odhadne frekvenci signálu 205 kHz při kyvu 60°.
Specifikace opakovatelnosti na konci SCARA je délková veličina, například ±10 μm, specifikace snímače je úhlová. Mezi nimi stojí jen rameno páky: je-li vzdálenost od první osy ke konci 400 mm, je 1″ rovno 400 mm × 4,848×10⁻⁶ = 1,94 μm. Z tohoto přepočtu článek přidělí specifikaci konce oběma kloubům a vrátí ji na snímač na straně motoru, aby bylo vidět, jak jemný a jak přesný musí být.
Od úhlu ke konci: Jacobiho matice a složení obou os
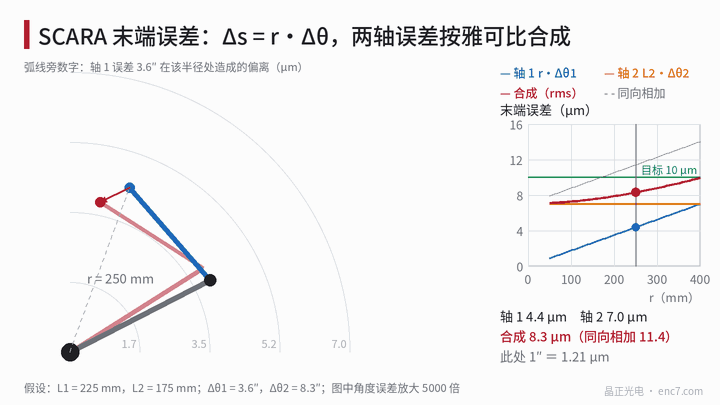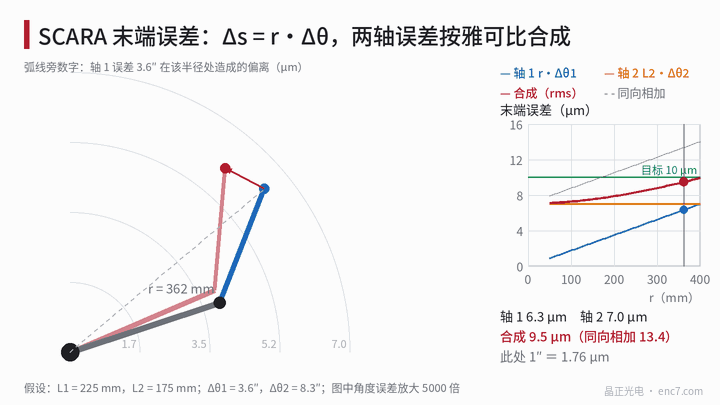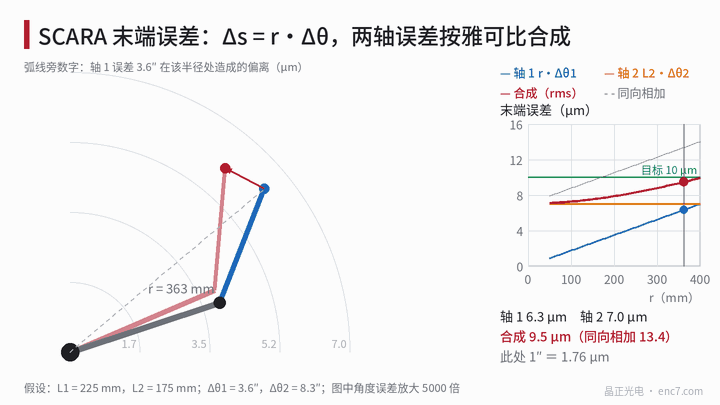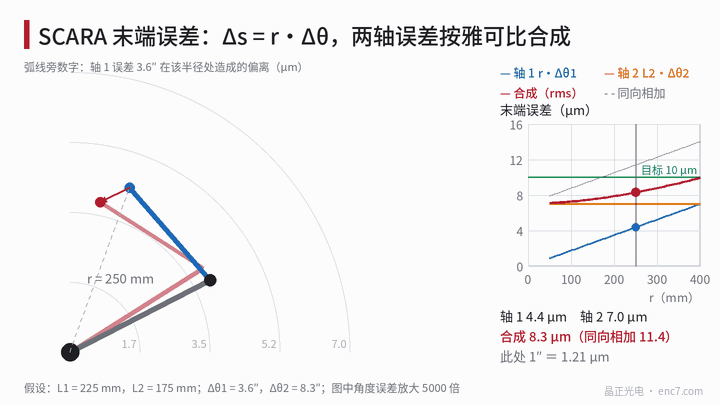
Poloha konce je p = L1·(cosθ1, sinθ1) + L2·(cos(θ1+θ2), sin(θ1+θ2)), kde L1 a L2 jsou dvě délky ramen a θ1 a θ2 dva úhly kloubů. Parciální derivace podle obou úhlů kloubů dají:
- ∂p/∂θ1: velikost r (vzdálenost od osy 1 ke konci), směr kolmý ke spojnici;
- ∂p/∂θ2: velikost L2, směr kolmý k druhému ramenu.
Chyba konce Δp = J·Δθ má proto jen tečnou složku, nikoli radiální. Jsou-li chyby obou os nezávislé, je efektivní hodnota vektoru chyby konce
σ_p = √(r²σ1² + L2²σ2²)
σ1 a σ2 jsou směrodatné odchylky obou chyb úhlu kloubu. Horní mez stejnosměrného součtu obou sloupců je r·σ1 + L2·σ2 a nastane při plně nataženém ramenu. σ_p závisí jen na r, proto jsou izočáry chyby soustředné kružnice kolem první osy (obrázek 1).
Rozpočet chyby: rozdělení ±10 μm na obě osy
Číselný příklad bere L1 = 225 mm, L2 = 175 mm a největší r = 400 mm. Považuje-li se ±10 μm za kombinovanou horní mez a každé ose se přidělí 7 μm, je kvadratický součet 9,9 μm:
- Osa 1: 7 μm ÷ 400 mm → 1,75×10⁻⁵ rad = 3,6″;
- Osa 2: 7 μm ÷ 175 mm → 4,0×10⁻⁵ rad = 8,3″.
Úhlový rozpočet je nepřímo úměrný ramenu páky; druhé rameno je kratší, proto je dovolen větší úhlová odchylka. Příspěvky při jednotlivých r jsou:
| r | Osa 1 (3,6″) | Osa 2 (8,3″) | Složeno | Stejnosměrný součet |
|---|---|---|---|---|
| 100 mm | 1,75 μm | 7,0 μm | 7,3 μm | 8,8 μm |
| 200 mm | 3,49 μm | 7,0 μm | 7,9 μm | 10,5 μm |
| 300 mm | 5,24 μm | 7,0 μm | 8,8 μm | 12,3 μm |
| 400 mm | 6,98 μm | 7,0 μm | 9,9 μm | 14,0 μm |
Zblízka převládá osa 2; při plném natažení jsou obě osy srovnatelné. Je třeba pamatovat, že opakovatelnost se týká rozptylu po každém dojetí do polohy; statická chyba snímače, která je v téže poloze stálá, do opakovatelnosti nevstupuje, ale vstupuje do absolutní přesnosti; zdroji opakovatelnosti jsou šum, vůle a tepelný drift.
Přepočet na stranu motoru: převodový poměr uvolní snímač činitelem 80
Nechť je převodový poměr osy 1 roven N = 80. V příkladu se opakovatelná chyba převodovky bere 2,5″ a konstrukční i tepelný drift 2,0″, takže rozpočet osy 1 zbývající na členy související se snímačem je
√(3,6² − 2,5² − 2,0²) = 1,65″
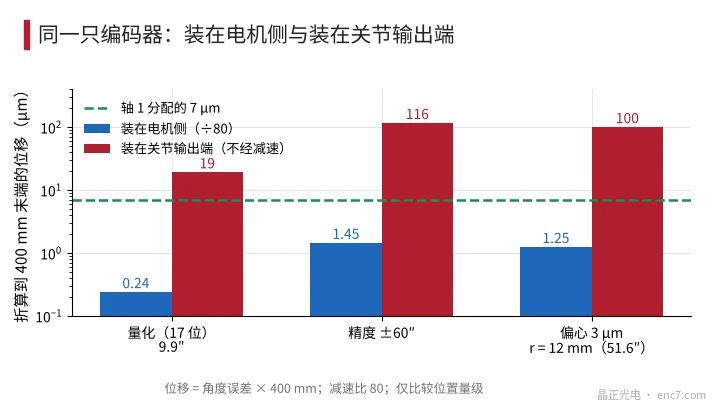
Na stranu motoru se to přepočte na 1,65″ × 80 = 132″. Na příkladu 17bitové jednotky (9,9″ na krok), 2048 rysek, přesnosti ±60″ a kódového kotouče Ø30 mm při r = 12 mm s excentricitou 3 μm (chyba prvního řádu 51,6″) jsou hodnoty vztažené ke kloubu:
| Položka | Strana motoru | Vztaženo ke kloubu | Vztaženo ke konci při 400 mm |
|---|---|---|---|
| Kvantování | 9,9″ | 0,12″ | 0,24 μm |
| Přesnost | ±60″ | 0,75″ | 1,45 μm |
| Excentricita | 51,6″ | 0,64″ | 1,25 μm |
Kvadratický součet tří amplitud je asi 0,99″, méně než 1,65″. Kritérium rozlišení lze vzít jako q/N ≤ 1/5 rozpočtu snímače, tedy q ≤ 26″, což 16bitová jednotka (19,8″) už splní. Je-li tentýž snímač montován na výstupu kloubu (obrázek 2), jsou tři členy 19, 116 a 100 μm, všechny nad 7 μm; převede-li se osa 1 na přímé měření na výstupu, musí kódový kotouč Ø100 mm (r = 45 mm) udržet samotnou excentricitu do 0,36 μm, jen aby vyčerpal rozpočet 1,65″, jinak jsou nutné diametrálně protilehlé dvojité snímací hlavy.
Kmitavý pohyb: frekvence signálu a zrychlení
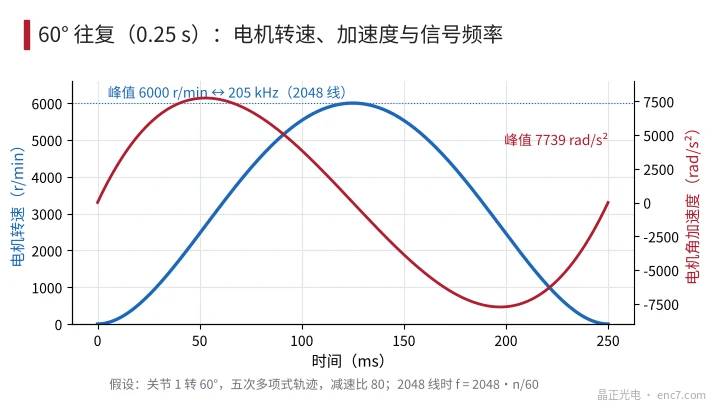
Nechť se kloub 1 otočí o 60° za 0,25 s po polynomické dráze pátého stupně. Špičková úhlová rychlost kloubu je 1,875·Δ/T = 7,85 rad/s (75 r/min), špičkové úhlové zrychlení 5,77·Δ/T² = 96,7 rad/s². Po vynásobení převodovým poměrem 80 je špičková rychlost motoru 6000 r/min a špičkové úhlové zrychlení 7739 rad/s².
Při 2048 ryskách je špičková frekvence signálu 205 kHz (f = N·n/60); při stoupání a klesání otáček se frekvence mění rychlostí asi 2,5 kHz/ms. Podmínka výpadku interpolátoru se sledovací smyčkou je f_n ≥ √(N·α)/2π, zde asi 634 Hz, takže šířka pásma smyčky o několika násobcích stačí.
Přesnost dráhy během pohybu ovlivňuje i zpoždění vzorkování: při špičce 7,85 rad/s odpovídá zpoždění 62,5 μs hodnotě 101″, asi 196 μm, a musí se řešit kompenzací; je to jiná věc než opakovatelnost po dojetí do polohy.
Technické pokyny
- Nejprve přepočítat Δs = L·Δθ: při 400 mm je 1″ ≈ 1,94 μm, při 175 mm je 1″ ≈ 0,85 μm; úhlový rozpočet je nepřímo úměrný ramenu páky.
- Jsou-li chyby obou kloubů nezávislé, skládat je jako √(r²σ1² + L2²σ2²); při plně nataženém ramenu je r největší a oba sloupce se sčítají stejně, což je nejméně příznivá poloha.
- Při převodovém poměru 80 dá 17bitový snímač na straně motoru s přesností ±60″ na konci jen asi 1 μm, daleko méně než členy převodovky a konstrukce, vyšší rozlišení není třeba.
- Rozlišovat opakovatelnost a absolutní přesnost: opakovatelnost se týká šumu, vůle a tepelného driftu; absolutní přesnost se týká excentricity a chyby dělení.
- Odpadne-li na ose 1 převod a úhel se měří přímo na výstupu, požadavky na excentricitu a přesnost kotouče se utáhnou asi činitelem 80, proto je třeba použít kódový kotouč velkého průměru a diametrálně protilehlé dvojité snímací hlavy.
- Při kmitání s vysokým zrychlením dimenzovat šířku pásma front-endu z f = N·n/60 a šířku pásma sledovací smyčky z √(N·α)/2π.
Shrnutí
SCARA převádí mikrometrovou specifikaci na konci na vteřinovou specifikaci v kloubech a převodním činitelem je rameno páky: při 400 mm je 1″ asi 1,94 μm. Složení obou os je odmocnina ze součtu čtverců příspěvků přes jednotlivá ramena páky; v příkladu odpovídá ±10 μm na konci 3,6″ na ose 1 a 8,3″ na ose 2. S převodovým poměrem se požadavky na rozlišení a přesnost snímače na straně motoru uvolní o dva řády a obtíž se přesune na opakovatelnost převodovky, tepelný drift a kompenzaci zpoždění.
Překlad čínského originálu (0763). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.