Hlubší pohled na oborové aplikace
Plně elektrický vstřikovací stroj: rozlišení polohy šneku a přesnost přepnutí na dotlak
U plně elektrického vstřikovacího stroje pohání servomotor šnek přes kuličkový šroub. Článek spočítá rozlišení 19 nm při stoupání 20 mm a 2²⁰ krocích, ukáže, že odchylka vstřikovaného objemu v bodě přepnutí rychlost–tlak, ΔV = A·v·T_d, je určena především zpožděním vzorkování, uvede přípustné hodnoty zpoždění a jitteru a srovná je s pružnými a tepelnými chybami mimo snímač.
U plně elektrického vstřikovacího stroje je šnek poháněn servomotorem přes kuličkový šroub a vstřikovací rychlost může dosáhnout několika set mm/s. Poloha, v níž se na konci plnění přepíná z řízení rychlosti na řízení tlaku, určuje objem taveniny, který v každém cyklu vstoupí do dutiny, takže opakovatelnost vstřikovaného objemu je do značné míry prostě opakovatelnost polohy bodu přepnutí. Co to znamená pro snímač na motoru? Závěr je poněkud protiintuitivní: rozlišení je téměř bez tlaku; opravdu těsný je čas.
Rozlišení polohy: daleko víc, než je třeba
Předpokládejme přímé spojení motoru se šroubem, stoupání 20 mm a snímač 2²⁰ = 1 048 576 kroků na otáčku. Pak
posunutí na krok = 20 mm ÷ 1 048 576 = 19,07 nm
Průřez šneku Ø40 mm je A = π·20² = 1256,6 mm² a posunutí Δx odpovídá objem ΔV = A·Δx. Rozdíl polohy přepnutí 0,01 mm je už 12,6 mm³, což je 524 kroků, zatímco 1 krok odpovídá jen 0,024 mm³. Je-li objem výlisku 5 cm³, je 12,6 mm³ asi 0,25 %; jde o horní odhad, který celou odchylku přičítá plněnému objemu, a fáze dotlaku část vyrovná.
Má-li kvantování polohy klesnout na 1/10 z 0,01 mm (1 μm), stačí na otáčku 20 mm ÷ 1 μm = 20 000 kroků, tedy 15 bitů. Přesnost snímače ±100″ se na šroub přepočte jako 100/1 296 000 × 20 mm = 1,5 μm a rovněž není vedoucím členem.
Zpoždění vzorkování: chyba polohy je rychlost krát zpoždění
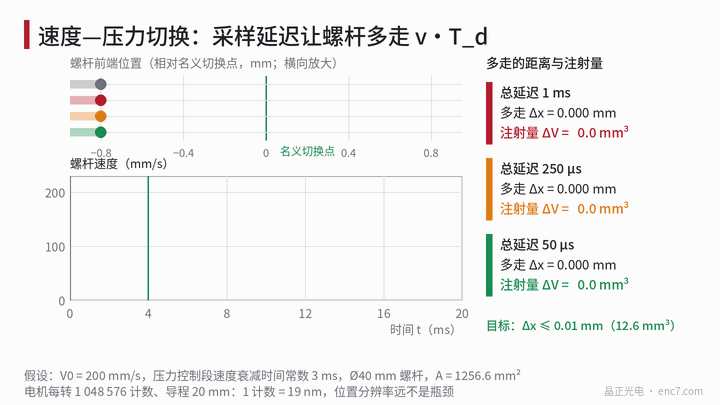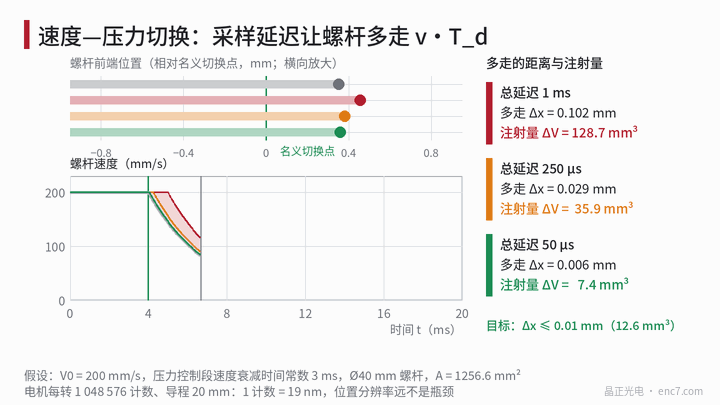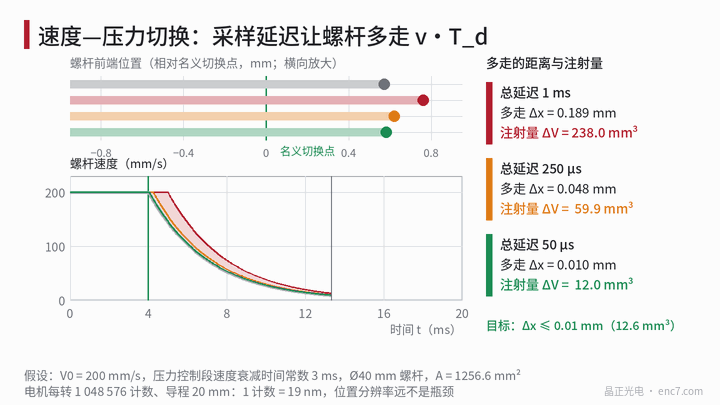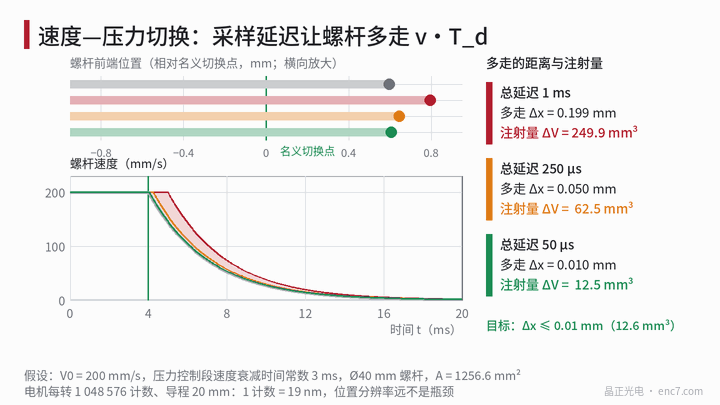
Šnek postupuje rychlostí v. Od dosažení polohy přepnutí do skutečného přepnutí vznikne v regulátoru celkové zpoždění T_d, přepnutí tedy přijde pozdě o
Δx = v·T_d, ΔV = A·v·T_d
T_d je sériové spojení tří úseků: přenos přes rozhraní snímače (několik mikrosekund, má-li sériový rámec několik desítek bitů při taktu 10 MHz), perioda vzorkování polohové smyčky pohonu (často 62,5–125 μs) a perioda skenování regulátoru (měřítko milisekund). Výsledky při A = 1256,6 mm²:
| Celkové zpoždění T_d | Δx (100 mm/s) | Δx (200 mm/s) | Δx (300 mm/s) | ΔV (200 mm/s) |
|---|---|---|---|---|
| 10 μs | 0,001 mm | 0,002 mm | 0,003 mm | 2,5 mm³ |
| 50 μs | 0,005 mm | 0,010 mm | 0,015 mm | 12,6 mm³ |
| 125 μs | 0,0125 mm | 0,025 mm | 0,0375 mm | 31,4 mm³ |
| 250 μs | 0,025 mm | 0,050 mm | 0,075 mm | 62,8 mm³ |
| 1 ms | 0,100 mm | 0,200 mm | 0,300 mm | 251 mm³ |
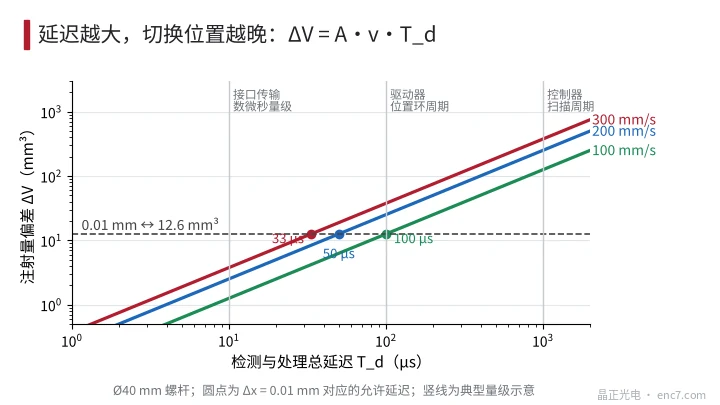
Perioda skenování regulátoru v měřítku 1 ms tedy k rozhodnutí o přepnutí vůbec sloužit nemůže; porovnání polohy musí být v pohonu nebo v hardwaru.
Co zbude po kompenzaci
Střední hodnotu zpoždění lze kompenzovat: spoušť posunout podle odhadnuté rychlosti a přepnout v x_s − v·T_d. Po kompenzaci zbývá jitter zpoždění, který se obvykle bere jako 1/3 přípustného Δx:
ΔT_j ≤ 0,0033 mm ÷ 200 mm/s = 17 μs
Rozhoduje-li polohová smyčka pohonu jen jednou za 62,5 μs a je-li okamžik rozhodnutí vůči okamžiku dojetí rovnoměrně rozdělen, je špička–špička při 200 mm/s 12,5 μm, už více než 10 μm; při 125 μs je to 25 μm. Přepnutí by proto mělo probíhat hardwarovým porovnáním polohy: signál snímače vstupuje do čítače a spoušť se vydá přímo, jakmile se rovná porovnávacímu registru; zpoždění zbude jen několik mikrosekund.
Odhad rychlosti také závisí na kvantování. Diferencuje-li rychlostní smyčka přes 62,5 μs, je kvantování rychlosti 17bitového snímače 0,153 μm ÷ 62,5 μs = 2,4 mm/s (1,2 % z 200 mm/s) a 20bitového 0,3 mm/s (0,15 %). Význam 2²⁰ je plynulost rychlosti, nikoli poloha.
Chyby mimo snímač
Snímač vidí úhel motoru; skutečná poloha šneku zahrnuje i pohonný řetěz:
- Axiální pružnost: nechť je tlak taveniny při přepnutí 80 MPa; síla na šnek je 80 MPa × 1256,6 mm² = 100,5 kN; je-li společná axiální tuhost šroubu, ložisek a rámu 1,5 kN/μm, je deformace 67 μm a kolísání tlaku ±10 % už znamená ±6,7 μm.
- Tepelná roztažnost: ocelový šroub má asi 11–12×10⁻⁶/K; na zdvihu 100 mm a při nárůstu teploty o 10 K je roztažení asi 11,5 μm.
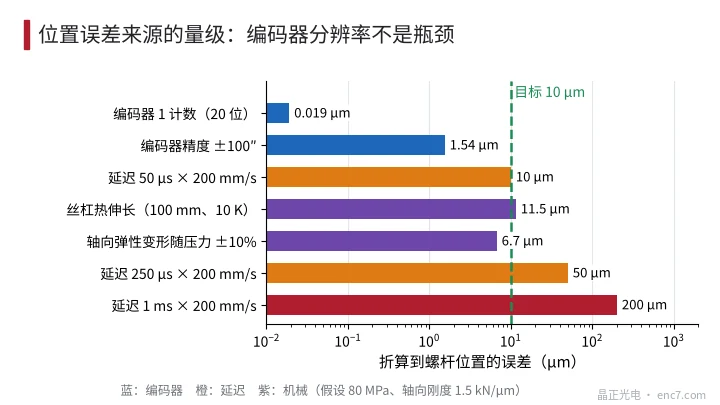
Ani jeden z těchto členů nezávisí na rozlišení snímače; lze je řešit jen kompenzací tlaku, pravidelným návratem do nuly nebo přímým měřením polohy na šneku.
Technické pokyny
- Kvantování polohy stačí menší než 1/10 z 0,01 mm; 15 bitů stačí a hodnota 20 bitů je v plynulosti rychlostní smyčky.
- Zpoždění dimenzovat z T_d ≤ přípustné Δx ÷ v: 0,01 mm při 200 mm/s odpovídá 50 μs; rozhodnutí o přepnutí umístit do pohonu nebo do hardwarového porovnání polohy.
- Po kompenzaci středního zpoždění držet jitter na 1/3 přípustné hodnoty, při 200 mm/s asi 17 μs.
- Přenosový čas a periodu obnovy rozhraní snímače zahrnout do T_d; okamžik vzorkování sériového protokolu má být synchronizován s periodou řízení.
- Pružnost a tepelnou roztažnost řešit kompenzací tlaku nebo návratem do nuly; příklad při 80 MPa a 1,5 kN/μm už má deformaci 67 μm.
- Konec motoru je horký a vidí rázy, proto je třeba substrát kotouče a snímací hlavu volit podle teploty a kmitání.
Shrnutí
Požadavek na polohu vstřikovacího šneku je v řádu 0,01 mm, přitom 20bitový snímač už rozliší 19 nm. Odchylku bodu přepnutí určuje v·T_d; při 200 mm/s spotřebuje zpoždění 50 μs celou rezervu a perioda skenování 1 ms by vstříkla asi o 251 mm³ více. Aby se dosáhlo opakovatelnosti vstřikovaného objemu, je třeba zkrátit a ustálit zpoždění rozhodnutí a čelit pružnosti a tepelné roztažnosti pohonného řetězu, které snímač nevidí.
Překlad čínského originálu (0764). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.