Hlubší pohled na oborové aplikace
Paralelní pickovací robot: šířka pásma snímače při 150 cyklech za minutu
Paralelní pickovací robot s 150 cykly odebrání a uložení za minutu je na aktivním ramenu omezen zrychlením, nikoli otáčkami. Z dráhy tvaru brány článek spočítá špičky na straně ramene 8,5 rad/s a 419 rad/s², odvodí chybu zpoždění ω·T_d a zbytek ½α·T_d² po kompenzaci a uvede požadavky na komunikační cyklus, bitovou hloubku interpolace a tuhost lepení kotouče.
Typická specifikace paralelního pickovacího robotu je 150 cyklů odebrání a uložení za minutu, perioda 0,4 s, každý cyklus nejprve zvedne o 25 mm, přejede 305 mm a pak klesne o 25 mm. Otáčky aktivních ramen nejsou vysoké, ale zrychlení a obrat se musí stihnout v několika desítkách milisekund, úhlové zrychlení je proto velké. Význam šířky pásma snímače se pak mění: není to frekvence signálu, ale zpoždění od vzorkování dat po jejich použití.
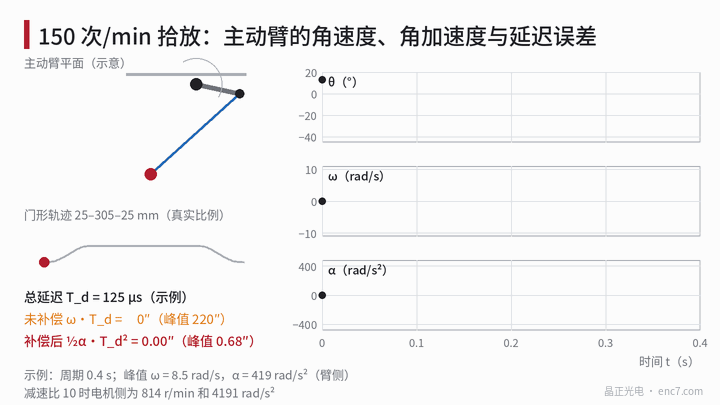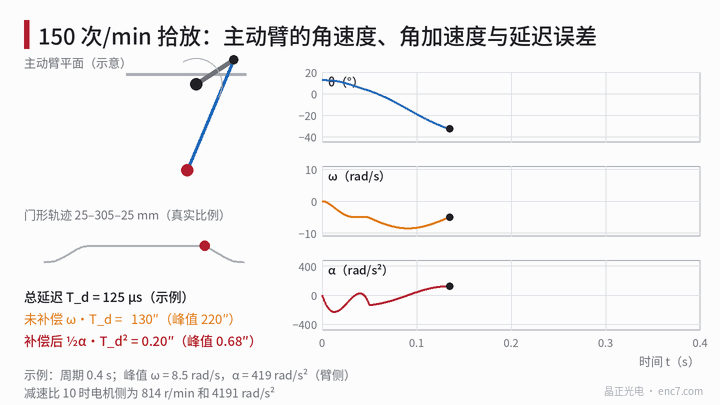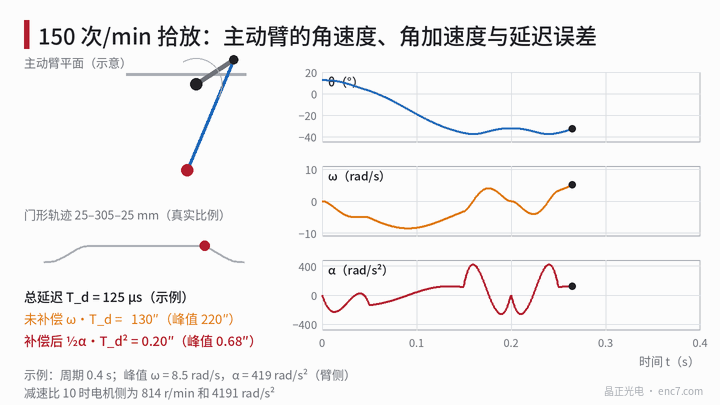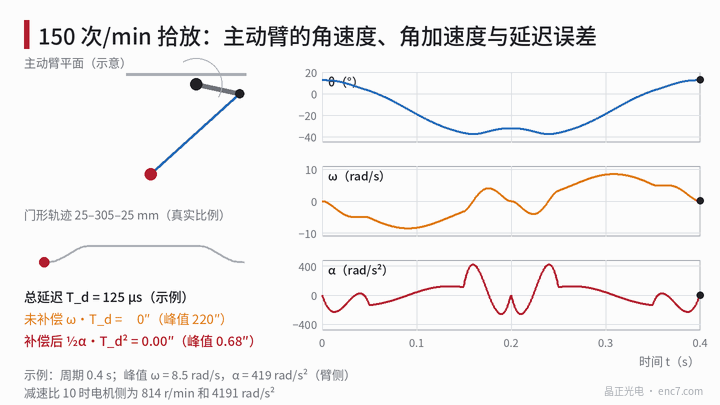
Od dráhy tvaru brány ke kloubu: ω a α
Vezměme rovinný zjednodušený model jednoho aktivního ramene (parametry příkladu): poloměr základny 0,20 m, poloměr pohyblivé plošiny 0,05 m, aktivní rameno a = 0,30 m, pasivní rameno b = 0,80 m, rovina uchopení 0,6 m pod rameny. Cesta tam 0,2 s: vodorovný pohyb 305 mm sleduje polynom pátého stupně a první a poslední 1/4 času slouží k dokončení zdvihu a klesání o 25 mm; cesta zpět je časový převrat. Numerické derivace inverzní kinematiky dají pro rameno v rovině pohybu:
- úhel ramene se kýve mezi +12,6° a −37,4°, celkem 50°;
- špičková úhlová rychlost 8,5 rad/s (81 r/min) nastane poblíž středu cesty tam;
- špičkové úhlové zrychlení 419 rad/s² nastane v pozdější části cesty tam, kde se překrývají klesání a příčné zpomalení.
Další dvě ramena jsou asi 4,7 rad/s a 312 rad/s². Špičková rychlost konce je asi 2,9 m/s, zrychlení asi 7 g. Při převodovém poměru i = 10 je špičková rychlost na straně motoru 814 r/min a úhlové zrychlení 4191 rad/s². Kódový kotouč s 2048 ryskami má při 814 r/min frekvenci signálu jen 27,8 kHz; omezení počtu rysek přichází odjinud.
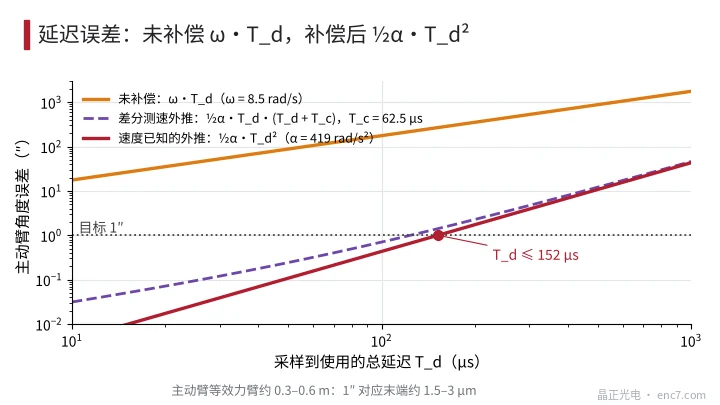
Chyba zpoždění: dva vzorce
Nechť je celkové zpoždění od vzorkování polohových dat po jejich použití regulátorem T_d a úhel ramene θ(t). Použijí-li se stará data přímo, je chyba
θ(t) − θ(t − T_d) ≈ ω·T_d
Kompenzuje-li se extrapolací prvního řádu podle rychlosti, zbude po Taylorově rozvoji
e = ½·α·T_d²
kde ω a α jsou úhlová rychlost a úhlové zrychlení ramene. Čím delší zpoždění a čím větší zrychlení, tím nutnější je kompenzace:
| T_d | Bez kompenzace ω·T_d | Po kompenzaci ½α·T_d² |
|---|---|---|
| 62,5 μs | 110″ | 0,17″ |
| 125 μs | 220″ | 0,68″ |
| 250 μs | 440″ | 2,7″ |
| 500 μs | 880″ | 10,8″ |
Ekvivalentní rameno páky aktivního ramene je asi 0,3–0,6 m; 220″ odpovídá na konci 0,3–0,6 mm a 0,68″ po kompenzaci je asi 1–2 μm. Při cíli zbytek ≤ 1″ platí T_d ≤ √(2·1″/α) = 152 μs. Získá-li se rychlost dvoubodovou diferencí, sama rychlost se zpožďuje o polovinu periody vzorkování a zbytek je ½·α·T_d·(T_d + T_c), kde T_c je perioda vzorkování. Při T_c = 62,5 μs musí T_d klesnout na 124 μs.
Požadavky na komunikační cyklus, interpolaci a počet rysek
Komunikační cyklus: T_d zahrnuje maximální stáří dat (jeden komunikační cyklus) a čas přenosu a zpracování. Cyklus 62,5 μs plus 60 μs přenosu a zpracování dá asi 122 μs a právě splní výše uvedených 124 μs; uvolní-li se cyklus na 250 μs, zbude i po kompenzaci 2,7″ nebo více.
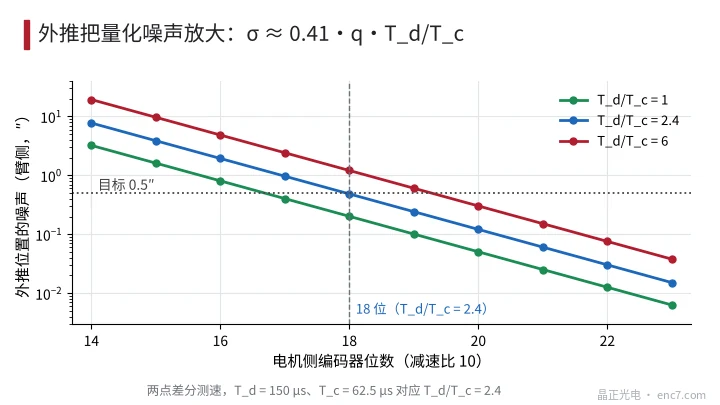
Bitová hloubka interpolace: extrapolace zesiluje kvantizační šum. Šum rychlosti dvoubodové diference je σ_v ≈ 0,41·q/T_c a po extrapolaci na T_d je jím vnesený šum polohy 0,41·q·T_d/T_c. Při T_d/T_c = 2,4, má-li šum na straně ramene zůstat pod 0,5″, nesmí q na straně motoru překročit 0,5″ × 10 / (0,41 × 2,4) = 5,1″, tedy nejméně 18 bitů (4,9″) (obrázek 3). Při 2048 ryskách dosáhne interpolační faktor 128 už 18 bitů a nárok na jakost signálu je velmi nízký.
Počet rysek: frekvence je jen 27,8 kHz, počet rysek tedy není omezen šířkou pásma front-endu a lze jej volit podle jakosti signálu, rozteče a nákladů; vysoký počet rysek není třeba sledovat.
Kmitavé namáhání: spojení kotouče a náboje
Kotouč na straně motoru podstupuje s rotorem úhlové zrychlení 4191 rad/s², asi 4×10⁷ kyvů ročně (odhad 2,5 periody za sekundu, 16 h denně a 300 dní v roce). Při skleněném kódovém kotouči Ø30 mm, tloušťce 1 mm a otvoru Ø8 mm je hmotnost 1,64 g, moment setrvačnosti J = 2,0×10⁻⁷ kg·m² a špičkový moment setrvačnosti 8,3×10⁻⁴ N·m. Při lepicím prstenci o poloměru 5 mm, šířce 2 mm a tloušťce lepidla 50 μm je smykové napětí jen asi 2,6 kPa, daleko pod pevností lepidla, únava tedy není hlavní riziko.
Co opravdu ovlivňuje přesnost, je torzní poddajnost lepicí vrstvy. Torzní tuhost je k_t = G·A·r²/h a zpoždění kotouče vůči náboji φ = J·α/k_t:
| Lepidlo | Smykový modul | Zpoždění na straně motoru | Vztaženo k rameni | Rezonanční kmitočet |
|---|---|---|---|---|
| Tuhý epoxid | 1,2 GPa | 0,005″ | zanedbatelné | asi 69 kHz |
| Poddajné lepidlo | 50 MPa | 0,11″ | 0,01″ | asi 14 kHz |
| Silikon | 0,5 MPa | 10,9″ | 1,09″ | asi 1,4 kHz |
Kmitočet změny zrychlení je jen několik hertzů až několik desítek hertzů, daleko pod rezonancí, zpoždění proto lze počítat kvazistaticky. Zpoždění kotouče lepeného měkkým silikonem je už ve stejném řádu jako cíl 1″ a mění se se zrychlením, takže je nelze odečíst jednou kalibrací; lepidlo středního nebo vyššího modulu lze zanedbat.
Technické pokyny
- Nejprve z dráhy získat špičky na straně ramene ω a α, pak zpětně spočítat celkové zpoždění T_d z e = ½·α·T_d² ≤ cíl.
- T_d zahrnuje komunikační cyklus, přenos a zpracování; při měření rychlosti diferencí přistupuje i člen T_c; cyklus by neměl překročit 62,5 μs.
- Na straně motoru interpolovat na 18 bitů nebo více, šum extrapolace dimenzovat z q·T_d/T_c; šum se poloviční za každé 1 bit navíc.
- Počet rysek určují jakost signálu a rozteč; frekvence 27,8 kHz front-end netlačí.
- Kotouč lepit lepidlem středního nebo vyššího modulu a ověřit φ = J·α/k_t; měkký silikon při vysokém zrychlení dává zpoždění v řádu úhlových vteřin.
- Poloha v rozhodujících okamžicích, jako je uchopení, má používat data zachycená v témže okamžiku, aby rozdílná zpoždění os nedávala odchylku konce.
Shrnutí
U pickovacího robotu v kmitání s vysokým zrychlením požaduje snímač nízké a stálé zpoždění: zpoždění určuje chybu, po kompenzaci zbývá ½α·T_d² a T_d je omezeno řádem 150 μs. Komunikační cyklus asi 62,5 μs, interpolace na 18 bitů nebo více na straně motoru a lepení kotouče středního modulu stačí k udržení dynamické chyby související se snímačem do 1″; frekvence signálu naproti tomu omezením není.
Překlad čínského originálu (0765). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.