Hlubší pohled na oborové aplikace
Odometrie hnacích kol AGV: průměr, počet rysek a chyba odhadu polohy
Diferenciální AGV provádějí odhad polohy (dead reckoning) enkodéry hnacích kol. Tento článek spočítá rozlišení 5,89 μm při průměru kola 150 mm, převodovém poměru 20 a 1000 ryskách, porovná rozdíl mezi kvantizační chybou (0,24 mm na 10 m) a 0,5% rozdílem průměrů kol (0,5 m) a uvede rozumný interval rozlišení a priority kalibrace.
Odhad polohy diferenciálního AGV používá pouze enkodéry dvou hnacích kol: v každé vzorkovací periodě se vezmou posunutí levého a pravého kola a změna kursu se získá z jejich rozdílu. Při výběru se často objeví otázka: čím vyšší je počet rysek motorového enkodéru, tím přesnější je odometrie? Oddělí-li se chyby podle původu, odpověď je ne.
Model: jak se chyba kursu stane příčnou odchylkou
Nechť přírůstky posunutí levého a pravého kola jsou Δs_L a Δs_R a rozchod b. Pak
Δs = (Δs_R + Δs_L)/2,Δψ = (Δs_R − Δs_L)/b
kde Δs je posun vozidla vpřed a Δψ je změna kursu. Chyba kursu ψ_err po každém dalším posunu s přidá příčnou odchylku ψ_err·s. Obě třídy chyb se chovají jinak:
- Omezená chyba: kvantizace enkodéru. Počet kroků je kumulativní veličina a neztrácí se; kumulativní chyba posunutí každého kola nikdy nepřekročí ±1 krok, chyba kursu je omezená a příčná odchylka roste se vzdáleností pouze lineárně.
- Akumulující se chyba: dráha na otáčku se mezi dvěma koly liší, například kvůli rozdílu průměrů nebo chybě účinného rozchodu. Samotná chyba kursu roste se vzdáleností a příčná odchylka roste s druhou mocninou vzdálenosti.
Kvantizační chyba: rozlišení 5,89 μm
Numerický příklad: průměr kola 150 mm (obvod 471,2 mm), převodový poměr 20, motorový enkodér s 1000 ryskami a čtyřnásobným vyhodnocením. Pak
kroky na otáčku kola = 4000 × 20 = 80 000,na krok = 471,2 mm ÷ 80 000 = 5,89 μm
Každé z obou kol má odchylku ±1 krok. Při rozchodu 0,5 m je horní mez chyby kursu Δψ = 2 × 5,89 μm ÷ 0,5 m = 2,36×10⁻⁵ rad (4,9″). Po 10 m jízdy přímo je horní mez příčné odchylky 2,36×10⁻⁵ × 10 m = 0,24 mm.
Rozdíl průměrů kol: kvadratický růst
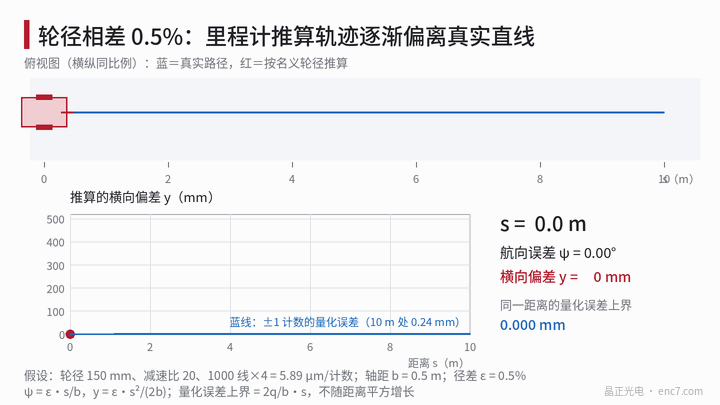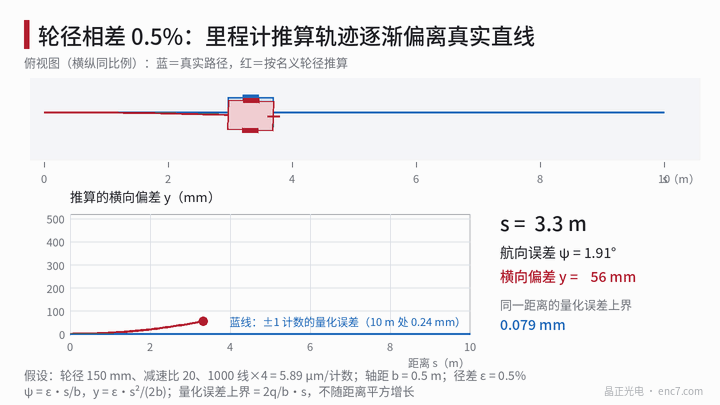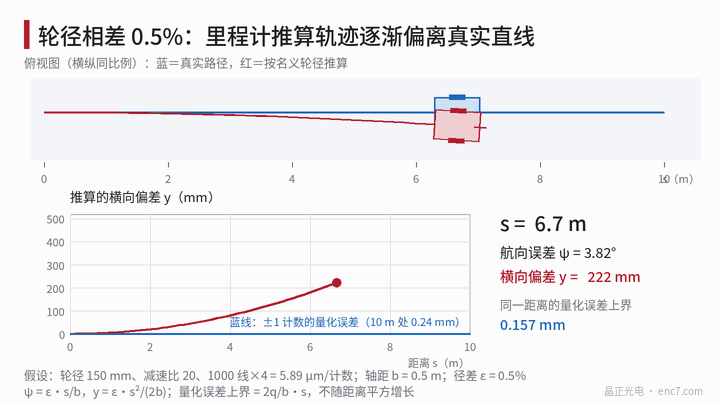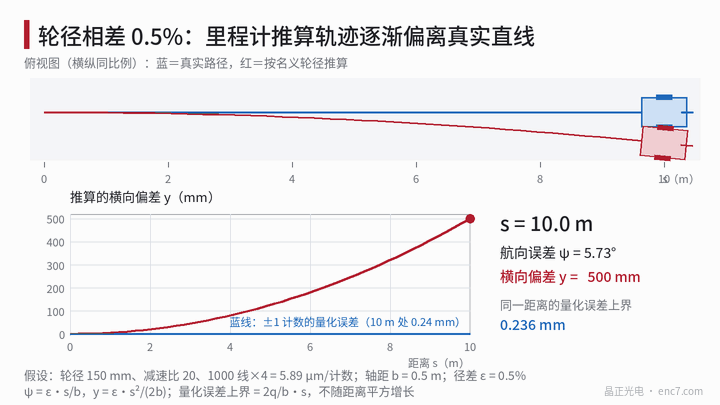
Liší-li se oba průměry o ε, a je-li skutečná dráha přímka, obě kola ve skutečnosti urazí stejnou vzdálenost, kdežto odhad s jmenovitými průměry dá rozdíl drah vlevo a vpravo ε·s, proto
ψ(s) = ε·s/b,y(s) = ε·s²/(2b)
kde y je příčná odchylka odhadované polohy od skutečné dráhy. Pro ε = 0,5 % (rozdíl průměrů asi 0,75 mm na kole 150 mm, například nerovnoměrné opotřebení) a b = 0,5 m je na 10 m ψ = 0,1 rad (5,7°) a y = 0,5 m. Naopak, jsou-li obě kola řízena na stejný počet kroků podle jmenovitých průměrů, skutečná dráha se ohne do oblouku o poloměru b/ε = 100 m a odchylka má stejnou velikost. Pro b = 0,5 m platí y = ε·s²:
| ε \ s | 2 m | 5 m | 10 m | 20 m |
|---|---|---|---|---|
| 0,1 % | 4 mm | 25 mm | 100 mm | 400 mm |
| 0,5 % | 20 mm | 125 mm | 500 mm | 2000 mm |
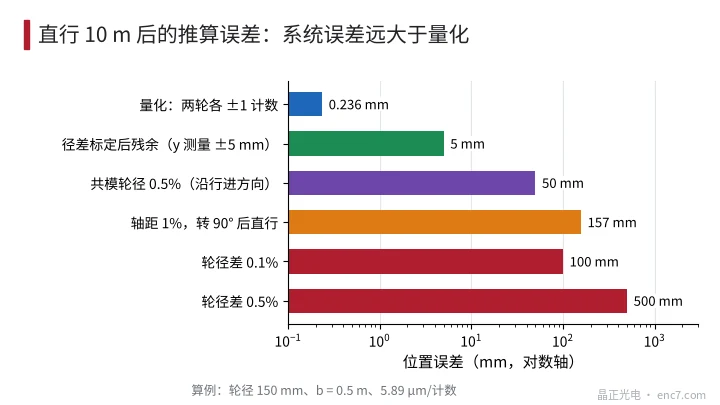
Velikosti jednotlivých chyb na 10 m ukazuje obrázek 2. Rozdíl průměrů 0,5 % je asi 2100krát větší než kvantizační chyba; je-li účinný rozchod o 1 % vedle, po otočení o 90° je kurs o 0,9° větší a 10 m jízdy přímo se odchýlí o 157 mm; jsou-li obě kola současně o 0,5 % menší, kurs není ovlivněn a objeví se jen chyba vzdálenosti 50 mm ve směru jízdy.
Rozumný interval rozlišení
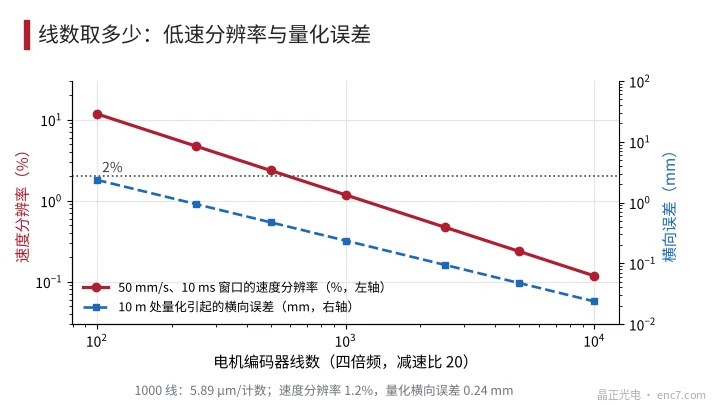
Dolní mez rozlišení určuje měření rychlosti při nízké jízdě, nikoli odometrie. Při nejmenší jízdní rychlosti 50 mm/s a okně měření 10 ms je počet kroků uražených v okně 0,05 × 0,01 ÷ 5,89 μm = 85 a rozlišení rychlosti je asi 1,2 %. Požaduje-li se nejméně 2 % (alespoň 50 kroků), každý krok nesmí být větší než 10 μm, tedy nejméně 47 100 kroků na otáčku kola, což při čtyřnásobném vyhodnocení a převodovém poměru 20 odpovídá enkodéru s asi 590 ryskami nebo více. Při 1000 ryskách je hodnota 1,2 %, při 500 ryskách 2,4 % (obrázek 3).
Horní mez nemá smysl: i když se počet rysek dále zvýší a příčná chyba z kvantizace klesne z 0,24 mm na 0,02 mm, proti systematické odchylce 0,5 m to nic nezmění. Používá-li motor již enkodér 17–23 bitů, lze jej použít jak je; rozlišení není třeba zvedat zvlášť pro odometrii. Při ještě nižší rychlosti lze metodou intervalu mezi impulsy (metoda M/T) zlepšit rozlišení rychlosti bez zvýšení počtu rysek.
Priority kalibrace
- Rozdíl průměrů kol: nechat AGV ujet 10 m přímo bez korekce kursu, změřit příčnou odchylku y skutečné dráhy od přímky, pak ε = 2·b·y/s². Chyba kursu na začátku přinese lineární člen, proto je vhodné kvadratické proložení v několika bodech vzdálenosti. Při chybě měření y ±5 mm je nejistota ε rovna 2 × 0,5 × 0,005 ÷ 100 = 0,005 %. Po kalibraci je zbytková odchylka na vzdálenosti s asi ±5 mm × (s/10 m)².
- Účinný rozchod: otočit na místě o několik otáček, změřit skutečný úhel vnějším referenčním prvkem (například pevným terčem) a porovnat s odhadnutým úhlem, aby se získal korekční činitel.
- Změna v čase: průměr polyuretanových kol se mění s opotřebením, zatížením a teplotou; je třeba je pravidelně znovu kalibrovat, nebo gyroskop dodá kurs a odhadne rozdíl průměrů online.
- Prokluz: enkodér je na straně motoru, proto prokluz a tečení běhounu nejsou vidět; je nutná periodická korekce podle orientačních bodů nebo laserového určování polohy.
Technické body
- Nejprve spočítat řád jednotlivých zdrojů chyb: kvantizace 0,24 mm, 0,5% rozdíl průměrů už 0,5 m — zlepšovat je třeba ten druhý.
- Rozlišení 5–10 μm na krok je pro odometrii již dostatečné; 1000 rysek a 5,89 μm/krok je rozumný výchozí bod.
- Dolní mez počtu rysek je dána požadavkem alespoň 50 kroků v okně měření rychlosti při nejnižší jízdě, asi 590 rysek (převodový poměr 20, čtyřnásobné vyhodnocení).
- Kalibrovat rozdíl průměrů z příčné odchylky 10m jízdy přímo: ε = 2·b·y/s²; přesnost měření ±5 mm odpovídá 0,005 %.
- Levé a pravé kolo volit ze stejné dávky a ve stejném stavu opotřebení a rozdíl průměrů pravidelně ověřovat; už 0,1% rozdíl dá na 10 m odchylku 100 mm.
- Odometrie pokrývá jen relativní polohu v krátkém čase; na dlouhých vzdálenostech koriguje gyroskop nebo orientační body.
Stručně
Chybu odometrie hnacích kol ovládají systematické členy: kvantizace je omezená a na 10 m činí jen 0,24 mm; rozdíl průměrů nechá příčnou odchylku růst s druhou mocninou vzdálenosti a 0,5 % je už 0,5 m. Rozlišení enkodéru 5–10 μm/krok už stačí; vysoký počet rysek odometrii nezlepší. Stojí za investici kalibrace rozdílu průměrů a rozchodu a pravidelná korekce gyroskopem nebo orientačními body.
Překlad čínského originálu (0766). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.