Hlubší pohled na oborové aplikace
Šnekové stoly: plně uzavřená smyčka s velkým kódovým kotoučem
Enkodér na straně motoru rotačního stolu se šnekovým převodem měří úhel šneku; rozteč šnekového kola i vůle záběru leží mimo jeho zorné pole. S ukázkovými parametry tento článek spočítá U polootevřené smyčky asi 22″ a plně uzavřené smyčky asi 1,9″ a uvede body k počtu rysek, dvěma snímacím hlavám a řízení se dvěma smyčkami pro kódový kotouč Ø200 mm.
Rotační stůl se šnekovým převodem směňuje velký převodový poměr za vysoký moment a samosvornost a náklady jsou nízké. Obvyklý postup je namontovat enkodér na zadní konec motoru (polootevřená smyčka): 90 otáček motoru otočí stůl o 1 otáčku a úhel stolu se odvodí dělením úhlu motoru číslem 90. Enkodér sám je přesný; problém je, že neměří stůl.
Co polootevřená smyčka ve skutečnosti měří
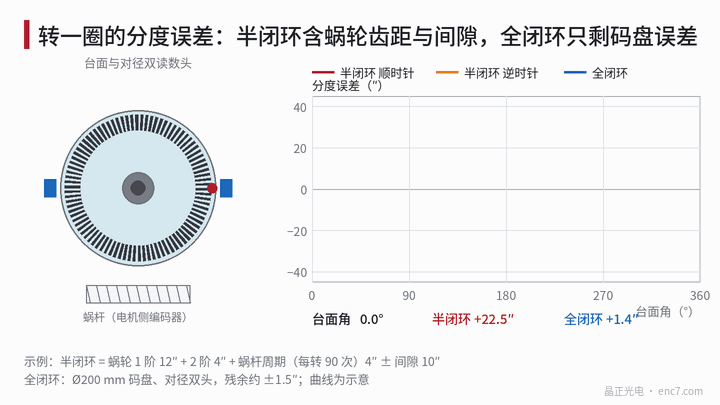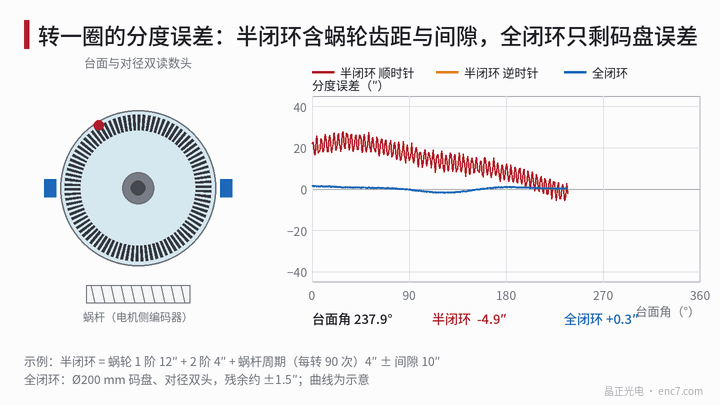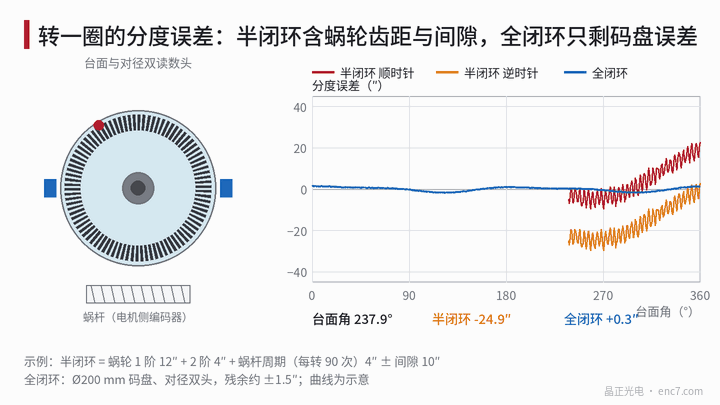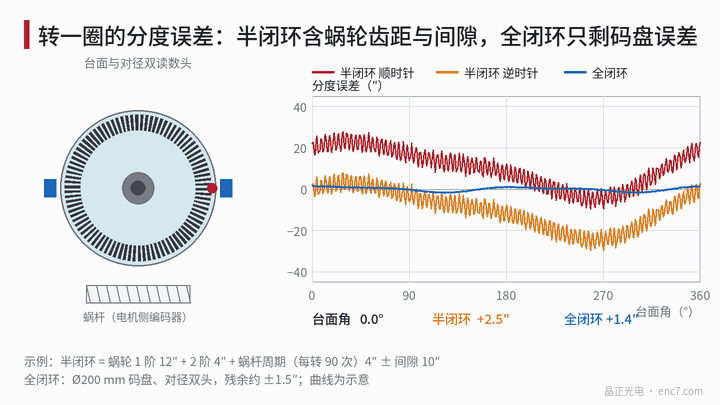
Skutečný úhel stolu = úhel motoru ÷ i + chyba přenosového řetězce, i = 90. Chyba přenosového řetězce zahrnuje:
- Chybu rozteče šnekového kola: montážní excentricita a obráběcí chyba šnekového kola vyvolají 1 a 2 vlnění na otáčku stolu, obvykle největší člen;
- Periodickou chybu šneku: opakuje se jednou za otáčku šneku, tedy 90krát za otáčku stolu;
- Vůli záběru: podle směru přiblížení se stůl zastaví v jiné poloze;
- Pružnou a tepelnou deformaci: axiální vůle a torzní pružnost šneku a vliv teploty na osovou vzdálenost.
Vlastní chyba motorového enkodéru se dělí 90: z ±60″ zbude jen 0,67″. Rozlišení je ještě méně problémem: 23bitový enkodér přepočtený na stůl dá 360° × 3600 ÷ (2²³ × 90) = 0,0017″ na krok. Úzké hrdlo polootevřené smyčky není kvalita enkodéru, ale přenosový řetězec.
Plně uzavřená smyčka: namontovat kódový kotouč na stůl
Kódový kotouč Ø200 mm se namontuje na rotor stolu. Při snímacím poloměru r = 95 mm odpovídá 1 μm excentricity 1 μm ÷ 95 mm = 2,17″ a 2 μm jsou 4,34″. Se dvěma diametrálně protilehlými snímacími hlavami průměr odečtů na obou koncích téměř zruší excentricitu a ostatní chyby lichého řádu; zbytek 5 % (příkladný předpoklad) dá 0,22″ (obrázek 3). Tabulka uvádí standardní nejistotu jednotlivých členů; sinusové složky se berou jako amplituda ÷ √2, rovnoměrná rozdělení jako poloviční šířka ÷ √3:
| Zdroj chyby (příklad) | Polootevřená smyčka | Plně uzavřená smyčka |
|---|---|---|
| Šnekové kolo, 1. řád (amplituda 12″) | 8,49″ | korigováno zpětnou vazbou |
| Šnekové kolo, 2. řád (4″) | 2,83″ | korigováno zpětnou vazbou |
| Periodická chyba šneku (4″) | 2,83″ | korigováno zpětnou vazbou |
| Vůle (±10″) | 5,77″ | uvnitř smyčky |
| Motorový enkodér ±60″ ÷ 90 | 0,38″ | — |
| Dělení kotouče, 2. a 4. řád (1,2″, 0,5″) | — | 0,85″, 0,35″ |
| Zbytek excentricity 5 %, interpolace, kvantizační šum | — | 0,15″, 0,08″, 0,13″ |
| Kombinované u_c / rozšířené U (k = 2) | 11,0″ / 22,0″ | 0,94″ / 1,9″ |
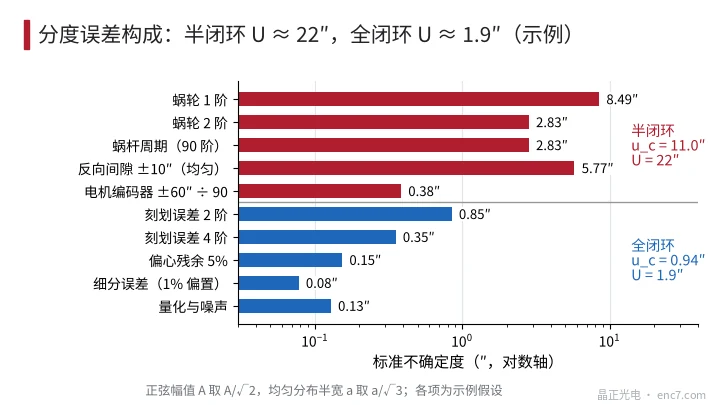
Plně uzavřená smyčka neudělá šnekové kolo přesnějším; způsobí, že polohová smyčka použije úhel stolu přímo: o kolik šnekové kolo ujede navíc nebo méně, motor to doplní, takže chybu po dojezdu určuje kódový kotouč. Tento závěr platí pro statickou polohu po dojezdu; za pohybu se periodická chyba šneku, jejíž kmitočet leží nad šířkou pásma polohové smyčky, stále projeví jako zvlnění rychlosti.
Počet rysek, interpolace a počet snímacích hlav
Kódový kotouč velkého průměru nemusí honit vysoký počet rysek: vezme-li se 18 000 rysek, je rozteč 2π × 95 mm ÷ 18 000 = 33,2 μm; při interpolaci 256násobné je 4 608 000 kroků na otáčku (asi 22 bitů), 0,28″ na krok a při 60 ot/min stolu je kmitočet signálu jen 18 kHz. Interpolační chyba z 1% ofsetu signálu je 72″ × 0,01 ÷ 2π = 0,11″. Velká rozteč také uvolní snímací vzdálenost; použije-li se snímací hlava difrakčně zobrazovacího typu, je měřítko p²/λ asi 1,2 mm (odhad s λ = 0,9 μm; rozhodující je tolerance vzdálenosti zvolené hlavy).
Počet snímacích hlav: zprůměruje-li se N stejně vzdálených hlav, zůstanou jen řády chyb, které jsou celočíselnými násobky N. 2 hlavy nechají 2. a 4. řád a příkladné U je 1,9″; 4 hlavy nechají 4. a 8. řád a se stejnou sadou příkladných dat je U asi 0,8″, za cenu více hlav, držáků a vystřeďování. Je-li cíl polohování v řádu několika úhlových vteřin, 2 hlavy obvykle stačí.
Řízení se dvěma smyčkami: vůle uvnitř smyčky
- Rychlostní smyčka s enkodérem na straně motoru, polohová smyčka s enkodérem stolu: signál na straně motoru nemá ani vůli, ani pružnost šneku a hodí se pro rychlostní smyčku s vysokou šířkou pásma; obsahuje-li polohová smyčka vůli a poddajnost, klesne fázová rezerva a poblíž bodu zastavení se může objevit kmitavý pohyb o amplitudě srovnatelné s vůlí (mezní cyklus).
- Zmenšit nelinearitu uvnitř smyčky: předepnout šnek, nebo vůli vymezit šnekem s dvojím stoupáním; šířku pásma polohové smyčky nastavit na zlomek mechanického rezonančního kmitočtu (běžné empirické pravidlo je asi 1/3, které je třeba potvrdit měřením) a při nízké rychlosti omezit integrační zásah.
- Sledování odchylky: rozdíl úhlu motoru ÷ i a úhlu stolu brát jako diagnostickou veličinu. Její běžná hodnota leží v obálce přenosové chyby a vůle (v příkladu asi ±40″); překročení limitu ukazuje na prokluz spojky, uvolněný kódový kotouč nebo poruchu enkodéru.
Montáž a srovnávací přístupy
- Kódový kotouč upevnit přímo na rotor stolu nebo na přírubu vřetena. Montáž přes štíhlý hřídel nebo spojku vnáší do měření torzní pružnost, které pak už není úhlem stolu.
- Snímací hlavu upevnit na nerotující základnu a mezeru i házení seřídit podle pokynů hlavy. Tepelný drift držáku se rovněž stane chybou; obvyklý postup u přímo poháněných rotačních stolů je v souvisejícím článku této knihovny.
- Nemá-li se měnit konstrukce, lze použít kompenzační tabulku dělení v polootevřené smyčce: změřit jednu otáčku etalonem a zapsat opakovatelnou chybu šnekového kola do tabulky. Kompenzuje jen opakovatelnou část; vůle a chyby, které se mění s teplotou, opotřebením a mazáním, zůstanou.
Technické body
- Nejprve rozhodnout, kde chyba je: enkodér na straně motoru přepočtený na stůl je jen několik desetin úhlové vteřiny; chyba polootevřené smyčky pochází ze šnekového kola, šneku a vůle, s příkladným U asi 22″.
- Je-li požadavek na přesnost stolu přísnější, než polootevřená smyčka unese (v příkladu 22″), zvážit plně uzavřenou smyčku: kódový kotouč Ø200 mm a diametrálně protilehlé dvojité hlavy, s příkladným U asi 1,9″.
- Počet rysek volit podle rozteče a kvality signálu; 18 000 rysek × 256 interpolace je asi 0,28″, kmitočet signálu je nízký a vyšší počet rysek není třeba honit.
- Průměr odečtů na obou koncích odstraní liché řády; 4 hlavy odstraní i 2. řád. Excentricita kódového kotouče je asi 2,2″ na 1 μm a po sestavení je třeba excentricitu změřit.
- Rychlostní smyčku umístit na stranu motoru a polohovou na stranu stolu, sledovat rozdíl mezi dvěma kanály, a je-li vůle uvnitř smyčky, předepnout a omezit integrál.
- Kódový kotouč montovat přímo na stůl, ne přes spojku nebo štíhlý hřídel.
Stručně
Polootevřená smyčka šnekového stolu nechá chybu v přenosovém řetězci: rozteč šnekového kola, periodická chyba šneku a vůle dohromady dovedou příkladnou nejistotu dělení na 22″; jakkoli je motorový enkodér přesný, nevidí je. Namontovat kódový kotouč Ø200 mm na stůl a použít diametrálně protilehlé snímací hlavy sníží tentýž stůl na asi 1,9″. Co následuje, je problém stability způsobený vůlí uvnitř smyčky, který je třeba řešit předepnutím, oddělením rychlostní a polohové smyčky a sledováním odchylky.
Překlad čínského originálu (0767). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.