Hlubší pohled na oborové aplikace
Řádková kamera spouštěná enkodérem: jak sladit počet rysek, dělení kmitočtu a velikost pixelu
Je-li řádková kamera spouštěna enkodérem, musí být vzdálenost řádků Δy = πD·K/(4N) rovna příčnému pixelu na straně objektu, jinak se z kruhu stane elipsa. Článek odvozuje omezení plynoucí z počtu rysek, dělení kmitočtu, nejvyšší řádkové frekvence a nejvyšší rychlosti pásu, na příkladu válce o průměru 100 mm a pixelu 10 μm vypočte 7854 rysek při čtyřnásobném vyhodnocení a odhadne periodickou chybu polohy řádku způsobenou excentricitou enkodéru.
Řádková kamera snímá vždy jen jeden řádek; „podélný“ směr obrazu vzniká skládáním řádků při posuvu obrobku. Běží-li kamera s pevnou řádkovou frekvencí, každá změna rychlosti pásu změní vzdálenost řádků a protáhne kruhový vzor v elipsu. Spouštění impulsy enkodéru naproti tomu přiřazuje každému řádku pevný posuv pásu, nezávislý na rychlosti. To však klade otázku konfigurace: v jakém poměru musí být počet rysek, faktor vyhodnocení a dělič kmitočtu k pixelu kamery a zvětšení objektivu, aby pixely byly v obou směrech stejně velké? Tento článek zapisuje vzorce tohoto řetězce, propočítá je pro válec o průměru 100 mm a pixel na straně objektu 10 μm a poté odhadne, jak velkou periodickou chybu vnáší excentricita enkodéru do vzdálenosti řádků.
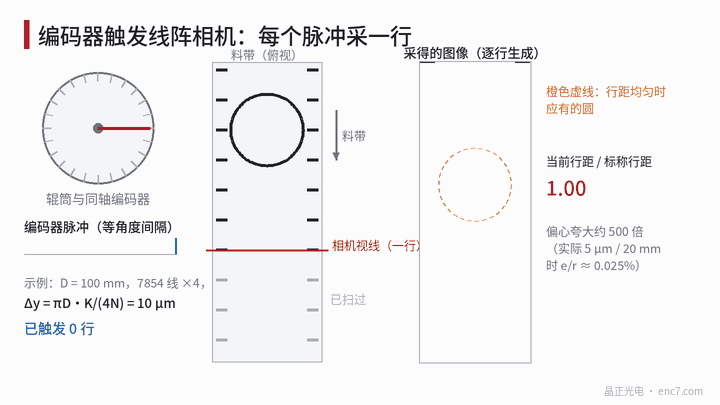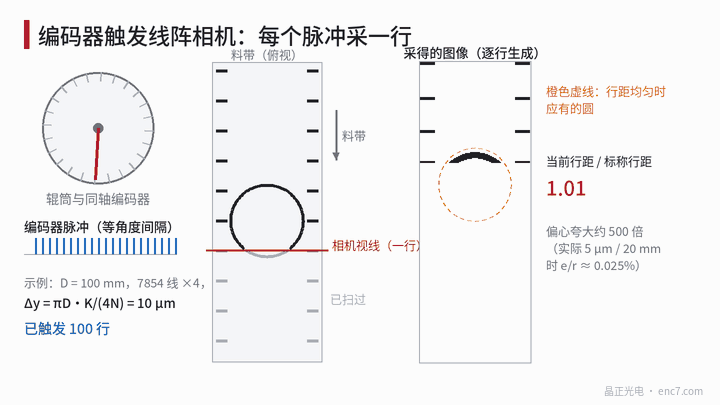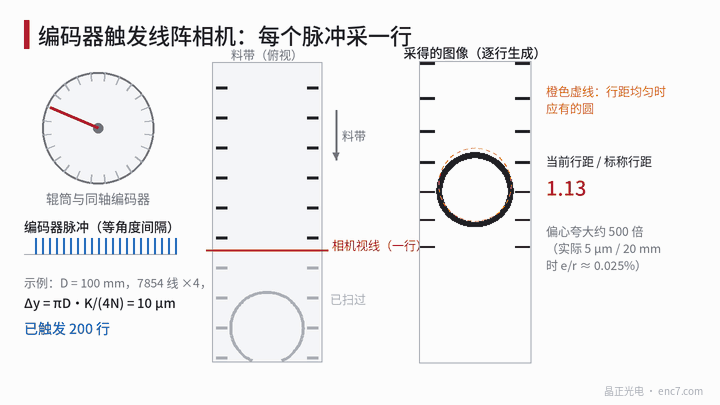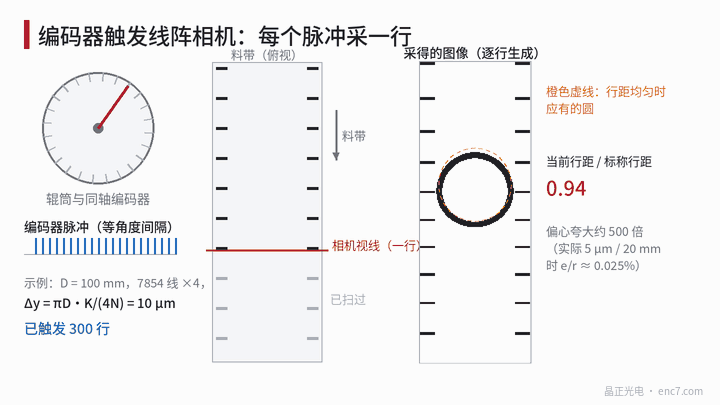
Vzorec vzdálenosti řádků: jakému posuvu pásu odpovídá každý impuls
Enkodér nechť je souosý s válcem, s počtem rysek N; po čtyřnásobném vyhodnocení je 4N kroků na otáčku. Průměr válce je D, pás neprokluzuje. Posuv pásu na jeden krok je πD/(4N). Vydává-li spouštěcí modul jeden řádek každých K kroků, je vzdálenost řádků
Δy = πD·K / (4N)
Příčný pixel na straně objektu je
Δx = p / m
kde p je velikost pixelu snímače a m optické zvětšení. Podmínka nedeformovaného obrazu je Δy = Δx. Kromě toho má expozice vyplnit jednu periodu řádku, aby integrovaná šířka ve směru posuvu byla rovna Δy; je-li expozice příliš krátká, objeví se v tomto směru nezaplněné mezery.
Příklad: D = 100 mm, obvod válce πD = 314,16 mm, požadováno Δx = 10 μm, K = 1, pak
N = πD / (4Δx) = 314,16 / (4 × 0,010) = 7853,98
Při 7854 ryskách je vzdálenost řádků 9,99998 μm, odchylka je pouhé dvě miliontiny. 7854 však není obvyklý počet rysek. Následující tabulka uvádí postupy s běžně dostupnými počty rysek (čtyřnásobné vyhodnocení, K = 1):
| Počet rysek N | Kroky na otáčku | Vzdálenost na straně objektu na krok | Kmitočet kroků při 0,4 m/s | Postup |
|---|---|---|---|---|
| 7854 | 31 416 | 10,00 μm | 40,0 kHz | Přímá shoda; je třeba zakázkový počet rysek |
| 10 000 | 40 000 | 7,854 μm | 50,9 kHz | Nastavit objektiv tak, aby Δx = 7,854 μm (m = 1,273), a omezit rychlost nebo použít dělení kmitočtu |
| 5000 | 20 000 | 15,71 μm | 25,5 kHz | Objektiv m = 0,637, pixel na straně objektu 15,7 μm |
| 2500 | 10 000 | 31,42 μm | 12,7 kHz | Vzdálenost řádků je příliš hrubá; pixel 10 μm by podvzorkovával |
V praxi se častěji nejprve stanoví průměr válce a enkodér a Δx se doladí zvětšením objektivu, protože zvětšení lze měnit spojitě, počet rysek nikoli. Umí-li spouštěcí modul kombinovat násobení a dělení kmitočtu do racionálního poměru, lze přiblížit i poměry jako π/4, pokud je zbytek menší než nejistota průměru válce samotného.
Řádková frekvence, rychlost pásu a kmitočet rozhraní
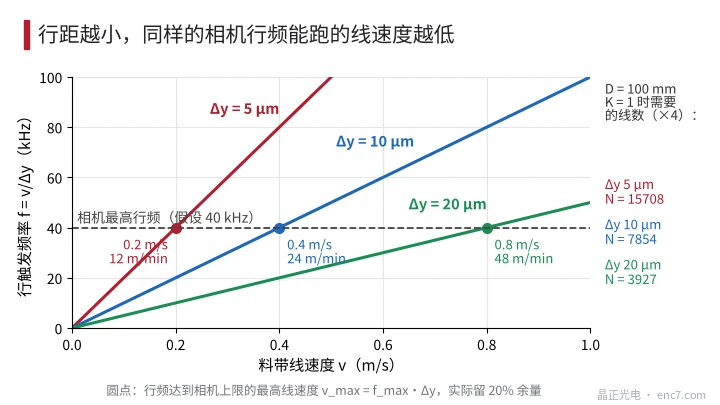
Kamera má nejvyšší řádkovou frekvenci f_max. Řádková frekvence je f = v / Δy, proto je nejvyšší rychlost pásu
v_max = f_max · Δy
Předpokládejme nejvyšší řádkovou frekvenci kamery 40 kHz: při Δy = 10 μm je v_max = 0,4 m/s (24 m/min); při Δy = 5 μm jen 0,2 m/s; při Δy = 20 μm lze dosáhnout 0,8 m/s, viz obrázek 2. Má-li linka běžet 1 m/s s kamerou 40 kHz, nesmí být vzdálenost řádků menší než 25 μm. V inženýrské praxi se doporučuje rezerva 20 %, aby impulsy nepřekročily kmitočet, na který kamera stačí, a aby se neztrácely řádky.
Je třeba zkontrolovat i kmitočet na straně enkodéru: při 0,4 m/s je otáčky válce asi 76,4 ot/min, kmitočet A/B enkodéru s 7854 ryskami je jen 10 kHz a po čtyřnásobném vyhodnocení 40 kHz, což pro diferenciální rozhraní není žádná zátěž. Skutečné omezení je téměř vždy na straně kamery. Je-li kmitočet kroků enkodéru vyšší než mez kamery, má se dělič K použít k rozšíření vzdálenosti řádků tak, aby odpovídala upravenému Δx, místo aby kamera impulsy zahazovala.
Periodická chyba vzdálenosti řádků způsobená excentricitou
Má-li kódový kotouč excentricitu e a poloměr snímání r, naměřený úhel převyšuje skutečný úhel o člen jednou za otáčku:
θ_enc = θ + (e/r)·sin(θ + φ)
Spouštění probíhá v stejných intervalech θ_enc, proto je interval ve skutečném úhlu 1/[1 + (e/r)·cos(θ + φ)] a vzdálenost řádků se stává
Δy(θ) ≈ Δy0 · [1 − (e/r)·cos(θ + φ)]
Nahromaděná chyba polohy řádku je
δy(θ) = −R·(e/r)·sin(θ + φ)
kde R je poloměr válce a φ azimut excentricity. Je třeba všimnout si dvou různých řádů: relativní změna sousedních vzdáleností řádků je jen e/r; při e = 5 μm a r = 20 mm je to 0,025 % (asi 52″), na vzdálenosti řádků 10 μm jen 2,5 nm, a kruhový vzor neukazuje viditelnou deformaci. Amplituda chyby polohy řádku je však R·e/r a při R = 50 mm dosahuje 12,5 μm, asi 1,25 řádku; dva prvky vzdálené půl otáčky (157 mm) se mohou lišit až o 25 μm.
| Excentricita enkodéru e / poloměr snímání r | e/r | Chyba prvního řádu | Amplituda chyby polohy při R = 50 mm |
|---|---|---|---|
| 3 μm / 20 mm | 0,015 % | 31″ | 7,5 μm |
| 5 μm / 20 mm | 0,025 % | 52″ | 12,5 μm |
| 10 μm / 10 mm | 0,10 % | 206″ | 50 μm |
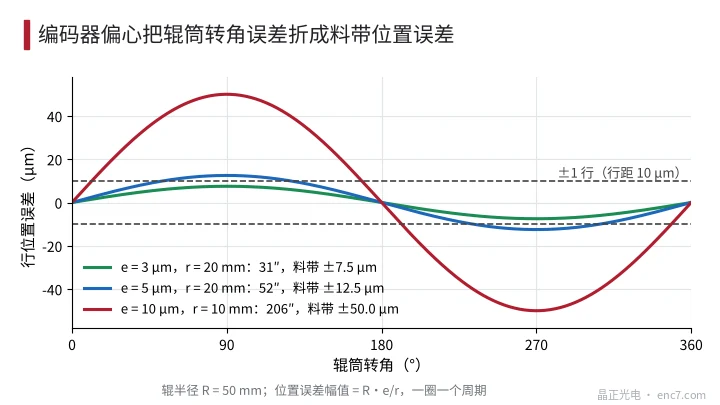
Tato chyba je úměrná poloměru válce R, proto je týž enkodér na velkém válci v horší situaci než na malém měřicím kolečku. Při kontrole, jíž jde jen o vzhled vzoru, ji lze zanedbat; při kontrole, která musí lokalizovat vadu na 0,05 mm, se musí zanést do rozpočtu spolu s radiálním házením válce (často větším: 20 μm házení se přímo mění asi na 20 μm chyby polohy) a s prokluzem.
Technické zásady
- Nejprve napsat rovnost Δy = πD·K/(4N) = Δx = p/m, potom zvolit počet rysek; nevyjde-li počet rysek na obvyklou hodnotu, vyrovnat zvětšením objektivu.
- Průměr válce sám má nejistotu: chyba průměru 0,1 mm je měřítková chyba 0,1 % a obraz dlouhý 100 mm se odchýlí o 0,1 mm. Po spuštění linky je třeba skutečnou vzdálenost řádků kalibrovat měřítkovým terčem.
- Ověřit nejvyšší rychlost pásu vztahem v_max = 0,8·f_max·Δy a zároveň zkontrolovat, zda kmitočet kroků enkodéru nepřekračuje mez řádkové frekvence kamery.
- Enkodér montovat na hnaný válec nebo na měřicí kolečko běžící po pásu, aby se zabránilo chybě přenosu a prokluzu přes řemeny a spojky.
- Spouštěcí modul musí rozlišovat smysl, aby zpětný chvěj pásu nevydal týž řádek dvakrát.
- Při poloměru válce 50 mm a poloměru snímání 20 mm udrží excentricita enkodéru do 5 μm amplitudu chyby polohy pod 1,3 řádku; přísnější požadavky vyžadují diametrálně protilehlé snímací hlavy.
Stručně
Podélné rozlišení řádkové kamery je zcela určeno spouštěním enkodérem. Jádrem konfigurace je, aby Δy = πD·K/(4N) bylo rovno pixelu na straně objektu p/m a aby řádková frekvence zůstala v mezi kamery. Změna vzdálenosti řádků od excentricity je nepatrná, ale nahromadí se v periodickou chybu polohy o amplitudě R·e/r; zda na tom záleží, závisí na požadované přesnosti polohování kontroly.
Překlad čínského originálu (0771). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.