Hlubší pohled na oborové aplikace
Měření úhlu gantry CT: velké prstencové kotouče se světlostí nad 700 mm
Rychlé gantry CT otočí jednu otáčku za 0,25 s. Při poloměru snímání 0,5 m je lineární rychlost 12,6 m/s a kmitočet signálu několik set kHz. Článek odvozuje požadavky na kmitočet a synchronizaci vzorkování, převádí úhlovou chybu na chybu polohy v zorném poli a odhaduje velikost tří chyb velkého prstence: excentricity, spojů segmentů a tepelného nesouladu.
U CT jsou rentgenka a detektory uloženy na otáčejícím se gantry. Pacient musí projít středem, proto je otvor nejméně o něco větší než sedm set milimetrů, a u rychlého stroje trvá jedna otáčka jen 0,25–0,3 s. Kódový kotouč se proto stává velkým prstencem o průměru asi 1 m: celistvý skleněný kotouč se nevejde a stupnice se musí zhotovit jako souvislý ocelový pásek nebo jako kódový pásek spojený z několika segmentů. Lineární rychlost je také mnohem vyšší než u typického servokódového kotouče. Tento článek propočítá pro ten režim rychlost a kmitočet, synchronizaci vzorkování, převod úhlové chyby a zdroje chyb vlastního velkého prstence. Všechny hodnoty jsou příklady.
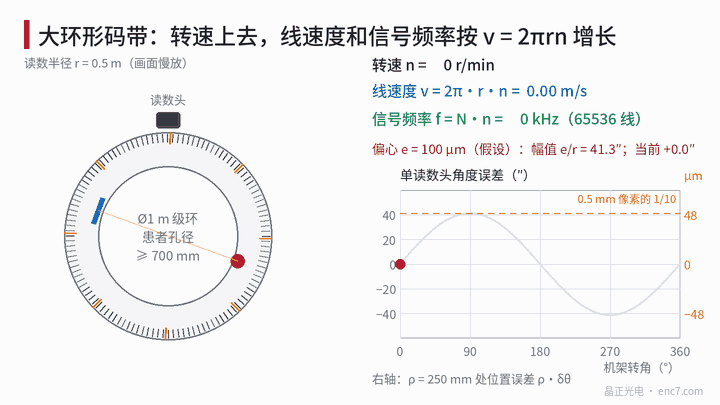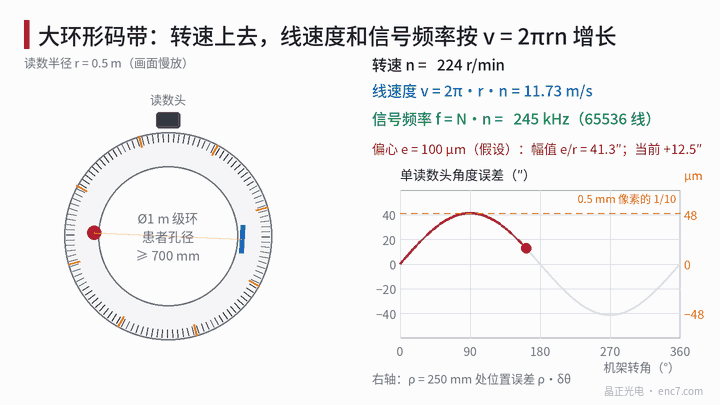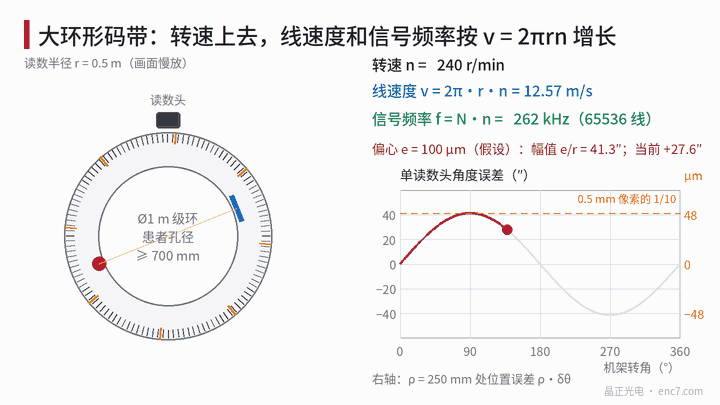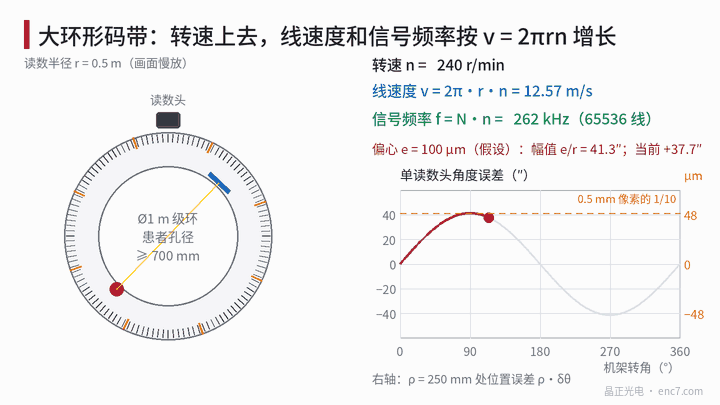
Rychlost a kmitočet signálu
Lineární rychlost a otáčky souvisejí vztahem
v = 2π·r·n
kde r je poloměr snímání a n počet otáček za sekundu. Při r = 0,5 m a 0,25 s/otáčku (4 ot/s, 240 ot/min) je v = 12,57 m/s; při 0,3 s/otáčku je 10,47 m/s. Kmitočet signálu je f = v/p = N·n, kde p je rozteč kódového pásku a N počet rysek po celém obvodu.
| Rozteč p | Počet rysek po celém obvodu (r = 0,5 m) | Kmitočet signálu při 0,25 s/otáčku |
|---|---|---|
| 100 μm | 31 416 | 126 kHz |
| 47,9 μm | 65 536 | 262 kHz |
| 40 μm | 78 540 | 314 kHz |
| 20 μm | 157 080 | 628 kHz |
Při 65 536 ryskách je po čtyřnásobném vyhodnocení 262 144 kroků na otáčku, 4,94″ na krok a interval mezi kroky asi 0,95 μs. Několik set kHz není pro vstupní část snímací hlavy tvrdé, ale čím jemnější rozteč, tím těsnější je tolerance mezery a tím obtížnější řízení chyby dělení po celém obvodu. Velký prstenec proto obvykle volí hrubší rozteč a úhlové rozlišení doplní interpolací. Kromě toho je dostředivé zrychlení na gantry ω²r ≈ 316 m/s², asi 32 g, a lepení nebo upnutí kódového pásku se musí ověřit na toto zatížení.
Synchronizace vzorkování: kolik kroků připadá na jeden pohled
Předpokládejme 1024 pohledů na otáčku (předpoklad). Pak každý pohled zabírá 262 144/1024 = 256 kroků, interval pohledů je 0,35° a při 0,25 s/otáčku je to asi 244 μs. Celé číslo kroků usnadňuje přímé spouštění impulsy enkodéru. Úhlové kvantování spouštění je 4,94″ na 1 krok, což při ρ = 250 mm odpovídá 6 μm a lze zanedbat.
Větší pozornost zaslouží jitter zpoždění spouštění, který se otáčkami převádí na úhel:
δθ = ω·δt
Při ω = 25,13 rad/s odpovídá 1 μs jitteru 25 μrad (5,2″) a 10 μs 52″. Ať enkodér spouští snímání přímo, nebo se snímání spouští časově a úhel každého pohledu se zaznamená potom, jitter zpoždění se musí držet v několika mikrosekundách.
Jak se z úhlové chyby stává chyba obrazu
Má-li při rekonstrukci každý pohled úhlovou chybu δθ, je poloha ve vzdálenosti ρ od středu otáčení posunuta o ρ·δθ. Předpokládejme pixel v izocentru 0,5 mm, poloměr pole 250 mm a požadavek, aby chyba polohy na okraji pole nepřekročila 0,1 pixelu (předpokládaná vnitřní hodnota), tedy 50 μm:
δθ ≤ 50 μm / 250 mm = 200 μrad ≈ 41,3″
To zahrnuje veškerou chybu úhlového měření. Pomalu se měnící chyba synchronní s úhlem otáčení otočí geometrii všech pohledů jako celek; nepravidelné skoky od pohledu k pohledu činí projekce v různých směrech navzájem neslučitelnými a to druhé je obvykle hůře přijatelné. Viz obrázek 3: chyba 41,3″ je při ρ = 250 mm právě 50 μm a při ρ = 100 mm jen 20 μm. Pro CT je proto úhlové rozlišení snadno dostatečné; obtížná je přesnost a opakovatelnost po celém obvodu.
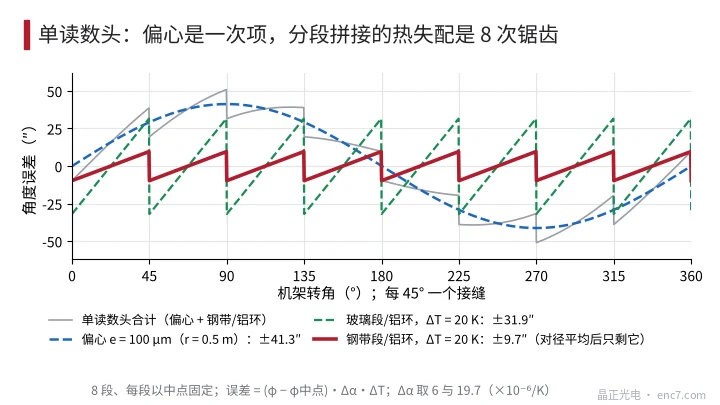
Tři zdroje chyb velkého prstence
Excentricita. U jedné snímací hlavy je amplituda chyby prvního řádu e/r. Je-li střed prstence kódového pásku posunut o 100 μm vůči ose gantry a r = 0,5 m, je to 200 μrad, tedy 41,3″, a rozpočet je již vyčerpán. Relativní přesnost velkého prstence není vysoká a absolutní excentricitu je obtížné udržet malou, proto se běžně průměruje dvojice diametrálně protilehlých snímacích hlav (180° od sebe). To zruší člen prvního řádu a všechny lichých řádů.
Spoje a segmenty. Chyba polohy δ ve spoji segmentovaného kódového pásku se stává přímo místní úhlovou chybou δ/r: 5 μm odpovídá 2,1″ a 10 μm 4,1″. Chyba stupnice z 8 segmentů má periodu 8. řádu a je sudého řádu, proto ji diametrálně protilehlé hlavy rovněž nezruší; musí se ovládat přesností spojů a kalibrací.
Tepelný nesoulad. Rovnoměrné zvýšení teploty nemění úhlovou polohu celého prstence, mění však poloměr: při r = 0,5 m a ΔT = 20 K asi 170 μm u ocelového prstence a asi 230 μm u hliníkového, a mění se s ním i snímací mezera. Snímací hlava musí být na dílu se stejnou tepelnou roztažností. Úhlovou chybu skutečně vyvolává rozdíl Δα součinitelů roztažnosti segmentů a základního prstence. Je-li každý segment upevněn jen ve středu, je chyba uvnitř segmentu
δθ = (φ − φ_střed)·Δα·ΔT
kde φ je úhlová poloha v segmentu; u 8 segmentů je φ − φ_střed nejvýše ±22,5° (0,393 rad).
| Kombinace (8 segmentů, ΔT = 20 K) | Δα (×10⁻⁶/K) | Chyba uvnitř segmentu |
|---|---|---|
| Ocelový pásek na ocelovém prstenci | asi 0 | asi 0 |
| Ocelový pásek na hliníkovém prstenci (17 a 23) | 6 | ±9,7″ |
| Segmenty z borosilikátového skla na hliníkovém prstenci (3,3 a 23) | 19,7 | ±31,9″ |
Jen položka skleněných segmentů na hliníkovém prstenci spotřebuje již tři čtvrtiny rozpočtu 41,3″, proto se materiál kódového pásku velkého prstence a materiál základního prstence musí volit jako dvojice, s předností blízkých součinitelů roztažnosti.
Technické zásady
- Nejprve spočítat nejvyšší kmitočet z v = 2πrn a f = N·n, potom ověřit šířku pásma snímací hlavy; velký prstenec má vzít hrubší rozteč a rozlišení doplnit interpolací.
- Převést chybu polohy na okraji pole na úhlový požadavek: δθ = dovolená chyba polohy / ρ; příklad 50 μm a 250 mm odpovídá asi 41″.
- Zvolit počet pohledů jako dělitel kroků na otáčku, aby každý pohled obsahoval celé číslo kroků, a jitter zpoždění spouštění držet v několika mikrosekundách.
- Použít diametrálně protilehlé snímací hlavy proti excentricitě a zároveň kalibrovat třídu chyby 8. řádu ve spojích; tuto položku v rozpočtu uvést zvlášť.
- Součinitele roztažnosti kódového pásku a základního prstence držet co nejblíže; chybu polohy ve spojích změřit a nespoléhat jen na výkres.
- Ověřit lepení a upnutí při dostředivém zrychlení 32 g a nosník snímací hlavy udělat tuhý, aby rezonance periodicky neměnila mezeru.
Stručně
Obtíž velkého prstencového kódového kotouče pro CT není rozlišení, nýbrž vysoká lineární rychlost 0,25 s na otáčku, přesnost po celém obvodu po převodu ρ·δθ v zorném poli a tři chyby vlastní velkému prstenci: excentricita, spoje a tepelný nesoulad. Převést dovolenou chybu polohy zpět na úhlový požadavek a pak rozpočet rozdělit na tyto tři položky dává teprve základ volby.
Překlad čínského originálu (0772). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.