Hlubší pohled na oborové aplikace
Otáčení gantry a kolimátoru u urychlovače radioterapie: úhlové požadavky při izocentru 1 mm
Úhlová chyba gantry Δθ otočí svazek kolem izocentra a odchylka ve vzdálenosti L na ose je L·Δθ: při L = 1 m odpovídá 0,1° hodnotě 1,75 mm. Článek převádí rozpočet 1 mm na úhlový požadavek, odvozuje horní a dolní mez prahu alarmu rozdílu dvou enkodérů a probírá vliv radiačního prostředí na kódový kotouč a snímací hlavu.
Gantry urychlovače radioterapie se otáčí kolem izocentra, takže svazek se sbíhá k cíli ze všech směrů, zatímco kolimátor se otáčí kolem osy svazku, aby natočil pole. Tolerance stroje na odchylku osy svazku od izocentra je obvykle řádu 1 mm. Úhlové měření je jen jedním ze zdrojů chyb, ale je tím, na němž interlock závisí nejvíce. Tento článek nejprve převede úhlovou chybu na chybu polohy svazku, pak odvodí rozlišení a přesnost enkodéru a nakonec probírá, jak nastavit práh alarmu rozdílu dvou enkodérů a jaké problémy může přinést radiační prostředí. Všechny hodnoty jsou příklady.
Jak se z úhlové chyby stává odchylka svazku
Každá úhlová chyba Δθ kolem osy vyvolá v bodě ve vzdálenosti L od osy otáčení posun
δ = L·Δθ (Δθ v radiánech, malé úhly)
Osa gantry prochází izocentrem. Je-li úhel gantry v chybě o Δθ, otočí se celý svazek o Δθ kolem izocentra. Osa svazku stále prochází izocentrem, ale příčná odchylka ve vzdálenosti z od izocentra podél osy je z·Δθ: na konci zdroje je z = SAD ≈ 1 m; hluboko v cíli je z jen několik desítek až něco přes sto milimetrů. Osa otáčení kolimátoru je osa svazku a rameno je vzdálenost ρ okraje pole od osy, ρ = 100–200 mm.
| Úhlová chyba | Konec zdroje L = 1000 mm | L = 500 mm | L = 100 mm (hluboko v cíli, okraj pole) |
|---|---|---|---|
| 0,01° (36″) | 0,17 mm | 0,09 mm | 0,017 mm |
| 0,05° (180″) | 0,87 mm | 0,44 mm | 0,087 mm |
| 0,1° (360″) | 1,75 mm | 0,87 mm | 0,17 mm |
| 0,5° | 8,7 mm | 4,4 mm | 0,87 mm |
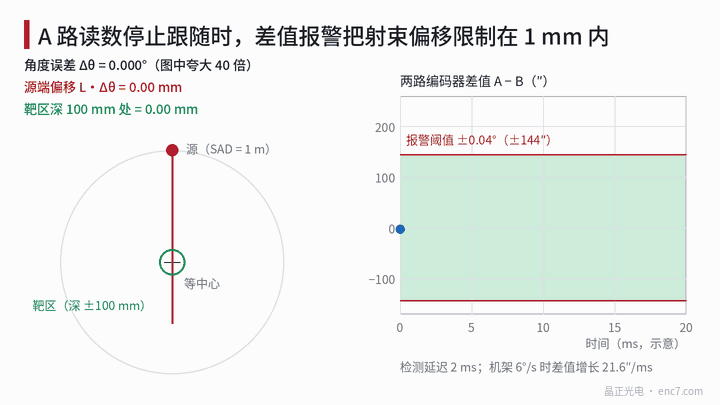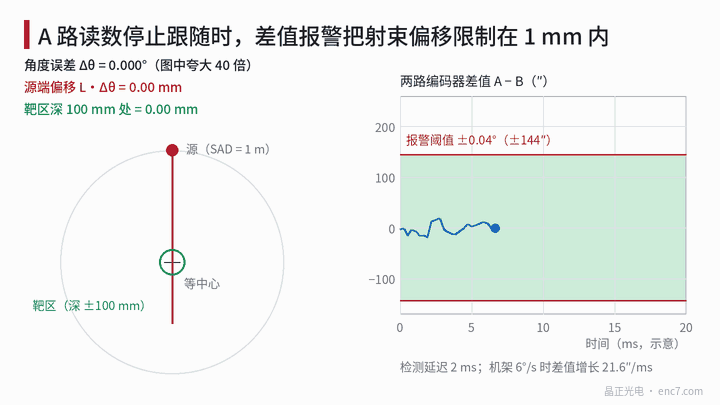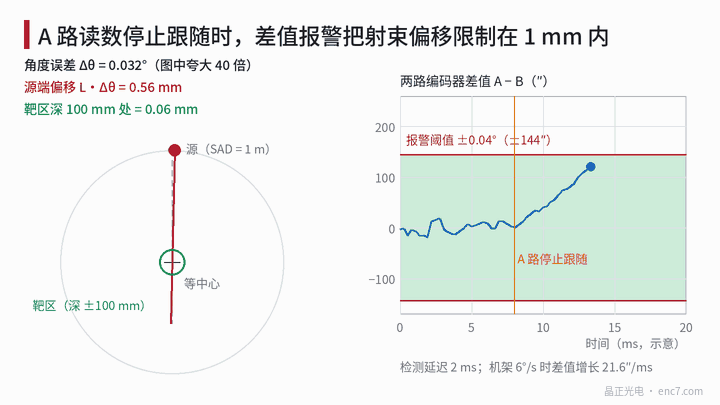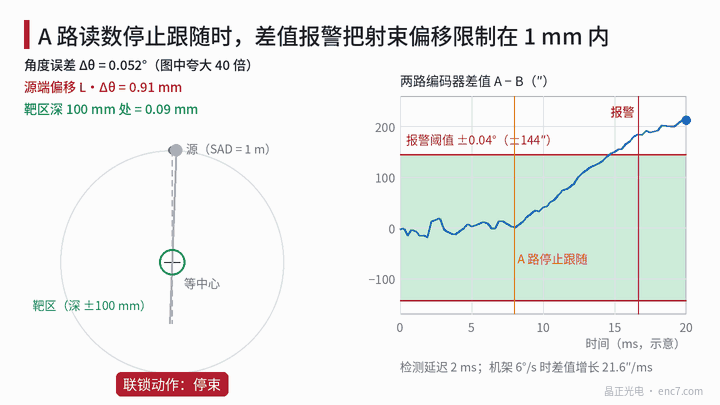
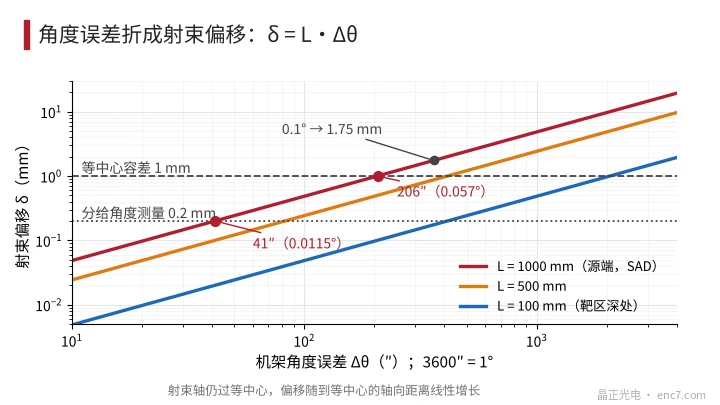
Vezmeme-li konzervativně nejdelší rameno L = SAD, je 0,1° již asi 1,7 mm. Odchylka skutečně pociťovaná v cíli je mnohem menší, ale díly vymezující pole jsou blízko zdroje a interlock se také nastavuje v tomto řádu, viz obrázek 2.
Rozdělení rozpočtu a specifikace enkodéru
Předpokládejme, že stroj dovolí odchylku osy svazku od izocentra 1 mm, z níž mechanické položky jako průhyb gantry a házení ložisek berou větší díl, a úhlovému měření se přidělí 0,2 mm (předpoklad). Přepočteno při L = 1 m:
δθ ≤ 0,2 mm / 1000 mm = 200 μrad ≈ 41″ (0,0115°)
Pro kolimátor, přepočteno při ρ = 200 mm, týchž 0,2 mm odpovídá 206″ (0,057°), specifikaci lze tedy uvolnit pětinásobně. Rozlišení má být asi o řád jemnější než rozpočet, kolem 4″: 18 bitů dává 4,94″ na krok, poněkud hrubě, 19 bitů dává 2,47″, proto je 19 bitů nebo více na ose gantry robustnější volba. Přesnost (včetně excentricity, spojů a převodu) musí klesnout do 41″; přesnost enkodéru samotného smí vzít jen asi polovinu, například ±20″.
Jsou dva způsoby měření: enkodér s velkým otvorem přímo na ose gantry, nebo měření přes odběrový převod. V druhém případě se vlastní chyba enkodéru zmenší převodovým poměrem i, ale vůle a chyba převodu se zároveň vztahují na gantry, proto má-li se osa gantry měřit přímo, má se tak stát.
Redundance dvou enkodérů a práh alarmu
Kanál A slouží řízení a nezávislý kanál B monitorování; rozdíl je D = θ_A − θ_B. Má-li každý kanál náhodnou chybu σ, je šum rozdílu σ_d = √2·σ; při σ = 20″ je σ_d = 28″.
Nejhorší porucha je, že kanál A přestane sledovat, zatímco gantry se dále pohybuje. Předpokládejme nejvyšší rychlost gantry 6°/s (1 ot/min, předpoklad); rozdíl pak roste 21,6″/ms. Před alarmem je ještě detekční zpoždění t_d (součet periody vzorkování, debounce a odezvy interlocku), během něhož rozdíl dále roste. Práh alarmu θ_th musí splnit obojí:
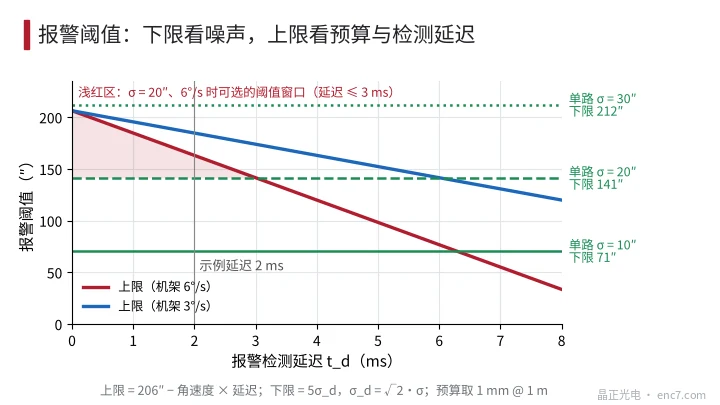
θ_th ≥ 5σ_d (dolní mez, aby se předešlo falešným poplachům; činitel 5 je příklad volby)
θ_th + ω_g·t_d ≤ θ_bud (horní mez; θ_bud je 1 mm při 1 m, tedy 206″)
Při σ = 20″ a t_d = 2 ms je dolní mez 141″ a horní 206 − 43 = 163″; volí se 0,04° (144″). V okamžiku alarmu je rozdíl asi 187″ (0,052°), což odpovídá odchylce na konci zdroje 0,91 mm, stále v 1 mm (obrázek 1). Okno je úzké: stoupne-li σ na 30″, stoupne dolní mez na 212″, nad horní mez, a řešení není; stoupne-li zpoždění na 3 ms nebo více, zmizí i okno pro σ = 20″, viz obrázek 3. To ukazuje, že přesnost enkodéru a detekční zpoždění se musí navrhnout společně; práh sám nestačí.
Stejně důležitá je nezávislost obou kanálů: nesmějí sdílet napájení, snímací hlavu, kabel ani zpracovávací obvod. Dva kanály různé principu lépe předcházejí poruchám ze společné příčiny a rozdíl nesmí počítat obvod jednoho z kanálů.
Radiační prostředí
Ozařovací hlava urychlovače produkuje vysokoenergetické fotony a při vyšších energiích svazku vznikají v cíli a stínění také fotoneutrony. Enkodér poblíž osy gantry vidí únikové a rozptýlené záření, mnohem menší než primární svazek, ale nahromaděná dávka není nulová. Možné účinky:
- propustnost skleněného kódového kotouče klesá a sklo hnědne, protože přibývají barevná centra; existují radiačně odolné jakosti, které je třeba ověřit vůči dávce;
- temný proud fotodiody roste a výstup světelného zdroje klesá, amplituda pomalu klesá;
- jednotlivé události (single-event upset) v paměti a FPGA mohou občas poškodit absolutní polohu nebo konfiguraci;
- lepidla a plasty stárnou a křehnou.
Skutečná dávka závisí na typu stroje a poloze montáže; má se změřit nebo ji má dodat výrobce stroje. Tento článek čísla neuvádí. Příslušné bezpečnostní normy (například IEC 60601-2-1) mají další požadavky na interlock a indikaci; závazný je původní text normy.
Technické zásady
- Nejprve převést rozpočet stroje na úhel: 1 mm při 1 m je 206″ a 0,2 mm přidělené úhlovému měření je 41″.
- Vzít rozlišení asi 1/10 rozpočtu a na ose gantry použít 19 bitů nebo více; kolimátor, přepočtený při ρ = 200 mm, lze uvolnit.
- Práh položit mezi 5σ_d a θ_bud − ω_g·t_d; je-li okno příliš úzké, přejít na přesnější enkodér nebo zkrátit detekční zpoždění.
- Debounce provést tak, že se alarmuje až po několika po sobě jdoucích vzorcích nad mezí, ale čas debounce se musí započítat do t_d.
- Oba kanály enkodéru napájet a zpracovávat nezávisle, nejlépe na různých principech; lze-li osu gantry měřit přímo, neodebírat přes převod.
- Sledovat trend amplitudy A²+B²; pomalý pokles od záření pak může varovat dříve, než se kroky pokazí.
Stručně
Úhlová chyba se převádí na odchylku svazku vztahem δ = L·Δθ. Konzervativně při L = SAD odpovídá 0,1° asi 1,75 mm. Převedení rozpočtu 1 mm na úhlový požadavek asi 41″ vyžaduje rozlišení 19 bitů nebo více a přesnost řádu ±20″. Práh alarmu dvou enkodérů je sevřen mezi dolní mezí šumu a horní mezí rozpočtu; okno se mění s detekčním zpožděním a přesností enkodéru. Účinky záření na sklo, fotoelektrické prvky a paměť se musí hodnotit spolu s volbou enkodéru.
Překlad čínského originálu (0773). ENC7 – výrobce kódových kotoučů (poptávka) · Odborné články · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Všechna práva vyhrazena. Článek vznikl s pomocí AI.