Wettbewerbstechnologien und Trends
Kamera und Mustererkennung: Positionsmessung per Computational Imaging
Ein Bildsensor nimmt ein Codemuster oder eine Zufallstextur auf; durch Decodierung erhält man die Absolutposition, durch Bildkorrelation die Subpixel-Verschiebung – ein Messverfahren, das sich noch in der Entwicklung befindet. Dieser Artikel leitet eine Rauschuntergrenze der Subpixel-Schätzung her, vergleicht in der Simulation die systematische Abweichung dreier Anpassverfahren und quantifiziert die Grenzen durch Bewegungsunschärfe, Bildrate, Latenz und Rechenaufwand.
Ein herkömmlicher Drehgeber liest mit wenigen Fotodioden eine sorgfältig entworfene Teilung, die Signalverarbeitung erfolgt im Analogbereich. Ein anderer Gedanke ist, mit einem Bildsensor ein ganzes Musterfeld aufzunehmen und Decodierung und Registrierung einem Algorithmus zu überlassen. Ein alltägliches Beispiel ist die optische Maus: sie nimmt die Schreibtischtextur mit mehreren tausend Bildern pro Sekunde auf und schätzt die Verschiebung durch Korrelation. Wird dieser Gedanke zur Präzisions-Positionsmessung ausgebaut, wie genau und wie schnell kann er werden, und wo liegt der Preis?
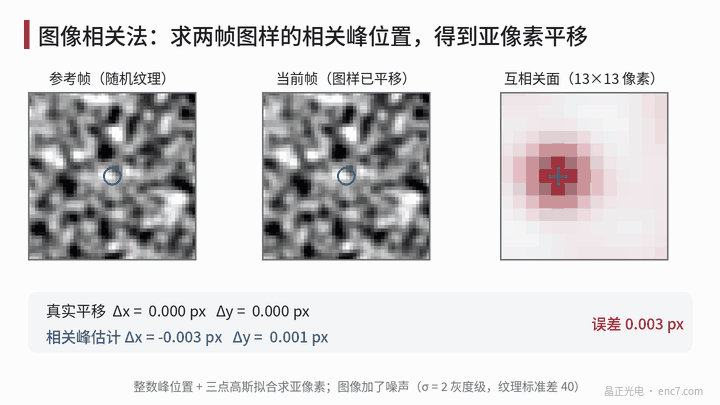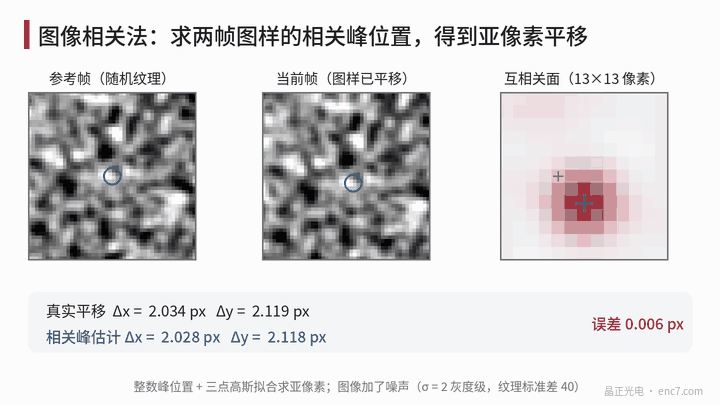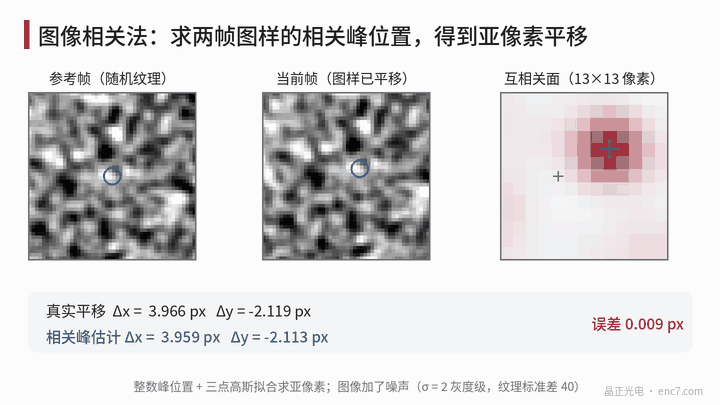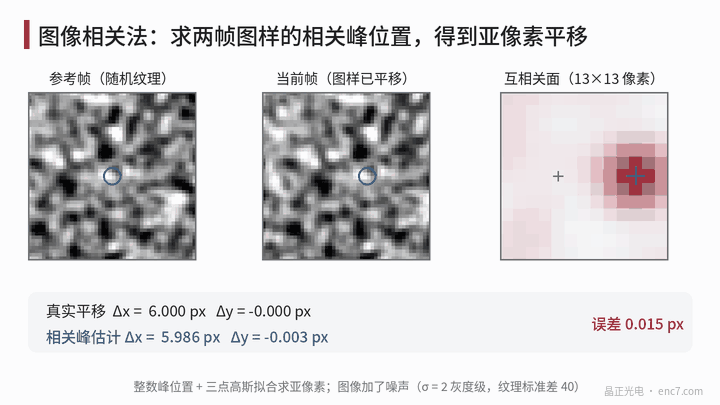
Prinzip: Decodierung liefert die Absolutposition, Registrierung die Feinposition
Die Messung per Computational Imaging hat gewöhnlich zwei Schichten:
- Grobe Positionierung (absolut): das Muster ist ein zweidimensionaler Pseudo-Random-Code oder ein markiertes Code-Array, und die Kombination in einem beliebigen k×k-Fenster wiederholt sich über den gesamten Messbereich nicht. Ein binäres 6×6-Fenster hat 2³⁶ Kombinationen, weit mehr als die tatsächlich benötigte Zahl von Positionen; der Überschuss kann zur Fehlerkorrektur genutzt werden. Die Decodierung des Codeworts zeigt, in welchem Codeelement die Mitte des Gesichtsfelds liegt.
- Feine Positionierung (Subpixel): innerhalb des Codeelements wird das aktuelle Bild auf ein Referenzmuster registriert, um die Verschiebung zu bestimmen.
Zur Registrierung dient häufig die Kreuzkorrelation: c(u, v) = Σ I₁(x, y)·I₂(x + u, y + v); die Lage der Spitze ist die Verschiebung. Bei Berechnung mit FFT gilt c = F⁻¹[F(I₁)*·F(I₂)]; normiert man die Spektralbeträge und behält nur die Phase, so handelt es sich um Phasenkorrelation. Jenseits der ganzzahligen Spitzenlage wird an die drei Punkte um die Spitze eine Parabel oder eine Gauß-Funktion angepasst, um den Subpixel-Versatz zu erhalten, oder ein Gradienteniterationsverfahren (Lucas–Kanade) löst die Verschiebung direkt.
Die objektseitige Auflösung ergibt sich aus Pixelgröße und Abbildungsmaßstab: bei einem Pixel von 3,45 μm und Maßstab 1 ist jedes objektseitige Pixel 3,45 μm; erreicht die Subpixel-Genauigkeit 0,01 Pixel, entspricht das 34,5 nm, auf einer Teilscheibe mit Radius 20 mm etwa 0,36″.
Rauschuntergrenze: die Cramér-Rao-Schranke
Sei das Referenzmuster rauschfrei und habe jedes Pixel des aktuellen Bildes unabhängiges Rauschen der Varianz σ_n². Die Untergrenze der Varianz der Verschiebungsschätzung in x-Richtung ist
σ_δ² ≥ σ_n² / Σ(∂I/∂x)²
wobei die Summe über alle an der Registrierung beteiligten Pixel läuft. Das besagt zweierlei: je steiler der Texturgradient und je mehr Pixel, desto höher die Genauigkeit; das Rauschen fällt mit 1/√Pixelzahl. Rechenbeispiel: 128×128 Pixel, Effektivwert des Grauwertgradienten der Textur 25 Graustufen/Pixel, Rauschen 2 Graustufen, σ_δ ≥ 2/(128×25) ≈ 6×10⁻⁴ Pixel. In der Simulation liegt der Zufallsfehler des Gradienteniterationsverfahrens bei etwa 8×10⁻⁴ Pixel, in derselben Größenordnung wie die Schranke. Enthält auch das Referenzbild Rauschen, wird die Schranke noch mit etwa √2 multipliziert.
Systematische Abweichung: Pixel-Locking
Zufallsfehler lassen sich mitteln, systematische Abweichungen nicht. Die Drei-Punkt-Anpassung setzt voraus, dass die Spitzenform eine Parabel oder eine Gauß-Funktion ist; die tatsächliche Form hängt von der Textur ab, sodass die Schätzung zu ganzzahligen Pixeln „gezogen“ wird und der Fehler mit der wahren Subpixel-Lage eine S-Kurve beschreibt – das nennt man Pixel-Locking.
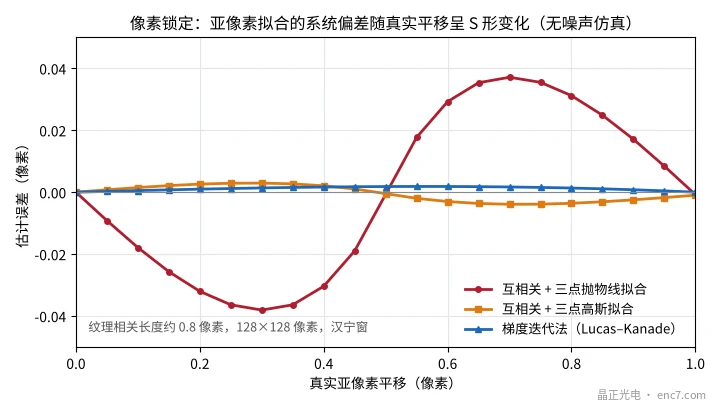
Die Simulationsbedingungen sind eine Textur-Korrelationslänge von etwa 0,8 Pixel, 128×128 Pixel und ein Hanning-Fenster. Die Abweichung der Drei-Punkt-Parabelanpassung beträgt höchstens etwa 0,038 Pixel, die der Gauß-Anpassung etwa 0,004 Pixel und die der Gradienteniteration etwa 0,002 Pixel. Wird die Textur zu fein, verschlechtert sich die Lage: sinkt die Korrelationslänge auf 0,5 Pixel, ist das Muster unterabgetastet, und die Abweichung des Gradientenverfahrens steigt ebenfalls auf etwa 0,03 Pixel. Merkmalsstrukturen des Musters sollten daher mindestens zwei Pixel überdecken.
Ein reales System hat zudem systematische Fehler durch Objektivverzeichnung, ungleichmäßige Beleuchtung, ungleichmäßiges Pixelansprechverhalten und maßstabsändernde Temperaturdrift. Die Tausendstelpixel der idealen Simulation sind in der Praxis oft unerreichbar; eine stabile Genauigkeit in der Größenordnung von einem Hundertstelpixel erfordert bereits sorgfältige Kalibrierung.
Geschwindigkeit, Latenz und Rechenaufwand
Bewegungsunschärfe: während der Belichtung verschiebt sich das Muster um v·t_exp. Mit 1 μs Pulsbeleuchtung beträgt die Unschärfe bei 1 m/s 1 μm, etwa 0,29 Pixel, was noch akzeptabel ist; bei 10 μs Belichtung sind es 2,9 Pixel.
Verschiebung von Bild zu Bild: wird nur relativ registriert, müssen benachbarte Bilder ausreichend überlappen. Bei einem Gesichtsfeld von 128 Pixel (etwa 0,44 mm) und der Forderung, dass die Verschiebung zwischen den Bildern 1/4 des Gesichtsfelds nicht überschreitet, liegt die Geschwindigkeitsgrenze bei 10 kHz Bildrate bei etwa 1,1 m/s. Ein Absolutmuster, das in jedem Bild unabhängig decodiert werden kann, unterliegt dieser Einschränkung nicht.
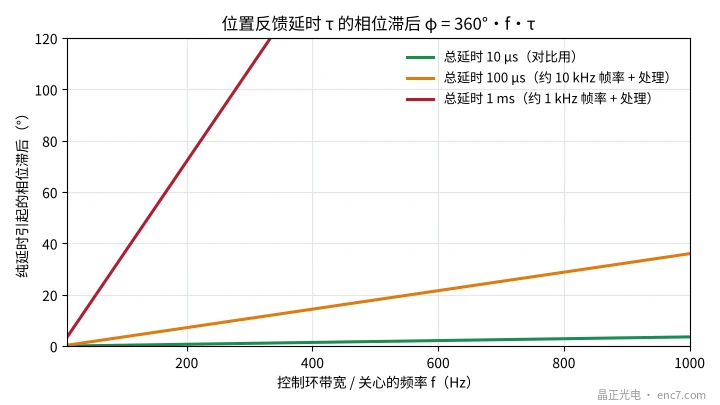
Latenz: Belichtung, Auslesen und Berechnung ergeben zusammen die Gesamtlatenz τ, die bei der Frequenz f eine Phasenverzögerung von 360°·f·τ erzeugt. Bei τ = 100 μs beträgt die Verzögerung 7,2° bei 200 Hz und 36° bei 1 kHz, was in einem Servokreis hoher Bandbreite nicht zu vernachlässigen ist (siehe Abb. 3).
Rechenaufwand: eine komplexe 128×128-FFT benötigt etwa 5N·log₂N ≈ 1,1×10⁶ Gleitkommaoperationen; jedes Bild braucht mindestens eine Hin- und eine Rücktransformation, bei 10 kHz Bildrate also etwa 2×10¹⁰ Operationen pro Sekunde, bei einem Datenstrom von etwa 164 MB/s. Das erfordert in der Regel ein FPGA oder spezielle Hardware.
Forschungsrichtungen und praktische Schwierigkeiten
- Das Muster bleibt die Referenz: die Kamera misst die Position „des Musters relativ zum Sensor“; ein Positionsfehler Δx des Musters selbst wird unmittelbar zum Winkelfehler Δθ = Δx/r. Präzisionsmessung verlangt nach wie vor lithografische Genauigkeit des Musters; eine Zufallstextur braucht eine punktweise Kalibrierung und ist Drift durch Verschleiß und Verschmutzung ausgesetzt.
- Mehrere Freiheitsgrade: ein einziges Bild kann x, y und den Drehwinkel zugleich lösen, was sich für mehrachsige Tische eignet und ein besonderer Vorteil gegenüber einem eindimensionalen Drehgeber ist.
- Kombination mit Gitterinterpolation: die Kamera übernimmt Absolutposition und hohe Genauigkeit bei niedriger Geschwindigkeit, eine herkömmliche Gitterabtastung die schnelle, latenzarme stetige Interpolation – eine mögliche Hybridarchitektur.
- Neue Sensoren und Algorithmen: ereignisbasierte Bildsensoren und lernbasierte Decodierung werden untersucht, doch Kalibrierung, Interpretierbarkeit und Langzeitstabilität müssen noch nachgewiesen werden.
Hinweise für die Praxis
- Zuerst das objektseitige Pixel rechnen: Pixelgröße ÷ Abbildungsmaßstab, dann mit der erreichbaren Subpixel-Genauigkeit multiplizieren (praktisch in der Größenordnung 0,01 Pixel ansetzen), ergibt die Auflösung, mit der man rechnen kann.
- Das passende Subpixel-Verfahren wählen: das Pixel-Locking einer Drei-Punkt-Parabelanpassung kann mehrere Hundertstelpixel erreichen; in Präzisionsfällen Gauß-Anpassung, Phasenverfahren oder Gradienteniteration verwenden.
- Merkmale des Musters nicht kleiner als 2 Pixel: Unterabtastung vergrößert die Abweichung aller Verfahren.
- Pulsbeleuchtung gegen Unschärfe: die Unschärfe v·t_exp auf wenige Zehntelpixel begrenzen.
- Den Einfluss der Latenz auf den Regelkreis rechnen: φ = 360°·f·τ; 100 μs Latenz sind bei 1 kHz bereits 36°.
- Die Mustertreue in den Fehlerhaushalt aufnehmen: ein Kameraansatz entbindet nicht von der Forderung nach einem hochgenauen Muster; der Positionsfehler des Musters geht unmittelbar ins Messergebnis ein.
Kurzfassung
Die Messung per Computational Imaging ersetzt „Teilung + analoge Interpolation“ durch „Bildaufnahme + Algorithmus“ und ist bei mehreren Freiheitsgraden, Absolutpositionierung und Fehlertoleranz attraktiv. Die theoretische Untergrenze der Subpixel-Genauigkeit kann sehr niedrig liegen, doch Pixel-Locking, systematische Fehler von Objektiv und Beleuchtung, Bildrate und Latenz sowie der Rechenaufwand sind die praktischen Grenzen. Wahrscheinlicher ist eine Ergänzung der herkömmlichen Gitterabtastung als deren einfacher Ersatz, und das Präzisionsmuster selbst bleibt die Messreferenz.
Übersetzung des chinesischen Originalartikels (0187). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.