Wettbewerbstechnologien und Trends
Maschinelles Lernen zur Fehlerkompensation von Drehgebern
Harmonische Kompensation und Tabellenkompensation wirken nur auf wiederholbare Fehler unter den Kalibrierbedingungen; ändert sich Temperatur oder Last, ändert sich der Fehler. An einem Satz von Beispieldaten vergleicht dieser Artikel statische Kompensation, ein physikalisch strukturiertes Modell, einen Gauß-Prozess, ein neuronales Netz und ein Polynom hoher Ordnung bei interpolierten und extrapolierten Temperaturen und stellt die wesentlichen Punkte zu Überanpassung, Kreuzvalidierung und Interpretierbarkeit dar.
Die Fehlerkompensation eines Drehgebers wird gewöhnlich bei einer Temperatur und in einem Einbauzustand kalibriert und liefert eine vom Winkel abhängige Kompensationstabelle. Wärmedehnungsfehlanpassung zwischen Nabe und Welle ändert jedoch die Exzentrizität, der Offset des Abtastkopfs driftet mit der Temperatur, und Last verformt die Wellenlagerung, sodass der Fehler vor Ort nicht dem Fehler bei der Kalibrierung entspricht. Daher wird vorgeschlagen, Temperatur, Last und Ähnliches ebenfalls als Eingänge zu nehmen und mit einem Modell des maschinellen Lernens anzupassen. Wie weit trägt dieser Weg, und in welchem Verhältnis steht er zur herkömmlichen harmonischen Kompensation? Dieser Artikel rechnet an einem Satz von Beispieldaten Nutzen und Risiken aus.
Das Fehlermodell: von e(θ) zu e(θ, T, …)
Die herkömmliche Kompensation hat nur den Drehwinkel θ als unabhängige Variable:
e(θ) = Σ [a_k·cos(kθ) + b_k·sin(kθ)]
dabei ist k die Oberwellenordnung je Umdrehung, a_k und b_k sind durch Kalibrierung bestimmte Koeffizienten. Unter Berücksichtigung der Betriebsbedingungen wird der Fehler zu e(θ, x), wobei x Temperatur T, Last, Drehsinn und anderes umfassen kann. Häufige Mechanismen sind: Wärmedehnungsfehlanpassung ändert die Exzentrizität (vor allem die 1. Oberwelle), Last verformt die Wellenlagerung (niedrige Oberwellenordnungen), Drift des Abtastkopf-Offsets (Interpolationsfehler 1-mal je Signalperiode) und Umkehrspiel (drehsinnabhängig).
Es gibt zwei Modellierungswege:
- Physikalisch strukturiertes Modell: die harmonische Form bleibt erhalten, die Koeffizienten dürfen sich mit den Betriebsbedingungen ändern, etwa a_k(T) = a_k0 + a_k1·(T − T₀). Das Modell ist in den Parametern linear, eine einzige Kleinste-Quadrate-Lösung liefert sie alle, und jeder Koeffizient hat eine physikalische Bedeutung.
- Datengetriebenes Modell: Gauß-Prozess-Regression, ein kleines neuronales Netz, Gradient-Boosted Trees und Ähnliches, die den Fehler direkt mit Eingängen wie cosθ, sinθ und T anpassen. θ als cosθ und sinθ zu codieren, sorgt dafür, dass das Modell die 360°-Periodizität von selbst erfüllt.
Rechenbeispiel: Interpolation und Extrapolation
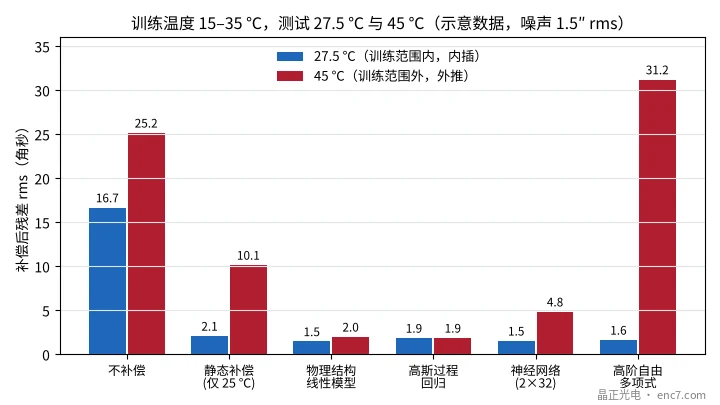
Es werden Beispieldaten konstruiert: Amplitude der 1. Oberwelle 20″ + 0,6″/K·ΔT + 0,004″/K²·ΔT², 2. Oberwelle 8″ + 0,15″/K·ΔT, dazu feste Anteile der 3. Oberwelle (3″) und der 8. Oberwelle (1,5″), Messrauschen 1,5″ Effektivwert, ΔT die Temperaturdifferenz gegenüber 25 °C. Bei 15, 20, 25, 30 und 35 °C werden jeweils 128 Punkte als Trainingsdaten aufgenommen, anschließend Testdaten bei neuen Temperaturen.
| Modell | Parameterzahl | 27,5 °C (Interpolation) | 45 °C (Extrapolation) | 5 °C (Extrapolation) |
|---|---|---|---|---|
| Ohne Kompensation | — | 16,7″ | 25,2″ | 8,2″ |
| Statische Kompensation (nur 25 °C, 8. Ordnung) | 17 | 2,1″ | 10,1″ | 7,8″ |
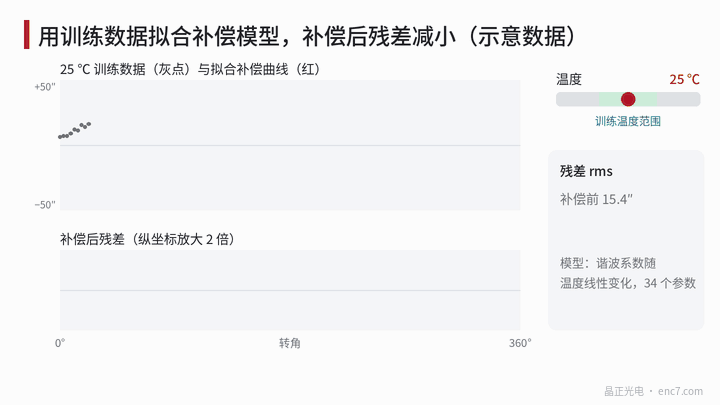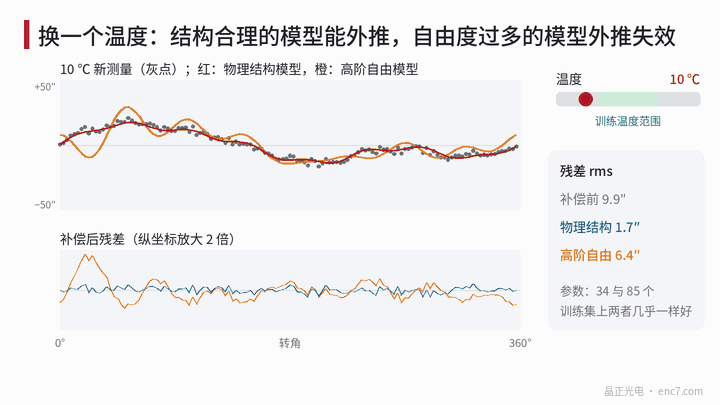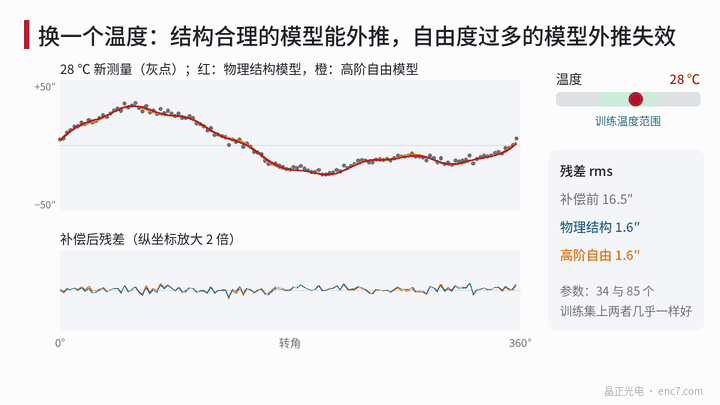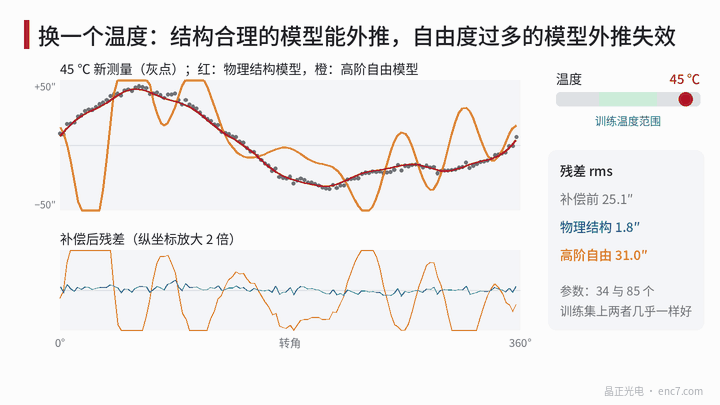
| Physikalisch strukturiert (8. Ordnung, Koeffizienten linear in T) | 34 | 1,5″ | 2,0″ | 1,9″ |
| Gauß-Prozess-Regression | nichtparametrisch, 640 Punkte gespeichert | 1,9″ | 1,9″ | 1,9″ |
| Neuronales Netz (2 Schichten × 32) | 1217 | 1,5″ | 4,8″ | 3,2″ |
| Freies Modell hoher Ordnung (Koeffizienten in T vom vierten Grad) | 85 | 1,6″ | 31,2″ | 30,3″ |
Einige Beobachtungen:
- Im Trainingsbereich sehen alle ähnlich aus: außer der statischen Kompensation liegt der Rest jedes Modells nahe am Rauschniveau von 1,5″. Allein anhand der Interpolationsleistung lässt sich die Güte der Modelle nicht unterscheiden.
- Die Extrapolation macht den Unterschied sichtbar: das physikalisch strukturierte Modell hat bei 45 °C noch 2,0″; das neuronale Netz verschlechtert sich auf 4,8″; das freie Modell hoher Ordnung erreicht 31,2″, schlechter als die 25,2″ ohne Kompensation.
- Der Gauß-Prozess schneidet in diesem Fall gut ab, weil er aus den Daten in Temperaturrichtung eine große Korrelationslänge gelernt hat. Derartige Modelle fallen jedoch in weiter Entfernung von den Daten auf den Prior-Mittelwert zurück; die Extrapolationsleistung hängt von Kernfunktion und Hyperparametern ab und darf nicht als allgemeine Regel gelten.
Die Schlussfolgerung aus diesem Datensatz lautet nicht „maschinelles Lernen funktioniert nicht“, sondern: ob ein Modell extrapolieren kann, hängt davon ab, ob seine Struktur zur Physik passt, nicht davon, wie es heißt.
Überanpassung und Modellwahl
Der Trainingsfehler fällt monoton mit der Modellkomplexität, deshalb muss mit Daten validiert werden, die das Modell nicht gesehen hat. Bei temperaturabhängiger Kompensation ist das zufällige Ziehen von Testpunkten unzuverlässig: Punkte bei derselben Temperatur sind stark korreliert, und eine zufällige Aufteilung überschätzt die Modellgüte. Angemessener ist eine Leave-one-temperature-out-Kreuzvalidierung: jeweils werden alle Daten einer Temperatur zurückgehalten, mit den übrigen Temperaturen trainiert und diese Temperatur dann vorhergesagt.
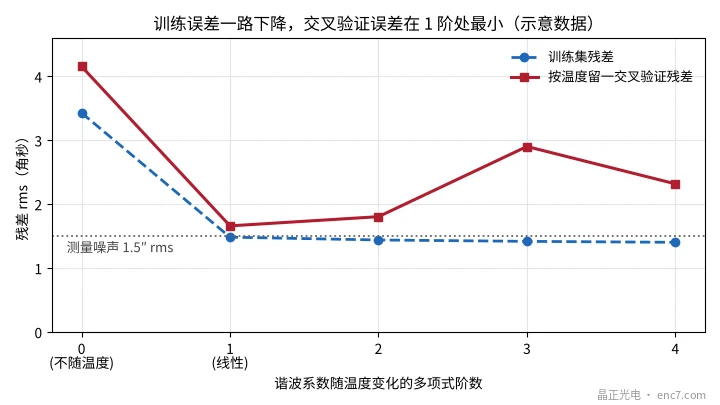
Im Rechenbeispiel sinkt der Trainingsrest, wenn der Polynomgrad von 0 auf 4 steigt, von 3,43″ auf 1,40″, bereits unter das Rauschen; die Kreuzvalidierungsreste sind der Reihe nach 4,15″, 1,66″, 1,80″, 2,90″ und 2,32″, am kleinsten bei Grad 1. Die Parameterzahl ist auch der Datenmenge gegenüberzustellen: 34 Parameter bei 640 Punkten sind reichlich, während ein neuronales Netz mit 1217 Parametern vor allem durch Regularisierung gebunden wird.
Interpretierbarkeit, Sicherheit und Einsatz
- Interpretierbarkeit: die Koeffizienten eines physikalisch strukturierten Modells lassen sich unmittelbar diagnostisch nutzen – etwa entspricht die Steigung der 1. Oberwelle mit der Temperatur der durch Wärmedehnungsfehlanpassung verursachten Exzentrizitätsänderung, und eine Anomalie lässt sich auf Montage oder Werkstoff zurückführen; die Vorhersagen eines Black-Box-Modells sind kaum Glied für Glied zu prüfen.
- Anwendungsbereich festlegen: den von den Trainingsdaten abgedeckten Temperatur- und Lastbereich dokumentieren und bei Überschreiten alarmieren oder auf eine konservative Kompensation zurückfallen; zugleich die Amplitude der Kompensation begrenzen, damit das Modell keine Ausreißer ausgibt.
- Funktionale Sicherheit: die Kompensation ändert den Positionswert unmittelbar; wird sie in einer sicherheitsbezogenen Funktion verwendet, müssen Algorithmus, Daten und Werkzeugkette nach den Verfahren von Normen wie IEC 61508 validiert werden.
- Rechenaufwand und Latenz: ein physikalisch strukturiertes Modell braucht je Abtastwert einige Dutzend Multiplikationen und Additionen, ein 2×32-Netz etwa tausend; bei Aktualisierungsraten von einigen zehn kHz trägt ein eingebetteter Prozessor das in der Regel, Latenz und Speicher sind jedoch einzurechnen.
- Drift und Alterung: das Modell beruht auf den Daten eines bestimmten Zeitpunkts, deshalb ist ein Nachprüfintervall festzulegen.
In der offenen Literatur erscheinen datengetriebene Verfahren häufiger in der Forschung und bei der thermischen Fehlerkompensation auf Maschinenebene; auf der Ebene des Drehgebers selbst sind harmonische Kompensation und Tabellenkompensation weiterhin vorherrschend. Ein praktischerer Weg ist die „Graubox“: ein physikalisch strukturiertes Modell trägt die Hauptfehler, ein datengetriebenes Modell passt den Rest an, und dessen Ausgang wird amplitudenbegrenzt.
Hinweise für die Praxis
- Zuerst den wiederholbaren Fehler sauber kompensieren: die statische harmonische Kompensation bleibt die Grundlage; im Rechenbeispiel senkt sie den Fehler bei interpolierter Temperatur von 16,7″ auf 2,1″.
- Die physikalische Struktur ins Modell schreiben: ein Modell, dessen Koeffizienten sich linear mit der Temperatur ändern, hat nur 34 Parameter und ist in Interpolation und Extrapolation stabil.
- Nach Betriebsbedingung leave-one-out validieren: ganze Gruppen nach Temperatur oder Last zurückhalten, nicht zufällig Punkte ziehen, sonst wird die Wirkung überschätzt.
- Die Trainingsabdeckung muss größer sein als der Einsatzbereich: im Rechenbeispiel ist das freie Modell hoher Ordnung bei Extrapolation auf 45 °C schlechter als ohne Kompensation.
- Die Periodizität in den Eingängen codieren: cosθ und sinθ als Eingänge verwenden, nicht θ selbst.
- Im Einsatz amplitudenbegrenzen und den Anwendungsbereich überwachen: bei Überschreiten des Trainingsbereichs alarmieren oder auf eine konservative Kompensation zurückfallen.
Kurzfassung
Maschinelles Lernen kann Betriebsbedingungen wie Temperatur und Last in die Fehlerkompensation einbeziehen, unterscheidet sich im Trainingsbereich aber wenig von einem physikalisch strukturierten Modell; die Unterschiede erscheinen bei Extrapolation, Interpretierbarkeit und Validierungsaufwand. Über Erfolg oder Misserfolg entscheiden Modellstruktur, Datenabdeckung und Validierungsverfahren. Für Drehgeber ist ein harmonisches physikalisches Modell als Gerüst, ergänzt durch ein datengetriebenes Modell, derzeit der robustere Weg.
Übersetzung des chinesischen Originalartikels (0188). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.