Prüfung, Zuverlässigkeit und Qualität
Dynamische Hochgeschwindigkeitsprüfung: Drehgeberfehler und Signalintegrität in Bewegung
Ein Drehgeber, der die statische Kalibrierung besteht, kann bei 6000 r/min Dutzende Bogensekunden Positionsnachlauf, mit der Drehzahl wachsenden Interpolationsfehler und Zählverlust zeigen. Der Artikel berechnet Amplitude, Phase und Kanalfehlanpassung mit einem Front-End-Modell erster Ordnung, gibt die durch Flankenabstand begrenzte Höchstdrehzahlformel und vergleicht Referenzgeber- mit Zeitintervallmethode.
Ein 2500-Strich-Drehgeber, auf einem langsam drehenden Rundtisch kalibriert, hat weniger als 1″ Interpolationsfehler. Am Servomotor und auf 6000 r/min gebracht, sieht die Steuerung eine Position etwa 46″ hinter der Realität, die Fehlerkurve weicht von der statischen ab, und an der Drehzahlgrenze gehen gelegentlich Impulse verloren. Nichts davon ist ein Teilungsproblem der Scheibe; es sind dynamische Fehler, die erst „beim Drehen“ erscheinen. Dieser Artikel behandelt, woher sie kommen, wie groß sie sind und wie man sie misst.
Statischer Fehler versus dynamischer Fehler
Statischer Fehler wird im Stillstand oder bei sehr niedriger Drehzahl gemessen und umfasst Teilungsfehler, Exzentrizität und Interpolationsfehler aus Sinus-/Kosinus-Signalfehlern. Er hängt nur von der Winkelposition ab, nicht von der Drehzahl.
Dynamischer Fehler ändert sich mit der Drehzahl und umfasst vor allem: Amplitudenabfall und Phasenverzögerung durch begrenzte Bandbreite der Signalkette; Interpolationsfehler durch ungleiche A/B-Frequenzgänge; Zählverlust durch Drehzahlgrenzen von Zähl-, Interpolations- und Empfangsschaltungen; sowie mechanische Faktoren wie Wellenvibration und Axialschlag der Scheibe bei hoher Drehzahl.
Drehzahl und Signalfrequenz hängen über f = N·n/60 zusammen, wobei N die Strichzahl und n die Drehzahl (r/min) ist. Bei 2500 Strichen und 6000 r/min ist f = 250 kHz.
Analoges Front-End: Amplitude, Phase und Kanalfehlanpassung
Die Fotodioden-Sperrschichtkapazität und der Transimpedanzverstärker bilden einen Tiefpass. Mit einem Modell erster Ordnung:
|H| = 1 / √(1 + (f/f_c)²), φ = arctan(f/f_c)
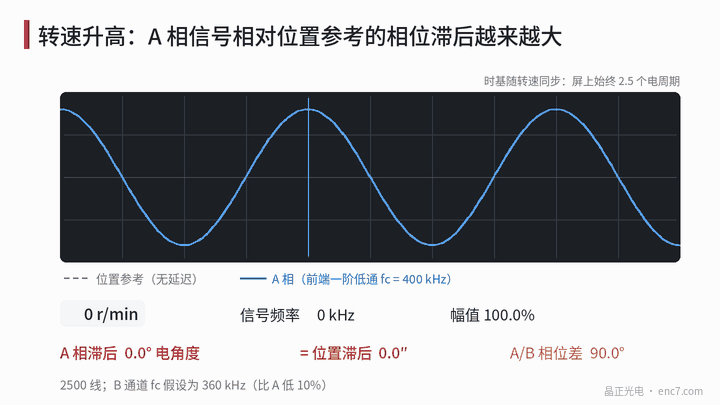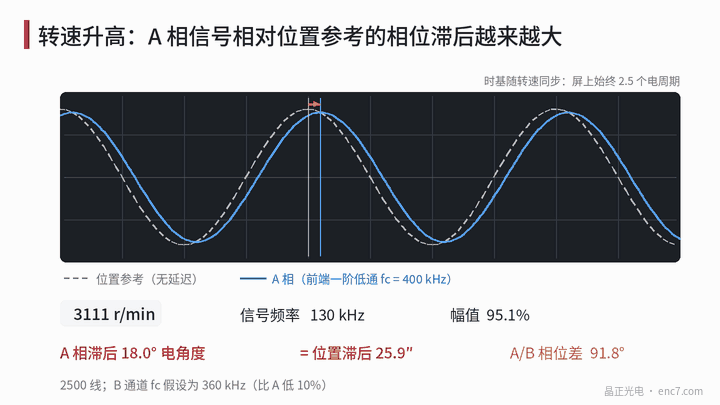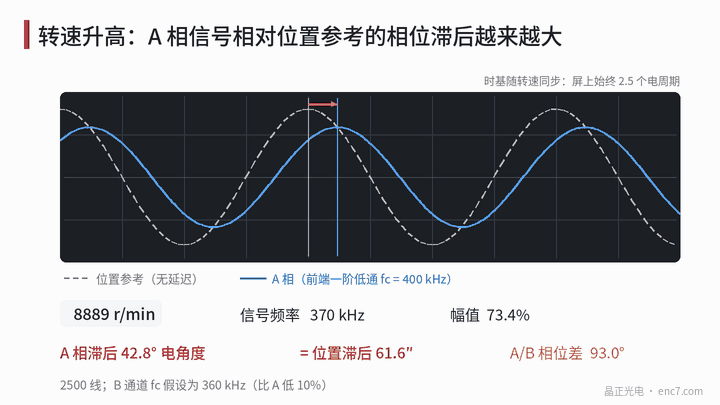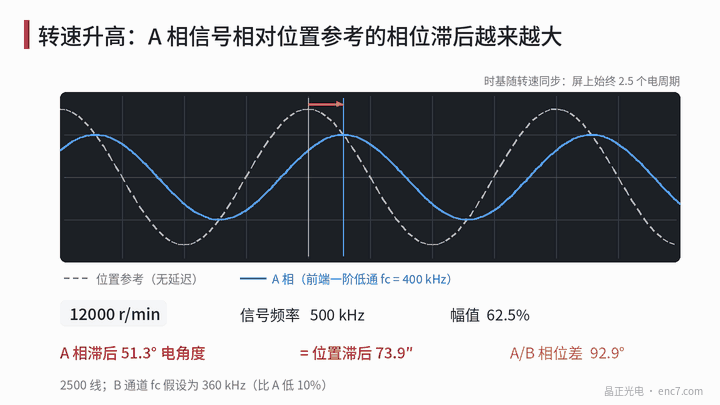
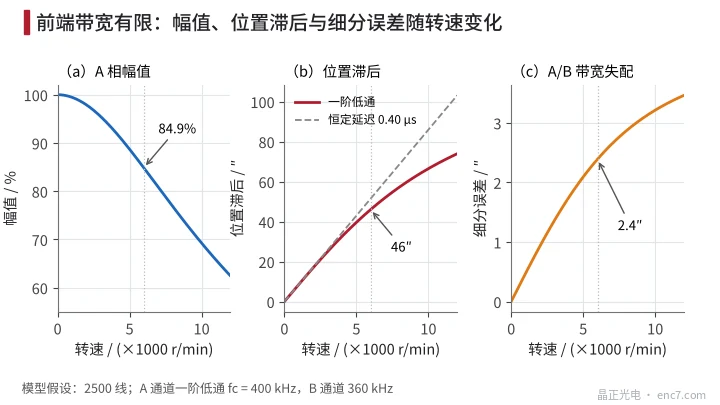
wobei f_c die Grenzfrequenz und φ die Phasenverzögerung ist. Bei f_c = 400 kHz (angenommen) fällt bei 6000 r/min die Amplitude auf 84,9 % und die Phasenverzögerung beträgt 32,0° elektrisch. Elektrischer Winkel geteilt durch die Strichzahl ist mechanischer Winkel: 32,0°/2500 = 0,0128°, also etwa 46″ Positionsnachlauf.
Bei niedriger Frequenz ist ein Tiefpass erster Ordnung äquivalent zu einer konstanten Verzögerung τ = 1/(2π·f_c) ≈ 0,40 μs, und der Positionsnachlauf Δθ = ω·τ ist proportional zur Drehzahl (Abb. 2b). Dieser Nachlauf ist kein Teilungsfehler; bei stabiler Verzögerung kann die Steuerung ihn über die Drehzahl kompensieren; schwankt die Verzögerung mit Temperatur oder Gerätecharge, bleibt ein Rest.
Subtiler ist die Kanalfehlanpassung. Liegt f_c von Kanal B 10 % unter A (360 kHz), wird bei 6000 r/min die Phasendifferenz der beiden etwa 92,8°, die Amplituden unterscheiden sich um etwa 3 %, und es entsteht ein 2-pro-Periode-Interpolationsfehler von etwa 2,4″; bei 12000 r/min nähert er sich 3,5″ (Abb. 2c). Die Langsamkalibrierung sieht diesen Term nie.
Digitaler Pfad: Flankenabstand und Zählverlust
Bei einem Drehgeber, der nach Interpolation Rechtecksignale ausgibt, sind die Impulse pro Umdrehung 4·N·k (k der Interpolationsfaktor). Zähler oder Interpolationschip fordern benachbarte Flanken nicht enger als t_min, also ist die Höchstdrehzahl
n_max = 60 / (4·N·k·t_min)
Bei 2500 Strichen, ×25-Interpolation und t_min = 100 ns ist n_max = 2400 r/min. Reale Signale haben Phasenfehler und Jitter, daher ist der minimale Flankenabstand kleiner als der Mittelwert und Reserve nötig.
Kabel frisst ebenfalls Reserve: 5 ns Schräglage zwischen A- und B-Differenzpaaren sind auf einem 250-kHz-Rohsignal nur 0,45° elektrisch, aber 5 % eines 100-ns-interpolierten Flankenabstands.
Ein absoluter serieller Drehgeber hat kein Zählverlustproblem, aber eine Abtastverzögerung. Verzögerung τ entspricht einem Positionsnachlauf von 360°·(n/60)·τ; bei τ = 1 μs und 6000 r/min etwa 0,036° (etwa 130″), und die Steuerung muss genau wissen, wann die Position abgetastet wurde.
Dynamische Verstärkung kleiner statischer Fehler
Positionsfehler werden verstärkt, wenn die Geschwindigkeit abgeleitet wird. Bei einem Fehler e·sin(kθ) mit k Zyklen pro Umdrehung ist die relative Schwankung der Geschwindigkeitsmessung k·e. Ein 2-pro-Periode-Interpolationsfehler bei 2500 Strichen hat k = 5000; bei e = 1″ (4,85×10⁻⁶ rad) beträgt die Geschwindigkeitsschwankung etwa 2,4 %. Bei hoher Drehzahl liegt diese Schwankungsfrequenz weit über der Servobandbreite und wird ausgefiltert; bei niedriger Drehzahl fällt sie in die Bandbreite als Drehmomentwelligkeit und Rauschen. Ein bei niedriger Drehzahl ruhiger Drehgeber braucht also kleinen kurzperiodischen Fehler, nicht nur hohe Gesamtgenauigkeit.
Wie man dynamisch prüft
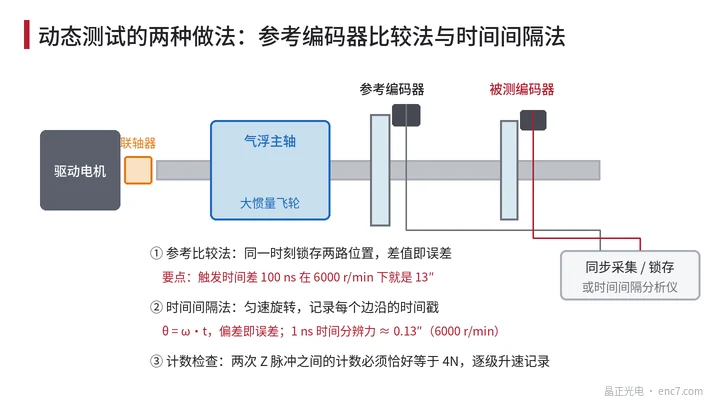
- Referenzgeber-Vergleich: Prüfling und hochgenauer Referenz teilen eine Achse; bei konstanter Drehzahl werden beide Positionen gemeinsam latched und die Differenz ist der Fehler. Stufenweise Drehzahlerhöhung und Vergleich mit der Langsamkurve trennt den dynamischen Anteil. Synchronisation ist kritisch: 100 ns Unterschied der beiden Latch-Zeitpunkte sind bei 6000 r/min schon 13″ Scheinfehler; Kupplungstorsion und Wellenvibration müssen separat bewertet werden.
- Zeitintervallmethode: Eine Luftlager-Spindel mit großer Trägheit läuft mit konstanter Drehzahl oder aus; ein Zeitintervallanalysator timestampet jede Flanke; θ = ω·t wandelt Zeit in Winkel und vergleicht mit idealer Gleichteilung. Kein Referenzgeber nötig; bei 6000 r/min entspricht 1 ns Zeitauflösung etwa 0,13″; Haupterrorquelle ist Drehzahlschwankung innerhalb einer Umdrehung.
- Signalintegritätsprüfung: Oszilloskop beobachtet Amplitude über Drehzahl, Hochgeschwindigkeits-Lissajous und Augendiagramm des Differenzsignals mit der realen Kabellänge.
- Zählprüfung: Die Zählung zwischen zwei aufeinanderfolgenden Z-Impulsen muss exakt 4N (oder 4·N·k bei interpoliertem Ausgang) sein; während stufenweiser Drehzahlerhöhung aufzeichnen – jede Abweichung bedeutet verlorene oder zusätzliche Impulse.
Ingenieurpunkte
- Genauigkeit in der Spezifikation sollte die Prüfdrehzahl nennen; Hochgeschwindigkeitsanwendungen brauchen eine Dynamikfehlerangabe oder Front-End-Bandbreite und -verzögerung.
- Front-End-Bandbreite sollte deutlich über der höchsten Signalfrequenz liegen (mehrfache Reserve), und A/B-Kanal-Bauteilmatching steuern; 10 % Fehlanpassung erzeugt in diesem Beispiel schon etwa 2,4″ Hochgeschwindigkeits-Interpolationsfehler.
- Positionsnachlauf ist proportional zur Drehzahl und kompensierbar; entscheidend ist Verzögerungsstabilität – bei Bedarf den Temperaturkoeffizienten der Verzögerung messen.
- Bei interpoliertem Ausgang Höchstdrehzahl mit n_max = 60/(4·N·k·t_min) prüfen und Reserve für Jitter und Kabelschräglage lassen.
- Referenzvergleich muss die beiden Latches nanosekundengenau synchronisieren; sonst übertrifft bei hoher Drehzahl der Scheinfehler den geprüften Fehler weit.
- Langsamlauf-Glättungsmetriken sollten auf kurzperiodischen Fehler achten: 1″ Interpolationsfehler bei 2500 Strichen entspricht schon etwa 2,4 % Geschwindigkeitsschwankung.
Zusammenfassung
Drehgeberfehler teilen sich in einen statischen, winkelabhängigen und einen dynamischen, drehzahlabhängigen Teil. Front-End-Bandbreite verursacht Amplitudenabfall und einen zur Drehzahl proportionalen Positionsnachlauf; Kanalfehlanpassung erzeugt mit der Drehzahl wachsenden Interpolationsfehler; die Flankenabstandsgrenze des digitalen Pfads setzt die Höchstdrehzahl ohne Zählverlust. Nur Referenzvergleich mit synchronisiertem Latch oder die Zeitintervallmethode, bei mehreren Drehzahlen geprüft, charakterisiert einen Drehgeber in Bewegung vollständig.
Übersetzung des chinesischen Originalartikels (0198). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.