Signalprobleme im Überblick
Symptom: Lissajous-Figur wird bei höherer Drehzahl vom Kreis zur schrägen Ellipse – ungleiche Bandbreite der beiden Kanäle
Ist die Lissajous-Figur bei niedriger Drehzahl ein Kreis und wird bei steigender Drehzahl zur schrägen Ellipse, haben die Kanäle A und B meist unterschiedliche Bandbreiten: Bei 500 und 450 kHz beträgt die Phasenverschiebung bei 200 kHz etwa 2,2°. Dieser Artikel leitet Phasendifferenz und Amplitudenverhältnis über der Frequenz her, grenzt gegen Kanallaufzeit und Abtastversatz ab und beschreibt die Messung in Drehzahlstufen und per Lichtmodulations-Sweep im Stillstand sowie die Toleranz für den Bandbreitenabgleich.
Bei der Kalibrierung mit niedriger Drehzahl am Prüfstand ist alles in Ordnung, die Lissajous-Figur ist ein sauberer Kreis; am Motor bei fünf- bis sechstausend min⁻¹ wird die Lissajous-Figur desselben Abtastkopfs zur schrägen Ellipse, der Interpolationsfehler nimmt zu, und nach dem Anhalten ist alles wieder normal. Ein solcher Phasenfehler, der „nur bei hoher Drehzahl“ auftritt, hat am häufigsten eine Ursache: unterschiedliche Bandbreiten der analogen Kanäle A und B. Dieser Artikel leitet seinen Frequenzverlauf her, zeigt die Abgrenzung gegen Kanallaufzeit und Abtastversatz, die Messung und wie genau die beiden Bandbreiten übereinstimmen müssen. Wie die Bandbreite selbst von Fotodiodenkapazität und Transimpedanz bestimmt wird, behandelt der Bibliotheksartikel zu Fotodiodenkapazität und Bandbreite.
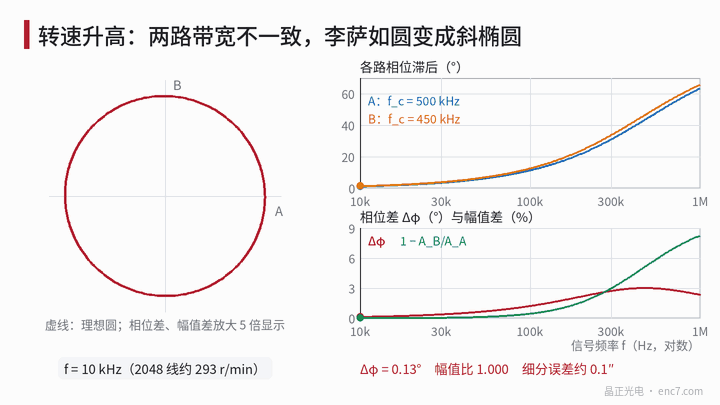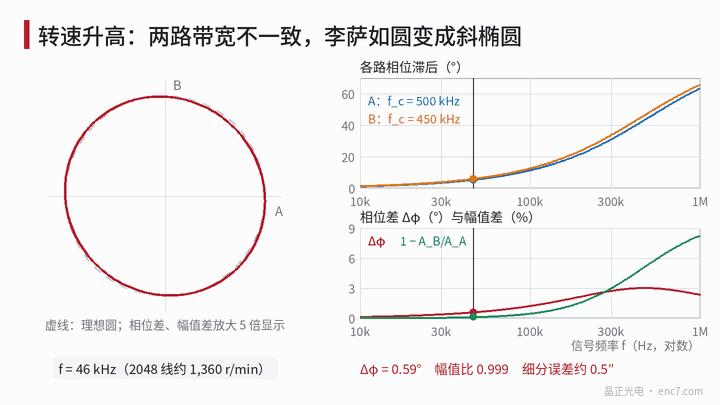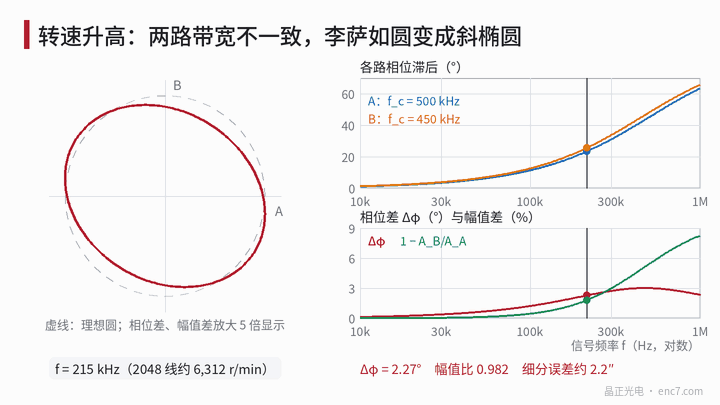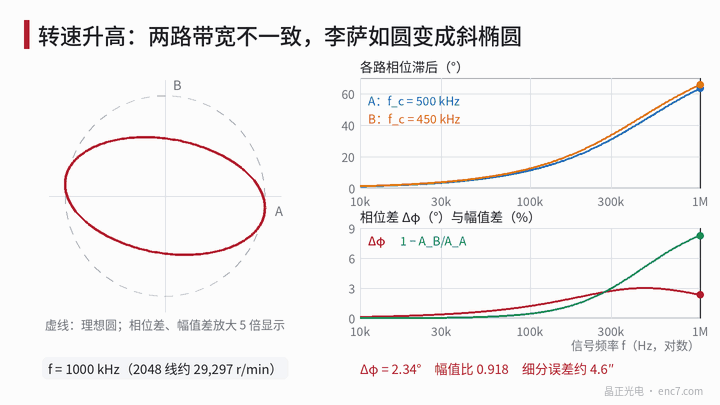
Modell: Phasendifferenz und Amplitudenverhältnis über der Frequenz
Das Frontend jedes Kanals wird als Tiefpass erster Ordnung H = 1/(1 + j·f/f_c) angenähert, mit den Grenzfrequenzen f_A und f_B für die Kanäle A und B. Differenz der Phasennacheilung und Amplitudenverhältnis der beiden Kanäle sind
Δφ = arctan(f/f_B) − arctan(f/f_A)
ρ = A_B/A_A = √(1 + (f/f_A)²) / √(1 + (f/f_B)²)
mit der Signalfrequenz f = N·n/60, der Strichzahl N und der Drehzahl n (min⁻¹). Bei f_A = 500 kHz, f_B = 450 kHz und f = 200 kHz eilen die Kanäle um 21,80° bzw. 23,96° nach, die Differenz beträgt 2,16°; das Amplitudenverhältnis ist 0,984.
Diese Formeln haben drei Eigenschaften, die man sich merken sollte:
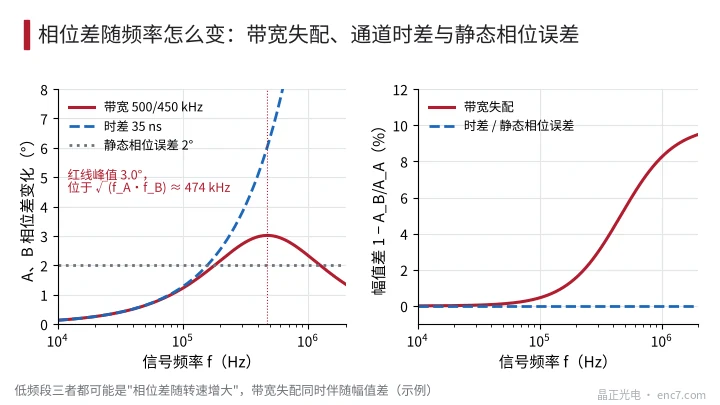
- Bei niedriger Frequenz wirkt es wie eine feste Laufzeitdifferenz. Für f weit unter den Grenzfrequenzen gilt Δφ ≈ 360°·f·Δτ mit Δτ = (1/f_B − 1/f_A)/(2π), im Beispiel 35 ns.
- Die Phasendifferenz hat ein Maximum. Es liegt bei f = √(f_A·f_B) ≈ 474 kHz, Δφ_max = arctan[(f_A − f_B)/(2√(f_A·f_B))] ≈ 3,0°; danach nimmt sie wieder ab.
- Die Amplitudendifferenz steigt monoton. Bei niedriger Frequenz wächst sie mit f², bei hoher Frequenz strebt sie gegen 1 − f_B/f_A = 10 %.
Die Phasendifferenz kippt die Ellipse in 45°-Richtung, die Amplitudendifferenz staucht sie entlang der Achsen; beide erzeugen einen Interpolationsfehler zweimal pro Periode mit einer Amplitude von etwa ½·√(Δφ² + δ²) (δ = 1 − ρ, beides in Radiant). Hinzu kommt ein fester Versatz von Δφ/2, der sich als drehzahlabhängige Positionsnacheilung zeigt. Umgerechnet auf 2048 Striche (1 rad elektrisch ≈ 100,7″):
| f | Drehzahl bei 2048 Strichen | Δφ | Amplitudendifferenz δ | Interpolationsfehler |
|---|---|---|---|---|
| 50 kHz | 1465 min⁻¹ | 0,63° | 0,1 % | 0,56″ |
| 100 kHz | 2930 min⁻¹ | 1,22° | 0,5 % | 1,09″ |
| 200 kHz | 5859 min⁻¹ | 2,16° | 1,6 % | 2,06″ |
| 300 kHz | 8789 min⁻¹ | 2,73° | 3,0 % | 2,82″ |
In den ersten drei Zeilen ist der Fehler nahezu proportional zur Frequenz – daher „je schneller, desto schlechter“. Eine direkte atan2-Simulation ergibt bei 200 kHz eine Fehleramplitude von 0,0205 rad, in Übereinstimmung mit der Näherung.
Abgrenzung gegen andere drehzahlabhängige Ursachen
Drehzahlabhängige Phasenfehler haben mehr als eine Ursache, jede mit eigenem Frequenzverhalten (siehe Abb. 2):
| Ursache | Δφ über f | Amplitudenverhältnis über f | Analoge Lissajous-Figur am Oszilloskop |
|---|---|---|---|
| Ungleiche Bandbreite der Kanäle | Steigt zunächst linear, Maximum bei √(f_A·f_B), dann Abfall | Sinkt, beginnend mit f² | Schräge, gestauchte Ellipse |
| Kanallaufzeit Δt (Filter-Gruppenlaufzeit, Komparator, Leiterbahnen) | 360°·f·Δt, steigt stets linear | Unverändert | Schräge Ellipse |
| Statischer Phasenfehler (Moiré-Winkel des Abtastkopfs, Anordnung der Abtastfelder) | Drehzahlunabhängig | Unverändert | Schon bei niedriger Drehzahl schräge Ellipse |
| Zeitversetzte Abtastung von A und B auf der Digitalseite | 360°·f·Δt_s | Unverändert | Bleibt ein Kreis |
Der letzte Punkt wird leicht übersehen: Tastet ein einzelner ADC A und B abwechselnd ab, erzeugt der Abtastabstand Δt_s im Digitalbereich eine Phasendifferenz; am Oszilloskop sehen die analogen Signale völlig normal aus, der Interpolationsfehler wächst aber linear mit der Drehzahl. Daher zuerst prüfen, ob „analoge Lissajous-Figur“ und „digitaler Interpolationsfehler“ übereinstimmen.
Messung: Drehzahlstufen und Lichtmodulations-Sweep im Stillstand
Lissajous-Figur in Drehzahlstufen. Über den maximalen Drehzahlbereich 6–8 Drehzahlen wählen, in jeder Stufe A und B mit Differenztastköpfen gleichzeitig erfassen, eine Ellipse anpassen und so Δφ und ρ bestimmen, über f = N·n/60 auftragen und mit Δφ = φ₀ + 360°·f·Δt + [arctan(f/f_B) − arctan(f/f_A)] anpassen – damit sind die drei Anteile getrennt. Den Zeitversatz der Oszilloskopkanäle und Tastköpfe vorher kalibrieren: einmal mit vertauschten Tastköpfen messen und mitteln, dann hebt er sich auf.
Lichtmodulations-Sweep im Stillstand. Ist schneller Betrieb nicht praktikabel, die Welle nahe 45° anhalten, wo A und B gleiche Amplitude haben, die Lichtregelung öffnen, dem LED-Strom mit einem Signalgenerator eine kleine sinusförmige Modulation (Tiefe 5 %–10 %) überlagern, von 10 kHz bis 1 MHz durchstimmen und das Verhältnis der Wechselanteile an den Ausgängen A und B messen. Da beide Kanäle dieselbe Lichtmodulation sehen, ist das Verhältnis gleich H_B/H_A; die Eigenbandbreite der LED kürzt sich heraus. Kanaloffsets erzeugen einen Zusatzterm im Wechselanteil; je eine Messung bei 45° und 225° und Differenzbildung beseitigen ihn. Die Obergrenze dieser Methode setzen Modulationsbandbreite und Signal-Rausch-Verhältnis des LED-Treibers.
Ist die Leiterplatte zugänglich, kann man auch über einen kleinen Kondensator einen Prüfstrom in den Eingang jedes Transimpedanzverstärkers einspeisen und die Übertragungsfunktion jedes Kanals direkt messen.
Toleranz für den Bandbreitenabgleich
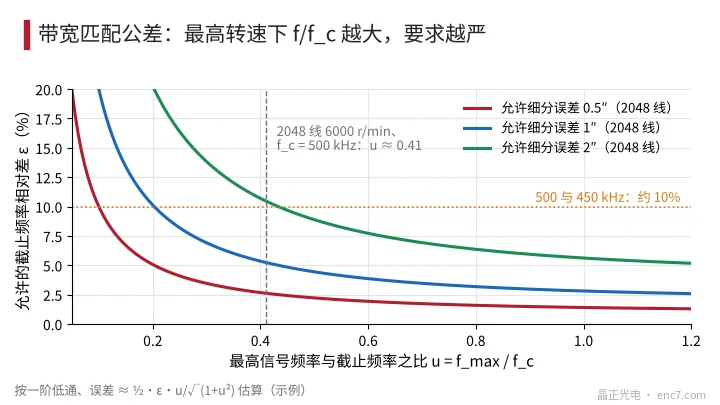
Sei ε = (f_A − f_B)/f_A die relative Differenz der Grenzfrequenzen und u = f_max/f_c das Verhältnis von höchster Signalfrequenz zu Grenzfrequenz. Für kleines ε beträgt der Fehler etwa ½·ε·u/√(1 + u²); bei vorgegebenem zulässigem Fehler E (elektrischer Winkel, rad) folgt:
ε ≤ 2E·√(1 + u²) / u
Zulässige Werte bei 2048 Strichen:
| Zulässiger Fehler | u = 0,2 | u = 0,4 | u = 0,8 |
|---|---|---|---|
| 0,5″ | 5,1 % | 2,7 % | 1,6 % |
| 1″ | 10,1 % | 5,3 % | 3,2 % |
| 2″ | 20,3 % | 10,7 % | 6,4 % |
Beispiel: 2048 Striche bei 6000 min⁻¹ ergeben f_max ≈ 205 kHz; mit f_c = 500 kHz ist u ≈ 0,41. Soll der Interpolationsfehler bei hoher Drehzahl 1″ nicht überschreiten, muss die Differenz der beiden Grenzfrequenzen innerhalb von etwa 5 % liegen (siehe Abb. 3).
Woher die Fehlanpassung kommt: Bei Filterwiderständen mit 1 % und Kondensatoren mit 5 % kann das RC-Produkt im ungünstigsten Fall um etwa 6 % abweichen; die Transimpedanzbandbreite ist etwa umgekehrt proportional zur Wurzel der Eingangskapazität, sodass 10 % Unterschied in Dioden- oder Leiterbahnkapazität etwa 5 % Bandbreitenunterschied ergeben; auch die Streuung des Verstärkungs-Bandbreite-Produkts der OPV geht mit der Wurzel ein. Abhilfe: für beide Kanäle Kondensatoren mit 1 %–2 % aus derselben Charge und einen Doppel-OPV verwenden, symmetrisches Layout; falls nötig f_c erhöhen, um u zu senken, und das dadurch zusätzliche Rauschen nachrechnen.
Praxishinweise
- Zuerst die Drehzahl mit f = N·n/60 in die Signalfrequenz umrechnen und dann die Verläufe von Δφ und Amplitudenverhältnis über f betrachten, nicht nur eine einzelne Drehzahl.
- Bei niedriger Frequenz entspricht eine Bandbreitenfehlanpassung einer Laufzeit Δτ = (1/f_B − 1/f_A)/(2π), bei 500/450 kHz etwa 35 ns.
- Unterscheidung: Bandbreitenfehlanpassung bringt zugleich eine Amplitudendifferenz, und die Phasendifferenz hat ein Maximum; Laufzeit ergibt nur eine lineare Phase; statischer Fehler ist schon bei niedriger Drehzahl da; Abtastversatz ist in der analogen Lissajous-Figur nicht sichtbar.
- Ist schneller Betrieb nicht praktikabel, H_B/H_A per Lichtmodulations-Sweep im Stillstand messen, je einmal bei 45° und 225°, um Offsets zu eliminieren.
- Toleranz für den Bandbreitenabgleich nach ε ≤ 2E·√(1 + u²)/u festlegen – bei 2048 Strichen, u = 0,4 und 1″ etwa 5 %; Kondensatoren mit 1 %–2 % aus derselben Charge und im selben Gehäuse wählen.
Fazit
Wird die Lissajous-Figur bei steigender Drehzahl zur schrägen Ellipse, unterscheiden sich meist die Tiefpassbandbreiten der beiden Kanäle: Die Phasendifferenz wächst zunächst linear mit der Frequenz und erreicht bei √(f_A·f_B) ihr Maximum, die Amplitudendifferenz nimmt stetig zu, und im üblichen Drehzahlbereich ist der Fehler annähernd proportional zur Drehzahl. Mit Anpassung über Drehzahlstufen oder Lichtmodulations-Sweep im Stillstand lässt er sich von Laufzeit, statischem Fehler und Abtastversatz trennen; aus dem zulässigen Fehler folgt die Toleranz für den Bandbreitenabgleich – so bleibt er sowohl in der Entwicklung als auch in der Wareneingangsprüfung beherrschbar.
Übersetzung des chinesischen Originalartikels (0223). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.