Signalprobleme im Überblick
Symptom: Neigung der Lissajous-Ellipse pendelt einmal je Umdrehung – Teilungsfehlanpassung durch Exzentrizität
Exzentrizität lässt den Abtastradius einmal je Umdrehung schwanken; die Phasenverschiebung zwischen den Abtastfeldern A/B pendelt mit 2π(n + 1/4)(e/r)cosθ, bei r = 10 mm, e = 20 μm, n = 3 etwa ±2,3°. Der Beitrag erklärt den Unterschied zum statischen Phasenfehler und die Auswirkung auf die Selbstkalibrierung und gibt Diagnosemethoden mit winkelsegmentierter Anpassung und kleinen radialen Verschiebungen.
Betrachtet man A und B am Oszilloskop im X-Y-Modus, neigt sich die Lissajous-Figur innerhalb einer Umdrehung zuerst in Richtung 45°, wird dann zum Kreis und neigt sich dann in Richtung 135° – einmal hin und zurück je Umdrehung. Eine Ellipsenanpassung über die Daten einer ganzen Umdrehung zeigt nur einige Zehntel Grad Phasenfehler, doch nach der Korrektur schwankt der Interpolationsfehler weiterhin mit dem Drehwinkel. Ursachen und Fehlersuche bei einer statisch geneigten Ellipse behandelt der Beitrag dieser Reihe zur geneigten Ellipse; dort steht die Formel für den Phasenfehler durch einen Fehler des Abtastradius. Dieser Beitrag behandelt die dynamische Variante: Exzentrizität lässt den Abtastradius einmal je Umdrehung schwanken, und der Phasenfehler pendelt mit.
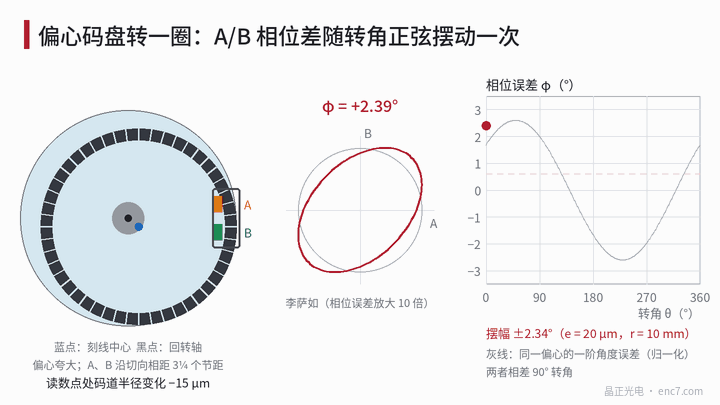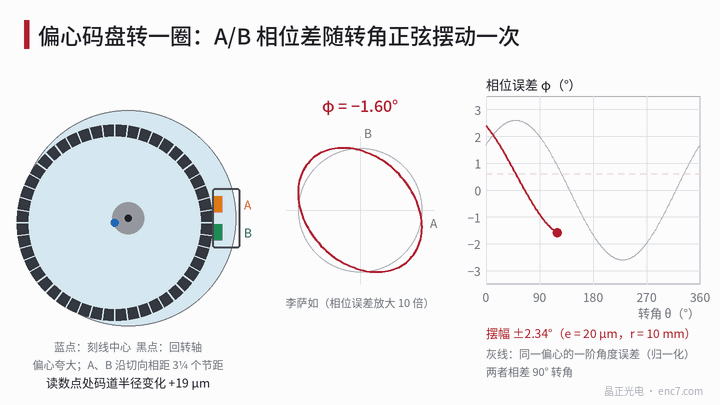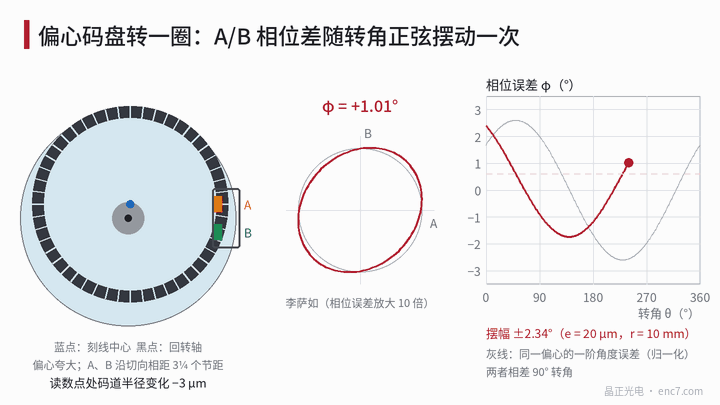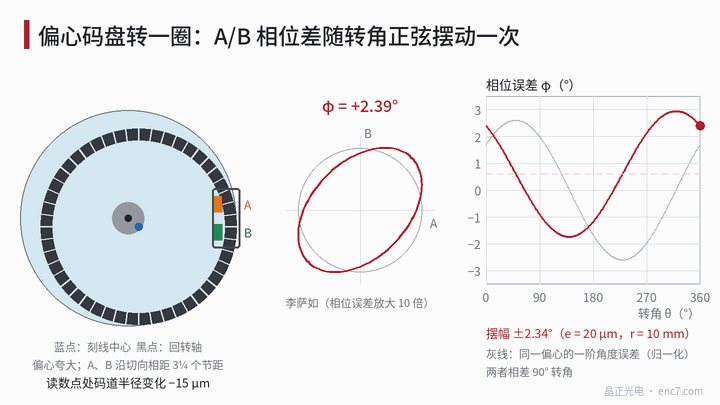
Modell: Der Abtastradius pendelt, die Phasenverschiebung zwischen den Feldern pendelt mit
Bei einem Abtastkopf mit getrennten Abtastfeldern liegen die Felder A und B tangential (n + 1/4) Soll-Teilungsperioden p auseinander, n ganzzahlig. Ist das Teilungszentrum um e gegen die Drehachse versetzt, beträgt der Abstand vom Abtastpunkt zum Teilungszentrum r − e·cos(θ − θ_e), die lokale Teilungsperiode ändert sich im selben Verhältnis, und die Abweichung der Phasenverschiebung A–B von 90° ist
φ(θ) = φ0 + 2π·(n + 1/4)·(e/r)·cos(θ − θ_e)
Dabei ist φ0 der statische Phasenfehler (Einbauradius und Azimut des Abtastkopfs, Schaltungslaufzeit usw.) und θ_e die Richtung der Exzentrizität. Rechenbeispiel: r = 10 mm, e = 20 μm, n = 3 ergeben eine Pendelamplitude von 2π × 3,25 × 0,002 ≈ 0,041 rad, etwa ±2,3°.
Exzentrizität dreht außerdem die Strichrichtung am Abtastpunkt um ψ ≈ (e/r)·sin(θ − θ_e). Sind die Felder A und B zusätzlich radial um Δy versetzt, kommt ein Term 2π·Δy·ψ/p hinzu: bei Δy = 0,2 mm und 2048 Strichen (p ≈ 30,7 μm) beträgt seine Amplitude etwa 4,7°. Dieser Term ändert sich mit sin und ist um 90° Drehwinkel gegen den Term der Teilungsfehlanpassung versetzt; die resultierende Pendelamplitude ist die vektorielle Summe beider.
Beide Mechanismen wiederholen sich einmal je Umdrehung und sind drehzahlunabhängig; ein Phasenfehler durch Schaltungslaufzeit dagegen wächst mit der Frequenz und ändert sich nicht mit dem Drehwinkel – eine Wiederholungsmessung bei zwei Drehzahlen schließt ihn aus.
Unterschied zum statischen Phasenfehler
Der statische Phasenfehler φ0 ist über die Umdrehung konstant und lässt sich mit einer einzigen Ellipsenanpassung korrigieren. Der einmal je Umdrehung pendelnde Anteil nicht:
- Der Interpolationsfehler beträgt etwa φ/2, zweimal je Periode. Pendelt φ einmal je Umdrehung, wird die Komponente 2N-ter Ordnung mit der Ordnung 1 moduliert; im Fehlerspektrum entstehen Seitenbänder bei den Ordnungen 2N ± 1.
- Verwendet die Selbstkalibrierung über eine ganze Umdrehung gemittelte Parameter, bleibt als Rest die halbe Pendelamplitude: im obigen Beispiel bei 2048 Strichen etwa ±2,1″ (1° Phasenfehler entspricht etwa 0,9″).
- Wird nur einmal bei einem einzigen Drehwinkel kalibriert, kann der Rest bei anderen Winkeln bis zum Doppelten der Pendelamplitude erreichen (wenn der Kalibrierpunkt gerade auf einem Extremwert liegt), im obigen Beispiel etwa 3,6″.
- Hat eine rekursive Online-Korrektur eine Zeitkonstante kürzer als eine Umdrehung, folgt sie dem Pendeln bei niedriger Drehzahl, bei hoher nicht – der Interpolationsfehler scheint sich dann mit der Drehzahl zu ändern.
Mit einer Korrekturtabelle aus 36 Winkelsegmenten mit Interpolation über den Drehwinkel sinkt der Rest im Beispiel auf etwa 0,2″ (siehe Abb. 2 rechts). Das zeigt: Das Problem liegt nicht im Korrekturalgorithmus, sondern darin, dass sich die Parameter selbst mit dem Drehwinkel ändern.
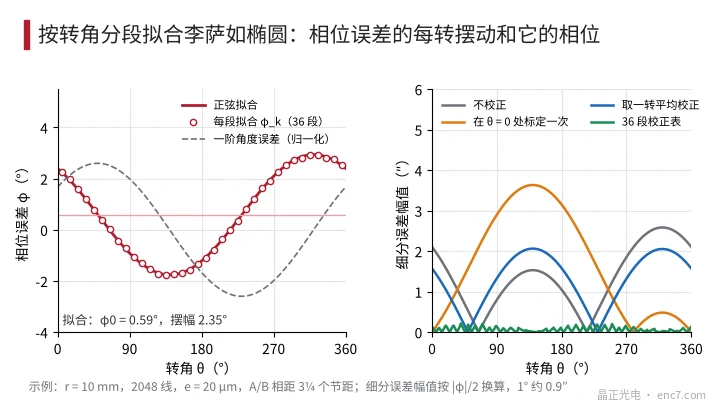
Diagnose: segmentierte Anpassung nach Drehwinkel
- Segmentierte Erfassung: Mit Z als Winkelbezug mehr als eine Umdrehung mit konstanter Drehzahl drehen und die Abtastwerte von A und B nach Drehwinkel in K Segmente teilen (z. B. 36), jedes mit einigen zehn Signalperioden.
- Segmentweise Anpassung: In jedem Segment eine Ellipse anpassen und φ_k bestimmen, dann φ_k = φ0 + a·cosθ_k + b·sinθ_k anpassen; die Pendelamplitude ist √(a² + b²). Erst wenn sie deutlich größer ist als die Wiederholbarkeit der Segmentanpassung (typisch erreichbar in der Größenordnung 0,1°), gilt sie als Pendeln je Umdrehung.
- Phase betrachten: Phase des Pendelns mit der Phase des Winkelfehlers erster Ordnung vergleichen; dieser lässt sich durch Kalibrierung gegen einen Referenzgeber oder aus der Ablesedifferenz zweier diametral gegenüberliegender Abtastköpfe gewinnen. Liegen beide etwa 90° Drehwinkel auseinander, ist die Hauptursache Teilungsfehlanpassung; sind sie gleich- oder gegenphasig, ist die Hauptursache die Drehung der Strichrichtung in Verbindung mit radialem Versatz der beiden Felder.
- Kalibrierung durch radiale Verschiebung: Abtastkopf radial um ein bekanntes Δr verschieben (z. B. 20 μm); die Änderung des statischen φ0, Δφ0 = 2π(n + 1/4)·Δr/r, liefert die Empfindlichkeit k_r = Δφ0/Δr. Im obigen Beispiel entsprechen 20 μm 2,34°, k_r ≈ 0,117°/μm. Der Schätzwert der Exzentrizität e ≈ Pendelamplitude ÷ k_r wird mit dem per Messuhr gemessenen Spurrundlauf oder dem Fehler erster Ordnung e/r abgeglichen; Übereinstimmung bestätigt die Ursache.
- Wiederholung bei zwei Drehzahlen: Die Pendelamplitude ändert sich nicht mit der Drehzahl – das schließt Schaltungslaufzeit und Nacheilen der Online-Korrektur aus.
Praxishinweise
- Pendelt die Lissajous-Neigung einmal je Umdrehung, zuerst die Exzentrizität prüfen: Pendelamplitude etwa 2π(n + 1/4)·e/r, bei r = 10 mm, e = 20 μm, n = 3 etwa ±2,3°.
- Je größer die Zahl der Perioden n zwischen den Feldern A/B, desto empfindlicher; ein Feld mit vier innerhalb einer Periode verschachtelten Phasen zeigt bei gleicher Exzentrizität nur etwa ±0,18°.
- Parameter der Selbstkalibrierung aus Daten einer ganzen Umdrehung bestimmen; bei hohen Genauigkeitsanforderungen eine nach Drehwinkel segmentierte Tabelle anlegen, nicht nur an einer Position kalibrieren.
- Eine Pendelphase 90° gegen den Winkelfehler erster Ordnung deutet auf Teilungsfehlanpassung, Gleichphasigkeit auf radialen Versatz der beiden Felder plus Drehung der Strichrichtung.
- Mit einer radialen Verschiebung von 20 μm und Messung von Δφ0 lässt sich die Pendelamplitude ohne Kenntnis von n direkt in Exzentrizität umrechnen.
- Die eigentliche Abhilfe ist das Zentrieren: Halbe Exzentrizität halbiert Pendelamplitude und Seitenbänder 2N ± 1 zugleich.
Fazit
Pendelt die Neigung der Lissajous-Ellipse einmal je Umdrehung, lässt die Exzentrizität Abtastradius und lokale Teilungsperiode einmal je Umdrehung schwanken, und die Phasenverschiebung zwischen den Abtastfeldern pendelt mit. Anders als der statische Phasenfehler lässt sie sich mit einer über die Umdrehung gemittelten Korrektur nicht beseitigen, und eine nur an einer Stelle kalibrierte Korrektur verschlimmert sie. Segmentierte Anpassung nach Drehwinkel liefert Pendelamplitude und Phase, die Kalibrierung durch radiale Verschiebung rechnet sie in Exzentrizität um und bestätigt die Ursache; Zentrieren und Abtastköpfe mit verschachtelten Feldern sind die grundlegenden Abhilfen.
Übersetzung des chinesischen Originalartikels (0234). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.