Signalprobleme im Überblick
Symptom: UVW-Kommutierungssignale nicht 120° elektrisch auseinander – Fehlersuche an der Kommutierungsspur
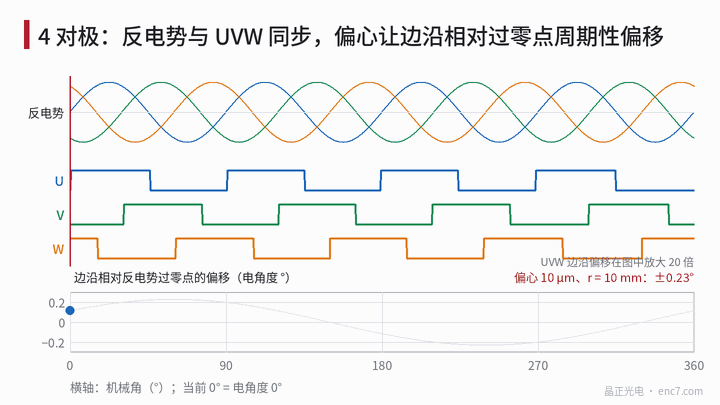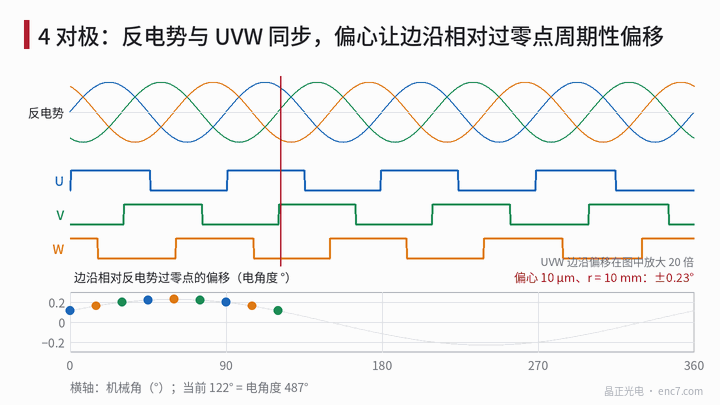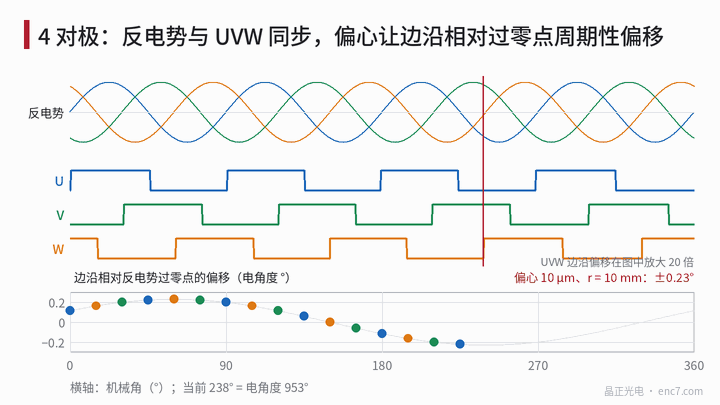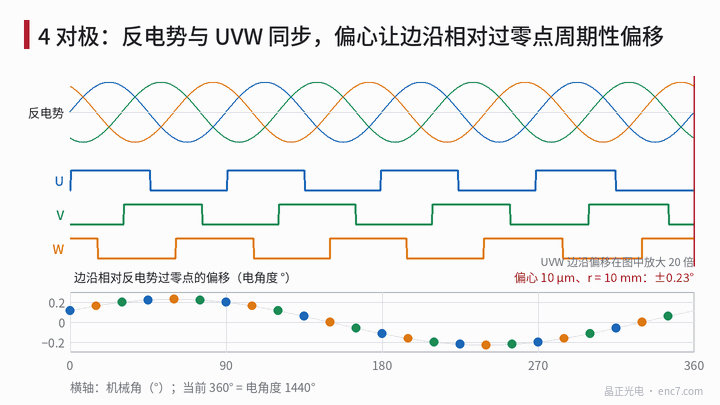
Kommutierungsfehler werden mit der Polpaarzahl multipliziert: Ein mechanischer Winkel Δθ_m entspricht dem elektrischen Winkel p·Δθ_m. Bei 4 Polpaaren, e = 10 μm und r = 10 mm trägt die Exzentrizität nur etwa 0,23° bei; Abweichungen von einigen Grad stammen meist aus Schaltschwelle und Übergangszone, Sensorlage oder dem Motor selbst. Dieser Artikel zeigt, wie man die sechs Flankenabstände als Fingerabdruck liest, und gibt einen Prüfablauf mit Vergleich zur Gegen-EMK.
Ein Servomotor ist beim Kommutieren nach dem Einschalten laut, in einem Sektor ist der Strom erhöht. Das Oszilloskop zeigt: Die drei Rechtecksignale U, V und W liegen nicht sauber 120° elektrisch auseinander, manche Flankenabstände betragen 57°, andere 63°; im Vergleich mit der Gegen-EMK des Motors ist die Abweichung sogar noch größer. Strukturentwurf, Fensterlagen und Ausrichtregeln der Kommutierungsspur behandelt der Artikel zum Entwurf von UVW-Kommutierungsspuren in dieser Bibliothek; hier geht es darum, was zu tun ist, wenn der montierte Drehgeber falsch misst – wie man unterscheidet, ob das Problem an der Teilscheibe, am Abtastkopf, an der Schaltschwelle oder am Motor selbst liegt.
Kriterien: sechs Abstände und Ausrichtabweichung
Bei einem Motor mit p Polpaaren gilt für den elektrischen Winkel θ_e = p·θ_m. Die drei Rechtecksignale liefern alle 60° elektrisch eine Flanke; in Vorwärtsrichtung lautet die Reihenfolge U↑, W↓, V↑, U↓, W↑, V↓, also 6p Flanken pro Umdrehung. Bewertet werden zwei Arten von Größen:
- Abstand: die Differenz des elektrischen Winkels zwischen benachbarten Flanken, ideal 60°. Er hängt nur vom Drehgeber ab und lässt sich mit dessen eigener Inkrementalzählung messen: 2500 Striche mit Vierfachauswertung ergeben 10000 Zählschritte pro Umdrehung; bei 4 Polpaaren entspricht 1 Zählschritt etwa 0,14° elektrisch – eine ausreichende Auflösung.
- Ausrichtung: die Abweichung jeder Flanke vom zugehörigen Nulldurchgang der Gegen-EMK. Ihr Mittelwert ist der Kalibrierfehler des Kommutierungsoffsets (Kalibrierverfahren im Artikel zur Kalibrierung des Kommutierungswinkels in dieser Bibliothek); die Streuung der einzelnen Flanken um diesen Mittelwert ist das eigentliche Problem „nicht 120°“.
Entscheidend ist, dass mechanische Winkelfehler mit der Polpaarzahl multipliziert werden: Derselbe tangentiale Fehler von 0,1 mm ist bei r = 10 mm ein mechanischer Winkel von 0,57° und wird bei 4 Polpaaren zu 2,3° elektrisch.
Größenordnung der einzelnen Ursachen
| Ursache | Umrechnung | Beispiel | Elektrischer Winkel |
|---|---|---|---|
| Exzentrizität der Kommutierungsspur | p·e/r | e = 10 μm, r = 10 mm | ±0,23° (einmal pro Umdrehung) |
| Tangentialer Lagefehler der drei Sensoren bei Einspurabtastung | p·Δy/r | Δy = 0,1 mm | 2,3° |
| Lichtintensität −20 %, feste Schaltschwelle | Übergangsbreite × 0,125 | Fenster 0,3 mm, Übergangsbreite p·b/r = 6,9° | 0,86° je Flanke |
| Strichbreitenabweichung der Struktur | p·Δw/r | 5 μm je Kante | 0,11° |
| Flanken auf das Strichraster gerundet | halbe Teilungsperiode × p | 2500 Striche | max. 0,29° |
| Schaltungsverzögerung | 360°·f_e·Δt | 3000 min⁻¹, 1 μs | 0,07° |
| Lagefehler der Motormagnete | p·Δs/R | Rotor R = 20 mm, 0,1 mm | 1,15° |
Die Kommutierungsspur liegt meist auf einem inneren Ring mit kleinem Radius; die Exzentrizität wirkt dort im elektrischen Winkel stärker als auf der Inkrementalspur, im Beispiel aber trotzdem nur mit 0,23°. Zudem werden bei Dreispur-Anordnung die drei Phasen an derselben Winkelposition gelesen, die Exzentrizität wirkt auf alle drei fast gleich, und die benachbarten Abstände ändern sich nur um etwa 0,06°. Abstandsfehler von einigen Grad sind daher meist keine Exzentrizität, sondern Schaltschwelle und Übergangszone, Sensorlage – oder die als Referenz verwendete Gegen-EMK selbst ist ungenau.
Das Abstandsmuster ist ein Fingerabdruck
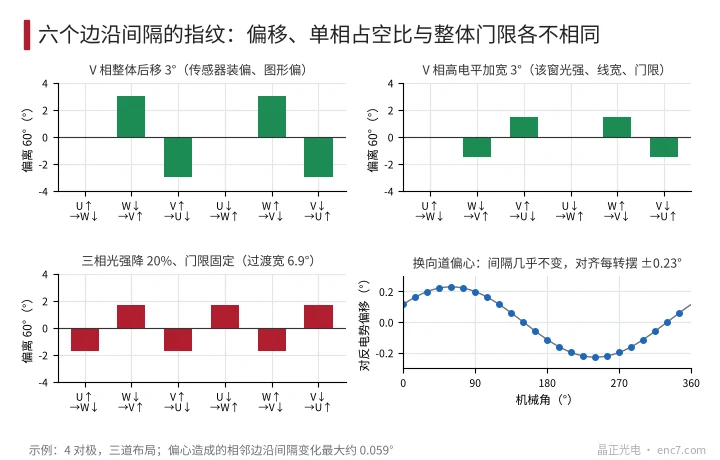
Man reiht die sechs Abstandsabweichungen innerhalb einer elektrischen Periode der Reihe nach auf; verschiedene Ursachen ergeben verschiedene Muster (siehe Abb. 2):
- Gesamtversatz einer Phase (Sensor dieser Phase falsch platziert, Struktur dieser Phase versetzt): Die an die Flanken dieser Phase angrenzenden Abstände sind einmal positiv, einmal negativ, in der Folge 0, +δ, −δ, 0, +δ, −δ; das Tastverhältnis dieser Phase bleibt unverändert.
- Tastverhältnisänderung einer Phase (andere Lichtintensität im Fenster dieser Phase, Strichbreitenabweichung, verschobene Schaltschwelle): Die beiden Flanken dieser Phase wandern gegenläufig; Muster 0, −d/2, +d/2, 0, +d/2, −d/2.
- Gemeinsames Schwellenproblem aller drei Phasen (Lichtintensität insgesamt gesunken, Schaltschwelle fest): Alle steigenden Flanken wandern nach hinten, alle fallenden nach vorn; die Abstände wechseln −, + ab, und der High-Pegel aller drei Phasen wird gleichzeitig schmaler.
- Exzentrizität: Abstände nahezu unverändert, die Ausrichtabweichung pendelt einmal pro Umdrehung.
- Komparator-Hysterese: Alle Flanken verschieben sich gemeinsam in Bewegungsrichtung, Abstände unverändert; die Ausrichtabweichungen bei Vorwärts- und Rückwärtslauf unterscheiden sich um etwa den doppelten Hysteresewinkel.
Dann prüft man, ob die p elektrischen Perioden übereinstimmen: Sind alle p Muster identisch, liegt das Problem im Abtastkopf, in der Schaltschwelle oder in der relativen Lage der drei Phasenstrukturen; ändert sich das Muster mit der Nummer der elektrischen Periode, prüft man den Teilungsfehler der Kommutierungsspur, die Exzentrizität bei Einspurlösung oder – beim Vergleich mit der Gegen-EMK – die Motormagnete.
Prüfablauf
- Abstände nur mit dem Drehgeber messen: langsam mit konstanter Drehzahl drehen, die Lage der 6p Flanken mit der Inkrementalzählung erfassen und alle Abstände berechnen, je einmal vorwärts und rückwärts. Dieser Schritt ist vom Motor unabhängig.
- Fingerabdruck zuordnen: anhand der obigen Muster zwischen Versatz einer Phase, Tastverhältnis einer Phase und Dreiphasen-Schwelle unterscheiden; vor der Bewertung Vorwärts- und Rückwärtsergebnis mitteln, um die Hysterese zu eliminieren.
- Schaltschwelle prüfen: LED-Strom oder Abtastabstand ändern und das Tastverhältnis erneut messen. Ändert sich das Tastverhältnis deutlich mit der Lichtintensität, ist die Übergangszone breit und die Schwelle fest; mit der Größenordnung „20 % weniger Licht verschieben um etwa 0,86°“ abgleichen.
- Mit der Gegen-EMK vergleichen: den Motor von außen antreiben (Wicklungen offen), die Strang-Gegen-EMK gegen einen künstlichen Sternpunkt aus drei gleichen Widerständen messen und gleichzeitig mit UVW aufzeichnen. Aus derselben Zählfolge die Abstände der Nulldurchgänge der Gegen-EMK und die UVW-Flankenabstände berechnen: Die Abweichung der ersten von 60° gehört zum Motor, die der zweiten zum Drehgeber, der Mittelwert der Ausrichtabweichung zur Kalibrierung des Kommutierungsoffsets.
- Kriterien (Beispiel, maßgeblich sind die Anforderungen des Servoverstärkers): alle sechs Abstände innerhalb 60° ± 2°, Streuung der einzelnen Ausrichtabweichungen um den Mittelwert höchstens ±2°; der Mittelwert wird gesondert über die Kommutierungskalibrierung behandelt.
Praxishinweise
- Alles in elektrischen Winkeln rechnen: Ein tangentiales Δs am Radius r ergibt den elektrischen Winkelfehler p·Δs/r; bei 4 Polpaaren und r = 10 mm sind 0,1 mm bereits 2,3°.
- Die Exzentrizität trägt zur Kommutierung wenig bei – im Beispiel 0,23° – und ändert bei Dreispur-Anordnung die Abstände kaum; eine eigens für die Kommutierung verschärfte Zentrierung ist nicht nötig.
- Je breiter die Übergangszone des Fensters, desto stärker wirken Schwellen- und Lichtintensitätsänderungen auf die Flanken; die Schwelle sollte proportional mit der Lichtintensität mitgeführt oder die tangentiale Fensterbreite verringert werden.
- Zuerst die Abstände mit der eigenen Zählung des Drehgebers messen, dann mit der Gegen-EMK vergleichen, damit Fehler der Motormagnete nicht der Teilscheibe angelastet werden.
- Das Vorzeichenmuster der sechs Abstände unterscheidet direkt zwischen Versatz einer Phase, Tastverhältnis einer Phase und Dreiphasen-Schwellenproblem.
- Bei der Einspurlösung mit drei Sensoren hängen die 120° von der Montage ab; bei der Montage die Sensorlage anhand der gemessenen Abstände justieren.
Fazit
Liegen die UVW-Abstände nicht bei 120° elektrisch, misst man zuerst die sechs Flankenabstände mit der eigenen Zählung des Drehgebers und entscheidet am Muster zwischen Versatz einer Phase, Tastverhältnis einer Phase und Dreiphasen-Schwellenproblem; die Exzentrizität beträgt im Beispiel nur etwa 0,23° und ist selten die Hauptursache. Danach den Motor antreiben und mit der Gegen-EMK vergleichen, um Fehler der Motormagnete und der Kommutierungsoffset-Kalibrierung abzutrennen; was übrig bleibt, ist der Anteil, der an Kommutierungsspur und Abtastkopf zu korrigieren ist.
Übersetzung des chinesischen Originalartikels (0240). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.