Fachbegriffe der Teilscheibe
Wiederholgenauigkeit der Referenzmarke: Definition und Fehlerzerlegung
Die Wiederholgenauigkeit der Referenzmarke ist die Streuung der Auslöseposition bei wiederholtem Überfahren der Referenzmarke. Der Artikel unterscheidet einseitig und beidseitig sowie σ und Spannweite, zerlegt sie in vier Anteile – Rauschen, Drehzahl und Verzögerung, Temperaturdrift und Zählquantisierung –, zeigt am 2500-Strich-Beispiel ein ungegatetes σ von etwa 2,3″ bzw. etwa 9″ mit Drehzahl- und Temperatureinfluss und beschreibt, wie man die Z-Auslöseposition gegen eine hochauflösende Referenz erfasst.
Dieselbe Maschine fährt immer wieder die Referenz an: Mal landet sie auf demselben Zählwert, mal liegt sie einen Zählschritt daneben. Misst man anders, wird aus „0 Zählschritte“ im Bericht plötzlich „σ = 4″“. Die Wiederholgenauigkeit der Referenzmarke sieht aus wie eine einzelne Kenngröße, ist aber die Überlagerung mehrerer physikalischer Mechanismen und reagiert sehr empfindlich auf die statistische Basis. Dieser Artikel klärt zuerst Definition und Basis, zerlegt die Größe dann in vier Anteile und beschreibt schließlich das Messverfahren.
Definition: einseitig oder beidseitig, σ oder Spannweite
Die Wiederholgenauigkeit der Referenzmarke ist die Streuung der Z-Auslöseposition gegenüber einer hochauflösenden Positionsreferenz bei wiederholtem Überfahren. Sie ist nicht dasselbe wie die Referenzmarkenablage (die feste Differenz zwischen elektrischem und mechanischem Nullpunkt): Die Ablage lässt sich kalibrieren, die Wiederholgenauigkeit nicht. Ebenso ist sie von der Nullpunktdrift über lange Zeit und große Temperaturbereiche zu unterscheiden; in der Spezifikation sind diese Größen getrennt anzugeben.
Einseitig und beidseitig. Die einseitige Wiederholgenauigkeit erfasst nur Auslösepositionen in einer Drehrichtung an derselben Flanke; die beidseitige fasst beide Richtungen zusammen und enthält zusätzlich die Differenz, die entsteht, weil in den beiden Richtungen unterschiedliche Flanken gelatcht werden (siehe den Artikel zur Referenzmarke bei Rechts- und Linkslauf in dieser Bibliothek) – sie ist meist deutlich größer.
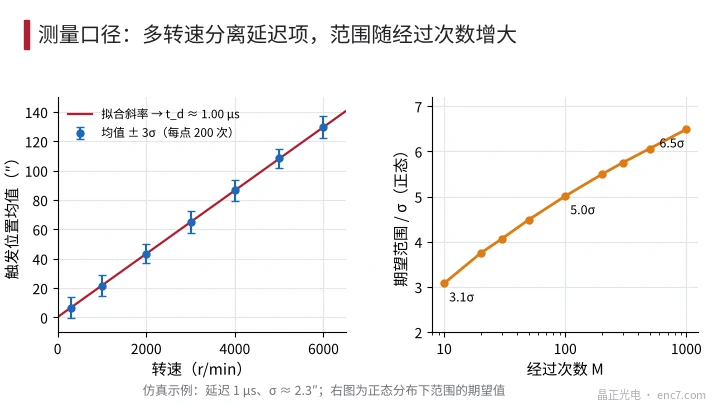
σ oder Spannweite. Bei Normalverteilung wächst der Erwartungswert der Spannweite (Maximum − Minimum) mit der Stichprobengröße M: etwa 3,1σ bei M = 10, etwa 5,0σ bei M = 100, etwa 6,5σ bei M = 1000. Wer nur „Spannweite ≤ x“ ohne M angibt, kann für denselben Abtastkopf Werte melden, die sich um den Faktor zwei unterscheiden.
Bedingungen. Drehzahl (oder Drehzahlbereich), Richtung, Flanke, Temperatur, mit oder ohne Gating und ob vor jeder Überfahrt neu eingeschaltet wird – all das ist anzugeben.
Fehlerzerlegung: vier Anteile
Die Auslöseposition lässt sich schreiben als
x = x_0 + n/s + v·t_d + Δx_T + Quantisierung
mit x_0 der Nennposition, n dem elektrischen Rauschen am Komparatoreingang, s der Steigung des Referenzsignals an der Schwelle, v der Geschwindigkeit, t_d der Verzögerung und Δx_T der Temperaturdrift. Beispiel: 2500 Striche (eine Signalperiode 518,4″; nach Vierfachauswertung 1 Zählschritt 129,6″); das analoge Referenzsignal wird als gaußförmiger Peak mit 450° elektrischer Halbwertsbreite angenommen, die Schwelle liegt bei 50 % des Spitzenwerts.
1. Rauschen: σ_x = σ_V / s. Die Steigung an der Schwelle beträgt etwa 0,00308·V_p pro Grad elektrisch. Bei elektrischem Rauschen σ_V = 0,5 %·V_p ist σ_x ≈ 1,62° elektrisch, etwa 2,3″. Beim gegateten Z wird die Flanke von A/B bestimmt; die Steigung im Nulldurchgang von A/B beträgt π/180·Amplitude pro Grad, dasselbe Rauschen von 0,5 % ergibt nur etwa 0,41″. Ein Filter vor dem Komparator senkt σ_V, erhöht aber die Verzögerung – und damit sind wir beim nächsten Anteil.
2. Drehzahl und Verzögerung: Δx = v·t_d. t_d ist die Laufzeitdifferenz zwischen dem Z-Auslösepfad und dem Pfad der Positionserfassung, einschließlich Komparator, Logik, Kabel und Erfassungsschaltung. Laufen Z und A/B über denselben Pfad und latcht die Steuerung den A/B-Zählerstand, heben sich die Verzögerungen auf; stammt die Position dagegen aus der abgetasteten Sinus/Kosinus-Interpolation, während Z über einen eigenen Komparatorpfad läuft, bleibt die Laufzeitdifferenz bestehen. Bei t_d = 1 μs und 3000 min⁻¹ (18 000°/s) ist Δx = 64,8″. Bei konstanter Drehzahl ist das nur eine feste Ablage, die sich kalibrieren lässt; schwankt die Referenzfahrgeschwindigkeit um ±10 %, wird daraus eine Streuung von ±6,5″. Ist die Erfassungsschaltung auf einen 50-MHz-Takt synchronisiert, entsprechen ±20 ns Taktjitter bei 3000 min⁻¹ etwa ±1,3″.
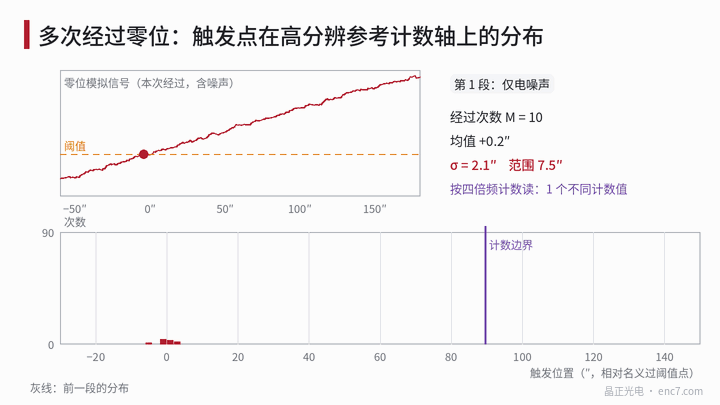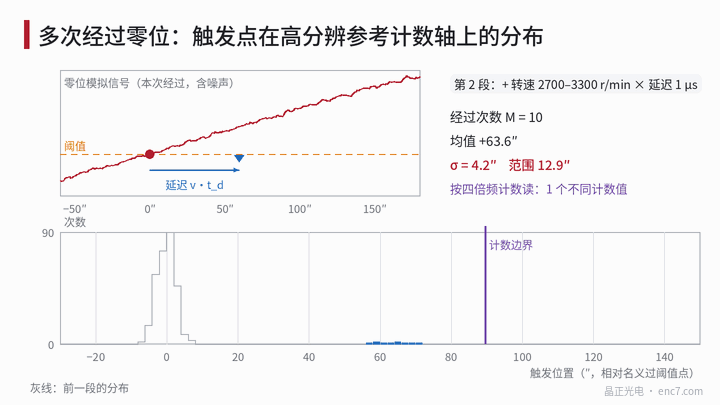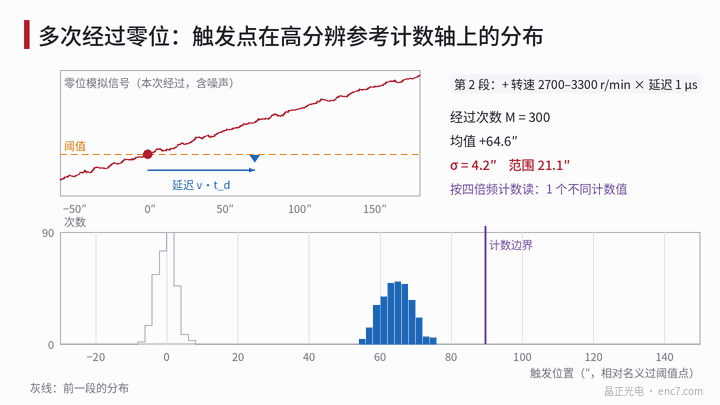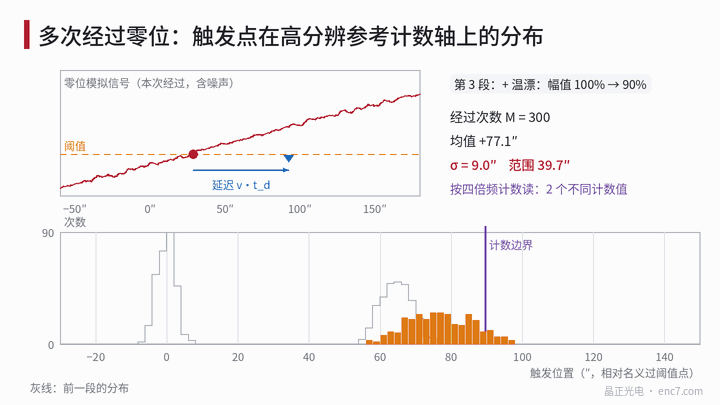
3. Temperaturdrift: Δx_T = ΔV / s. Bei fester Schwelle und mit der Temperatur sinkender Referenzsignalamplitude verschiebt sich der Schwellenübergang. Im Beispiel verschiebt ein Amplitudenrückgang um 10 % die steigende Flanke um etwa 25,6″ nach hinten (Mechanismus und Gegenmaßnahmen siehe den Artikel zur Temperaturdrift der Referenzmarke in dieser Bibliothek). Ändert sich die Temperatur während der Messung, verbreitert dieser Anteil die Verteilung und sieht wie schlechtere Wiederholgenauigkeit aus.
4. Zählquantisierung. Latcht die Steuerung ein ungegatetes Z mit dem vierfach ausgewerteten Zählerstand, liest sie den Zählschritt, in dem die Flanke liegt. Liegt die gesamte Auslöseverteilung innerhalb eines Zählschritts, zeigt sie „0 Zählschritte“; überschreitet sie eine Zählgrenze, springt der Wert zwischen zwei benachbarten Zahlen. Liegt der Mittelwert im Abstand d von der nächsten Zählgrenze, beträgt die Sprungwahrscheinlichkeit etwa Φ(−d/σ), bei d = 3σ etwa 0,13 %. Beim gegateten Z ist die Flanke selbst eine Zählflanke; solange die Latch-Logik keine Race Condition hat, ist der gelatchte Wert eindeutig.
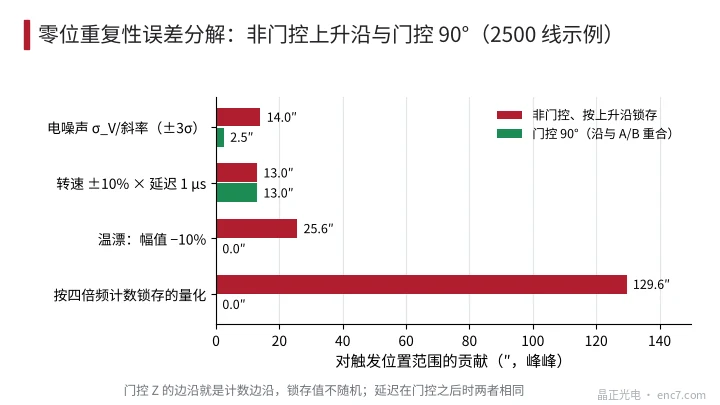
Bei der Zusammenfassung werden Zufallsanteile quadratisch addiert, Driftanteile nach ihrem tatsächlichen Änderungsbereich behandelt. Im Beispiel ergeben Rauschen 2,34″ und der Drehzahlanteil (gleichverteilt ±6,5″, σ ≈ 3,7″) zusammen σ ≈ 4,4″; mit einer linearen Amplitudendrift von 10 % (σ ≈ 7,4″) ergibt sich etwa 8,6″, in Übereinstimmung mit den 9,0″ der Simulation in Abb. 1.
Messverfahren und Basis
- Aufbau: Drehgeber (oder Teilscheibe mit Abtastkopf) auf einer ruhig laufenden Lagerung montieren, mit konstanter Drehzahl antreiben, vollständiges thermisches Gleichgewicht abwarten.
- Referenz: hochfaktorige Interpolation der eigenen Sinus/Kosinussignale (z. B. 1000 Punkte oder mehr pro Periode, bei 2500 Strichen etwa 0,5″) oder ein koaxialer Referenzdrehgeber. Die Referenzauflösung sollte höchstens ein Fünftel des erwarteten σ betragen. Referenzmarkenspur und Inkrementalspur liegen auf derselben Teilscheibe, Exzentrizität und Teilungsfehler wirken auf beide gleich; der Interpolationsfehler an der Referenzmarke ist nur eine feste Ablage und beeinflusst die Streuung nicht.
- Erfassung: Referenzposition per Hardware an steigender und fallender Flanke von Z getrennt latchen, mit bekannter und fester Erfassungsverzögerung.
- Stichprobe: mindestens 100 Überfahrten je Bedingung; der relative Standardfehler der σ-Schätzung beträgt etwa 1/√(2M), bei M = 100 etwa 7 %.
- Trennung: in einer Richtung bei etwa 5 Drehzahlen messen, Mittelwerte über der Drehzahl auftragen und eine Gerade anpassen: Die Steigung ist t_d, der Achsenabschnitt die statische Position (siehe Abb. 3); dann mit anderer Richtung und anderen Temperaturen wiederholen.
- Bericht: σ und Spannweite (mit M), Richtung, Flanke, Drehzahl, Temperatur, mit oder ohne Gating.
Der häufigste Fehler ist, den vierfach ausgewerteten Zählerstand der Steuerung direkt als Referenz zu verwenden. Bei 2500 Strichen beträgt 1 Zählschritt 129,6″, weit mehr als die tatsächliche Streuung von wenigen Winkelsekunden; ein Ergebnis von „0 Zählschritten“ oder „±1 Zählschritt“ zeigt, wie weit der Auslösepunkt von einer Zählgrenze entfernt ist, nicht die Wiederholgenauigkeit selbst.
Praxishinweise
- In der Spezifikation angeben: einseitig oder beidseitig, σ oder Spannweite (mit Stichprobengröße M), Drehzahl, Temperatur, Flanke und Gating; Referenzmarkenablage und Wiederholgenauigkeit getrennt angeben.
- Den Rauschanteil als σ_V/Steigung abschätzen; eine höhere Steigung des Referenzsignals (Mehrspalt-Codemuster, Gating auf die A/B-Flanke) wirkt besser als reines Filtern.
- Die Referenzfahrgeschwindigkeit konstant halten; ist variable Drehzahl unvermeidbar, die Laufzeitdifferenz t_d messen und drehzahlabhängig kompensieren.
- Temperaturdrift tarnt sich als schlechte Wiederholgenauigkeit: vor der Messung thermisches Gleichgewicht herstellen, die Temperaturdrift separat im Klimaschrank messen.
- Wird ein ungegatetes Z mit dem Zählerstand gelatcht, den nominellen Auslösepunkt in die Mitte eines Zählschritts legen, mehr als 3σ von der Grenze entfernt; die Wahrscheinlichkeit eines Sprungs um einen Zählschritt beträgt dann etwa 0,13 %.
- Die Messreferenz muss mindestens 5-mal feiner auflösen als das erwartete σ; keine Wiederholgenauigkeit im Winkelsekundenbereich mit dem vierfach ausgewerteten Zählerstand bewerten.
Fazit
Die Wiederholgenauigkeit der Referenzmarke ist die Streuung der Auslöseposition bei wiederholtem Überfahren; ihr Zahlenwert hängt von der Basis ab – einseitig oder beidseitig, σ oder Spannweite, Stichprobengröße. Sie lässt sich in vier Anteile zerlegen: Rauschen σ_V/Steigung, Drehzahl und Verzögerung v·t_d, Temperaturdrift ΔV/Steigung und Zählquantisierung. Gating bindet die Flanke an A/B und beseitigt Temperaturdrift und Quantisierung, nicht aber die Laufzeitdifferenz. Wer die Auslöseposition mit einer hochauflösenden Referenz bei mehreren Drehzahlen erfasst, kann die Anteile trennen und vergleichbare Werte für die Wiederholgenauigkeit angeben.
Übersetzung des chinesischen Originalartikels (0268). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.