Fachbegriffe der Teilscheibe
Thermische Driftkoeffizienten: Nullpunkt, Maßstab und Amplitude
Temperaturspezifikationen vermischen häufig Nullpunktdrift (″/K), Maßstabsdrift (ppm/K) und den Amplituden-Temperaturkoeffizienten (%/K). Der Artikel erläutert Herkunft und Größenordnung der drei Größen, leitet die kleinste-Quadrate-Trennung von Nullpunkt- und Maßstabsterm aus der Fehlerdifferenz an zwei Temperaturpunkten her und hält fest, dass der Nullpunktterm vom Ursprung abhängt und eine volle Umdrehung keinen Maßstabsterm hat.
Eine Spezifikation schreibt „Temperaturkoeffizient 0,1″/K“, eine andere „thermische Drift 3 ppm/K“, eine dritte „Signaltemperaturdrift −0,4%/K“. Die drei Zahlen haben unterschiedliche Einheiten und bezeichnen nicht dieselbe Größe: Die erste ist eine starre Verschiebung der Anzeige, die zweite ein Fehler, der proportional zum Verfahrweg wächst, die dritte eine Änderung der Signalamplitude, die die Positionsanzeige selbst nicht verändert. Erst wenn man sie trennt, sieht man, wo die Temperatur die Genauigkeit aufzehrt und wer kompensieren soll.
Definition der drei Koeffizienten
Sei der Fehler an der Position x (linear, mm) bzw. θ (rotatorisch, °) bei der Temperatur T gleich e(x, T). Nach einer Temperaturänderung ΔT gilt:
e(x, T + ΔT) − e(x, T) ≈ (Z + S·(x − x0))·ΔT + restliche Terme
- Nullpunktdrift Z: der positionsunabhängige Anteil der Differenz, in μm/K oder ″/K. Die Anzeige verschiebt sich insgesamt, gleichbedeutend mit einer Bewegung des Bezugspunkts.
- Maßstabsdrift S: der zu x − x0 proportionale Anteil der Differenz, in ppm/K (μm/m/K). Der Fehler wächst linear mit dem Abstand vom Ursprung.
- Amplituden-Temperaturkoeffizient K_A: die relative Änderungsrate der Signalamplitude, in %/K. Er kommt in der Gleichung oben nicht vor; er beeinflusst das Signal-Rausch-Verhältnis, den Interpolationsfehler und die Alarmreserve.
- Restliche Terme: nichtlineare Wärmedeformation wie Biegung, Änderungen der Harmonischen eines rotatorischen Fehlers sowie die Wiederholgenauigkeit der Messung.
x0 ist der Ursprung. Aus der Gleichung folgt: Eine Verschiebung des Ursprungs um Δx ändert Z um S·Δx, daher muss die Nullpunktdrift zusammen mit dem Ursprung (Referenzmarke oder Festpunkt) angegeben werden.
Herkunft und Größenordnung
Nullpunktdrift: Wärmedeformation der Halterung. Die Abtastkopf-Halterung hat in Messrichtung einen Wärmeausdehnungspfad der Länge L. Unterscheiden sich die Ausdehnungskoeffizienten der beiden Werkstoffe um Δα, verschiebt sich der Abtastkopf tangential um Δα·L·ΔT, und die Anzeige eines Drehgebers ändert sich um Δα·L·ΔT/r. Beispiel: L = 10 mm, Aluminiumhalterung auf einem Sitz aus Edelstahl (Δα etwa 7 ppm/K), r = 20 mm, das ergibt etwa 0,72″/K. Beim Linearmaßstab wandert außerdem der Festpunkt selbst, wenn sich das Maschinenbett dehnt. Axiale Dehnung kann bei schräger Beleuchtung ebenfalls in Nullpunktdrift einkoppeln (siehe den Artikel zu Temperatureinflüssen in dieser Bibliothek).
Maßstabsdrift: Dehnungsfehlanpassung – und es muss klar sein, relativ wozu. Bei einem an einem Ende festen, sonst frei dehnbaren Linearmaßstab gilt Anzeige ≈ X·(1 − α_s·ΔT), wobei X die physikalische Position und α_s der Ausdehnungskoeffizient des Maßstabs ist. Ist die Referenz ein auf physikalische Länge korrigiertes Laserinterferometer, so ist S = −α_s; kommt es auf das Werkstückmaß bei 20 ℃ an und haben Werkstück und Maschine den Ausdehnungskoeffizienten α_m, so ist S = α_m − α_s. Ein Glasmaßstab (etwa 8–9 ppm/K) auf einer Stahlmaschine (etwa 11–12 ppm/K) liefert nach der ersten Grundlage etwa −9 ppm/K, nach der zweiten etwa +3 ppm/K – unterschiedlich in Vorzeichen und Betrag. Starres Verkleben des Maßstabs mit der Unterlage ist wiederum ein anderer Fall (zum Unterschied zwischen schwimmender und geklebter Montage siehe den Artikel zu Linearmaßstäben in dieser Bibliothek).
Ein Drehgeber hat über eine volle Umdrehung keinen Maßstabsterm. Gleichmäßige Dehnung ändert die Winkellage radialer Teilungsstriche nicht, und die Teilungsperiode bei festem Abtastradius bleibt ebenfalls unverändert; zudem muss ein Vollkreisfehler schließen, e(0°) = e(360°), ein mit dem Winkel linear wachsender Term kann also nicht existieren. Dehnungsfehlanpassung zwischen Teilscheibe und Nabe erscheint als Änderung der Exzentrizität (erste Harmonische); ungleichmäßige Belastung der Nabe als zweite Harmonische. Ein Maßstabsterm, der mit dem Winkel wächst und an der Stoßstelle zurückspringt, tritt nur auf, wenn ein Stück Codestreifen zum Kreis gebogen, an einem Ende befestigt wird und Streifen und Trommel unterschiedliche Ausdehnungskoeffizienten haben.
Amplituden-Temperaturkoeffizient: vor allem die Lichtquelle. Der Temperaturkoeffizient der optischen Leistung einer Nahinfrarot-LED liegt in Datenblättern häufig zwischen −0,3 %/K und −0,6 %/K. Bei −0,4 %/K sinkt die Amplitude nach einem Anstieg um 60 K auf etwa 79 %. Der Temperaturkoeffizient der Empfindlichkeit eines Siliziumdetektors im Nahinfrarot ist positiv, aber kleiner, und die Wellenlängenverschiebung der LED mit der Temperatur (etwa 0,2–0,3 nm/K) beeinflusst das Abstandfenster einer abbildenden Abtastung nur wenig. Was die Genauigkeit wirklich trifft, ist die Differenz der Amplituden-Temperaturkoeffizienten der Kanäle A und B: Eine Differenz von 0,01 %/K erzeugt nach 80 K eine Amplitudendifferenz von 0,8 % und bei 2048 Strichen etwa 0,4″ Interpolationsfehler der zweiten Harmonischen.
Trennung von Nullpunkt- und Maßstabsterm an zwei Temperaturpunkten
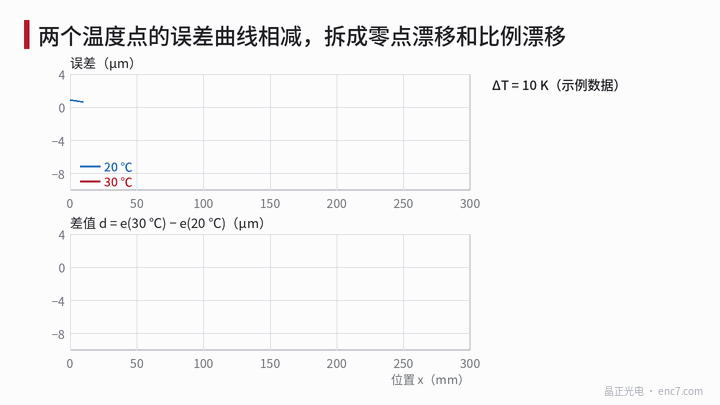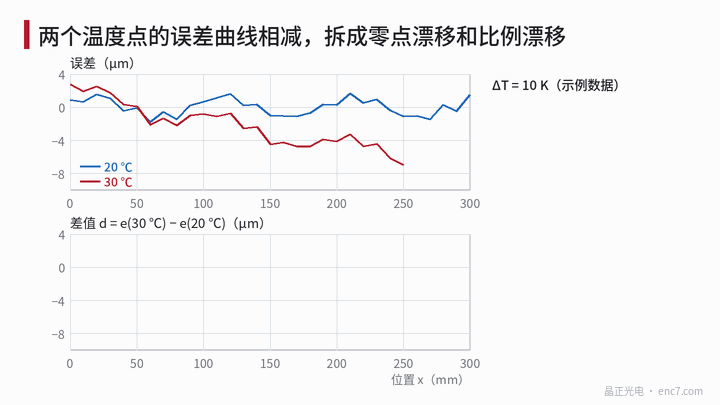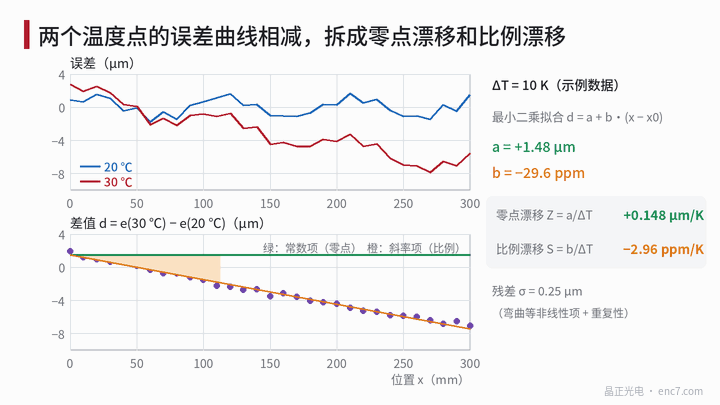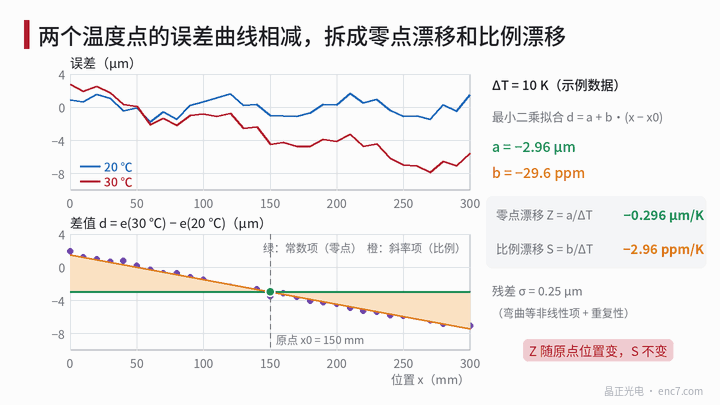
Vorgehen: Bei T1 und T2 jeweils ausreichend thermisch ausgleichen, die Fehler e1 und e2 am selben Satz von Positionen x_i, in derselben Verfahrrichtung und mit derselben Referenzmarke als Ursprung messen, die Differenz d_i = e2 − e1 bilden und nach der Methode der kleinsten Quadrate fitten
d = a + b·(x − x0)
Dann ist Z = a/ΔT und S = b/ΔT. Die Residuen spiegeln nichtlineare Wärmedeformation und Wiederholgenauigkeit wider. Die Standardunsicherheit der Steigung ist
σ_b = σ_r / √Σ(x_i − x̄)²
wobei σ_r die Standardabweichung der Residuen ist.
Rechenbeispiel (Beispieldaten, siehe Abb. 1): alle 10 mm ein Punkt von 0–300 mm, ΔT = 10 K, der Fit liefert a = +1,48 μm und b = −29,6 ppm, also Z = +0,148 μm/K und S = −2,96 ppm/K; Residuum σ_r = 0,25 μm, σ_b ≈ 0,51 ppm, das entspricht einer Unsicherheit von S von etwa 0,05 ppm/K. Bei 300 mm trägt der Maßstabsterm −8,9 μm bei, das 6-Fache des Nullpunktterms. Verschiebt man den Ursprung auf 150 mm, wird a zu −2,96 μm und Z zu −0,296 μm/K.
Beim Drehgeber tritt an die Stelle des Geradenfits eine Konstante plus Harmonische:
d(θ) = a + Σ (c_k·cos kθ + s_k·sin kθ)
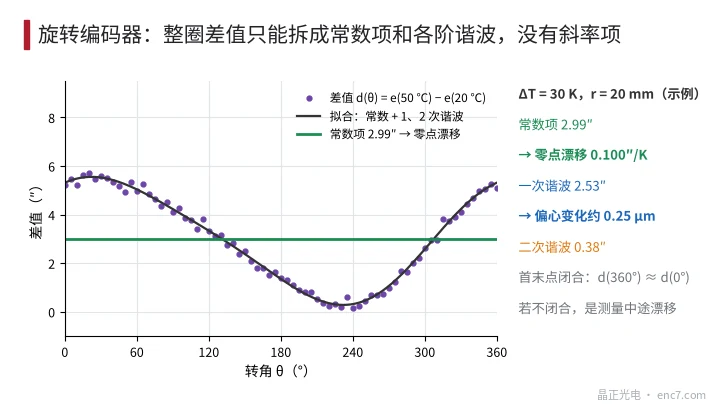
Im Beispiel sind ΔT = 30 K und r = 20 mm, das Absolutglied beträgt 2,99″, also Z = 0,100″/K; die erste Harmonische beträgt 2,53″ und entspricht einer Exzentrizitätsänderung von etwa 0,25 μm; die zweite Harmonische beträgt 0,38″. Schließt die Vollkreisdifferenz von Anfang bis Ende nicht, sind Referenz oder Temperatur während der Messung gedriftet: in beiden Richtungen messen oder zum Startpunkt zurückkehren und die Referenzmarke nachmessen. Zwei Temperaturpunkte liefern einen Sekantenkoeffizienten; ändert sich der Koeffizient selbst mit der Temperatur, sind mindestens drei Temperaturpunkte zu messen.
Häufige Fehlurteile
- Den Ausdehnungskoeffizienten des Maßstabwerkstoffs als „Maßstabsdrift“ zu nehmen, ohne anzugeben, ob er sich auf die physikalische Länge oder auf die Maschine bezieht; die Zahl kann von −9 ppm/K auf +3 ppm/K springen.
- Die Nullpunktdrift ohne Ursprung anzugeben oder eine mit der Temperatur selbst driftende Aufnahme als Referenz zu verwenden, sodass das Ergebnis der Verbundwert aus Aufnahme und Drehgeber ist.
- Den Amplituden-Temperaturkoeffizienten bei eingeschalteter Konstantlichtregelung zu messen; das Ergebnis liegt dann nahe null. Stattdessen die Änderung des LED-Stroms mit der Temperatur messen, um zu sehen, wie viel Ansteuerreserve bei hoher Temperatur bleibt.
- Die Änderung der ersten Harmonischen eines Drehgebers mit der Temperatur als ppm/K anzugeben; tatsächlich ist es eine Exzentrizitätsänderung, die Einheit sollte ″ oder μm sein.
- Zwischen den zwei Temperaturpunkten kein thermisches Gleichgewicht abzuwarten, sodass eine durch den Temperaturgradienten verursachte Biegung als Maßstabsterm gewertet wird.
Hinweise für die Konstruktion
- Die Spezifikation in drei getrennten Posten schreiben: Z (″/K oder μm/K, mit Angabe des Ursprungs), S (ppm/K, mit Angabe, ob die Referenz die physikalische Länge oder die Maschine ist) und K_A (%/K, mit Angabe der LED-Ansteuerbedingungen).
- Beim Test an beiden Temperaturpunkten ausreichend ausgleichen, in beiden Richtungen messen und den Schluss von Anfang zu Ende prüfen; wird eine Kurve benötigt, mindestens drei Temperaturpunkte verwenden.
- Die Terme nach der Methode der kleinsten Quadrate trennen: Geradenfit a + b·(x − x0) linear, Konstante plus Harmonische rotatorisch; die Residuen mit angeben und nichtlineare Terme nicht in S hineinzwingen.
- Den Wärmeausdehnungspfad der Abtastkopf-Halterung kurz halten und den Werkstoff an den Montagesitz anpassen: Eine Tangentialverschiebung von 0,07 μm/K ist bei r = 20 mm bereits etwa 0,7″/K.
- Auf die Differenz der Amplituden-Temperaturkoeffizienten der Kanäle A und B achten, nicht nur auf die Amplitude selbst: Eine Differenz von 0,01 %/K erzeugt nach einem Anstieg um 80 K etwa 0,4″ Interpolationsfehler (2048 Striche).
Kurzfassung
Nullpunktdrift ist eine Verschiebung, Maßstabsdrift eine Dehnung oder Schrumpfung, der Amplituden-Temperaturkoeffizient eine Änderung der Signalstärke; Herkunft und Kompensation der drei Größen sind verschieden. Ein kleinste-Quadrate-Fit der Fehlerdifferenz an zwei Temperaturpunkten kann die ersten beiden trennen, doch der Nullpunktterm hängt vom Ursprung ab, der Maßstabsterm von der Referenz, und über eine volle Umdrehung gibt es nur Konstante und Harmonische – keinen Maßstabsterm.
Übersetzung des chinesischen Originalartikels (0273). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.