Vertiefende Branchenanwendungen
Teilscheiben für Prüfstände der Übertragungsabweichung von Wellgetrieben
Die Übertragungsabweichung TE = θ_out − θ_in/i muss mit je einem Drehgeber an Eingang und Ausgang gemessen werden. Dieser Artikel leitet die Gewichte her, mit denen Fehler beider Seiten in die TE eingehen, zeigt, dass Auflösung und Genauigkeit der Eingangsseite durch i verdünnt werden, während die Genauigkeit der Ausgangsseite nahezu alles entscheidet, und gibt anhand eines Zahlenbeispiels mit i = 100 die Anforderungen an Strichzahl, Interpolation, Exzentrizität und synchrone Abtastung an.
Die Übertragungsabweichung (TE) eines Wellgetriebes liegt typischerweise zwischen einigen zehn Winkelsekunden und ein oder zwei Winkelminuten. Ein Prüfstand trägt je einen Drehgeber auf der Eingangs- und der Ausgangswelle, und die TE ist einfach die Differenz der beiden Winkel nach der Umrechnung. Die beiden Drehgeber wirken symmetrisch, ihr Beitrag zur TE ist jedoch völlig unsymmetrisch: die Eingangswelle dreht schnell, und jeder Fehler auf ihr wird durch das Untersetzungsverhältnis i verkleinert; jeder Fehler der Ausgangswelle geht unverändert in das Ergebnis ein. Die Auswahl muss von dieser Unsymmetrie ausgehen.
Messgleichung und Unsicherheit
TE = θ_out − θ_in/i
Dabei ist i das Untersetzungsverhältnis (eine genaue ganze Zahl, durch die Zähnezahlen bestimmt), und θ_in muss stetig aufakkumuliert werden, darf also nicht modulo einer Umdrehung genommen werden. Die Fehlerquellen werden nach
u_c² = u_out² + (u_in/i)² + (ω_out·Δt)²
zusammengesetzt. ω_out ist die Winkelgeschwindigkeit am Ausgang, Δt die Differenz der beiden Abtastzeitpunkte. Fehler der Eingangsseite werden durch i geteilt; ein Synchronisationsfehler zwischen den beiden Kanälen, unabhängig davon, ob der Eingang oder der Ausgang zuerst abgetastet wird, geht als ω_out·Δt in die TE ein.
Die erweiterte Unsicherheit des Prüfstands selbst soll kleiner als 1/5 bis 1/10 der Spezifikation der Messgröße sein. Nimmt man eine Spitze-Spitze-TE-Spezifikation ≤ 60″ an, so darf U nicht größer als 6–12″ sein.
Eingangsseite: durch i verdünnt
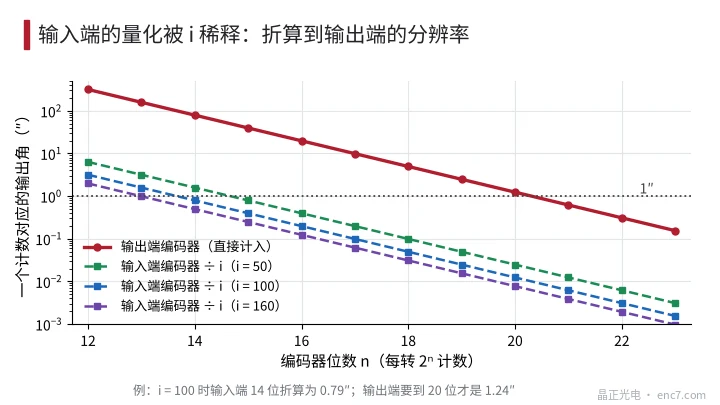
Ein Zählschritt q_in des Eingangsdrehgebers ergibt, auf den Ausgang bezogen, nur q_in/i. Soll q_in/i ≤ 1″ bleiben, muss q_in ≤ i Winkelsekunden sein: für i = 50, 100 und 160 sind das 15, 14 und 13 Bit (entsprechend 39,5″, 79,1″ und 158,2″). Ein auf der Motorseite übliches 17-Bit-Gerät (9,9″) ergibt nach der Umrechnung nur 0,099″ und ist damit mehr als ausreichend.
Die Genauigkeit wird ebenso verdünnt. Im Beispiel beträgt die Genauigkeit des Eingangsdrehgebers ±40″, nach der Umrechnung ±0,4″. Bei 3 μm Exzentrizität und r = 12 mm ist der Fehler erster Ordnung 51,6″, nach der Umrechnung 0,52″. Er liegt bei der Ordnung i je Ausgangsumdrehung, derselben Ordnung wie die 1-te Komponente des Wellgenerators, und lässt sich im Spektrum nicht trennen, seine Amplitude ist jedoch klein.
Ausgangsseite: die Genauigkeit entscheidet nahezu alles
Die Fehler des Ausgangsdrehgebers gehen unverändert ein. Daraus folgen drei Anforderungen.
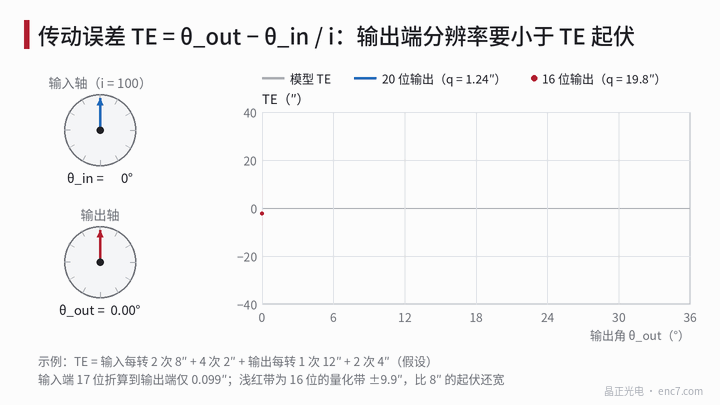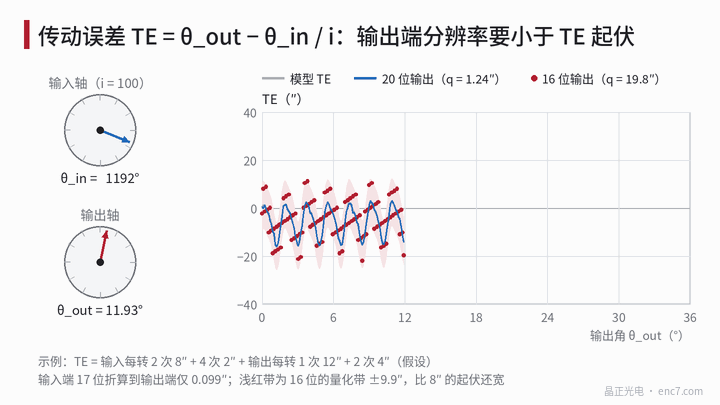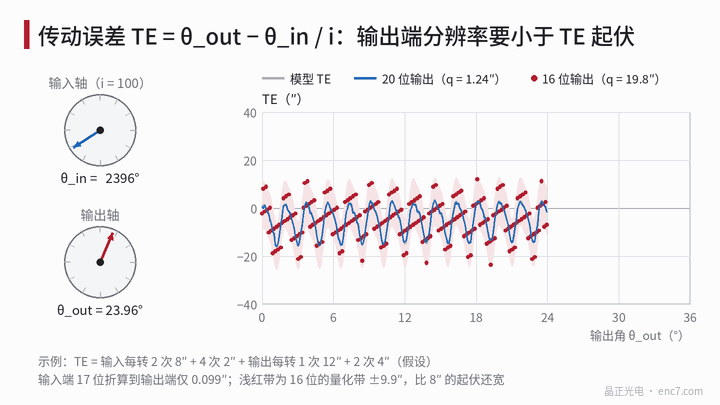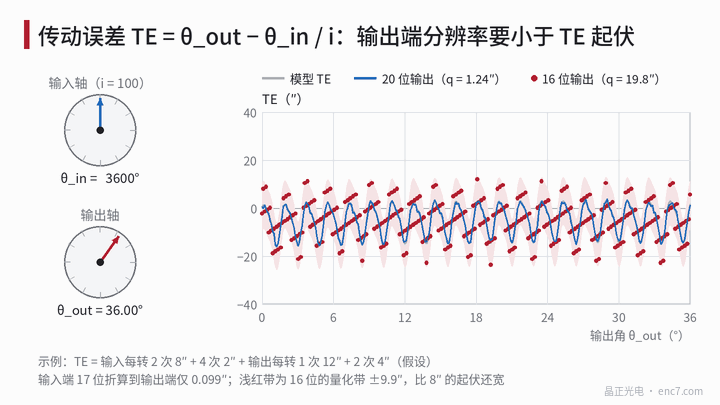
Genauigkeit: sind die übrigen Anteile vernachlässigbar, gilt U = 2a/√3 ≈ 1,15a (a ist die Halbweite der Genauigkeitsangabe), daher muss a etwas kleiner als 0,87·U sein. Quantisierung: q_out muss kleiner als 1/5 der Amplitude der aufzulösenden TE-Komponente sein. In Abb. 1 kann man mit 16 Bit (19,8″) eine 8″-Komponente 2-ter Ordnung nicht messen; 20 Bit (1,24″) machen sie sichtbar. Fehler niedriger Ordnung: der eigene Exzentrizitätsfehler des Drehgebers tritt 1-mal je Ausgangsumdrehung auf, in derselben Ordnung wie die 1-te Komponente am Getriebeausgang, und überlagert sich unmittelbar zu einer falschen TE. Bei einer Teilscheibe Ø100 mm und r = 45 mm ergeben 2 μm Exzentrizität bereits 9,2″, daher sollte die Ausgangsseite diametral gegenüberliegende Doppel-Abtastköpfe verwenden oder zuvor gegen ein Normal kalibriert werden. Die Teilscheibe ist direkt am Ausgangsflansch zu montieren, nicht über eine Kupplung; der Winkelübertragungsfehler einer Kupplung ändert sich mit der Fluchtungsabweichung.
Auch die Strichzahl soll die Ordnungen der TE vermeiden. Die Hauptkomponenten der TE liegen im Ausgangswinkelbereich bei den Ordnungen 2i und 4i (bei i = 100 die Ordnungen 200 und 400). Nimmt man am Ausgang 4096 Striche, erscheint der Interpolationsfehler bei der Ordnung 4096 und ihren Vielfachen, die keine ganzzahligen Vielfachen von 200 sind; bei 2000 Strichen fällt der Interpolationsfehler auf ganzzahlige Vielfache von 2i und lässt sich von den höheren Harmonischen der TE nicht unterscheiden.
Synchrone Abtastung
Die 2i-Komponente der TE hat im Ausgangsbereich nur eine Periode von etwa 1,8°. Die Abtastung sollte in gleichen Intervallen des Eingangswinkels ausgelöst werden, mit 32 Punkten je Eingangsumdrehung (3200 Punkten je Ausgangsumdrehung), also 16 Punkten je Periode der Ordnung 2i und 8 Punkten je Periode der Ordnung 4i; mindestens 2 Ausgangsumdrehungen sind aufzunehmen, um die Wiederholgenauigkeit zu prüfen.
Beide Kanäle müssen an derselben Triggerflanke verriegelt werden. Bei einer Ausgangsdrehzahl von 2 r/min (12°/s) ergibt ω_out·Δt für Δt = 10 μs den Wert 0,43″, für 100 μs 4,3″ und für 1 ms 43″. Eine feste Verzögerungsdifferenz einer seriellen Schnittstelle lässt sich nach Kalibrierung abziehen; der Jitteranteil muss durch Hardware-Triggerung beherrscht werden.
Zahlenbeispiel: i = 100, TE-Spezifikation 60″
Annahmen: Eingang 17 Bit (2048 Striche × Interpolationsfaktor 64), Genauigkeit ±40″; Ausgang eine Teilscheibe Ø100 mm, 4096 Striche × Interpolationsfaktor 256 (20 Bit), diametral gegenüberliegende Doppelköpfe, Genauigkeit nach Kalibrierung ±3″, restliche Exzentrizität mit 5 % angesetzt; Ausgangsdrehzahl 2 r/min, Synchronisationsfehler 5 μs.
| Fehlerquelle | Amplitude | Standardunsicherheit |
|---|---|---|
| Genauigkeit des Ausgangsdrehgebers | ±3″ | 1,73″ |
| Restexzentrizität der Ausgangsteilscheibe | 0,46″ | 0,32″ |
| Quantisierung am Ausgang | 1,24″ | 0,36″ |
| Genauigkeit des Eingangsdrehgebers ÷ i | ±0,4″ | 0,23″ |
| Quantisierung am Eingang ÷ i | 0,099″ | 0,03″ |
| Synchronisation, 5 μs | 0,22″ | 0,12″ |
Zusammengesetzt ergibt sich u_c = 1,82″, U (k = 2) = 3,6″, etwa 1/17 der Spezifikation.
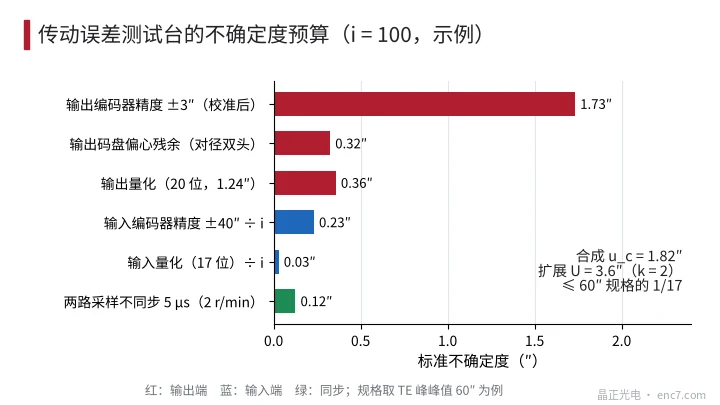
Einfluss von Änderungen: senkt man die Eingangsseite auf 12 Bit (umgerechnet 3,2″), steigt U nur auf 4,1″ und erfüllt weiterhin 1/10; verzichtet die Ausgangsseite auf die diametrale Doppelabtastung und rechnet die vollen 9,2″ aus 2 μm Exzentrizität ein, steigt U auf etwa 13,4″ und überschreitet 1/5 (12″). Wird die Spezifikation auf 15″ verschärft, muss die Genauigkeit der Ausgangsseite die Klasse ±1″ erreichen; U liegt dann bei etwa 1,6″ (etwa 1/9), und 17 Bit auf der Eingangsseite genügen weiterhin.
Technische Hinweise
- Die Bitbreite der Eingangsseite nach q_in ≤ i Winkelsekunden wählen; 13–17 Bit genügen, ein hochgenauer Drehgeber ist nicht nötig.
- Die Halbweite der Ausgangsgenauigkeit unter dem 0,87-fachen von U halten, die Quantisierung unter 1/5 der Amplitude der aufzulösenden TE-Komponente, und den Exzentrizitätsanteil 1-ter Ordnung durch diametral gegenüberliegende Doppel-Abtastköpfe oder durch Kalibrierung beseitigen.
- Beide Kanäle an derselben Hardware-Triggerflanke verriegeln, die Synchronisationsanforderung aus ω_out·Δt bemessen und eine feste Schnittstellenverzögerungsdifferenz abziehen.
- In gleichen Intervallen des Eingangswinkels abtasten, mit mindestens 32 Punkten je Eingangsumdrehung, und eine ganze Zahl von Ausgangsumdrehungen aufnehmen, damit die Ordnungen 2i und 4i der TE nicht lecken.
- Eine Strichzahl des Ausgangsdrehgebers vermeiden, die ein ganzzahliges Vielfaches von 2i ist; die Teilscheibe der Ausgangsseite direkt am Ausgangsflansch montieren, nicht über eine Kupplung.
- Wird die Spezifikation jeweils um die Hälfte verschärft, liegt der Investitionsschwerpunkt auf der Genauigkeit der Ausgangsseite, nicht auf der Auflösung der Eingangsseite.
Kurz gefasst
Die beiden Drehgeber eines TE-Prüfstands unterscheiden sich im Gewicht um den Faktor i: Auflösung, Genauigkeit und Exzentrizität der Eingangsseite werden durch i verdünnt, die der Ausgangsseite gehen unverändert ein. Daher genügt auf der Eingangsseite ein üblicher Drehgeber mittlerer Bitbreite; das Budget sollte auf Genauigkeit, Doppel-Abtastköpfe und direkte Montage der Ausgangsseite konzentriert werden, und eine Hardware-Triggerung sichert die Synchronität der beiden Kanäle.
Übersetzung des chinesischen Originalartikels (0762). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.