Vertiefende Branchenanwendungen
SCARA-Roboter, erste Achse: Mikrometer an der Spitze je 1″ bei 400 mm
Der Spitzenfehler eines SCARA entsteht durch Überlagerung der beiden Gelenkwinkelfehler nach Verstärkung über den jeweiligen Hebelarm. Der Artikel leitet σ_p = √(r²σ1² + L2²σ2²) her, teilt ±10 μm auf die beiden Achsen auf (3,6″ und 8,3″), rechnet das Budget auf den motorseitigen Drehgeber bei Untersetzung 80 um und schätzt bei einer 60°-Pendlung eine Signalfrequenz von 205 kHz.
Die Wiederholgenauigkeit am Endeffektor eines SCARA ist eine Längenangabe, zum Beispiel ±10 μm, die Angabe des Drehgebers dagegen ein Winkel. Dazwischen steht nur ein Hebelarm: beträgt der Abstand von der ersten Achse zur Spitze 400 mm, so sind 1″ gleich 400 mm × 4,848×10⁻⁶ = 1,94 μm. Von dieser Umrechnung aus teilt der Artikel die Spitzenangabe den beiden Gelenken zu und rechnet sie auf den motorseitigen Drehgeber zurück, um zu sehen, wie fein und wie genau dieser sein muss.
Vom Winkel zur Spitze: Jacobi-Matrix und Überlagerung beider Achsen
Die Spitzenposition ist p = L1·(cosθ1, sinθ1) + L2·(cos(θ1+θ2), sin(θ1+θ2)), wobei L1 und L2 die beiden Armlängen und θ1 und θ2 die beiden Gelenkwinkel sind. Die partiellen Ableitungen nach den beiden Gelenkwinkeln ergeben:
- ∂p/∂θ1: Betrag r (Abstand von Achse 1 zur Spitze), Richtung senkrecht zur Verbindungslinie;
- ∂p/∂θ2: Betrag L2, Richtung senkrecht zum zweiten Arm.
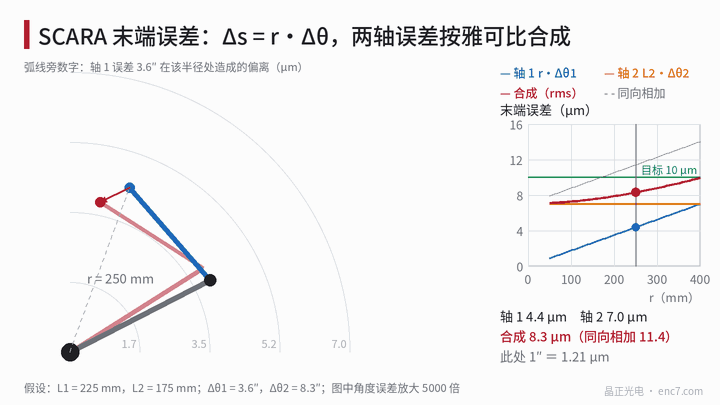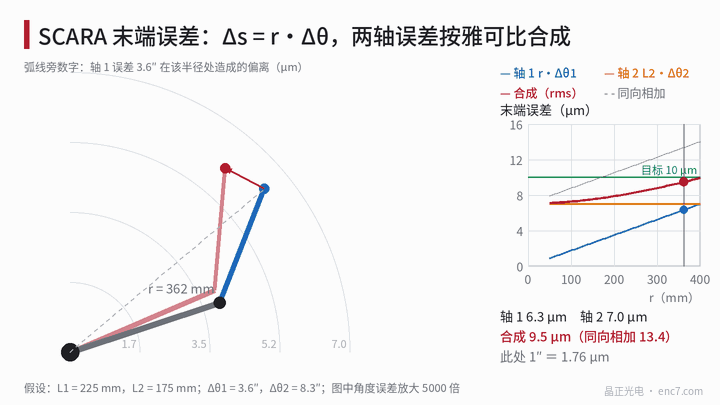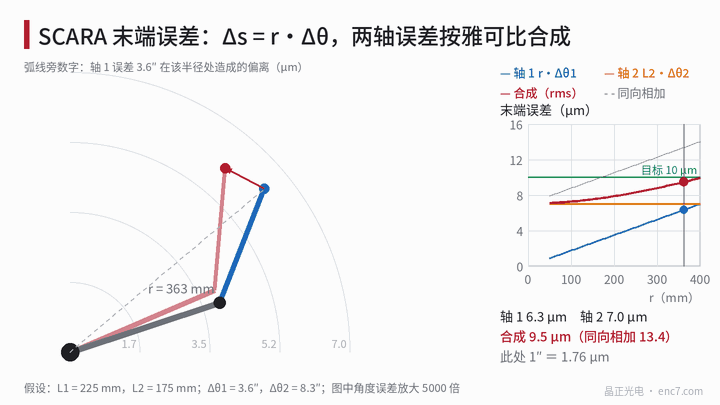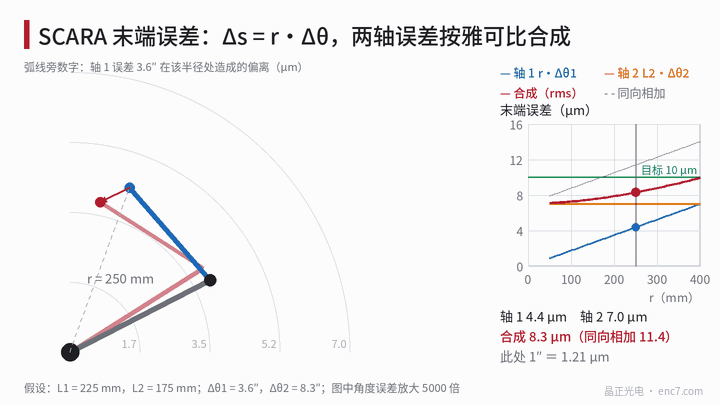
Der Spitzenfehler Δp = J·Δθ hat daher nur eine tangentiale, keine radiale Komponente. Sind die Fehler beider Achsen unabhängig, so ist der Effektivwert des Spitzenfehlervektors
σ_p = √(r²σ1² + L2²σ2²)
σ1 und σ2 sind die Standardabweichungen der beiden Gelenkwinkelfehler. Die obere Schranke gleichsinniger Addition beider Spalten ist r·σ1 + L2·σ2 und tritt bei gestrecktem Arm auf. σ_p hängt nur von r ab, daher sind die Fehlerisolinien konzentrische Kreise um die erste Achse (Abb. 1).
Fehlerbudget: ±10 μm auf beide Achsen verteilt
Das Zahlenbeispiel nimmt L1 = 225 mm, L2 = 175 mm und ein maximales r = 400 mm. Wird ±10 μm als kombinierte Obergrenze betrachtet und jeder Achse 7 μm zugeteilt, so ist die quadratische Summe 9,9 μm:
- Achse 1: 7 μm ÷ 400 mm → 1,75×10⁻⁵ rad = 3,6″;
- Achse 2: 7 μm ÷ 175 mm → 4,0×10⁻⁵ rad = 8,3″.
Das Winkelbudget ist dem Hebelarm umgekehrt proportional; der zweite Arm ist kürzer, daher ist ein größerer Winkelfehler zulässig. Die Beiträge bei den einzelnen r sind:
| r | Achse 1 (3,6″) | Achse 2 (8,3″) | Kombiniert | Gleichsinnige Summe |
|---|---|---|---|---|
| 100 mm | 1,75 μm | 7,0 μm | 7,3 μm | 8,8 μm |
| 200 mm | 3,49 μm | 7,0 μm | 7,9 μm | 10,5 μm |
| 300 mm | 5,24 μm | 7,0 μm | 8,8 μm | 12,3 μm |
| 400 mm | 6,98 μm | 7,0 μm | 9,9 μm | 14,0 μm |
In der Nähe wirkt vor allem Achse 2; in der Strecklage sind beide Achsen vergleichbar. Zu beachten ist: die Wiederholgenauigkeit betrifft die Streuung nach jedem Anfahren der Lage; ein statischer Fehler des Drehgebers, der an derselben Lage stabil bleibt, geht nicht in die Wiederholgenauigkeit ein, wohl aber in die absolute Genauigkeit; Quellen der Wiederholgenauigkeit sind Rauschen, Umkehrspiel und thermische Drift.
Umrechnung auf die Motorseite: die Untersetzung entlastet den Drehgeber um den Faktor 80
Sei das Untersetzungsverhältnis der Achse 1 gleich N = 80. Im Beispiel wird der wiederholbare Fehler des Getriebes mit 2,5″ und Struktur plus thermische Drift mit 2,0″ angesetzt, sodass das Budget der Achse 1 für drehgeberbezogene Anteile
√(3,6² − 2,5² − 2,0²) = 1,65″
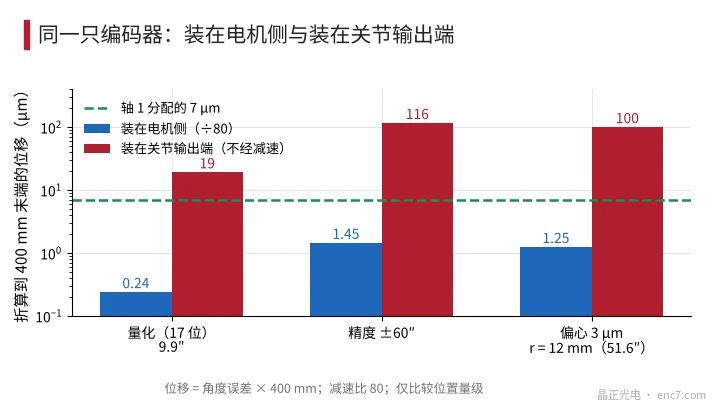
beträgt. Auf die Motorseite umgerechnet sind das 1,65″ × 80 = 132″. Am Beispiel eines 17-Bit-Geräts (9,9″ je Schritt), 2048 Striche, Genauigkeit ±60″ und einer Teilscheibe Ø30 mm bei r = 12 mm mit 3 μm Exzentrizität (Fehler erster Ordnung 51,6″) ergeben sich, auf das Gelenk bezogen:
| Größe | Motorseite | Auf das Gelenk bezogen | Auf die Spitze bei 400 mm bezogen |
|---|---|---|---|
| Quantisierung | 9,9″ | 0,12″ | 0,24 μm |
| Genauigkeit | ±60″ | 0,75″ | 1,45 μm |
| Exzentrizität | 51,6″ | 0,64″ | 1,25 μm |
Die quadratische Summe der drei Amplituden beträgt etwa 0,99″ und liegt unter 1,65″. Als Auflösungskriterium kann q/N ≤ 1/5 des Drehgeberbudgets gelten, also q ≤ 26″, was ein 16-Bit-Gerät (19,8″) bereits erfüllt. Sitzt derselbe Drehgeber am Gelenkausgang (Abb. 2), so sind die drei Anteile 19, 116 und 100 μm, alle über 7 μm; wird Achse 1 auf direkte Messung am Ausgang umgestellt, darf bei einer Teilscheibe Ø100 mm (r = 45 mm) die Exzentrizität allein schon 0,36 μm nicht überschreiten, nur um das Budget 1,65″ auszuschöpfen, andernfalls sind diametral gegenüberliegende Doppel-Abtastköpfe nötig.
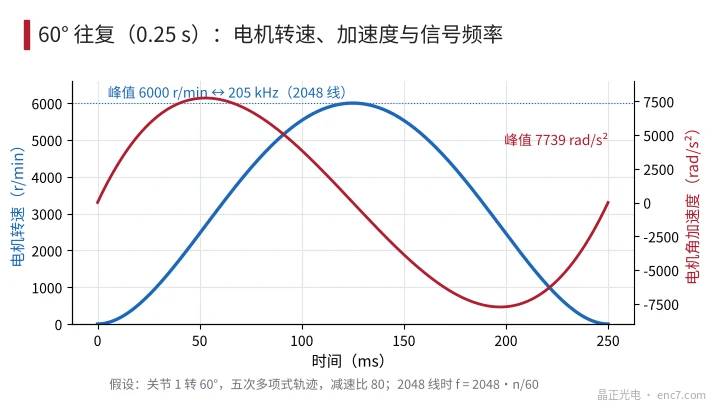
Pendelbewegung: Signalfrequenz und Beschleunigung
Das Gelenk 1 drehe in 0,25 s um 60°, auf einer Polynombahn fünften Grades. Die Spitzen-Winkelgeschwindigkeit des Gelenks ist 1,875·Δ/T = 7,85 rad/s (75 r/min), die Spitzen-Winkelbeschleunigung 5,77·Δ/T² = 96,7 rad/s². Multipliziert mit der Untersetzung 80 ergibt das eine Motorspitzendrehzahl von 6000 r/min und eine Spitzen-Winkelbeschleunigung von 7739 rad/s².
Bei 2048 Strichen ist die Spitzen-Signalfrequenz 205 kHz (f = N·n/60); beim Anstieg und Abfall der Drehzahl ändert sich die Frequenz mit etwa 2,5 kHz/ms. Die Ausrastbedingung eines Nachlauf-Interpolators ist f_n ≥ √(N·α)/2π, hier etwa 634 Hz, sodass eine Schleifenbandbreite von einigen Vielfachen davon genügt.
Die Bahngenauigkeit während der Bewegung wird auch durch die Abtastverzögerung beeinflusst: bei der Spitze von 7,85 rad/s entsprechen 62,5 μs Verzögerung 101″, etwa 196 μm, und müssen durch Kompensation behandelt werden; das ist eine andere Sache als die Wiederholgenauigkeit nach dem Anfahren der Lage.
Technische Hinweise
- Zuerst mit Δs = L·Δθ umrechnen: bei 400 mm ist 1″ ≈ 1,94 μm, bei 175 mm ist 1″ ≈ 0,85 μm; das Winkelbudget ist dem Hebelarm umgekehrt proportional.
- Bei unabhängigen Fehlern beider Gelenke nach √(r²σ1² + L2²σ2²) überlagern; bei gestrecktem Arm ist r am größten und beide Spalten gleichsinnig, das ist die ungünstigste Lage.
- Bei Untersetzung 80 ergibt ein motorseitiger 17-Bit-Drehgeber der Genauigkeit ±60″ an der Spitze nur etwa 1 μm, weit weniger als Getriebe- und Strukturanteile, eine höhere Auflösung ist nicht nötig.
- Wiederholgenauigkeit und absolute Genauigkeit unterscheiden: die Wiederholgenauigkeit betrifft Rauschen, Umkehrspiel und thermische Drift; die absolute Genauigkeit betrifft Exzentrizität und Teilungsfehler.
- Entfällt an Achse 1 die Untersetzung und wird der Winkel direkt am Ausgang gemessen, verschärfen sich die Anforderungen an Exzentrizität und Genauigkeit der Teilscheibe um etwa den Faktor 80; dann sind eine Teilscheibe großen Durchmessers und diametral gegenüberliegende Doppel-Abtastköpfe zu verwenden.
- Bei Pendlung mit hoher Beschleunigung die Front-End-Bandbreite aus f = N·n/60 und die Bandbreite der Nachlaufschleife aus √(N·α)/2π bemessen.
Kurz gefasst
Ein SCARA wandelt eine Mikrometerangabe an der Spitze in eine Winkelsekundenangabe an den Gelenken um, der Umrechnungsfaktor ist der Hebelarm: bei 400 mm sind 1″ etwa 1,94 μm. Die Überlagerung beider Achsen ist die quadratische Summe der Beiträge über die jeweiligen Hebelarme; im Beispiel entsprechen ±10 μm an der Spitze 3,6″ an Achse 1 und 8,3″ an Achse 2. Mit einer Untersetzung lockern sich Auflösungs- und Genauigkeitsanforderungen des motorseitigen Drehgebers um zwei Größenordnungen, und die Schwierigkeit verlagert sich auf die Wiederholgenauigkeit des Getriebes, thermische Drift und Verzögerungskompensation.
Übersetzung des chinesischen Originalartikels (0763). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.