Vertiefende Branchenanwendungen
Voll elektrische Spritzgießmaschine: Positionsauflösung der Schnecke und Umschaltgenauigkeit
Bei einer vollelektrischen Spritzgießmaschine treibt ein Servomotor die Schnecke über eine Kugelumlaufspindel. Der Artikel berechnet bei 20 mm Steigung und 2²⁰ Zählschritten eine Auflösung von 19 nm, zeigt, dass die Schussmengenabweichung am Geschwindigkeits-Druck-Umschaltpunkt, ΔV = A·v·T_d, vor allem durch die Abtastverzögerung bestimmt wird, gibt zulässige Werte für Verzögerung und Jitter an und vergleicht sie mit elastischen und thermischen Fehlern außerhalb des Drehgebers.
Bei einer vollelektrischen Spritzgießmaschine wird die Schnecke von einem Servomotor über eine Kugelumlaufspindel angetrieben, die Einspritzgeschwindigkeit kann mehrere hundert mm/s erreichen. Die Lage, an der am Ende des Füllens von Geschwindigkeits- auf Druckregelung umgeschaltet wird, bestimmt die Schmelzemenge, die in jedem Schuss in die Kavität gelangt; die Wiederholgenauigkeit der Schussmenge ist daher zu einem erheblichen Teil einfach die Lage-Wiederholgenauigkeit des Umschaltpunkts. Was bedeutet das für den Drehgeber am Motor? Die Schlussfolgerung ist etwas unintuitiv: die Auflösung steht kaum unter Druck; wirklich eng ist die Zeit.
Positionsauflösung: weit mehr als nötig
Sei der Motor direkt mit der Spindel verbunden, die Steigung 20 mm und der Drehgeber 2²⁰ = 1 048 576 Zählschritte je Umdrehung. Dann gilt
Verschiebung je Zählschritt = 20 mm ÷ 1 048 576 = 19,07 nm
Die Querschnittsfläche einer Schnecke Ø40 mm ist A = π·20² = 1256,6 mm², einer Verschiebung Δx entspricht das Volumen ΔV = A·Δx. Ein Unterschied der Umschaltlage von 0,01 mm sind bereits 12,6 mm³, entsprechend 524 Zählschritten, während 1 Zählschritt nur 0,024 mm³ entspricht. Beträgt das Formteilvolumen 5 cm³, so sind 12,6 mm³ etwa 0,25 %; das ist eine Oberschätzung, die die gesamte Abweichung der Füllmenge zuschlägt, und die Nachdruckphase gleicht einen Teil aus.
Soll die Lagequantisierung auf 1/10 von 0,01 mm (1 μm) gedrückt werden, braucht man je Umdrehung nur 20 mm ÷ 1 μm = 20 000 Zählschritte, also genügen 15 Bit. Eine Drehgebergenauigkeit von ±100″ ergibt auf der Spindel 100/1 296 000 × 20 mm = 1,5 μm und ist ebenfalls kein führender Anteil.
Abtastverzögerung: der Lagefehler ist Geschwindigkeit mal Verzögerung
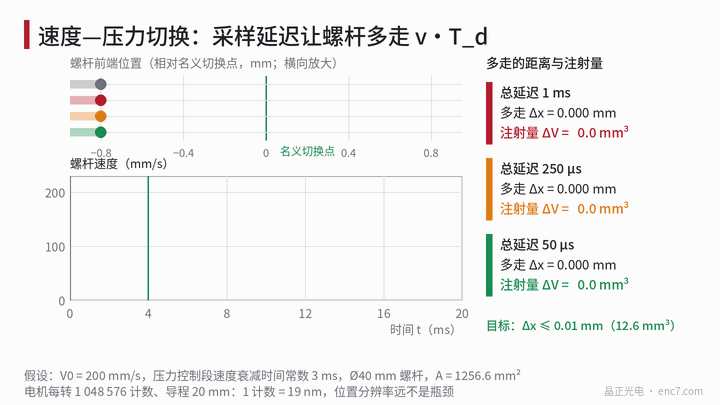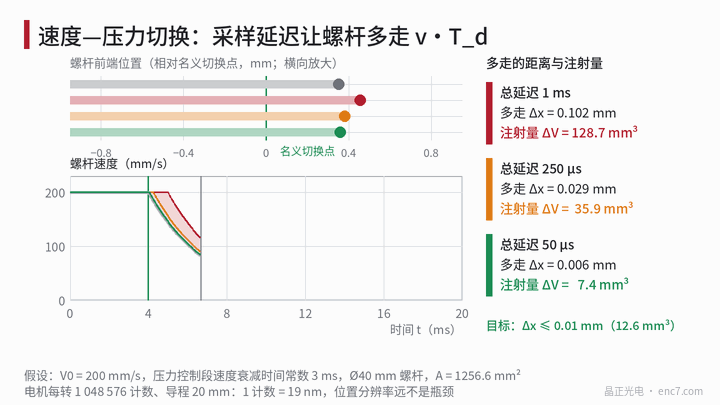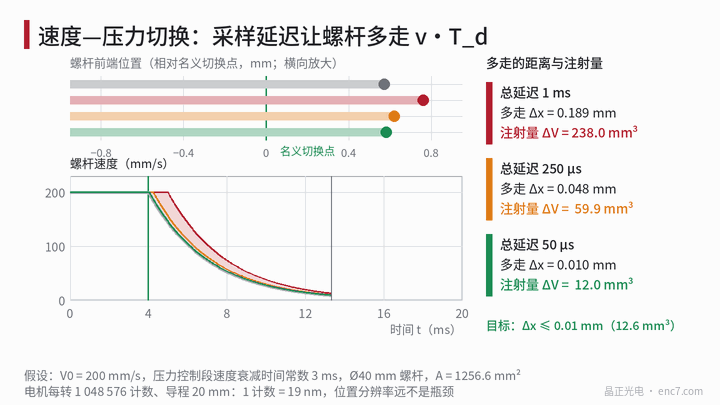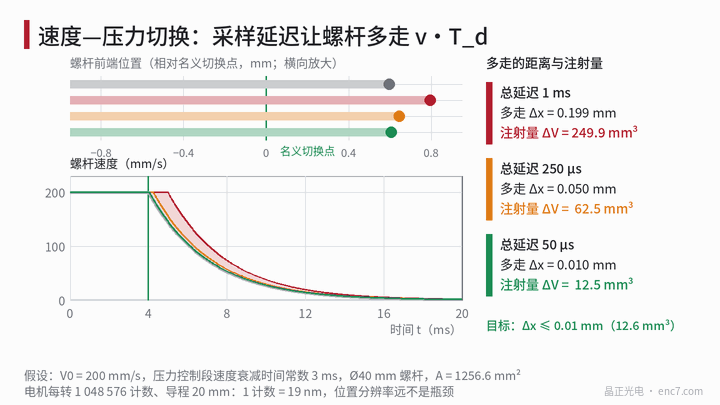
Die Schnecke fährt mit der Geschwindigkeit v. Vom Erreichen der Umschaltlage bis zur tatsächlichen Umschaltung entsteht in der Steuerung die Gesamtverzögerung T_d, die Umschaltung kommt also um
Δx = v·T_d, ΔV = A·v·T_d
zu spät. T_d ist die Reihenschaltung dreier Abschnitte: Übertragung über die Drehgeberschnittstelle (einige Mikrosekunden, wenn ein serieller Rahmen einige Dutzend Bit bei 10 MHz Takt hat), die Abtastperiode des Lageregelkreises im Antrieb (häufig 62,5–125 μs) und die Abtastperiode der Steuerung (Millisekundenbereich). Ergebnisse bei A = 1256,6 mm²:
| Gesamtverzögerung T_d | Δx (100 mm/s) | Δx (200 mm/s) | Δx (300 mm/s) | ΔV (200 mm/s) |
|---|---|---|---|---|
| 10 μs | 0,001 mm | 0,002 mm | 0,003 mm | 2,5 mm³ |
| 50 μs | 0,005 mm | 0,010 mm | 0,015 mm | 12,6 mm³ |
| 125 μs | 0,0125 mm | 0,025 mm | 0,0375 mm | 31,4 mm³ |
| 250 μs | 0,025 mm | 0,050 mm | 0,075 mm | 62,8 mm³ |
| 1 ms | 0,100 mm | 0,200 mm | 0,300 mm | 251 mm³ |
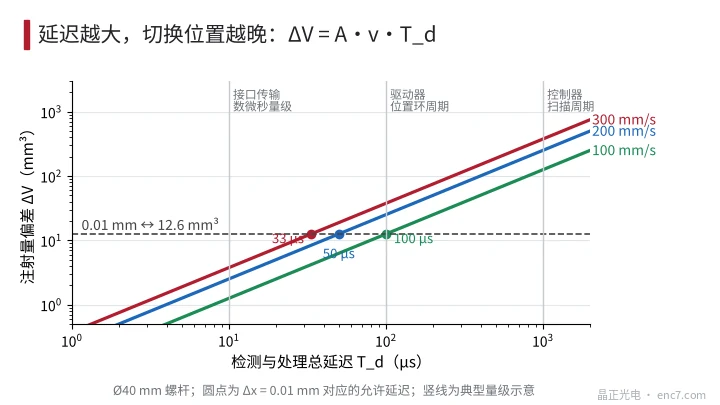
Eine Abtastperiode der Steuerung im 1-ms-Bereich kann also keinesfalls zur Umschaltentscheidung dienen; der Lagevergleich muss im Antrieb oder in Hardware liegen.
Was nach der Kompensation bleibt
Der Mittelwert der Verzögerung lässt sich kompensieren: nach der geschätzten Geschwindigkeit vorziehen und bei x_s − v·T_d umschalten. Nach der Kompensation bleibt der Jitter der Verzögerung, den man in der Regel mit 1/3 des zulässigen Δx ansetzt:
ΔT_j ≤ 0,0033 mm ÷ 200 mm/s = 17 μs
Entscheidet der Lageregelkreis des Antriebs nur alle 62,5 μs, und ist der Entscheidungsaugenblick gegenüber dem Ankunftsaugenblick gleichverteilt, so beträgt der Spitze-Spitze-Fehler bei 200 mm/s 12,5 μm, bereits mehr als 10 μm; bei 125 μs sind es 25 μm. Die Umschaltung sollte daher durch einen Hardware-Lagevergleich erfolgen: das Drehgebersignal läuft in einen Zähler und löst unmittelbar aus, wenn es dem Vergleichsregister gleicht; die Verzögerung bleibt dann nur einige Mikrosekunden.
Auch die Geschwindigkeitsschätzung hängt von der Quantisierung ab. Differenziert der Geschwindigkeitsregelkreis über 62,5 μs, so ist die Geschwindigkeitsquantisierung eines 17-Bit-Drehgebers 0,153 μm ÷ 62,5 μs = 2,4 mm/s (1,2 % von 200 mm/s), die eines 20-Bit-Drehgebers 0,3 mm/s (0,15 %). Die Bedeutung von 2²⁰ liegt in der Laufruhe der Geschwindigkeit, nicht in der Lage.
Fehler außerhalb des Drehgebers
Der Drehgeber sieht den Motorwinkel; die wahre Lage der Schnecke enthält außerdem den Antriebsstrang:
- Axiale Elastizität: sei der Schmelzedruck bei der Umschaltung 80 MPa; die Kraft auf die Schnecke ist 80 MPa × 1256,6 mm² = 100,5 kN; beträgt die gemeinsame axiale Steifigkeit von Spindel, Lagern und Gestell 1,5 kN/μm, so ist die Verformung 67 μm, und eine Druckschwankung von ±10 % ergibt bereits ±6,7 μm.
- Thermische Dehnung: eine stählerne Spindel hat etwa 11–12×10⁻⁶/K; über 100 mm Hub und 10 K Temperaturanstieg beträgt die Dehnung etwa 11,5 μm.
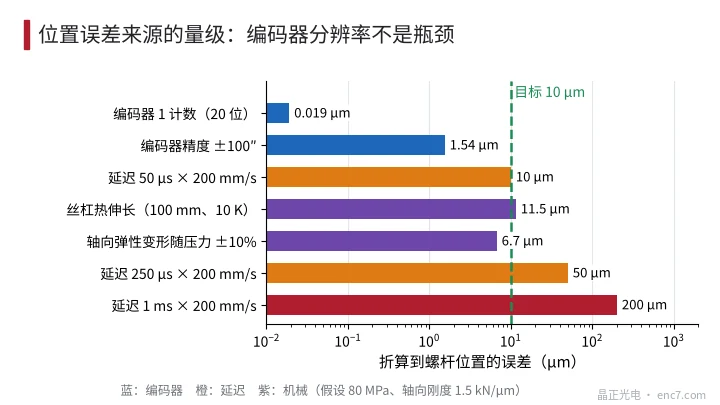
Beide Anteile hängen nicht von der Drehgeberauflösung ab; sie lassen sich nur durch Druckkompensation, regelmäßiges Rücksetzen auf null oder durch direkte Lagemessung an der Schnecke behandeln.
Technische Hinweise
- Die Lagequantisierung braucht nur kleiner als 1/10 von 0,01 mm zu sein; 15 Bit genügen, und der Wert von 20 Bit liegt in der Laufruhe des Geschwindigkeitsregelkreises.
- Die Verzögerung nach T_d ≤ zulässiges Δx ÷ v bemessen: 0,01 mm bei 200 mm/s entsprechen 50 μs; die Umschaltentscheidung in den Antrieb oder in einen Hardware-Lagevergleich legen.
- Nach Kompensation der mittleren Verzögerung den Jitter auf 1/3 des zulässigen Werts begrenzen, bei 200 mm/s etwa 17 μs.
- Übertragungszeit und Auffrischperiode der Drehgeberschnittstelle in T_d einrechnen; der Abtastzeitpunkt eines seriellen Protokolls sollte mit der Regelperiode synchronisiert sein.
- Elastizität und thermische Dehnung durch Druckkompensation oder Rücksetzen auf null behandeln; das Beispiel mit 80 MPa und 1,5 kN/μm hat bereits 67 μm Verformung.
- Das Motorende ist heiß und sieht Stöße, daher sind Substrat der Teilscheibe und Abtastkopf nach Temperatur und Schwingung zu wählen.
Kurz gefasst
Die Lageanforderung an die Einspritzschnecke liegt in der Größenordnung 0,01 mm, ein 20-Bit-Drehgeber löst jedoch bereits 19 nm auf. Die Abweichung des Umschaltpunkts bestimmt v·T_d; bei 200 mm/s verbraucht eine Verzögerung von 50 μs die gesamte Zulage, und eine Abtastperiode von 1 ms würde etwa 251 mm³ zu viel einspritzen. Für wiederholbare Schussmengen muss die Entscheidungsverzögerung verkürzt und stabilisiert und die Elastizität und thermische Dehnung des Antriebsstrangs, die der Drehgeber nicht sieht, ernst genommen werden.
Übersetzung des chinesischen Originalartikels (0764). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.