Vertiefende Branchenanwendungen
Parallel-Picker: Drehgeber-Bandbreite bei 150 Greifzyklen pro Minute
Ein Parallel-Pickroboter mit 150 Greif-und-Setz-Zyklen pro Minute wird am Antriebsarm durch die Beschleunigung begrenzt, nicht durch die Drehzahl. Aus einer torförmigen Bahn berechnet der Artikel armseitige Spitzen von 8,5 rad/s und 419 rad/s², leitet den Verzögerungsfehler ω·T_d und den Rest ½α·T_d² nach Kompensation her und gibt die Anforderungen an Kommunikationszyklus, Interpolationsbitbreite und Steifigkeit der Teilscheibenklebung an.
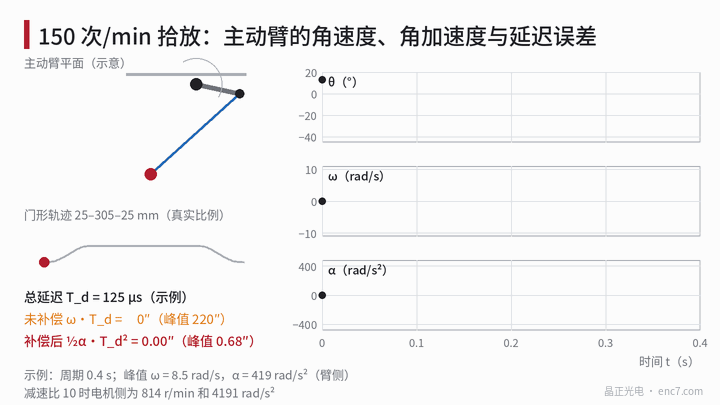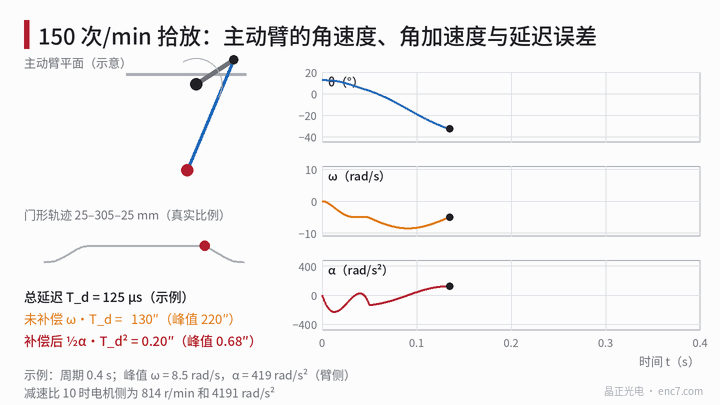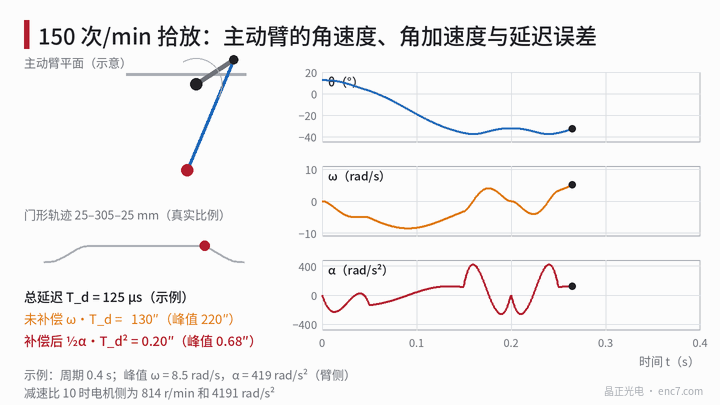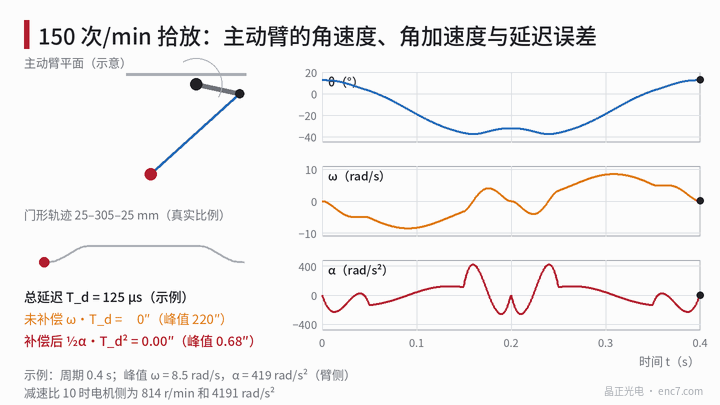
Eine typische Angabe für einen Parallel-Pickroboter ist 150 Greif-und-Setz-Zyklen pro Minute, eine Periode von 0,4 s, wobei jeder Zyklus zuerst 25 mm anhebt, 305 mm quer fährt und dann 25 mm absenkt. Die Drehzahl der Antriebsarme ist nicht hoch, aber Beschleunigen und Umkehren müssen in einigen zehn Millisekunden abgeschlossen sein, die Winkelbeschleunigung ist also groß. Die Bedeutung der Drehgeberbandbreite ändert sich dann: sie ist nicht die Signalfrequenz, sondern die Verzögerung vom Abtasten der Daten bis zu ihrer Verwendung.
Von der torförmigen Bahn zum Gelenk: ω und α
Man nehme ein ebenes vereinfachtes Modell eines einzelnen Antriebsarms (Beispielparameter): Basisradius 0,20 m, Radius der bewegten Plattform 0,05 m, Antriebsarm a = 0,30 m, Folgearm b = 0,80 m, Greifebene 0,6 m unter den Schultern. Hinfahrt 0,2 s: die horizontale Bewegung von 305 mm folgt einem Polynom fünften Grades, und das erste und letzte 1/4 der Zeit dienen dem Anheben und Absenken um 25 mm; die Rückfahrt ist die Zeitumkehr. Numerische Ableitungen der inversen Kinematik ergeben für den Arm in der Bewegungsebene:
- der Armwinkel schwingt zwischen +12,6° und −37,4°, insgesamt 50°;
- eine Spitzen-Winkelgeschwindigkeit von 8,5 rad/s (81 r/min), nahe der Mitte der Hinfahrt;
- eine Spitzen-Winkelbeschleunigung von 419 rad/s², im späteren Teil der Hinfahrt, wo Absenken und Querverzögerung überlagern.
Die anderen beiden Arme liegen bei etwa 4,7 rad/s und 312 rad/s². Die Spitzengeschwindigkeit der Spitze beträgt etwa 2,9 m/s, die Beschleunigung etwa 7 g. Mit dem Untersetzungsverhältnis i = 10 sind die motorseitige Spitzendrehzahl 814 r/min und die Winkelbeschleunigung 4191 rad/s². Bei 814 r/min hat eine Teilscheibe mit 2048 Strichen nur eine Signalfrequenz von 27,8 kHz; die Begrenzung der Strichzahl kommt anderswoher.
Verzögerungsfehler: zwei Formeln
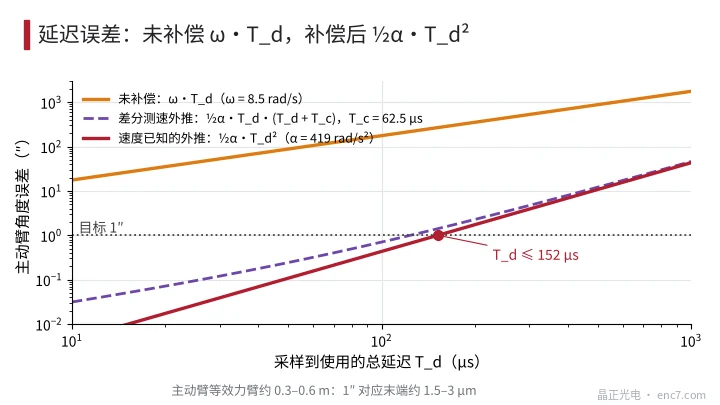
Sei T_d die Gesamtverzögerung vom Abtasten der Lagedaten bis zu ihrer Verwendung durch die Steuerung und θ(t) der Armwinkel. Werden die alten Daten unmittelbar verwendet, so ist der Fehler
θ(t) − θ(t − T_d) ≈ ω·T_d
Kompensiert man durch Extrapolation erster Ordnung mit der Geschwindigkeit, bleibt nach der Taylorentwicklung
e = ½·α·T_d²
wobei ω und α Winkelgeschwindigkeit und Winkelbeschleunigung des Arms sind. Je länger die Verzögerung und je größer die Beschleunigung, desto nötiger ist die Kompensation:
| T_d | Unkompensiert ω·T_d | Kompensiert ½α·T_d² |
|---|---|---|
| 62,5 μs | 110″ | 0,17″ |
| 125 μs | 220″ | 0,68″ |
| 250 μs | 440″ | 2,7″ |
| 500 μs | 880″ | 10,8″ |
Der äquivalente Hebelarm eines Antriebsarms beträgt etwa 0,3–0,6 m; 220″ entsprechen an der Spitze 0,3–0,6 mm, nach Kompensation sind 0,68″ etwa 1–2 μm. Mit einem Rest ≤ 1″ als Ziel gilt T_d ≤ √(2·1″/α) = 152 μs. Wird die Geschwindigkeit durch Zweipunktdifferenz gewonnen, hinkt sie selbst um eine halbe Abtastperiode nach und der Rest wird ½·α·T_d·(T_d + T_c), wobei T_c die Abtastperiode ist. Bei T_c = 62,5 μs muss T_d auf 124 μs sinken.
Anforderungen an Kommunikationszyklus, Interpolation und Strichzahl
Kommunikationszyklus: T_d enthält das maximale Alter der Daten (einen Kommunikationszyklus) sowie Übertragungs- und Verarbeitungszeit. Ein Zyklus von 62,5 μs plus 60 μs Übertragung und Verarbeitung ergibt etwa 122 μs und erfüllt gerade die 124 μs oben; wird der Zyklus auf 250 μs gelockert, bleiben auch nach Kompensation 2,7″ oder mehr.
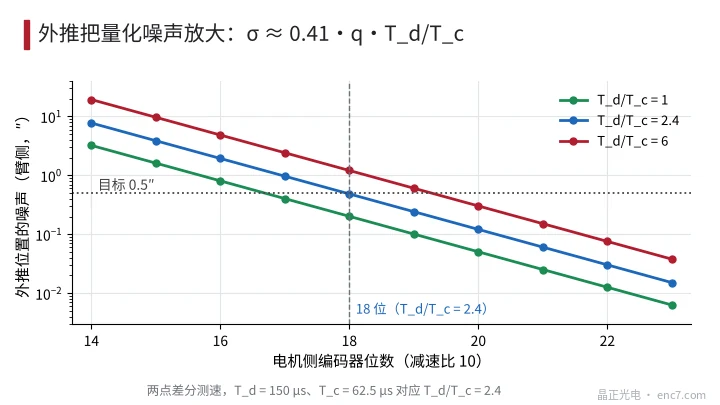
Interpolationsbitbreite: die Extrapolation verstärkt das Quantisierungsrauschen. Das Geschwindigkeitsrauschen einer Zweipunktdifferenz ist σ_v ≈ 0,41·q/T_c, und nach Extrapolation auf T_d ist das davon herrührende Positionsrauschen 0,41·q·T_d/T_c. Bei T_d/T_c = 2,4 muss, damit das armseitige Rauschen unter 0,5″ bleibt, das motorseitige q höchstens 0,5″ × 10 / (0,41 × 2,4) = 5,1″ sein, also mindestens 18 Bit (4,9″) (Abb. 3). Bei 2048 Strichen erreicht der Interpolationsfaktor 128 bereits 18 Bit, die Anforderung an die Signalqualität ist sehr gering.
Strichzahl: die Frequenz beträgt nur 27,8 kHz, die Strichzahl wird also nicht durch die Front-End-Bandbreite begrenzt und kann nach Signalqualität, Teilungsperiode und Kosten gewählt werden; eine hohe Strichzahl muss nicht angestrebt werden.
Pendelschwingung: die Verbindung von Teilscheibe und Nabe
Die motorseitige Teilscheibe erfährt mit dem Rotor eine Winkelbeschleunigung von 4191 rad/s², etwa 4×10⁷ Hin- und Rückläufe pro Jahr (geschätzt mit 2,5 Perioden je Sekunde, 16 h je Tag und 300 Tagen je Jahr). Bei einer Glas-Teilscheibe Ø30 mm, 1 mm dick, mit Bohrung Ø8 mm beträgt die Masse 1,64 g, das Trägheitsmoment J = 2,0×10⁻⁷ kg·m² und das Spitzen-Trägheitsmoment 8,3×10⁻⁴ N·m. Bei einem Klebering vom Radius 5 mm, der Breite 2 mm und der Klebstoffdicke 50 μm beträgt die Schubspannung nur etwa 2,6 kPa, weit unter der Festigkeit des Klebstoffs, Ermüdung ist also nicht das Hauptrisiko.
Was die Genauigkeit wirklich beeinflusst, ist die Torsionsnachgiebigkeit der Klebeschicht. Die Torsionssteifigkeit ist k_t = G·A·r²/h, die Nacheilung der Teilscheibe gegenüber der Nabe φ = J·α/k_t:
| Klebstoff | Schubmodul | Motorseitige Nacheilung | Auf den Arm bezogen | Resonanzfrequenz |
|---|---|---|---|---|
| Starres Epoxid | 1,2 GPa | 0,005″ | vernachlässigbar | etwa 69 kHz |
| Nachgiebiger Klebstoff | 50 MPa | 0,11″ | 0,01″ | etwa 14 kHz |
| Silikon | 0,5 MPa | 10,9″ | 1,09″ | etwa 1,4 kHz |
Die Frequenz der Beschleunigungsänderung liegt nur bei einigen Hertz bis einigen zehn Hertz, weit unter der Resonanz, die Nacheilung kann daher quasistatisch berechnet werden. Die Nacheilung einer mit weichem Silikon geklebten Teilscheibe liegt bereits in derselben Größenordnung wie das Ziel von 1″ und ändert sich mit der Beschleunigung, sodass sie sich nicht durch eine einmalige Kalibrierung abziehen lässt; ein Klebstoff mittlerer oder höherer Steifigkeit kann vernachlässigt werden.
Technische Hinweise
- Zuerst aus der Bahn die armseitigen Spitzen ω und α berechnen, dann die Gesamtverzögerung T_d aus e = ½·α·T_d² ≤ Ziel rückwärts bestimmen.
- T_d enthält Kommunikationszyklus, Übertragung und Verarbeitung; bei Differenzmessung der Geschwindigkeit kommt der Term T_c hinzu; der Zyklus sollte 62,5 μs möglichst nicht überschreiten.
- Motorseitig auf 18 Bit oder mehr interpolieren, das Extrapolationsrauschen aus q·T_d/T_c bemessen; das Rauschen halbiert sich je 1 Bit zusätzlich.
- Die Strichzahl bestimmen Signalqualität und Teilungsperiode; eine Frequenz von 27,8 kHz setzt das Front-End nicht unter Druck.
- Die Teilscheibe mit einem Klebstoff mittlerer oder höherer Steifigkeit kleben und φ = J·α/k_t nachrechnen; weiches Silikon erzeugt bei hoher Beschleunigung eine Nacheilung in der Größenordnung von Winkelsekunden.
- Die Lage zu entscheidenden Augenblicken wie dem Greifen soll aus Daten stammen, die im selben Augenblick verriegelt wurden, damit unterschiedliche Verzögerungen der Achsen keine Spitzenabweichung erzeugen.
Kurz gefasst
Bei einem Pickroboter mit Pendlung hoher Beschleunigung verlangt der Drehgeber eine niedrige und stabile Verzögerung: die Verzögerung bestimmt den Fehler, nach Kompensation bleibt ½α·T_d², und T_d liegt in der Größenordnung 150 μs als Grenze. Ein Kommunikationszyklus von etwa 62,5 μs, motorseitige Interpolation auf 18 Bit oder mehr und eine Teilscheibenklebung mittlerer Steifigkeit genügen, um den drehgeberbezogenen dynamischen Fehler innerhalb von 1″ zu halten; die Signalfrequenz ist dagegen nicht die Begrenzung.
Übersetzung des chinesischen Originalartikels (0765). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.