Vertiefende Branchenanwendungen
AGV-Antriebsrad-Odometrie: Durchmesser, Strichzahl und Koppelfehler
Differenzial-AGVs führen die Koppelnavigation mit den Drehgebern der Antriebsräder aus. Dieser Artikel berechnet eine Auflösung von 5,89 μm bei 150 mm Raddurchmesser, Untersetzung 20 und 1000 Strichen, vergleicht den Abstand zwischen Quantisierungsfehler (0,24 mm bei 10 m) und 0,5 % Raddurchmesserunterschied (0,5 m) und gibt einen sinnvollen Auflösungsbereich sowie die Kalibrierschwerpunkte an.
Die Koppelnavigation eines Differenzial-AGV nutzt nur die Drehgeber der zwei Antriebsräder: in jedem Abtastzyklus werden die Wege des linken und des rechten Rades genommen, aus ihrer Differenz ergibt sich die Kursänderung. Bei der Auswahl stellt sich oft die Frage: Je höher die Strichzahl des Motordrehgebers, desto genauer die Odometrie? Trennt man die Fehler nach ihrer Herkunft, ist die Antwort nein.
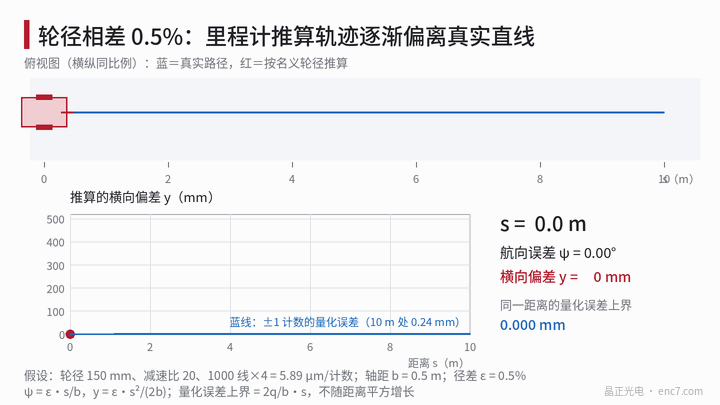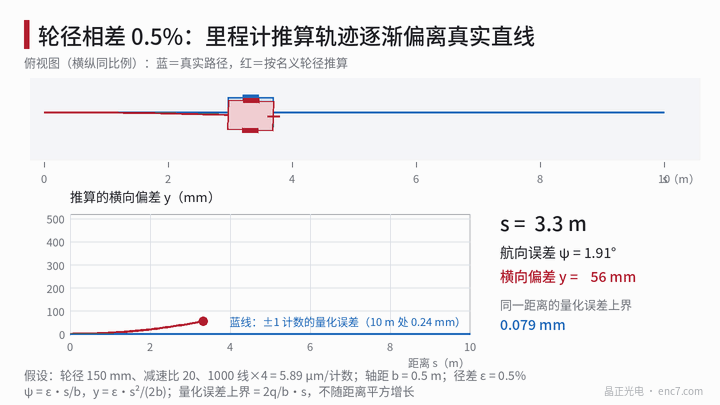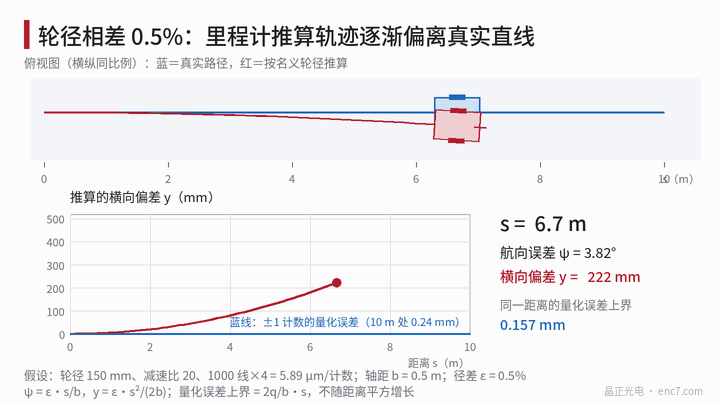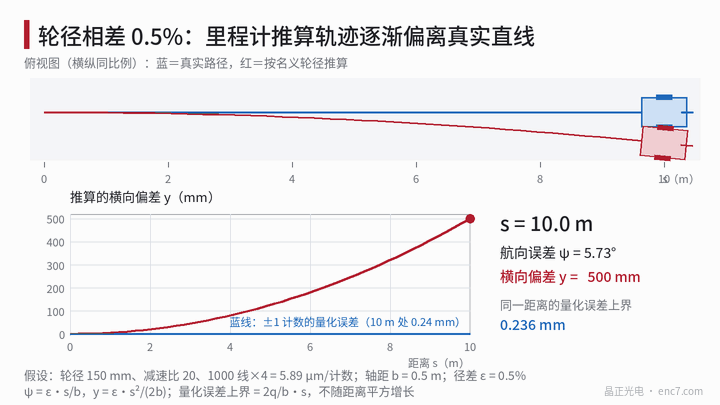
Das Modell: wie aus einem Winkelfehler eine Querabweichung wird
Seien die Weginkremente von linkem und rechtem Rad Δs_L und Δs_R, der Radabstand b. Dann gilt
Δs = (Δs_R + Δs_L)/2,Δψ = (Δs_R − Δs_L)/b
wobei Δs der Vortrieb des Fahrzeugkörpers und Δψ die Kursänderung ist. Ein Kursfehler ψ_err fügt danach bei jedem weiteren Vortrieb s eine Querabweichung ψ_err·s hinzu. Die beiden Fehlerarten verhalten sich unterschiedlich:
- Begrenzter Fehler: Quantisierung des Drehgebers. Der Zählwert ist eine Summe und geht nicht verloren; der aufsummierte Wegfehler jedes Rades bleibt stets innerhalb von ±1 Zählschritt, der Kursfehler ist begrenzt, und die Querabweichung wächst nur linear mit der Strecke.
- Akkumulierender Fehler: der Weg je Umdrehung unterscheidet sich zwischen den zwei Rädern, etwa durch einen Raddurchmesserunterschied oder eine Abweichung des wirksamen Radabstands. Der Kursfehler selbst wächst mit der Strecke, die Querabweichung mit dem Quadrat der Strecke.
Quantisierungsfehler: eine Auflösung von 5,89 μm
Rechenbeispiel: Raddurchmesser 150 mm (Umfang 471,2 mm), Untersetzung 20, Motordrehgeber mit 1000 Strichen und Vierfachauswertung. Dann gilt
Zählschritte je Radumdrehung = 4000 × 20 = 80 000,je Zählschritt = 471,2 mm ÷ 80 000 = 5,89 μm
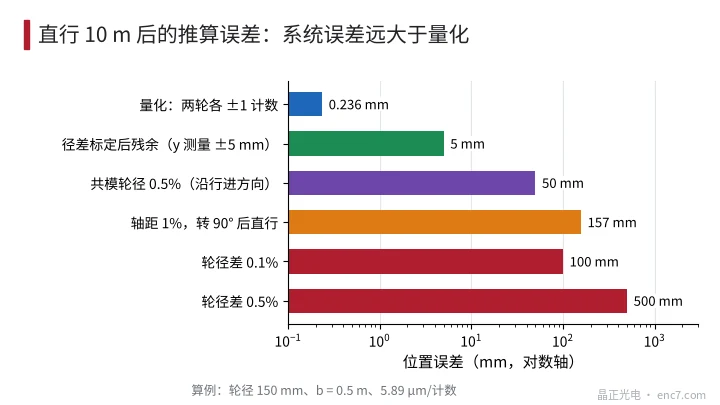
Jedes der zwei Räder hat eine Abweichung von ±1 Zählschritt. Mit einem Radabstand von 0,5 m ist die obere Schranke des Kursfehlers Δψ = 2 × 5,89 μm ÷ 0,5 m = 2,36×10⁻⁵ rad (4,9″). Nach 10 m Geradeausfahrt beträgt die obere Schranke der Querabweichung 2,36×10⁻⁵ × 10 m = 0,24 mm.
Raddurchmesserunterschied: quadratisches Wachstum
Unterscheiden sich die zwei Durchmesser um ε, rollen beide Räder auf einem wirklich geraden Weg dieselbe Strecke; die Schätzung mit den Nenndurchmessern ergibt jedoch eine Wegdifferenz ε·s zwischen links und rechts, daher
ψ(s) = ε·s/b,y(s) = ε·s²/(2b)
wobei y die Querabweichung der geschätzten Lage von der wahren Bahn ist. Bei ε = 0,5 % (etwa 0,75 mm Durchmesserunterschied an einem 150-mm-Rad, etwa durch ungleichmäßige Abnutzung) und b = 0,5 m gilt bei 10 m: ψ = 0,1 rad (5,7°), y = 0,5 m. Umgekehrt, steuert man beide Räder nach Nenndurchmesser auf dieselbe Zählung, krümmt sich die wahre Bahn zu einem Kreisbogen mit Radius b/ε = 100 m, die Abweichung hat dieselbe Größe. Für b = 0,5 m gilt y = ε·s²:
| ε \ s | 2 m | 5 m | 10 m | 20 m |
|---|---|---|---|---|
| 0,1 % | 4 mm | 25 mm | 100 mm | 400 mm |
| 0,5 % | 20 mm | 125 mm | 500 mm | 2000 mm |
Die Größen der einzelnen Fehler bei 10 m zeigt Abb. 2. Ein Durchmesserunterschied von 0,5 % ist etwa 2100-mal so groß wie der Quantisierungsfehler; weicht der wirksame Radabstand um 1 % ab, ist der Kurs nach einer Drehung um 90° um 0,9° zu groß, und 10 m Geradeausfahrt weichen um 157 mm ab; sind beide Räder zugleich um 0,5 % zu klein, bleibt der Kurs unberührt, und nur in Fahrtrichtung entsteht ein Wegfehler von 50 mm.
Ein sinnvoller Bereich für die Auflösung
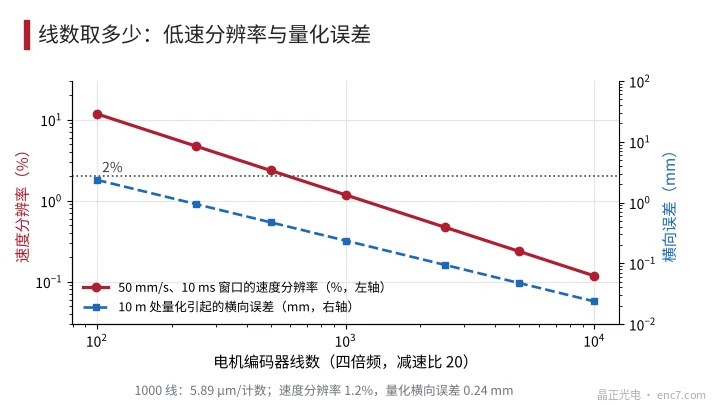
Die untere Grenze der Auflösung wird durch die Geschwindigkeitsmessung bei niedriger Fahrt bestimmt, nicht durch die Odometrie. Nimmt man eine kleinste Fahrgeschwindigkeit von 50 mm/s und ein Messfenster von 10 ms, so werden im Fenster 0,05 × 0,01 ÷ 5,89 μm = 85 Zählschritte zurückgelegt, die Geschwindigkeitsauflösung beträgt etwa 1,2 %. Fordert man nicht weniger als 2 % (wenigstens 50 Zählschritte), darf ein Zählschritt nicht größer als 10 μm sein, also nicht weniger als 47 100 Zählschritte je Radumdrehung, was bei Vierfachauswertung und Untersetzung 20 einem Drehgeber mit etwa 590 Strichen oder mehr entspricht. Bei 1000 Strichen sind es 1,2 %, bei 500 Strichen 2,4 % (Abb. 3).
Eine obere Grenze hat keinen Sinn: selbst wenn die Strichzahl weiter steigt und der Querfehler durch Quantisierung von 0,24 mm auf 0,02 mm sinkt, ändert das gegenüber einer systematischen Abweichung von 0,5 m nichts. Nutzt der Motor ohnehin einen 17–23-Bit-Drehgeber, kann er direkt verwendet werden; eigens für die Odometrie muss die Auflösung nicht erhöht werden. Bei noch niedrigerer Geschwindigkeit lässt sich mit einem Verfahren über das Impulsintervall (M/T-Verfahren) die Geschwindigkeitsauflösung ohne Erhöhung der Strichzahl verbessern.
Schwerpunkte der Kalibrierung
- Raddurchmesserunterschied: das AGV 10 m ohne Kurskorrektur geradeaus fahren lassen, die Querabweichung y der tatsächlichen Bahn von der Geraden messen, dann gilt ε = 2·b·y/s². Ein Kursfehler am Start bringt einen linearen Term; zweckmäßig ist eine quadratische Anpassung an mehreren Streckenpunkten. Bei einem Messfehler von y von ±5 mm beträgt die Unsicherheit von ε 2 × 0,5 × 0,005 ÷ 100 = 0,005 %. Nach der Kalibrierung ist die Restabweichung auf der Strecke s etwa ±5 mm × (s/10 m)².
- Wirksamer Radabstand: auf der Stelle mehrere Umdrehungen drehen, den tatsächlichen Winkel mit einer äußeren Referenz (etwa einer festen Zielmarke) messen und mit dem geschätzten Winkel vergleichen, um einen Korrekturfaktor zu erhalten.
- Änderung mit der Zeit: der Durchmesser von Polyurethanrädern ändert sich mit Verschleiß, Last und Temperatur; er sollte regelmäßig neu kalibriert werden, oder ein Kreisel liefert den Kurs und schätzt den Durchmesserunterschied online.
- Schlupf: der Drehgeber sitzt auf der Motorseite, Schlupf und Kriechen der Lauffläche bleiben unsichtbar; eine periodische Korrektur über Landmarken oder Laserortung ist erforderlich.
Technische Eckpunkte
- Zuerst die Größenordnung der Fehlerquellen rechnen: Quantisierung 0,24 mm, 0,5 % Raddurchmesserunterschied bereits 0,5 m — zu verbessern ist der letztere.
- Eine Auflösung von 5–10 μm je Zählschritt reicht für die Odometrie bereits aus; 1000 Striche und 5,89 μm/Zählschritt sind ein vernünftiger Ausgangspunkt.
- Die untere Grenze der Strichzahl ergibt sich daraus, dass im Geschwindigkeitsfenster bei der niedrigsten Fahrt wenigstens 50 Zählschritte anfallen, etwa 590 Striche (Untersetzung 20, Vierfachauswertung).
- Den Durchmesserunterschied aus der Querabweichung einer 10-m-Geradeausfahrt kalibrieren: ε = 2·b·y/s²; eine Messgenauigkeit von ±5 mm entspricht 0,005 %.
- Linkes und rechtes Rad aus derselben Charge und im selben Verschleißzustand wählen und den Durchmesserunterschied regelmäßig prüfen; schon 0,1 % Unterschied ergeben 100 mm Abweichung auf 10 m.
- Die Odometrie deckt nur die relative Lage über kurze Zeit ab; über große Strecken korrigieren Kreisel oder Landmarken.
Kurz gefasst
Der Fehler der Antriebsrad-Odometrie wird von den systematischen Anteilen beherrscht: die Quantisierung ist begrenzt und beträgt bei 10 m nur 0,24 mm; ein Raddurchmesserunterschied lässt die Querabweichung mit dem Quadrat der Strecke wachsen, 0,5 % sind bereits 0,5 m. Eine Drehgeberauflösung von 5–10 μm/Zählschritt reicht bereits; eine höhere Strichzahl verbessert die Odometrie nicht. Der Aufwand gehört in die Kalibrierung von Durchmesserunterschied und Radabstand sowie in die regelmäßige Korrektur mit Kreisel oder Landmarken.
Übersetzung des chinesischen Originalartikels (0766). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.