Vertiefende Branchenanwendungen
Wafer-Handhabungsroboter: Ablegerepetierbarkeit ±0,1 mm und Gelenkdrehgeber
Bei einer Ablegerepetierbarkeit von ±0,1 mm und einer Reichweite von 700 mm beträgt das gesamte Winkelbudget der θ-Achse nur 29,5″. Ausgehend von Beispielwerten zieht dieser Artikel Getriebe- und Strukturfehler ab, kommt auf etwa 10″ für die drehgeberbezogenen Anteile, vergleicht eine motorseitige mit einer ausgangsseitigen Anordnung und schätzt eine obere Schranke der Klebstoffausgasung im Reinraum (etwa 1,4 nm bei 0,1 g).
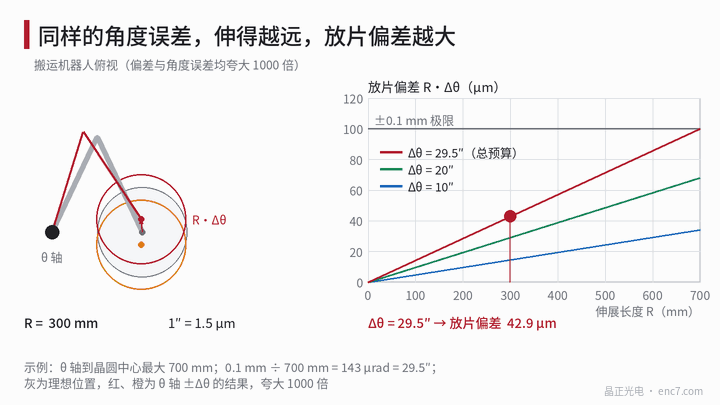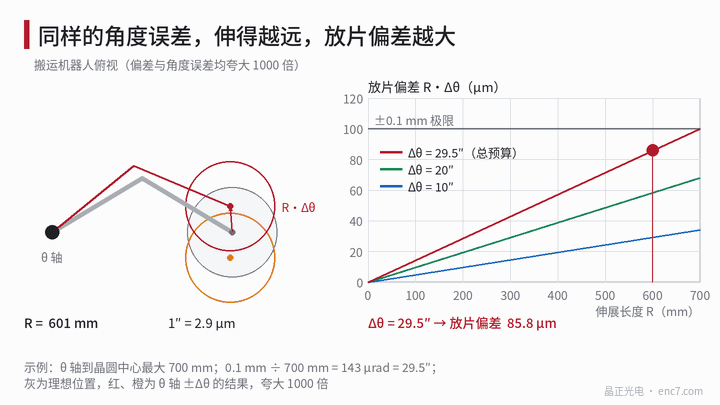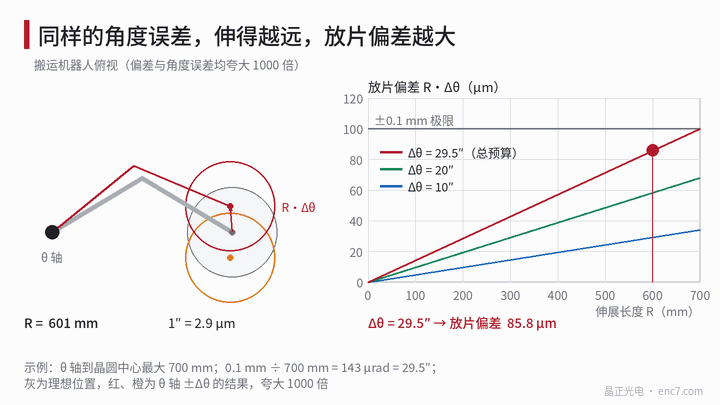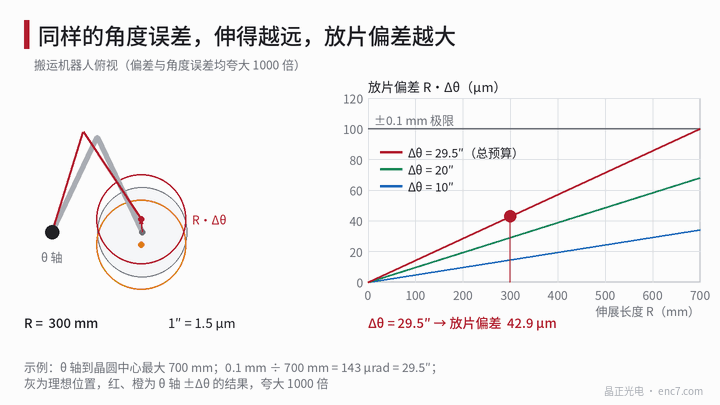
Ein Wafer-Handhabungsroboter bringt 300-mm-Wafer aus der Kassette in die Prozesskammer; die Repetierbarkeit der Ablegeposition wird häufig mit ±0,1 mm angegeben. Das Gelenk liegt in der Mitte, der Wafer am Ende des Arms, daher wird ein Winkelfehler der θ-Achse durch die Reichweite zu einer Lageabweichung vergrößert. Die Ablegespezifikation muss deshalb zuerst in ein Winkelbudget umgerechnet werden, bevor Anforderungen an den Drehgeber gestellt werden können.
Von ±0,1 mm zum Winkelbudget
Die θ-Achse dreht den gesamten Arm um die Achse, die tangentiale Abweichung des Wafermittelpunkts = R·Δθ. Im Beispiel wird der größte Abstand von der θ-Achse zum Wafermittelpunkt mit R = 700 mm angesetzt, also
1″ = 700 mm × 4,848×10⁻⁶ = 3,39 μm,0,1 mm ÷ 700 mm = 143 μrad = 29,5″
Das ist das Budget aller Ursachen zusammen. Je kürzer die Auslage, desto kleiner der Lagefehler bei gleichem Winkelfehler: bei R = 300 mm sind 29,5″ nur 43 μm, daher gilt die größte Reichweite. Ist die Spezifikation ±0,1 mm als 3σ angegeben, so beträgt σ etwa 9,8″, und alle folgenden Anteile sind in derselben statistischen Bedeutung zu verstehen.
Abzug von Getriebe- und Strukturfehlern
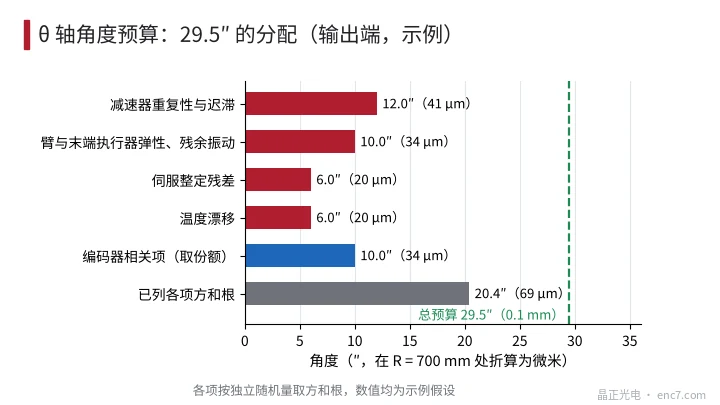
Nicht die gesamte Abweichung der θ-Achse gehört dem Drehgeber. Das Folgende sind Beispielannahmen (Winkel am Ausgang, unabhängige Zufallsgrößen durch quadratische Summe kombiniert):
| Position | Winkel | Bei 700 mm |
|---|---|---|
| Repetierbarkeit und Hysterese des Getriebes | 12″ | 41 μm |
| Elastizität von Arm und Endeffektor, Restschwingung | 10″ | 34 μm |
| Rest nach Servoeinschwingung | 6″ | 20 μm |
| Temperaturdrift | 6″ | 20 μm |
| Quadratische Summe | 17,8″ | 60 μm |
Aus √(29,5² − 17,8²) = 23,5″ bleiben höchstens 23,5″ für die drehgeberbezogenen Anteile. Für nicht aufgeführte Positionen (Waferrutschen auf dem Auflagepad, Kopplung der Radialachsen und Ähnliches) wird eine Reserve gelassen, dem Drehgeber werden 10″ zugeteilt; die Kombination ergibt 20,4″ (69 μm), und es bleiben noch 21″ (Abb. 2).
Anordnung des Drehgebers: Motorseite oder Ausgangsseite
Die Auflösung wird mit q ≤ 1/5 des Anteils angesetzt: 10″ ÷ 5 = 2″, also wenigstens 648 000 Zählschritte je Umdrehung (etwa 19,3 Bit). Mit 2²⁰ (4096 Striche × 256 Interpolation) ergeben sich 1,24″ je Zählschritt.
| Anordnung | Drehgeberbezogene Anteile (Ausgangsseite) | Erläuterung |
|---|---|---|
| Motorseite, Untersetzung 50, 17 Bit (9,9″) | Quantisierung 0,2″, Genauigkeit ±60″ bezogen 1,2″ | der Drehgeber selbst ist kaum eine Grenze, sieht aber die 12″ des Getriebes nicht |
| Hohle Teilscheibe am Ausgang, ein Abtastkopf | 3 μm Exzentrizität bei r = 60 mm ergeben 10,3″ | bereits über dem Anteil von 10″ |
| Hohle Teilscheibe am Ausgang, diametral gegenüberliegende Doppelköpfe | Exzentrizitätsrest 5 % beträgt 0,5″, U ≈ 5,9″ | erfüllt das Budget |
Kombination der Anordnung mit diametral gegenüberliegenden Doppelköpfen: Genauigkeit ±5″ (2,9″), Exzentrizitätsrest 0,5″, Quantisierung 1,24″ ÷ √12 = 0,36″, Interpolationsfehler durch 1 % Signaloffset 316″ × 0,01 ÷ 2π = 0,5″ (Amplitude ÷ √2 ergibt 0,36″), Rauschen 0,3″, u_c = 3,0″, U (k = 2) etwa 6″, kleiner als 10″. Ist die Untersetzung groß und das Getriebe selbst genau, reicht ein motorseitiger Drehgeber; bei Direktantrieb oder wenn der Getriebefehler im Kreis kompensiert werden soll, ist die Teilscheibe an den Ausgang zu setzen.
Reine Umgebung: Partikel, Werkstoffe und Ausgasung
Die Ausgasung von Werkstoffen im Vakuum ist in dieser Bibliothek bereits in einem eigenen Artikel behandelt; hier wird nur der atmosphärische Reinraum betrachtet.
Partikel. Ein optischer Drehgeber liest berührungslos, zwischen Teilscheibe und Abtastkopf gibt es keinen Verschleiß. Verbleibende Quellen sind Ausbrüche am Scheibenrand, ausgequetschter oder abfallender Klebstoff, Kabelmäntel und Staub, der bei der Montage eindringt. Die Ränder der Teilscheibe sollten gefast und poliert werden, die Sauberkeit des Fertigteils ist nach den Klassenkurven in dieser Bibliothek abzunehmen; Glas isoliert und lädt sich leicht elektrostatisch auf, das Problem der Partikelanlagerung ist Gegenstand eines weiteren eigenen Artikels in dieser Bibliothek. Üblich ist, im Inneren des Roboters einen Unterdruckabzug zu halten, damit Partikel nicht zur Waferseite treiben.
Werkstoffe. Ein Glassubstrat mit Chromschicht hat geringe Ausgasung und nimmt kaum Feuchte auf; Kunststoffsubstrate nehmen in der Regel mehr Feuchte auf und gasen stärker aus und müssen Punkt für Punkt bewertet werden. Für Klebung und Dichtung möglichst einen gering ausgasenden Klebstoff verwenden und siloxanhaltige Werkstoffe einschränken, die in der Halbleiterumgebung oft streng kontrolliert werden.
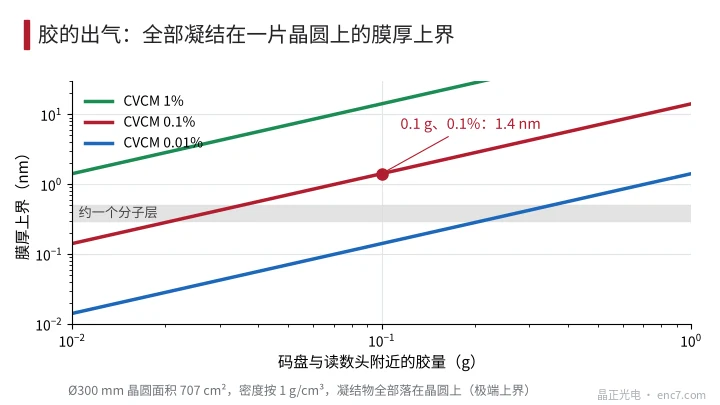
Ausgasung. Organische Flüchtige aus dem Klebstoff können auf dem Wafer kondensieren. Eine häufig verwendete Sieblinie ist ein Gesamtmasseverlust TML ≤ 1 % und kondensierbare flüchtige Bestandteile CVCM ≤ 0,1 % (die Prüfbedingungen nach ASTM E595 sind Vakuum, 125 °C und 24 h, strenger als ein Reinraum; die Anwendbarkeit richtet sich nach der Nutzerspezifikation). Beispiel: in der Nähe der Teilscheibe befinden sich 0,1 g Klebstoff, CVCM wird mit 0,1 % angesetzt, also 0,1 mg; kondensiert alles auf einem Wafer Ø300 mm (Fläche 707 cm²) und setzt man die Dichte mit 1 g/cm³ an, so ist die Filmdicke = 0,1 mg ÷ 707 cm² ÷ 1 g/cm³ ≈ 1,4 nm (Abb. 3). Das ist eine extreme obere Schranke; tatsächlich erreicht nur ein kleiner Teil den Wafer, aber die Größenordnung ist damit gezeigt: die Klebstoffmenge muss klein sein, Aushärtung und Ausheizen müssen vollständig sein, und die Zulässigkeit hängt vom Prozess ab.
Technische Eckpunkte
- Zuerst die Ablegespezifikation mit R·Δθ in einen Winkel umrechnen: bei 700 mm gilt 1″ = 3,39 μm, ±0,1 mm sind 29,5″; die Rechnung erfolgt an der größten Reichweite.
- Getriebe, Struktur, Servo und Temperaturdrift zuerst abziehen und den drehgeberbezogenen Anteilen einen Anteil zuweisen (im Beispiel 10″); das gesamte Budget nicht dem Drehgeber geben.
- Die Auflösung nicht größer als 1/5 des Anteils wählen, etwa 2″; ein Drehgeber mit 2²⁰ Zählschritten reicht.
- Bei einem einzelnen Abtastkopf ist die Exzentrizität der größte Anteil; an einer Teilscheibe großen Durchmessers am Ausgang diametral gegenüberliegende Abtastköpfe verwenden und auch den Interpolationsfehler durch Signaloffset rechnen.
- Bei großer Untersetzung und stabilem Getriebe einen motorseitigen Drehgeber wählen; soll der Getriebefehler im Kreis kompensiert werden, eine ausgangsseitige Teilscheibe wählen.
- Im Reinraum stehen Ausgasung und Partikel im Vordergrund: gering ausgasender Klebstoff, kleine Klebstoffmenge, gefaste Ränder, saubere Verpackung und ein aufrechterhaltener Innenabzug.
Kurz gefasst
Eine Ablegerepetierbarkeit von ±0,1 mm entspricht bei 700 mm Reichweite einem Gesamtbudget der θ-Achse von 29,5″. Getriebe und Struktur nehmen zuerst den größeren Teil; etwa 10″ reichen für die drehgeberbezogenen Anteile, 2²⁰ Zählschritte mit diametral gegenüberliegenden Abtastköpfen genügen. Die zusätzlichen Reinraumanforderungen liegen bei den Werkstoffen: Glassubstrat mit Chromschicht, gering ausgasender Klebstoff, kleine Klebstoffmenge und zuverlässiger Abzug, damit die kondensierte Menge der Klebstoffflüchtigen im vom Prozess akzeptierten Bereich bleibt.
Übersetzung des chinesischen Originalartikels (0769). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.