Vertiefende Branchenanwendungen
Wafer-Prealigner: Notch, Exzentrizität und Auflösung des Drehgebers
Ein Prealigner dreht den Wafer um eine Umdrehung und verwendet die Randablesungen eines Zeilensensors, um zugleich die Exzentrizität anzupassen und den Notch zu finden. Dieser Artikel gibt die Exzentrizitätsgenauigkeit σ_c = σ·√(2/N) an, vergleicht drei Verfahren der Notch-Erkennung und leitet für einen 300-mm-Wafer-Notch von ±0,02° die Anforderungen an Drehgeber, Abtastrate und Synchronisation ab.
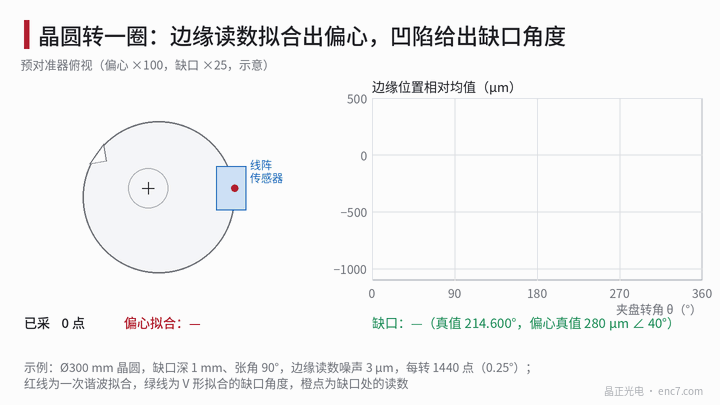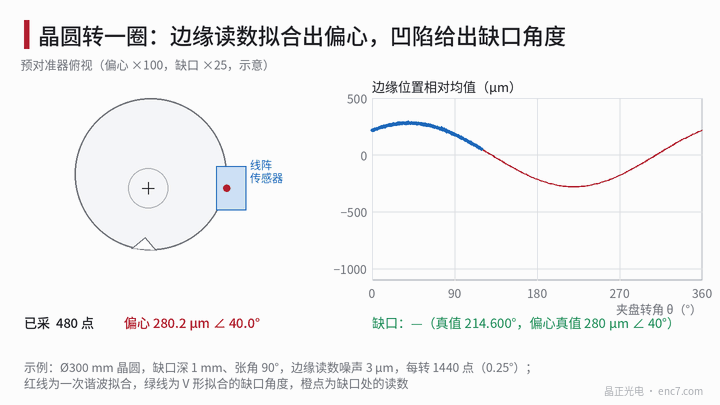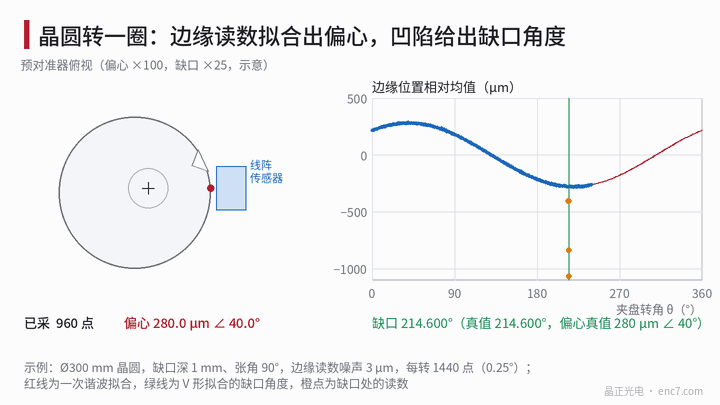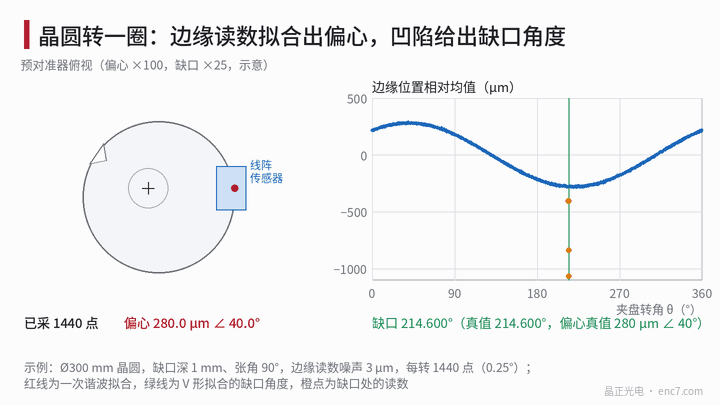
Ein Prealigner hält den Wafer auf einem Vakuumchuck und dreht ihn um eine Umdrehung. Ein Zeilensensor steht am Waferrand, und jede Abtastung liefert eine Randposition. Die Daten dieser einen Umdrehung beantworten zugleich zwei Fragen: wie weit der Wafermittelpunkt von der Chuckachse abweicht, und unter welchem Winkel der Notch liegt. Das Erstere ergibt sich durch Fitten, das Letztere durch das Finden der Vertiefung. Der Drehgeber des Drehtischs versieht jeden Abtastpunkt mit einem Winkel; seine Strichzahl, Genauigkeit und Synchronisation bestimmen, wie genau der Notch-Winkel werden kann.
Das Modell: Exzentrizität und Notch in den Randablesungen
Der Waferradius ist R = 150 mm, der Mittelpunkt ist gegenüber der Chuckachse um e in Richtung φ versetzt. Bei einem Chuckwinkel θ ist die Randposition am Sensor
r(θ) = R + e·cos(θ − φ) + n(θ) − Notch
wobei n das Rauschen der Einzelpunktablesung ist (Standardabweichung σ, im Beispiel 3 μm) und der Notch-Term eine V-förmige Vertiefung von etwa 1 mm Tiefe mit einem Öffnungswinkel von etwa 90° (die SEMI-Norm legt die Notchmaße für 300-mm-Wafer fest; maßgebend ist der Normtext). Die Steigung jeder Flanke beträgt etwa 1, die Bogenlänge jeder Flanke am Rand etwa 1 mm, entsprechend 0,38°, der gesamte Notch etwa 2 mm (0,76°). ±0,02° sind am Rand nur 52 μm. Bei größerer Exzentrizität beträgt der Anteil zweiter Ordnung etwa e²/(2R); bei e = 1 mm sind das 3,3 μm, die sich iterativ entfernen lassen.
Exzentrizität: wie genau N Punkte den Mittelpunkt festlegen
Nimmt man N Punkte gleichmäßig und führt einen Kleinste-Quadrate-Fit der ersten Harmonischen aus, so ist die Standardabweichung jeder Exzentrizitätskomponente (die Herleitung steht in einem einschlägigen Artikel in dieser Bibliothek)
σ_c = σ·√(2/N)
Bei σ = 3 μm ergibt N = 100 den Wert 0,42 μm und N = 1440 den Wert 0,11 μm; für σ_c ≤ 1 μm genügt bereits N ≥ 2 × 9 = 18. Das Rauschen ist nicht der Engpass. Zu beachten ist, dass Punkte im Notchbereich aus dem Fit ausgeschlossen werden und dass Abweichungen höherer Ordnung der Waferrundheit bei unzureichender Punktzahl in die erste Harmonische aliasen können.
Die Exzentrizität beeinflusst auch den Notch-Winkel: der Winkel des Notch relativ zum Wafermittelpunkt weicht vom Chuckwinkel um e/R·sin(…) ab; bei e = 280 μm beträgt das Maximum 0,107°, weit mehr als ±0,02°, daher ist eine Korrektur mit der gefitteten Exzentrizität zwingend; nach der Korrektur bleibt als Rest σ_c/R = 0,11 μm ÷ 150 mm, nur 0,00004°.
Der Notch: das Abtastintervall entscheidet über das Erkennungsverfahren
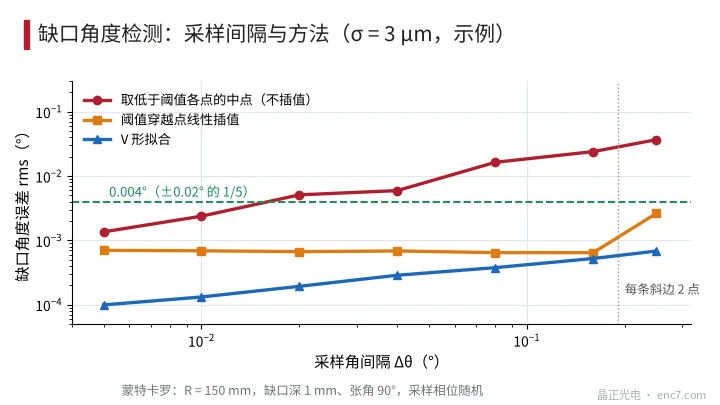
Der Notch-Winkel ergibt sich nach einem der drei folgenden Verfahren. Den Zusammenhang des Fehlers mit dem winkligen Abtastintervall Δθ zeigt Abb. 2 (Monte-Carlo, σ = 3 μm, zufällige Abtastphase):
| Δθ | Punkte je Umdrehung | Abtastrate (1 r/s) | Mittelpunkt der Punkte unter der Schwelle | Interpolation der Schwellen-Durchgänge | V-Profil-Fit |
|---|---|---|---|---|---|
| 0,01° | 36 000 | 36 kHz | 0,0024° | 0,0007° | 0,0001° |
| 0,02° | 18 000 | 18 kHz | 0,0051° | 0,0007° | 0,0002° |
| 0,08° | 4 500 | 4,5 kHz | 0,016° | 0,0006° | 0,0004° |
| 0,16° | 2 250 | 2,25 kHz | 0,024° | 0,0006° | 0,0005° |
Ohne Interpolation beträgt der Fehler etwa das 0,15–0,25-Fache von Δθ. Um 0,004° zu erreichen (1/5 von ±0,02°), darf Δθ nicht größer als etwa 0,016° sein, bei 1 r/s also eine Abtastrate von etwa 22 kHz. Der Fit nutzt alle Punkte auf den Flanken: bei n_f Punkten je Flanke und der Steigung 1 ist der Fehler der Notch-Mitte σ/√(2·n_f), und am Rand gilt n_f = 0,38° ÷ Δθ. Bei Δθ = 0,176° (2048 Punkte je Umdrehung) ist n_f ≈ 2,2, der Fehler 3 μm ÷ √4,4 = 1,4 μm, also 0,0006°, in Übereinstimmung mit den Werten der Tabelle. Hat jede Flanke weniger als 2 Punkte (Δθ größer als etwa 0,19°), versagt zuerst die Interpolation, und auch der Fehler des Fits steigt rasch (Abb. 2).
Rechenbeispiel: wie fein der Drehgeber für ±0,02° sein muss
Einstellungen (Beispiel): Drehzahl 60 min⁻¹ (360°/s), 2048 Punkte je Umdrehung (2,05 kHz, ausgelöst durch Untersetzung der Drehgeberzählung), V-Profil-Fit. Der Quantisierung des Drehgebers wird ein Anteil von 0,004° zugewiesen, das verlangt nicht weniger als 360° ÷ 0,004° = 90 000 Zählschritte je Umdrehung, also 17 Bit (0,00275°), beispielsweise 4096 Striche × 32 Interpolation. Wird nur eine Rechteck-Vierfachauswertung verwendet, ergeben 4096 Striche nur 16 384 Zählschritte (0,022°), das reicht nicht; es sind mehr als 22 500 Striche nötig, oder ein Wechsel zur Sinus-Kosinus-Interpolation.
Synchronisation: ω·Δt beträgt bei 360°/s 0,0072°/20 μs, daher muss der Jitter zwischen Sensorabtastung und Drehgeber-Latch in der Größenordnung 5 μs (0,0018°) liegen; eine feste Verzögerung wird nach der Kalibrierung abgezogen. Während der Belichtung bewegt sich der Rand mit ωR = 942 mm/s; 50 μs Belichtung ziehen 47 μm, es genügt, den Zeitstempel in die Mitte der Belichtung zu legen.
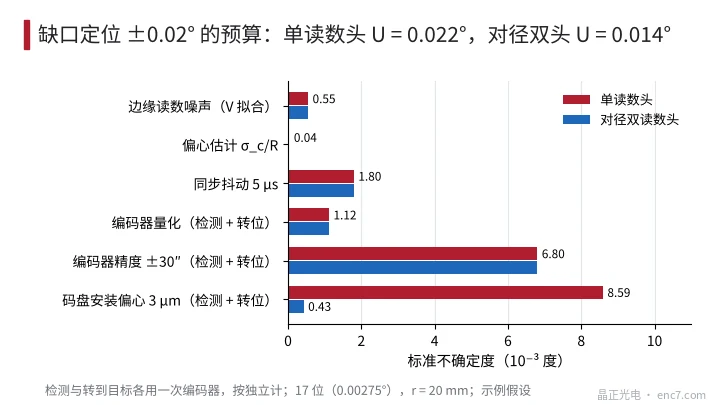
Das Fehlerbudget wird als Standardunsicherheiten kombiniert. Der Drehgeber wird einmal zum Erkennen des Notch und einmal zum Drehen auf den Zielwinkel verwendet, die zugehörigen Anteile werden als unabhängig mit √2 angesetzt (Genauigkeit des Drehgebers ±30″, Teilscheibenradius r = 20 mm, Exzentrizität 3 μm, alles Beispielannahmen):
| Position | Ein Abtastkopf | Diametral gegenüberliegende Abtastköpfe |
|---|---|---|
| Rauschen der Randablesung (V-Fit) | 0,0006° | 0,0006° |
| Exzentrizitätsschätzung σ_c/R | 0,00004° | 0,00004° |
| Synchronisationsjitter 5 μs | 0,0018° | 0,0018° |
| Quantisierung des Drehgebers (17 Bit) | 0,0011° | 0,0011° |
| Genauigkeit des Drehgebers ±30″ | 0,0068° | 0,0068° |
| Exzentrizität der Teilscheibe 3 μm (31″) | 0,0086° | 0,0004° |
| Kombiniert u_c / U (k = 2) | 0,0112° / 0,022° | 0,0072° / 0,014° |
Bei einem einzelnen Abtastkopf ist U = 0,022°, das überschreitet ±0,02°. Die Hauptanteile sind Exzentrizität und Genauigkeit der Teilscheibe; diametral gegenüberliegende Abtastköpfe drücken den Exzentrizitätsrest auf 5 %, und U sinkt auf 0,014°. Die Exzentrizität lässt sich auch auf innerhalb 1 μm montieren, dann ist U etwa 0,015°. Strichzahl und Abtastrate sind hier nicht die Schwierigkeit; Randrauschen, Quantisierung und Exzentrizitätsschätzung zusammen liegen unter 5 % der Gesamtvarianz (Abb. 3).
Technische Eckpunkte
- Zuerst die Spezifikation in Winkel und Bogenlänge umrechnen: ±0,02° = 72″, am Rand bei R = 150 mm sind das 52 μm; jede Notch-Flanke ist nur etwa 0,38° breit.
- Die Exzentrizität mit einem Kleinste-Quadrate-Fit der ersten Harmonischen bestimmen, σ_c = σ·√(2/N); einige zehn Punkte genügen. Den Notchbereich ausschließen und den Notch-Winkel mit der gefitteten Exzentrizität korrigieren (die Korrektur beträgt 0,107° bei e = 280 μm).
- Den Notch mit V-Profil-Fit oder Interpolation erkennen und vermeiden, nur die Punkte unter der Schwelle zu nehmen: Letzteres verlangt Δθ ≤ etwa 0,016°, bei 1 r/s etwa 22 kHz.
- Der Quantisierung des Drehgebers 1/5 des Anteils zuweisen, etwa 0,004°; 17 Bit reichen. Eine Rechteck-Vierfachauswertung braucht eine höhere Strichzahl.
- Genauigkeit und Exzentrizität der Teilscheibe nehmen den größeren Teil des Budgets: diametral gegenüberliegende Abtastköpfe verwenden oder die Exzentrizität auf innerhalb 1 μm montieren.
- Abtastung und Drehgeber-Latch synchronisieren; jede Verdopplung der Drehzahl verschärft auch die Synchronisationsanforderung um denselben Faktor; den Belichtungszeitstempel in die Mitte legen.
Kurz gefasst
Beim Prealigner wird die Exzentrizität durch einen Fit der ersten Harmonischen bestimmt, σ_c = σ·√(2/N), einige zehn Punkte genügen; der Notch durch V-Profil-Fit oder Interpolation, eine Abtastrate in der Größenordnung 2 kHz reicht. Für die Anforderung ±0,02° an den Notch eines 300-mm-Wafers genügen ein 17-Bit-Drehgeber, 2048 Punkte je Umdrehung und 5 μs Synchronisation. Wirklich zu beherrschen sind die Genauigkeit des Drehgebers und die Exzentrizität der Teilscheibe; diametral gegenüberliegende Abtastköpfe sind der unmittelbarste Weg.
Übersetzung des chinesischen Originalartikels (0770). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.