Vertiefende Branchenanwendungen
Zeilenkamera mit Drehgeber-Trigger: Strichzahl, Frequenzteilung und Pixelgröße abstimmen
Wird eine Zeilenkamera vom Drehgeber getriggert, muss der Zeilenabstand Δy = πD·K/(4N) gleich dem objektseitigen Querpixel sein, sonst wird aus dem Kreis eine Ellipse. Dieser Artikel leitet die Randbedingungen aus Strichzahl, Frequenzteilung, maximaler Zeilenfrequenz und maximaler Bahngeschwindigkeit her, rechnet am Beispiel Walzendurchmesser 100 mm und Pixel 10 μm eine Strichzahl 7854 mit Vierfachauswertung aus und schätzt den periodischen Zeilenpositionsfehler durch Exzentrizität des Drehgebers ab.
Eine Zeilenkamera nimmt jeweils nur eine Zeile auf; die „Längsrichtung“ des Bildes entsteht, indem das Werkstück Zeile für Zeile weiterbewegt wird. Läuft die Kamera mit fester Zeilenfrequenz, ändert jede Schwankung der Bahngeschwindigkeit den Zeilenabstand und zieht ein kreisförmiges Muster zur Ellipse. Triggerung durch Drehgeberimpulse dagegen lässt jede Zeile einem festen Bahnweg entsprechen, unabhängig von der Geschwindigkeit. Das wirft aber die Konfigurationsfrage auf: in welchem Verhältnis müssen Strichzahl, Auswertefaktor und Frequenzteiler zu Kamerapixel und Abbildungsmaßstab des Objektivs stehen, damit die Pixel in beiden Richtungen gleich groß sind? Dieser Artikel schreibt die Formeln dieser Kette auf, rechnet sie für einen Walzendurchmesser von 100 mm und ein objektseitiges Pixel von 10 μm durch und schätzt anschließend, welchen periodischen Fehler die Exzentrizität des Drehgebers in den Zeilenabstand trägt.
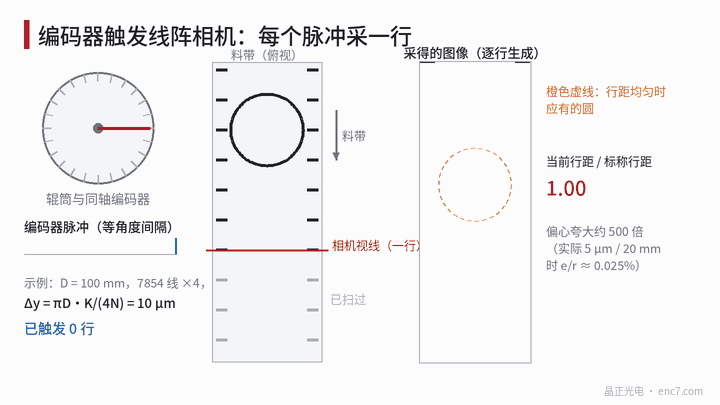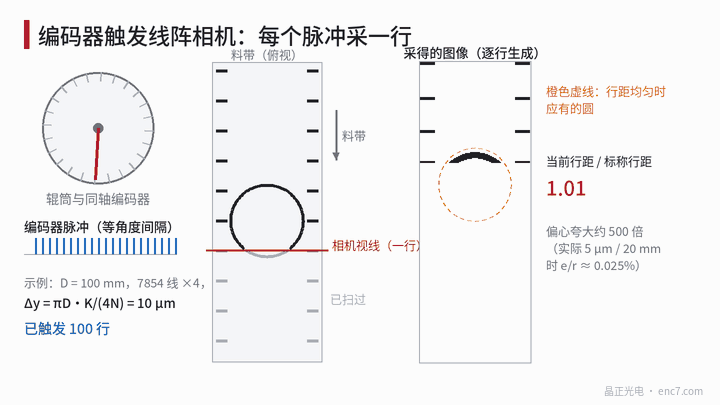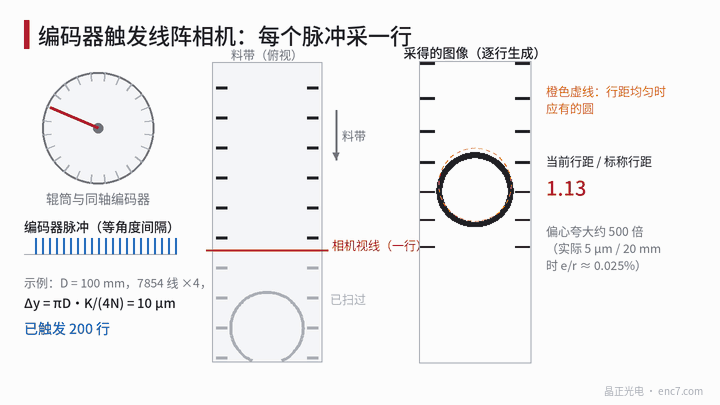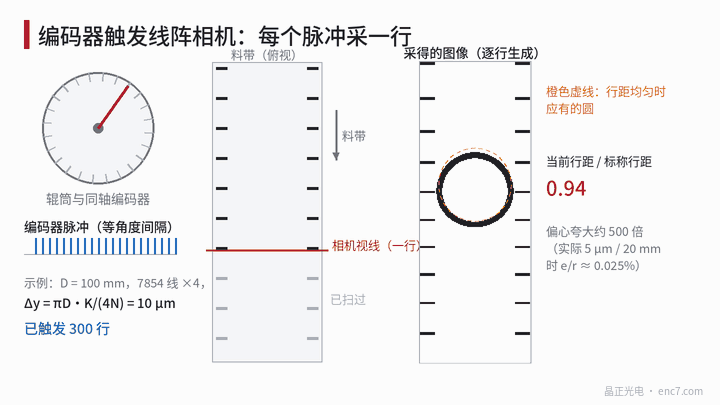
Die Zeilenabstandsformel: welchem Bahnweg entspricht jeder Impuls
Der Drehgeber sitze koaxial zur Walze, mit der Strichzahl N; nach Vierfachauswertung ergeben sich 4N Zählschritte je Umdrehung. Der Walzendurchmesser ist D, die Bahn rutscht nicht. Der Bahnweg je Zählschritt ist πD/(4N). Gibt das Triggermodul je K Zählschritte eine Zeile aus, so ist der Zeilenabstand
Δy = πD·K / (4N)
Das objektseitige Querpixel ist
Δx = p / m
wobei p die Pixelgröße des Sensors und m der optische Abbildungsmaßstab ist. Die Bedingung für ein unverzerrtes Bild ist Δy = Δx. Außerdem soll die Belichtung eine Zeilenperiode ausfüllen, damit die integrierte Breite in Bahnlaufrichtung gleich Δy ist; ist die Belichtung zu kurz, entstehen in dieser Richtung unabgetastete Lücken.
Beispiel: D = 100 mm, Walzenumfang πD = 314,16 mm, gefordert Δx = 10 μm, K = 1, dann
N = πD / (4Δx) = 314,16 / (4 × 0,010) = 7853,98
Mit 7854 Strichen wird der Zeilenabstand 9,99998 μm, die Abweichung beträgt nur zwei Millionstel. 7854 ist jedoch keine gängige Strichzahl. Die folgende Tabelle führt Vorgehensweisen mit verfügbaren Strichzahlen auf (Vierfachauswertung, K = 1):
| Strichzahl N | Zählschritte je Umdrehung | Objektseitiger Weg je Zählschritt | Zählfrequenz bei 0,4 m/s | Vorgehen |
|---|---|---|---|---|
| 7854 | 31 416 | 10,00 μm | 40,0 kHz | Direkte Anpassung; eine Sonder-Strichzahl ist nötig |
| 10 000 | 40 000 | 7,854 μm | 50,9 kHz | Objektiv so einstellen, dass Δx = 7,854 μm (m = 1,273), und die Geschwindigkeit begrenzen oder frequenzteilen |
| 5000 | 20 000 | 15,71 μm | 25,5 kHz | Objektiv m = 0,637, objektseitiges Pixel 15,7 μm |
| 2500 | 10 000 | 31,42 μm | 12,7 kHz | Zeilenabstand zu grob; ein 10-μm-Pixel würde unterabtasten |
In der Praxis legt man häufiger zuerst Walzendurchmesser und Drehgeber fest und gleicht Δx mit dem Abbildungsmaßstab des Objektivs an, weil sich der Maßstab stetig verstellen lässt, die Strichzahl nicht. Kann das Triggermodul Vervielfachung und Frequenzteilung zu einem rationalen Verhältnis kombinieren, lassen sich auch Verhältnisse wie π/4 annähern, sofern der Rest kleiner ist als die Unsicherheit des Walzendurchmessers selbst.
Zeilenfrequenz, Bahngeschwindigkeit und Schnittstellenfrequenz
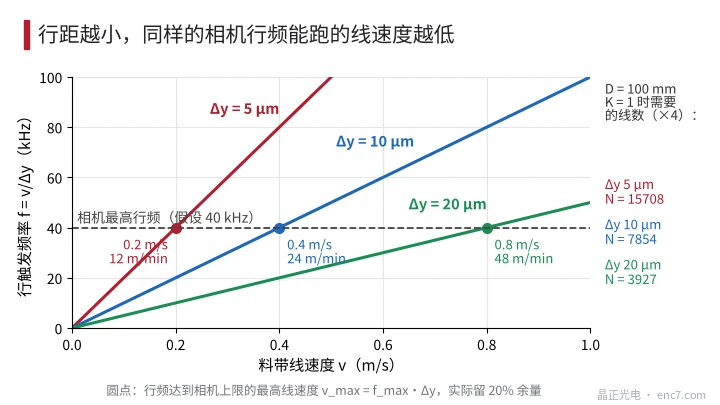
Die Kamera hat eine maximale Zeilenfrequenz f_max. Die Zeilenfrequenz ist f = v / Δy, also die maximale Bahngeschwindigkeit
v_max = f_max · Δy
Angenommen die maximale Zeilenfrequenz der Kamera sei 40 kHz: bei Δy = 10 μm ist v_max = 0,4 m/s (24 m/min); bei Δy = 5 μm nur 0,2 m/s; bei Δy = 20 μm sind 0,8 m/s möglich, siehe Abb. 2. Soll eine Produktionslinie mit 1 m/s und einer 40-kHz-Kamera laufen, darf der Zeilenabstand nicht kleiner als 25 μm sein. In der Praxis empfiehlt sich 20 % Reserve, damit Impulse nicht über die von der Kamera noch beantwortbare Frequenz hinausgehen und Zeilen verloren gehen.
Auch die Frequenz auf der Drehgeberseite ist zu prüfen: bei 0,4 m/s beträgt die Walzendrehzahl etwa 76,4 min⁻¹, die A/B-Frequenz eines 7854-Strich-Drehgebers nur 10 kHz und nach Vierfachauswertung 40 kHz, für eine Differentialschnittstelle völlig unkritisch. Die eigentliche Grenze liegt fast immer auf der Kameraseite. Liegt die Zählfrequenz des Drehgebers über der Kameragrenze, soll der Frequenzteiler K den Zeilenabstand so vergrößern, dass er zum angepassten Δx passt, statt die Kamera Impulse verwerfen zu lassen.
Periodischer Zeilenabstandsfehler durch Exzentrizität
Hat die Teilscheibe die Exzentrizität e und ist der Abtastradius r, so übersteigt der gemessene Winkel den wahren Winkel um einen einmal je Umdrehung auftretenden Term:
θ_enc = θ + (e/r)·sin(θ + φ)
Getriggert wird in gleichen Intervallen von θ_enc, daher ist das Intervall im wahren Winkel 1/[1 + (e/r)·cos(θ + φ)], und der Zeilenabstand wird
Δy(θ) ≈ Δy0 · [1 − (e/r)·cos(θ + φ)]
Der aufgelaufene Zeilenpositionsfehler ist
δy(θ) = −R·(e/r)·sin(θ + φ)
wobei R der Walzenradius und φ das Azimut der Exzentrizität ist. Man beachte die zwei Größenordnungen: die relative Änderung benachbarter Zeilenabstände beträgt nur e/r; bei e = 5 μm und r = 20 mm sind das 0,025 % (etwa 52″), auf einem Zeilenabstand von 10 μm nur 2,5 nm, ein Kreisbild zeigt keine sichtbare Verzerrung. Die Amplitude des Zeilenpositionsfehlers dagegen ist R·e/r und erreicht bei R = 50 mm 12,5 μm, etwa 1,25 Zeilen; zwei Merkmale, die eine halbe Umdrehung (157 mm) auseinanderliegen, können sich um bis zu 25 μm unterscheiden.
| Exzentrizität e des Drehgebers / Abtastradius r | e/r | Erstfehler | Amplitude des Positionsfehlers bei R = 50 mm |
|---|---|---|---|
| 3 μm / 20 mm | 0,015 % | 31″ | 7,5 μm |
| 5 μm / 20 mm | 0,025 % | 52″ | 12,5 μm |
| 10 μm / 10 mm | 0,10 % | 206″ | 50 μm |
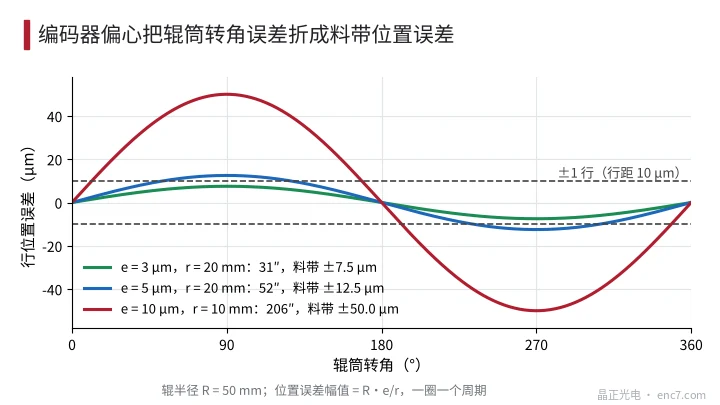
Dieser Fehler ist proportional zum Walzenradius R, daher ist derselbe Drehgeber an einer großen Walze schlechter gestellt als an einem kleinen Messrad. Für eine Prüfung, der es nur um das Erscheinungsbild des Musters geht, kann er vernachlässigt werden; für eine Prüfung, die einen Fehler auf 0,05 mm genau lokalisieren muss, ist er zusammen mit dem Radialschlag der Walze (oft größer: 20 μm Schlag werden unmittelbar zu etwa 20 μm Positionsfehler) und mit Schlupf ins Budget aufzunehmen.
Technische Eckpunkte
- Zuerst die Gleichung Δy = πD·K/(4N) = Δx = p/m anschreiben, dann die Strichzahl wählen; geht die Strichzahl nicht auf, mit dem Abbildungsmaßstab des Objektivs ausgleichen.
- Der Walzendurchmesser selbst hat eine Unsicherheit: 0,1 mm Durchmesserfehler sind 0,1 % Maßstabsfehler, ein 100 mm langes Bild weicht um 0,1 mm ab. Nach dem Hochfahren der Linie ist der tatsächliche Zeilenabstand mit einem Maßstabstarget zu kalibrieren.
- Die maximale Bahngeschwindigkeit mit v_max = 0,8·f_max·Δy prüfen und zugleich kontrollieren, ob die Zählfrequenz des Drehgebers die maximale Zeilenfrequenz der Kamera überschreitet.
- Den Drehgeber an einer mitlaufenden Walze oder an einem auf der Bahn ablaufenden Messrad anbauen, damit Übertragungsfehler und Schlupf über Riemen und Kupplungen vermieden werden.
- Das Triggermodul muss richtungsunterscheiden, damit ein Rückwärtszittern der Bahn keine Zeile doppelt auslöst.
- Bei Walzenradius 50 mm und Abtastradius 20 mm hält eine Exzentrizität des Drehgebers innerhalb 5 μm die Amplitude des Positionsfehlers unter 1,3 Zeilen; höhere Anforderungen verlangen diametral gegenüberliegende Abtastköpfe.
Kurz gefasst
Die Längsauflösung einer Zeilenkamera wird vollständig durch die Drehgeber-Triggerung bestimmt. Der Kern der Konfiguration ist, dass Δy = πD·K/(4N) gleich dem objektseitigen Pixel p/m ist und die Zeilenfrequenz die Kameragrenze nicht überschreitet. Die Änderung des Zeilenabstands durch Exzentrizität ist sehr klein, läuft aber zu einem periodischen Positionsfehler der Amplitude R·e/r auf; ob das stört, hängt von der geforderten Positioniergenauigkeit der Prüfung ab.
Übersetzung des chinesischen Originalartikels (0771). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.