Vertiefende Branchenanwendungen
Winkelmessung am CT-Gantry: große Ring-Teilscheiben mit Innenweite über 700 mm
Ein schnelles CT-Gantry dreht in 0,25 s je Umdrehung. Bei einem Abtastradius von 0,5 m beträgt die Lineargeschwindigkeit 12,6 m/s und die Signalfrequenz einige hundert kHz. Dieser Artikel leitet die Anforderungen an Frequenz und Abtastsynchronisation her, rechnet Winkelfehler in Positionsfehler im Sehfeld um und schätzt die Größe von drei Großringfehlern: Exzentrizität, Segmentstöße und thermische Fehlanpassung.
Bei einem CT sitzen Röntgenröhre und Detektoren auf einem rotierenden Gantry. Der Patient muss durch die Mitte, die Öffnung beträgt daher wenigstens etwas über siebenhundert Millimeter, und bei einer schnellen Maschine dauert eine Umdrehung nur 0,25–0,3 s. Die Teilscheibe wird damit zu einem großen Ring von etwa 1 m Durchmesser: eine vollständige Glasscheibe passt nicht hinein, die Teilung muss als durchgehendes Stahlband oder als aus mehreren Segmenten gestoßener Codestreifen ausgeführt werden. Auch die Lineargeschwindigkeit liegt weit über der üblicher Servo-Teilscheiben. Dieser Artikel rechnet für diesen Einsatz nacheinander Geschwindigkeit und Frequenz, Abtastsynchronisation, die Umrechnung des Winkelfehlers und die Fehlerquellen des Großrings selbst durch. Alle Zahlen sind Beispiele.
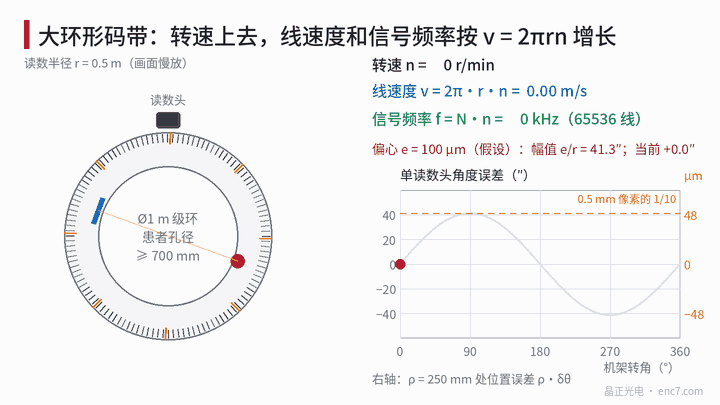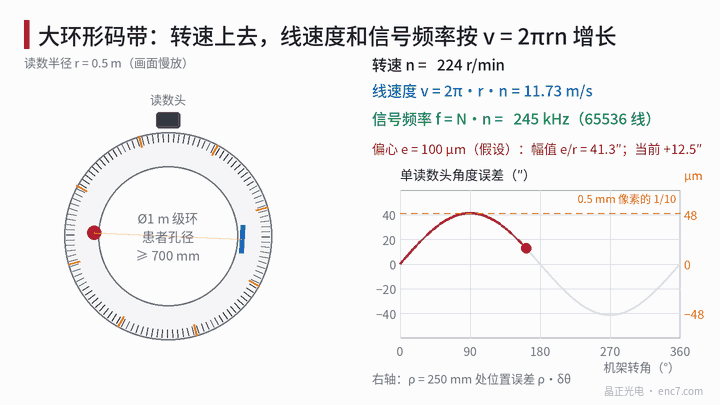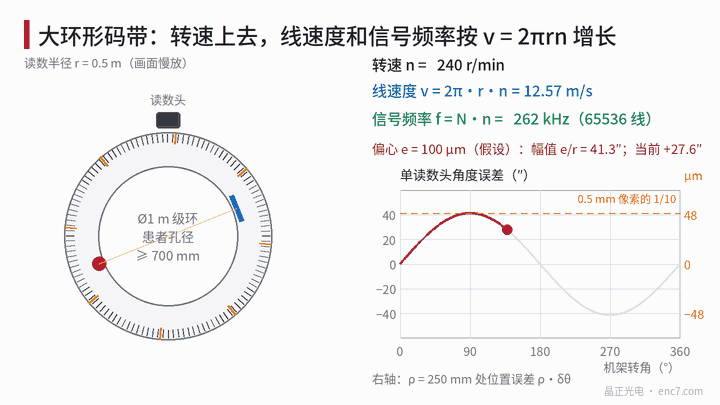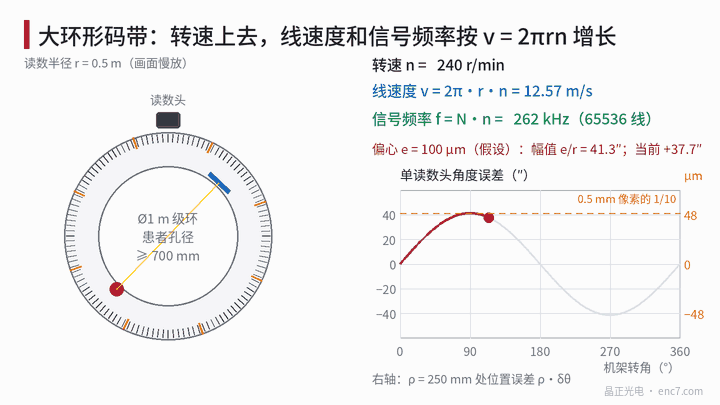
Geschwindigkeit und Signalfrequenz
Lineargeschwindigkeit und Drehzahl hängen zusammen über
v = 2π·r·n
wobei r der Abtastradius und n die Anzahl der Umdrehungen je Sekunde ist. Bei r = 0,5 m und 0,25 s/U (4 s⁻¹, 240 min⁻¹) ist v = 12,57 m/s; bei 0,3 s/U sind es 10,47 m/s. Die Signalfrequenz ist f = v/p = N·n, wobei p die Teilungsperiode des Codestreifens und N die Strichzahl des vollen Kreises ist.
| Teilungsperiode p | Strichzahl des vollen Kreises (r = 0,5 m) | Signalfrequenz bei 0,25 s/U |
|---|---|---|
| 100 μm | 31 416 | 126 kHz |
| 47,9 μm | 65 536 | 262 kHz |
| 40 μm | 78 540 | 314 kHz |
| 20 μm | 157 080 | 628 kHz |
Mit 65 536 Strichen ergeben sich nach Vierfachauswertung 262 144 Zählschritte je Umdrehung, 4,94″ je Zählschritt, und der Abstand der Zählschritte beträgt etwa 0,95 μs. Einige hundert kHz sind für den Frontend des Abtastkopfs nicht hart, aber je feiner die Teilung, desto enger die Spalttoleranz und desto schwieriger die Beherrschung des Teilungsfehlers über den vollen Kreis. Ein Großring nimmt daher gewöhnlich eine gröbere Teilung und holt die Winkelauflösung durch Interpolation nach. Außerdem beträgt die Zentripetalbeschleunigung am Gantry ω²r ≈ 316 m/s², etwa 32 g, und Klebung oder Klemmung des Codestreifens sind auf diese Last zu prüfen.
Abtastsynchronisation: wie viele Zählschritte entsprechen einer Ansicht
Angenommen 1024 Ansichten je Umdrehung (eine Annahme). Dann entfallen auf jede Ansicht 262 144/1024 = 256 Zählschritte, der Ansichtsabstand ist 0,35°, und bei 0,25 s/U sind das etwa 244 μs. Eine ganzzahlige Zählschrittzahl erleichtert die direkte Triggerung durch Drehgeberimpulse. Die Winkelquantisierung des Triggers beträgt 4,94″ für 1 Zählschritt, das entspricht bei ρ = 250 mm 6 μm und kann vernachlässigt werden.
Mehr Aufmerksamkeit verdient der Jitter der Triggerverzögerung, der sich mit der Drehzahl in Winkel umrechnet:
δθ = ω·δt
Bei ω = 25,13 rad/s entsprechen 1 μs Jitter 25 μrad (5,2″) und 10 μs 52″. Ob der Drehgeber die Aufnahme direkt triggert oder zeitgesteuert ausgelöst und der Winkel jeder Ansicht danach festgehalten wird: der Jitter der Verzögerung muss auf wenige Mikrosekunden begrenzt werden.
Wie aus dem Winkelfehler ein Bildfehler wird
Hat in der Rekonstruktion jede Ansicht einen Winkelfehler δθ, so ist die Position im Abstand ρ vom Drehzentrum um ρ·δθ versetzt. Angenommen das Isozentrumpixel sei 0,5 mm, der Sehfeldradius 250 mm, und der Positionsfehler am Sehfeldrand darf 0,1 Pixel nicht überschreiten (ein angenommener interner Wert), also 50 μm:
δθ ≤ 50 μm / 250 mm = 200 μrad ≈ 41,3″
Darin steckt der gesamte Winkelfehler der Messung. Ein langsam veränderlicher, mit dem Drehwinkel synchroner Fehler verdreht die Geometrie aller Ansichten als Ganzes; unregelmäßige Sprünge von Ansicht zu Ansicht machen die Projektionen in verschiedenen Richtungen untereinander unverträglich, und Letzteres ist in der Regel schwerer hinzunehmen. Siehe Abb. 3: ein Fehler von 41,3″ ist bei ρ = 250 mm genau 50 μm und bei ρ = 100 mm nur 20 μm. Für CT ist die Winkelauflösung daher leicht ausreichend; schwierig sind die Genauigkeit und die Wiederholbarkeit über den vollen Kreis.
Drei Fehlerquellen des Großrings
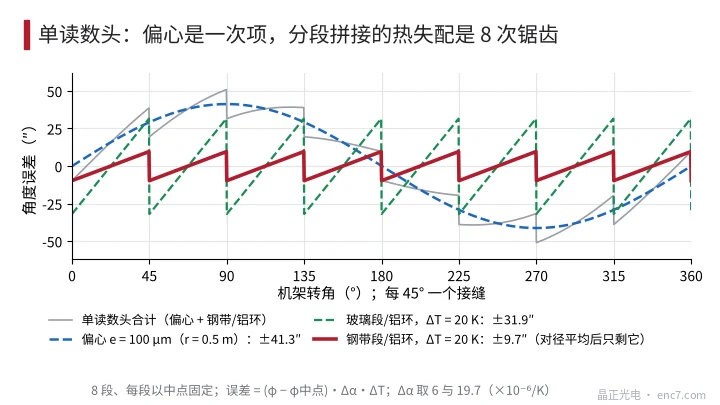
Exzentrizität. Bei einem einzelnen Abtastkopf ist die Amplitude des Erstfehlers e/r. Ist die Mitte des Codestreifenrings um 100 μm gegen die Gantryachse versetzt und r = 0,5 m, so sind das 200 μrad, also 41,3″, und das Budget ist bereits aufgebraucht. Die relative Genauigkeit eines Großrings ist nicht hoch, und die absolute Exzentrizität lässt sich schlecht klein halten, daher mittelt man häufig zwei diametral gegenüberliegende Abtastköpfe (180° Abstand). Das löscht den Erstfehler und alle ungeradzahligen Fehlerordnungen.
Stöße und Segmente. Ein Positionsfehler δ an einem Stoß eines segmentierten Codestreifens wird unmittelbar zum örtlichen Winkelfehler δ/r: 5 μm entsprechen 2,1″, 10 μm 4,1″. Der Fehler einer 8-Segment-Stoßteilung hat die Periode 8 und ist geradzahlig, daher löschen ihn diametral gegenüberliegende Abtastköpfe ebenfalls nicht; er muss durch Stoßgenauigkeit und Kalibrierung beherrscht werden.
Thermische Fehlanpassung. Eine gleichmäßige Temperaturerhöhung ändert die Winkellage des gesamten Rings nicht, wohl aber den Radius: bei r = 0,5 m und ΔT = 20 K etwa 170 μm bei einem Stahlring und etwa 230 μm bei einem Aluminiumring, und der Abtastabstand ändert sich mit. Der Abtastkopf muss auf einem Bauteil gleicher Wärmeausdehnung sitzen. Den eigentlichen Winkelfehler erzeugt die Differenz Δα der Ausdehnungskoeffizienten von Segmenten und Grundring. Ist jedes Segment nur in der Mitte befestigt, so ist der Fehler innerhalb des Segments
δθ = (φ − φ_Mitte)·Δα·ΔT
wobei φ die Winkellage innerhalb des Segments ist; bei 8 Segmenten ist φ − φ_Mitte höchstens ±22,5° (0,393 rad).
| Kombination (8 Segmente, ΔT = 20 K) | Δα (×10⁻⁶/K) | Fehler innerhalb des Segments |
|---|---|---|
| Stahlband auf Stahlring | etwa 0 | etwa 0 |
| Stahlband auf Aluminiumring (17 und 23) | 6 | ±9,7″ |
| Segmente aus Borosilikatglas auf Aluminiumring (3,3 und 23) | 19,7 | ±31,9″ |
Allein der Posten Glassegmente auf Aluminiumring verbraucht bereits drei Viertel des Budgets von 41,3″, daher müssen Werkstoff des Großring-Codestreifens und Werkstoff des Grundrings als Paar gewählt werden, nahe beieinanderliegende Ausdehnungskoeffizienten haben den Vorzug.
Technische Eckpunkte
- Zuerst aus v = 2πrn und f = N·n die höchste Frequenz rechnen, dann die Bandbreite des Abtastkopfs prüfen; ein Großring sollte eine gröbere Teilung nehmen und die Auflösung durch Interpolation nachholen.
- Den Positionsfehler am Sehfeldrand in eine Winkelangabe umrechnen: δθ = zulässiger Positionsfehler / ρ; das Beispiel 50 μm und 250 mm entspricht etwa 41″.
- Die Anzahl der Ansichten als Teiler der Zählschritte je Umdrehung wählen, damit jede Ansicht eine ganzzahlige Zählschrittzahl enthält, und den Jitter der Triggerverzögerung auf wenige Mikrosekunden halten.
- Diametral gegenüberliegende Abtastköpfe gegen die Exzentrizität einsetzen und zugleich die Fehlerklasse 8. Ordnung an den Stößen kalibrieren; diesen Posten im Budget gesondert ausweisen.
- Die Ausdehnungskoeffizienten von Codestreifen und Grundring möglichst nahe zusammenlegen; den Positionsfehler an den Stößen messen und sich nicht allein auf die Zeichnung verlassen.
- Klebung und Klemmung unter der Zentripetalbeschleunigung von 32 g nachweisen und den Träger des Abtastkopfs steif ausführen, damit Resonanz den Spalt nicht periodisch verändert.
Kurz gefasst
Die Schwierigkeit einer CT-Großring-Teilscheibe liegt nicht in der Auflösung, sondern in der hohen Lineargeschwindigkeit von 0,25 s je Umdrehung, in der Genauigkeit über den vollen Kreis nach der Umrechnung ρ·δθ im Sehfeld und in den drei dem Großring eigenen Fehlern Exzentrizität, Stoßteilung und thermische Fehlanpassung. Den zulässigen Positionsfehler in eine Winkelangabe zurückzurechnen und das Budget auf diese drei Posten zu verteilen, gibt erst die Grundlage für die Auswahl.
Übersetzung des chinesischen Originalartikels (0772). ENC7 – Hersteller von Encoderscheiben (Anfrage) · Fachartikel · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Alle Rechte vorbehalten. Dieser Artikel wurde mit KI-Unterstützung erstellt.