Introduzione ai principi dell'encoder
In che cosa differiscono gli encoder assoluti monogiro e multigiro
Un encoder assoluto monogiro assegna un codice unico a ogni posizione entro un giro; dopo un giro il codice si ripete. Un encoder assoluto multigiro registra anche quanti giri sono stati compiuti, di solito con un conteggio a ingranaggi o con un contatore sostenuto da batteria. Questo articolo spiega i due principi, la memoria di posizione in assenza di alimentazione e gli impieghi tipici.
Quando un robot industriale viene riacceso dopo un’interruzione di alimentazione, i giunti conoscono subito la propria posizione e non devono andare in zero. Un encoder incrementale non può farlo; ci vuole un encoder assoluto, e di solito un tipo multigiro.
Qual è la differenza tra monogiro e multigiro? In una frase: il monogiro sa «a quale angolo è arrivato»; il multigiro sa anche «quanti giri ha compiuto».
Assoluto monogiro: ogni posizione entro un giro ha il proprio codice
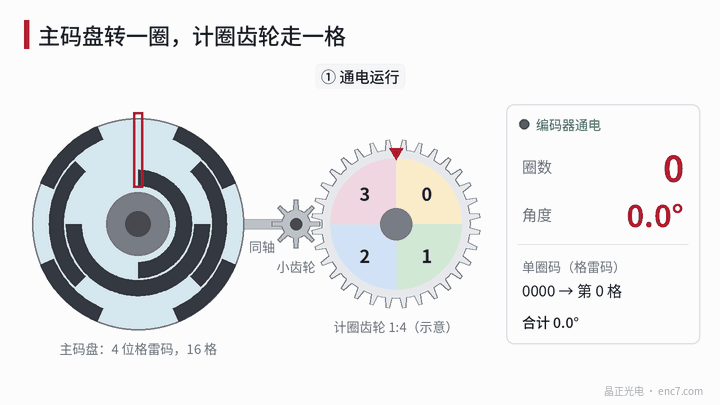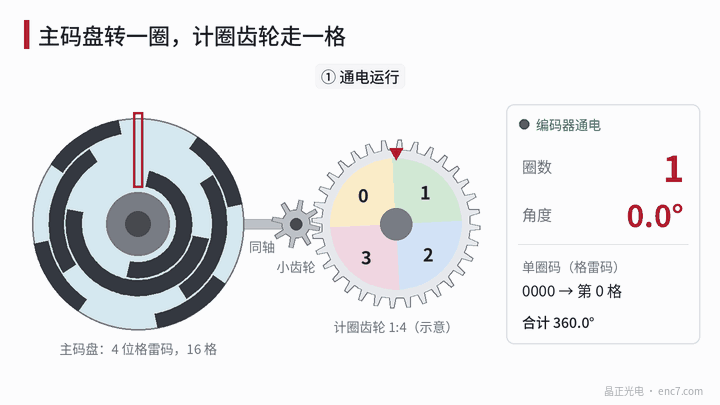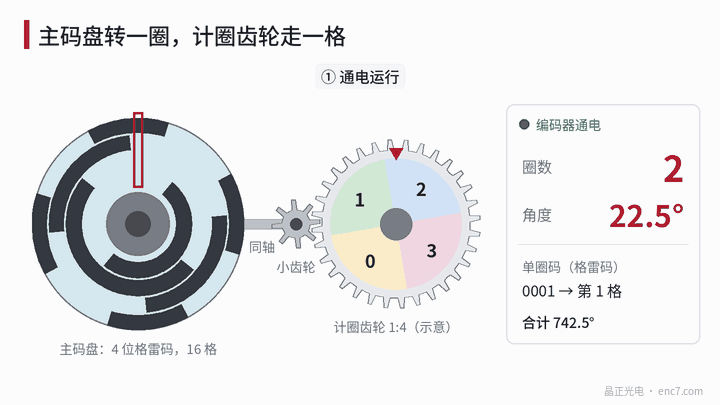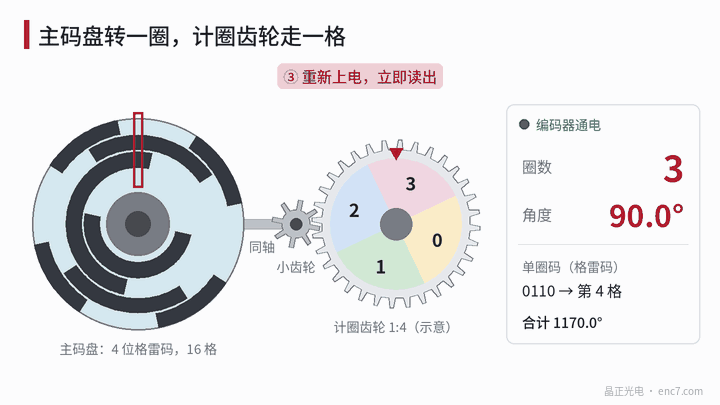
Un disco assoluto monogiro ha diverse tracce concentriche. La testina di lettura legge insieme, lungo un raggio, il chiaro e lo scuro di ogni traccia, formando un numero binario. n tracce possono distinguere 2ⁿ posizioni. Il disco principale nella Figura 1 ha solo 4 bit, quindi un giro è diviso in 16 passi; i prodotti reali hanno molti più bit:
| Bit monogiro | Posizioni per giro | Circa, per posizione |
|---|---|---|
| 12 bit | 4096 | 316″ |
| 17 bit | 131 072 | 9,9″ |
| 20 bit | 1 048 576 | 1,24″ |
Le tracce usano in genere il codice Gray, così le posizioni adiacenti differiscono di un solo bit e si evitano letture errate.
Il limite dell’encoder assoluto monogiro è altrettanto chiaro: dopo 360° il codice riparte dall’inizio. Quando un motore aziona un carico attraverso un riduttore o una vite, la corsa completa richiede spesso molti giri, e l’angolo da solo non basta.
Metodo multigiro uno: conteggio giri a ingranaggi
Un piccolo ingranaggio sull’albero principale aziona uno o più stadi di riduzione, e ogni stadio porta un piccolo disco conta-giri. Ogni giro dell’albero principale fa avanzare di un passo il disco conta-giri del primo stadio; vedere la Figura 1.
Più stadi in serie possono contare un numero di giri pari al prodotto dei passi di ciascun stadio. Un esempio di calcolo: 3 stadi da 16 passi ciascuno distinguono 16 × 16 × 16 = 4096 giri.
Il vantaggio del conteggio a ingranaggi è la «memoria meccanica»: se l’albero gira a alimentazione assente, gli ingranaggi lo seguono comunque e la posizione si legge appena si dà tensione — non serve una batteria. Per evitare una lettura errata nell’istante in cui il disco conta-giri cambia passo, il circuito usa l’angolo del disco principale per correggere il conteggio dei giri. Il prezzo è un maggior numero di parti e una struttura e un ingombro relativamente maggiori.
Metodo multigiro due: batteria più un contatore
L’altro metodo non usa ingranaggi: un circuito elettronico conta i giri. Ogni volta che il disco principale transita dallo zero, il contatore incrementa di 1 o decrementa di 1. Tolto l’alimentatore principale, una batteria alimenta il circuito di conteggio giri, così può continuare a lavorare a basso consumo e registrare ancora i movimenti dell’albero durante l’interruzione.
La struttura è compatta ed è comune sui servomotori. Il punto da osservare è che la batteria ha una vita finita; se si esaurisce o viene sostituita in modo improprio, il conteggio dei giri si perde e l’origine va reimpostata. In manutenzione la batteria va quindi controllata e sostituita secondo il calendario del manuale.
Come si calcola la posizione multigiro
Posizione assoluta multigiro = numero di giri × conteggi per giro + conteggio monogiro.
Ad esempio, con 17 bit monogiro, se il motore ha ruotato di 3¼ giri dall’origine, la lettura è 3 × 131 072 + 32 768 = 425 984. Se il motore aziona una tavola tramite una vite con passo di 10 mm, la tavola ha percorso 32,5 mm.
Come scegliere
| Tipo | Che cosa si sa all’accensione | Serve l’azzeramento? | Impiego tipico |
|---|---|---|---|
| Incrementale | Nulla | Sì | Macchine che possono azzerarsi all’accensione |
| Assoluto monogiro | L’angolo entro un giro | No, se la corsa resta entro un giro | Tavole rotanti a trazione diretta, meccanismi oscillanti |
| Assoluto multigiro | Giri + angolo | No | Giunti di robot; assi azionati tramite riduttore o vite |
In sintesi
Un encoder assoluto monogiro, con diverse tracce, dà a ogni posizione entro un giro un codice proprio; dopo un giro il codice si ripete. Un encoder assoluto multigiro aggiunge un dispositivo di conteggio giri: il conteggio a ingranaggi si affida alla memoria meccanica e non richiede batteria; batteria più contatore è compatto, ma la batteria va manutenuta. Un asse la cui corsa supera un giro e che non può azzerarsi all’accensione deve usare un encoder assoluto multigiro.
Traduzione dell’articolo originale cinese (0007). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.