Tecnologie concorrenti e tendenze
Fotocamera e riconoscimento di pattern: misura di posizione per imaging computazionale
Riprendere con un sensore di immagine un pattern codificato o una texture casuale, decodificare per la posizione assoluta e usare la correlazione di immagine per la traslazione sub-pixel è un approccio di misura ancora in sviluppo. Questo articolo deriva un limite inferiore di rumore per la stima sub-pixel, confronta in simulazione lo scostamento sistematico di tre metodi di adattamento e quantifica i vincoli di mosso, frequenza di ripresa, latenza e carico di calcolo.
Un encoder convenzionale legge con pochi fotodiodi una graduazione disegnata con cura, e l’elaborazione del segnale avviene in dominio analogico. Un’altra idea è fotografare con un sensore di immagine un intero tratto di pattern e affidare decodifica e registrazione a un algoritmo. Un esempio quotidiano è il mouse ottico, che riprende la texture della scrivania a parecchie migliaia di fotogrammi al secondo e stima lo spostamento per correlazione. Se si trasforma quest’idea in una misura di posizione di precisione, quanto può essere accurata e rapida, e dove sta il costo?
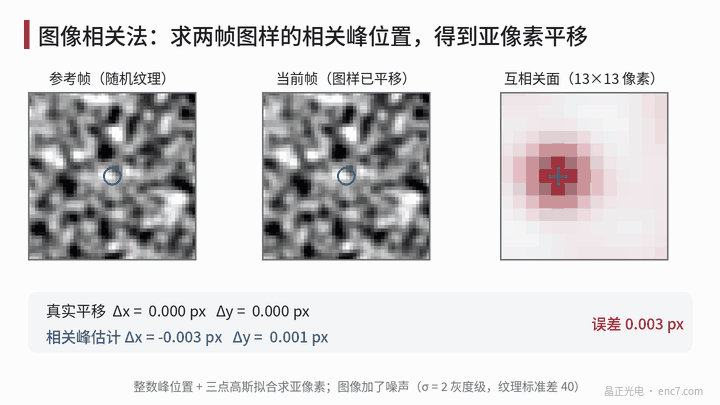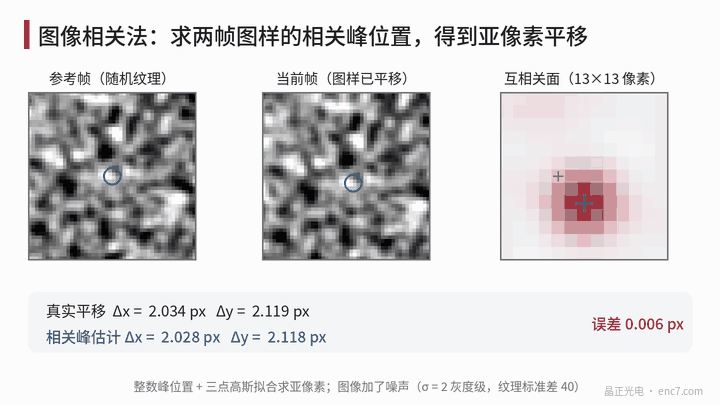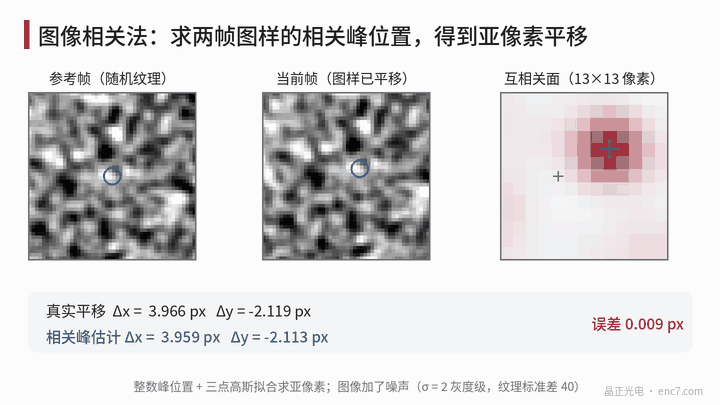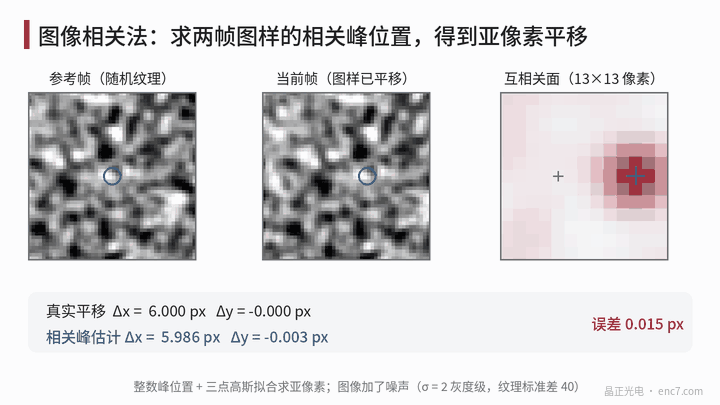
Principio: la decodifica dà la posizione assoluta, la registrazione quella fine
La misura per imaging computazionale ha di solito due strati:
- Posizionamento grezzo (assoluto): il pattern è un codice pseudo-casuale bidimensionale o un array di codice con marcatori, e la combinazione in una finestra k×k qualunque non si ripete sull’intero campo di misura. Una finestra binaria 6×6 ha 2³⁶ combinazioni, molte più delle posizioni effettivamente necessarie, e il surplus può servire alla correzione d’errore. Decodificando la parola di codice si sa in quale elemento di codice cade il centro del campo visivo.
- Posizionamento fine (sub-pixel): all’interno dell’elemento di codice si registra il fotogramma corrente su un pattern di riferimento per ottenere la traslazione.
Per la registrazione si usa spesso la correlazione incrociata: c(u, v) = Σ I₁(x, y)·I₂(x + u, y + v), e la posizione del picco è la traslazione. Calcolata con FFT, c = F⁻¹[F(I₁)*·F(I₂)]; se si normalizza l’ampiezza spettrale e si conserva solo la fase, il metodo è la correlazione di fase. Oltre la posizione intera del picco si adatta una parabola o una gaussiana ai tre punti attorno al picco per ottenere l’offset sub-pixel, oppure un metodo iterativo sul gradiente (Lucas–Kanade) risolve direttamente la traslazione.
La risoluzione lato oggetto è fissata dalla dimensione del pixel e dall’ingrandimento: con un pixel di 3,45 μm e ingrandimento 1, ogni pixel lato oggetto è 3,45 μm; se l’accuratezza sub-pixel raggiunge 0,01 pixel, ciò corrisponde a 34,5 nm, ossia circa 0,36″ su un disco encoder di raggio 20 mm.
Limite inferiore di rumore: il bound di Cramér–Rao
Si assuma il pattern di riferimento privo di rumore e ogni pixel del fotogramma corrente con rumore indipendente di varianza σ_n². Il limite inferiore della varianza della stima di traslazione lungo x è
σ_δ² ≥ σ_n² / Σ(∂I/∂x)²
dove la somma corre su tutti i pixel usati nella registrazione. Ciò dice due cose: più è ripido il gradiente della texture e più numerosi sono i pixel, più alta è l’accuratezza; il rumore scende come 1/√(numero di pixel). Esempio numerico: 128×128 pixel, valore efficace del gradiente di livello di grigio della texture 25 livelli di grigio/pixel, rumore 2 livelli di grigio, σ_δ ≥ 2/(128×25) ≈ 6×10⁻⁴ pixel. In simulazione l’errore casuale del metodo iterativo sul gradiente è di circa 8×10⁻⁴ pixel, dello stesso ordine del bound. Se anche il fotogramma di riferimento contiene rumore, il bound si moltiplica per circa √2.
Scostamento sistematico: pixel locking
L’errore casuale si può mediare, lo scostamento sistematico no. L’adattamento a tre punti assume che la forma del picco sia una parabola o una gaussiana, mentre la forma reale dipende dalla texture, così la stima viene «attratta» verso i pixel interi e l’errore segue una curva a S rispetto alla vera posizione sub-pixel: è il pixel locking.
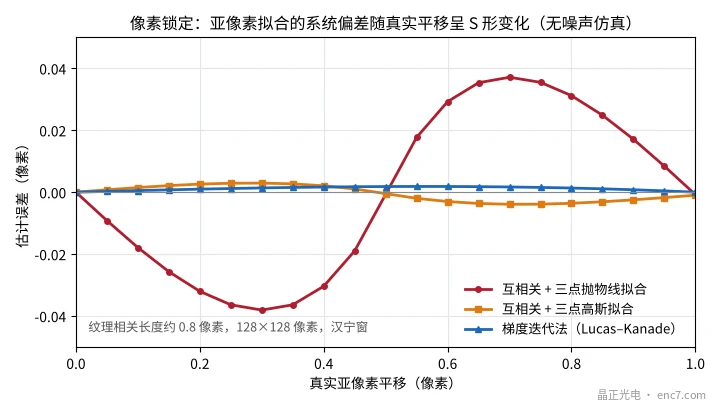
Le condizioni di simulazione sono una lunghezza di correlazione della texture di circa 0,8 pixel, 128×128 pixel e una finestra di Hanning. Lo scostamento dell’adattamento parabolico a tre punti è al massimo di circa 0,038 pixel, quello gaussiano di circa 0,004 pixel e quello dell’iterazione sul gradiente di circa 0,002 pixel. La situazione peggiora se la texture è troppo fine: se la lunghezza di correlazione scende a 0,5 pixel il pattern è sottocampionato, e anche lo scostamento del metodo a gradiente sale a circa 0,03 pixel. Le caratteristiche del pattern devono quindi coprire almeno due pixel.
Un sistema reale ha inoltre errori sistematici da distorsione dell’obiettivo, illuminazione disuniforme, non uniformità di risposta dei pixel e variazione di ingrandimento con la temperatura. I pochi millesimi di pixel della simulazione ideale sono spesso irraggiungibili in pratica; mantenere un’accuratezza stabile dell’ordine del centesimo di pixel richiede già una calibrazione attenta.
Velocità, latenza e carico di calcolo
Mosso: durante l’esposizione il pattern si sposta di v·t_exp. Con illuminazione impulsiva di 1 μs, a 1 m/s il mosso è 1 μm, circa 0,29 pixel, ancora accettabile; con un’esposizione di 10 μs diventa 2,9 pixel.
Spostamento da fotogramma a fotogramma: se si fa solo registrazione relativa, i fotogrammi adiacenti devono sovrapporsi a sufficienza. Con un campo visivo di 128 pixel (circa 0,44 mm), se si pretende che lo spostamento tra fotogrammi non superi 1/4 del campo visivo, il limite di velocità a 10 kHz di frequenza di ripresa è di circa 1,1 m/s. Un pattern assoluto decodificabile in modo indipendente in ogni fotogramma non ha questa restrizione.
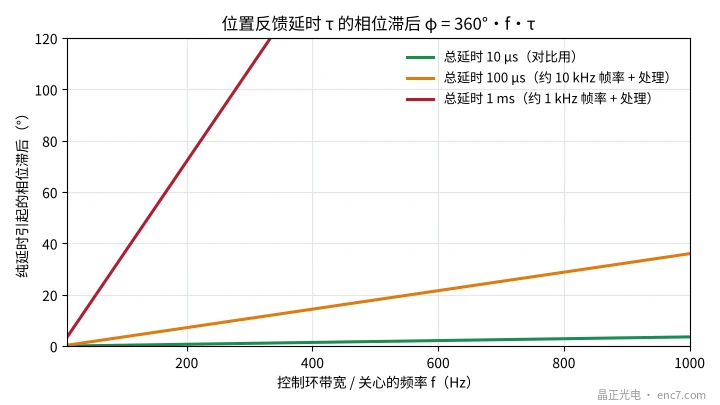
Latenza: esposizione, lettura e calcolo sommano una latenza totale τ, che alla frequenza f produce un ritardo di fase di 360°·f·τ. Con τ = 100 μs il ritardo è 7,2° a 200 Hz e 36° a 1 kHz, e in un anello di servo ad alta banda non è trascurabile (vedi Figura 3).
Carico di calcolo: una FFT complessa 128×128 richiede circa 5N·log₂N ≈ 1,1×10⁶ operazioni in virgola mobile; ogni fotogramma necessita almeno di una trasformata diretta e di una inversa, quindi a 10 kHz di frequenza di ripresa sono circa 2×10¹⁰ operazioni al secondo, con un flusso dati di circa 164 MB/s. Di solito serve un FPGA o hardware dedicato.
Direzioni di frontiera e difficoltà pratiche
- Il pattern resta il riferimento: la fotocamera misura la posizione «del pattern rispetto al sensore»; un errore di posizione Δx del pattern stesso diventa direttamente un errore angolare Δθ = Δx/r. Per una misura di precisione il pattern richiede ancora un’accuratezza da fotolitografia; una texture casuale richiede una calibrazione punto a punto e deve affrontare la deriva da usura e contaminazione.
- Più gradi di libertà: una sola immagine può risolvere insieme x, y e l’angolo di rotazione, il che si adatta a tavole a più assi ed è un vantaggio distintivo rispetto a un encoder unidimensionale.
- Combinazione con l’interpolazione di reticolo: la fotocamera cura la posizione assoluta e l’alta accuratezza a bassa velocità, una testina di lettura a reticolo convenzionale fornisce l’interpolazione continua ad alta velocità e bassa latenza — una possibile architettura ibrida.
- Nuovi sensori e algoritmi: i sensori di visione a eventi e la decodifica basata sull’apprendimento sono in studio, ma calibrazione, interpretabilità e stabilità a lungo termine restano da dimostrare.
Punti di ingegneria
- Calcolare prima il pixel lato oggetto: dimensione del pixel ÷ ingrandimento, poi moltiplicare per l’accuratezza sub-pixel ottenibile (in pratica si stima dell’ordine di 0,01 pixel) per avere la risoluzione su cui si può contare.
- Scegliere il metodo sub-pixel adatto: il pixel locking di un adattamento parabolico a tre punti può arrivare a qualche centesimo di pixel; in applicazioni di precisione si usino adattamento gaussiano, metodo di fase o iterazione sul gradiente.
- Caratteristiche del pattern non più piccole di 2 pixel: il sottocampionamento aumenta lo scostamento di tutti i metodi.
- Illuminazione impulsiva per contenere il mosso: mantenere il mosso v·t_exp entro qualche decimo di pixel.
- Verificare l’effetto della latenza sull’anello di controllo: φ = 360°·f·τ; 100 μs di latenza sono già 36° a 1 kHz.
- Inserire l’accuratezza del pattern nel bilancio d’errore: uno schema a fotocamera non elimina il bisogno di un pattern ad alta accuratezza; l’errore di posizione del pattern entra direttamente nel risultato di misura.
Sintesi
La misura per imaging computazionale sostituisce «graduazioni + interpolazione analogica» con «scattare un’immagine + eseguire un algoritmo», ed è attraente per più gradi di libertà, posizionamento assoluto e tolleranza all’errore. Il limite teorico dell’accuratezza sub-pixel può essere molto basso, ma il pixel locking, gli errori sistematici di obiettivo e illuminazione, frequenza di ripresa e latenza, e il carico di calcolo sono i vincoli pratici. È più probabile che integri una testina a reticolo convenzionale piuttosto che sostituirla semplicemente, e il pattern di precisione resta il riferimento di misura.
Traduzione dell’articolo originale cinese (0187). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.