Tecnologie concorrenti e tendenze
Apprendimento automatico nella compensazione dell’errore degli encoder
La compensazione armonica e quella a tabella valgono solo per gli errori ripetibili nelle condizioni di calibrazione; l’errore cambia quando cambiano temperatura o carico. Con un insieme di dati illustrativi, questo articolo confronta compensazione statica, un modello a struttura fisica, un processo gaussiano, una rete neurale e un polinomio di ordine elevato a temperature interpolate ed estrapolate, e indica i punti essenziali su sovradattamento, validazione incrociata e interpretabilità.
La compensazione dell’errore di un encoder si calibra di solito a una temperatura e in una condizione di montaggio, ottenendo una tabella di compensazione in funzione dell’angolo. Il disadattamento termico tra mozzo e albero, però, cambia l’eccentricità, l’offset della testina di lettura deriva con la temperatura e il carico deforma l’alberaggio, così l’errore in campo non coincide con quello di calibrazione. Si è quindi proposto di prendere come ingressi anche temperatura, carico e simili e di adattarli con un modello di apprendimento automatico. Fino a che punto si può spingere questa via, e che rapporto ha con la compensazione armonica convenzionale? Questo articolo, con un insieme di dati illustrativi, calcola sia i guadagni sia i rischi.
Il modello d’errore: da e(θ) a e(θ, T, …)
La compensazione convenzionale ha come unica variabile indipendente l’angolo di rotazione θ:
e(θ) = Σ [a_k·cos(kθ) + b_k·sin(kθ)]
dove k è l’ordine di armonica per giro e a_k, b_k sono coefficienti ottenuti per calibrazione. Tenendo conto delle condizioni di esercizio, l’errore diventa e(θ, x), dove x può comprendere la temperatura T, il carico, il senso di rotazione e altro. Meccanismi comuni sono: il disadattamento termico che cambia l’eccentricità (soprattutto la 1ª armonica), il carico che deforma l’alberaggio (armoniche di basso ordine), la deriva dell’offset della testina (errore di interpolazione 1 volta per periodo di segnale), e il gioco di inversione (dipendente dal senso di rotazione).
Vi sono due vie di modellazione:
- Modello a struttura fisica: si mantiene la forma armonica e si lasciano variare i coefficienti con le condizioni di esercizio, per esempio a_k(T) = a_k0 + a_k1·(T − T₀). Il modello è lineare nei parametri, una sola soluzione ai minimi quadrati li fornisce tutti, e ogni coefficiente ha un significato fisico.
- Modello guidato dai dati: regressione con processo gaussiano, una piccola rete neurale, alberi con gradient boosting e simili, che adattano l’errore direttamente con ingressi quali cosθ, sinθ e T. Codificare θ come cosθ e sinθ serve a far sì che il modello soddisfi naturalmente la periodicità di 360°.
Esempio numerico: interpolazione ed estrapolazione
Si costruiscono dati illustrativi come segue: ampiezza della 1ª armonica 20″ + 0,6″/K·ΔT + 0,004″/K²·ΔT², 2ª armonica 8″ + 0,15″/K·ΔT, più componenti fisse di 3ª (3″) e 8ª (1,5″) armonica, rumore di misura 1,5″ rms, e ΔT la differenza di temperatura rispetto a 25 °C. A ciascuna delle temperature 15, 20, 25, 30 e 35 °C si acquisiscono 128 punti come dati di addestramento, poi si raccolgono dati di prova a nuove temperature.
| Modello | Numero di parametri | 27,5 °C (interpolazione) | 45 °C (estrapolazione) | 5 °C (estrapolazione) |
|---|---|---|---|---|
| Non compensato | — | 16,7″ | 25,2″ | 8,2″ |
| Compensazione statica (solo 25 °C, 8º ordine) | 17 | 2,1″ | 10,1″ | 7,8″ |
| Struttura fisica (8º ordine, coefficienti lineari in T) | 34 | 1,5″ | 2,0″ | 1,9″ |
| Regressione con processo gaussiano | Non parametrico, 640 punti memorizzati | 1,9″ | 1,9″ | 1,9″ |
| Rete neurale (2 strati × 32) | 1217 | 1,5″ | 4,8″ | 3,2″ |
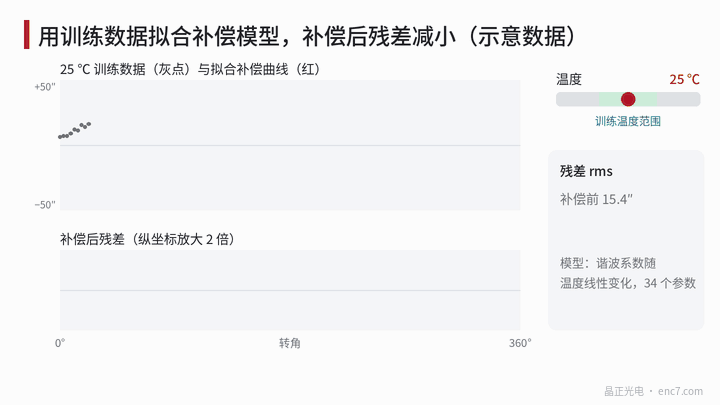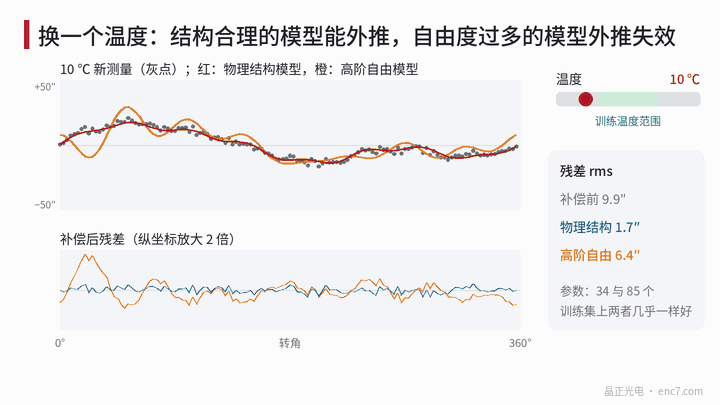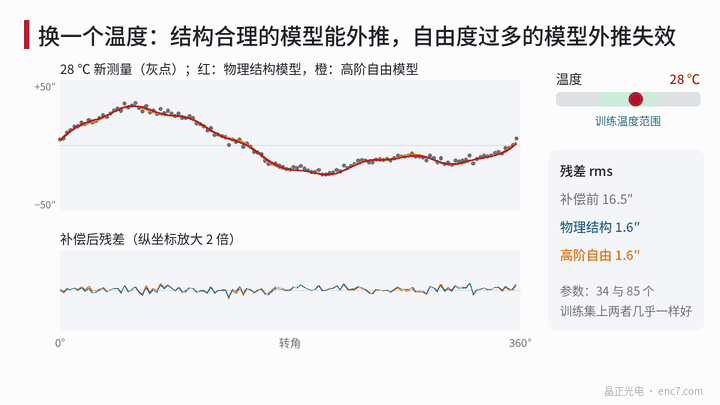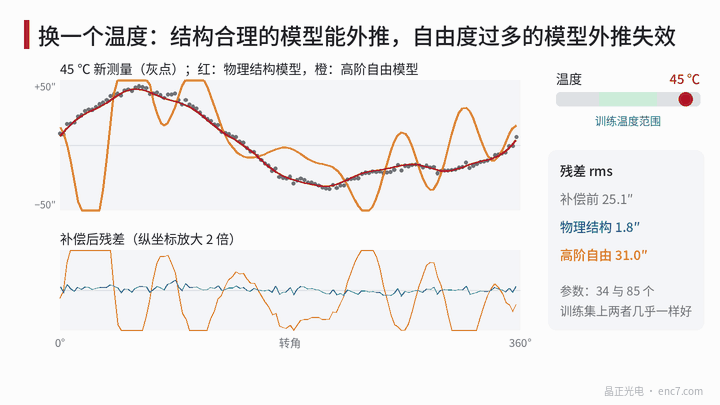
| Modello libero di ordine elevato (coefficienti quartici in T) | 85 | 1,6″ | 31,2″ | 30,3″ |
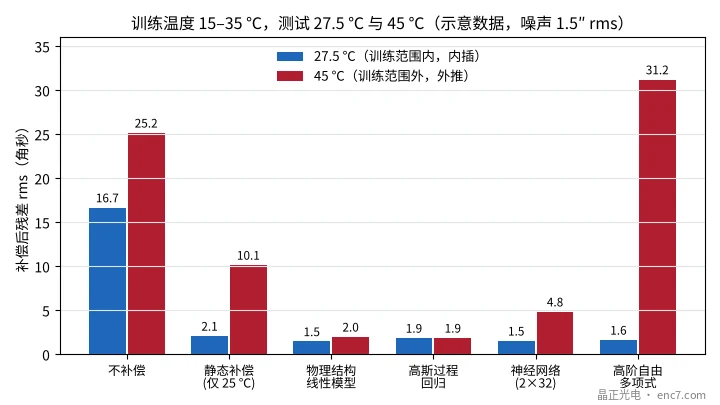
Alcune osservazioni:
- Dentro l’intervallo di addestramento, tutti si assomigliano: tranne la compensazione statica, il residuo di ogni modello è vicino al livello di rumore di 1,5″. Guardando solo la prestazione in interpolazione, non si distinguono i modelli buoni da quelli cattivi.
- È l’estrapolazione che fa la differenza: il modello a struttura fisica ha ancora 2,0″ a 45 °C; la rete neurale decade a 4,8″; il modello libero di ordine elevato arriva a 31,2″, peggio dei 25,2″ non compensati.
- Il processo gaussiano in questo caso si comporta bene, perché dai dati ha appreso una lunghezza di correlazione lunga in direzione della temperatura. Modelli di questo tipo, però, tornano alla media a priori lontano dai dati, così la prestazione in estrapolazione dipende dal kernel e dagli iperparametri e non va presa come regola generale.
La conclusione di questo insieme di dati non è che «l’apprendimento automatico non funziona», bensì che la capacità di un modello di estrapolare dipende dal fatto che la sua struttura concordi con la fisica, non dal nome che porta.
Sovradattamento e scelta del modello
L’errore di addestramento scende in modo monotono con la complessità del modello, quindi bisogna validare su dati che il modello non ha visto. Per una compensazione dipendente dalla temperatura, estrarre a caso i punti di prova non è affidabile: i punti alla stessa temperatura sono fortemente correlati, e una suddivisione casuale sovrastima la prestazione del modello. Un approccio più adatto è la validazione incrociata leave-one-temperature-out: ogni volta si tengono da parte tutti i dati di una temperatura, si addestra con le temperature restanti e poi si predice quella temperatura.
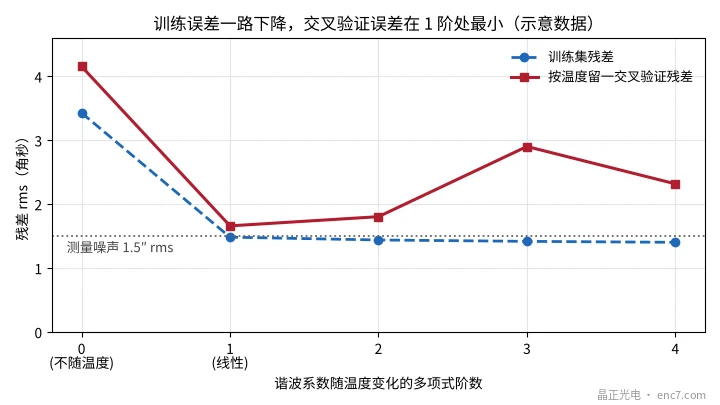
Nell’esempio, al crescere dell’ordine del polinomio da 0 a 4, il residuo di addestramento scende da 3,43″ a 1,40″, già sotto il rumore; i residui di validazione incrociata sono nell’ordine 4,15″, 1,66″, 1,80″, 2,90″ e 2,32″, minimi all’ordine 1. Il numero di parametri va anche confrontato con la quantità di dati: 34 parametri per 640 punti sono abbondanti, mentre una rete neurale con 1217 parametri si affida soprattutto alla regolarizzazione per il vincolo.
Interpretabilità, sicurezza e messa in opera
- Interpretabilità: i coefficienti di un modello a struttura fisica si possono usare direttamente per la diagnosi — per esempio la pendenza della 1ª armonica con la temperatura corrisponde alla variazione di eccentricità dovuta al disadattamento termico, e un’anomalia si può ricondurre al montaggio o ai materiali; le predizioni di un modello a scatola nera sono difficili da verificare termine per termine.
- Definire il dominio di applicabilità: registrare gli intervalli di temperatura e di carico coperti dall’addestramento, e allarmare o tornare a una compensazione conservativa quando le condizioni di esercizio li superano; al tempo stesso limitare l’ampiezza della compensazione, perché il modello non emetta un valore anomalo.
- Sicurezza funzionale: la compensazione modifica direttamente il valore di posizione; se si usa in una funzione di sicurezza, algoritmo, dati e catena di strumenti vanno tutti convalidati secondo le procedure di norme come IEC 61508.
- Carico di calcolo e latenza: un modello a struttura fisica richiede alcune decine di moltiplicazioni-addizioni per campione, una rete 2×32 circa un migliaio di moltiplicazioni-addizioni; a frequenze di aggiornamento di alcune decine di kHz un processore embedded può in genere sostenere il carico, ma vanno conteggiati latenza e memoria.
- Deriva e invecchiamento: il modello si basa sui dati di un dato momento, quindi va prescritto un intervallo di ricontrollo.
Nella letteratura aperta, i metodi guidati dai dati compaiono più spesso nel lavoro di ricerca e nella compensazione dell’errore termico a livello di macchina; a livello dell’encoder in sé, compensazione armonica e a tabella restano la via maestra. Un approccio più pratico è la «scatola grigia»: un modello a struttura fisica sostiene gli errori principali, un modello guidato dai dati adatta il resto, e l’uscita di quest’ultimo è limitata in ampiezza.
Punti di ingegneria
- Compensare prima in modo pulito l’errore ripetibile: la compensazione armonica statica resta la base; nell’esempio riduce l’errore a una temperatura interpolata da 16,7″ a 2,1″.
- Scrivere la struttura fisica nel modello: un modello i cui coefficienti variano linearmente con la temperatura ha solo 34 parametri ed è stabile sia in interpolazione sia in estrapolazione.
- Validare leave-one-condition-out: tenere da parte interi gruppi per temperatura o per carico; non estrarre punti a caso, altrimenti si sovrastima l’effetto.
- La copertura di addestramento deve essere più ampia dell’intervallo d’uso: nell’esempio il modello libero di ordine elevato, in estrapolazione a 45 °C, è peggiore dell’assenza di compensazione.
- Codificare la periodicità negli ingressi: usare come ingressi cosθ e sinθ, non θ stesso.
- In messa in opera limitare l’ampiezza e sorvegliare il dominio di applicabilità: allarmare o tornare a una compensazione conservativa quando si esce dall’intervallo di addestramento.
Sintesi
L’apprendimento automatico può portare nel compensatore condizioni di esercizio come temperatura e carico, ma entro l’intervallo di addestramento differisce poco da un modello a struttura fisica; le differenze appaiono in estrapolazione, interpretabilità e costo di validazione. A decidere il successo o il fallimento sono la struttura del modello, la copertura dei dati e il metodo di validazione. Per gli encoder, un modello fisico armonico come ossatura, con un modello guidato dai dati a complemento, è al momento la via più robusta.
Traduzione dell’articolo originale cinese (0188). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.