Tecnologie concorrenti e tendenze
Produzione nazionale di encoder: la catena tecnologica dal disco al chip
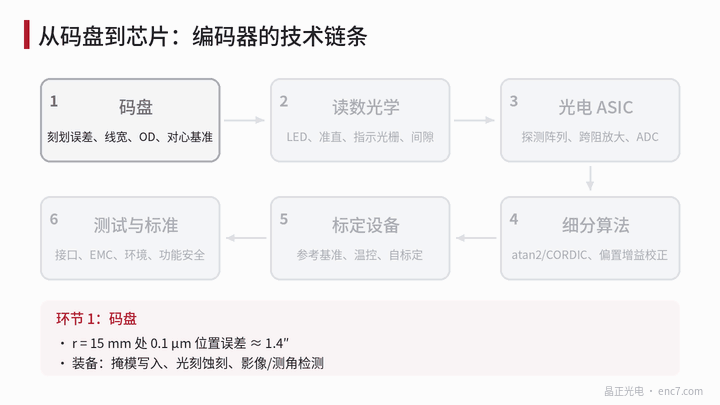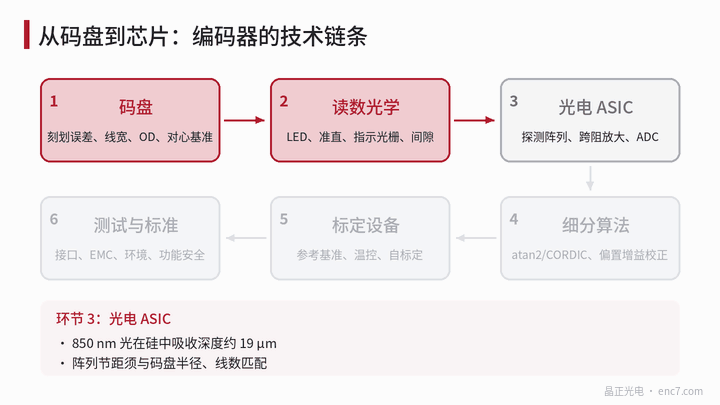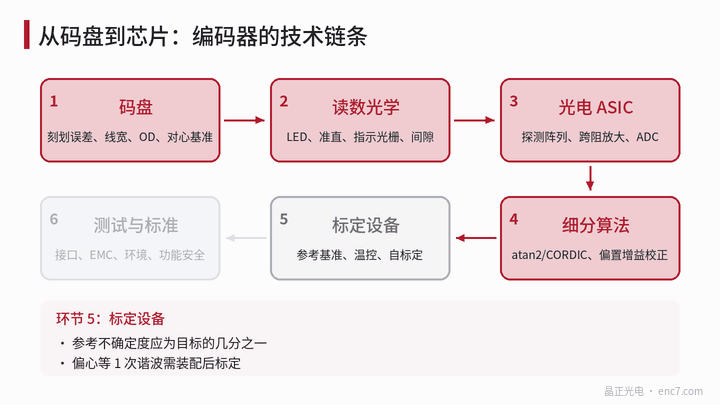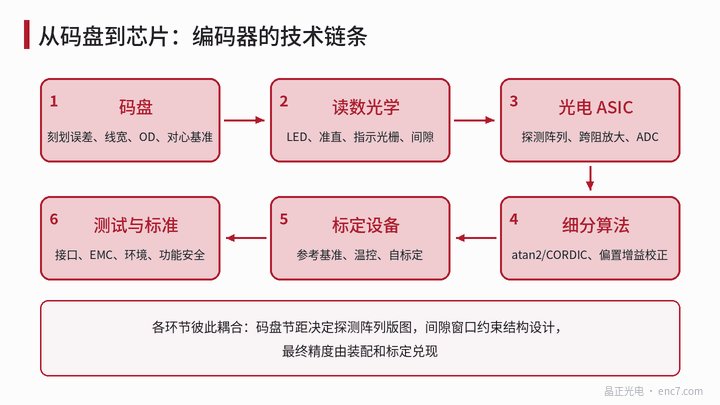
La risoluzione di un encoder ottico è scritta nella specifica del chip, ma accuratezza e affidabilità sono decise insieme dal disco, dall’ottica di lettura, dal chip optoelettronico, dall’algoritmo di interpolazione, dalla calibrazione e dalla prova. Questo articolo dà le grandezze chiave di ogni anello e, con un esempio di bilancio d’errore su un giro, mostra che il collo di bottiglia sta spesso nel montaggio e nella calibrazione.
Quando si parla di produzione nazionale di encoder, l’attenzione cade spesso su «riusciamo a fare il chip da soli» e «riusciamo ad arrivare a 23 bit». Punti importanti, ma un encoder è una catena: il disco pone le fondamenta del segnale, l’ottica di lettura ne determina la qualità, il chip e l’algoritmo trasformano il segnale in numeri, calibrazione e prova rendono reale l’accuratezza e la dimostrano. Se un anello è debole, lo sforzo speso su quelli precedenti è sprecato. Questo articolo prende gli anelli in ordine, dà le grandezze chiave di ciascuno e usa un bilancio d’errore per mostrare il contributo di ogni anello.
Il disco e l’ottica di lettura
Primo anello: il disco
Il disco è lo standard di lunghezza dell’intera catena. Le grandezze chiave comprendono l’errore di tracciatura, l’uniformità della larghezza di linea, la densità ottica dello strato opaco, la qualità dei bordi delle linee, l’accuratezza del riferimento di centratura e la densità di difetti.
L’errore di tracciatura diventa direttamente un errore angolare: Δθ = Δx / r. A un raggio di lettura r = 15 mm, un errore di posizione di 0,1 μm è circa 1,4″. Allo stesso raggio il passo di un disco da 2048 linee è circa 46 μm e la larghezza di linea circa 23 μm. Quando la densità ottica dello strato di cromo raggiunge OD 3, la luce di fuga è solo lo 0,1%. Dietro questi numeri stanno scrittura della fotomaschera, fotolitografia, incisione e capacità di misura: l’accuratezza di posizione del master fissa il tetto di ogni replica, e la capacità di misura decide a sua volta se quell’accuratezza si può dimostrare.
Secondo anello: l’ottica di lettura
L’ottica di lettura comprende il LED, la lente collimatrice, il reticolo di scansione o l’array di rivelatori, e il traferro e l’allineamento tra essi e il disco.
- Finestra di traferro: la lettura a formazione d’immagine richiede che il traferro sia molto minore di p²/λ. A un passo di 46 μm e una lunghezza d’onda di 0,88 μm ciò è circa 2,4 mm; a un passo di 20 μm è solo circa 455 μm.
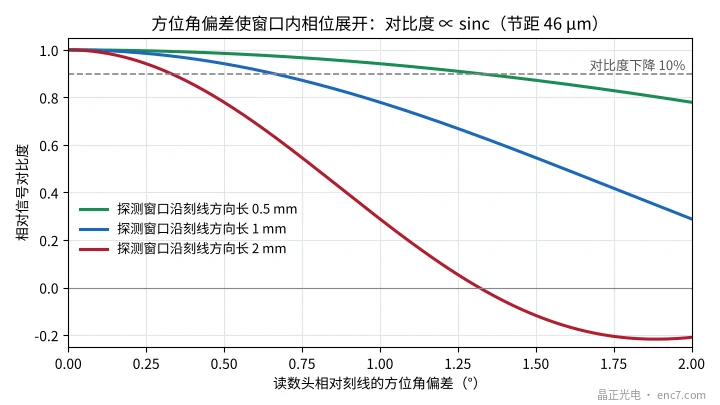
- Allineamento in azimut: quando la testina di lettura è ruotata di un angolo θ rispetto alle linee di graduazione, la fase si svolge su una finestra di rivelazione di lunghezza L lungo le linee, e il contrasto scende come sinc(π·θ·L/p). Con p = 46 μm e L = 1 mm, il contrasto è sceso di circa il 10% a θ ≈ 0,66°; a L = 2 mm la tolleranza si dimezza (vedi Figura 2).
- Deriva termica della sorgente: la lunghezza d’onda di picco di un LED nel vicino infrarosso deriva di circa 0,2–0,3 nm/K, e l’uscita ottica scende al salire della temperatura, quindi serve un controllo a luce costante.
Il chip optoelettronico e l’algoritmo di interpolazione
Terzo anello: l’ASIC optoelettronico
Il chip integra un array di fotodiodi, amplificazione a transimpedenza, correzione di offset e di guadagno, un ADC, l’interpolazione e l’interfaccia. Affronta alcuni problemi diversi da quelli di un ordinario chip mixed-signal:
- Efficienza di conversione fotoelettrica: la profondità di assorbimento della luce a 850 nm nel silicio è di circa 19 μm, maggiore dello strato attivo di molti processi standard, così l’efficienza di raccolta dipende dallo spessore dello strato epitassiale e dalla struttura del dispositivo.
- Corrente di buio e temperatura: la corrente di buio di un fotodiodo al silicio grosso modo raddoppia ogni 8–10 °C di aumento di temperatura, e ad alta temperatura influisce sull’offset dei segnali piccoli.
- Progettazione congiunta con il disco: nella lettura a array il passo dei rivelatori deve corrispondere al passo del disco al raggio di lettura, quindi il layout del chip è di fatto progettato per un dato raggio e un dato numero di linee, e un cambiamento di specifica del disco significa spesso un cambiamento di layout.
Quarto anello: l’algoritmo di interpolazione
L’interpolazione a 12 bit significa 4096 divisioni per periodo, e 1 LSB corrisponde a 2π/4096 ≈ 1,53×10⁻³ rad di angolo elettrico. Perché il rumore non superi 1 LSB (rms), con σ_φ = σ_n/A il rapporto segnale/rumore A/σ_n deve essere almeno di circa 650 (56 dB). Per un ADC ideale a 12 bit a fondo scala, il rapporto tra ampiezza sinusoidale e valore efficace del rumore di quantizzazione è circa 77 dB, il che lascia un certo margine. L’algoritmo deve anche applicare in linea la correzione di offset, guadagno e fase, risolvere l’angolo con una tabella, CORDIC o un anello di inseguimento, e tenere sotto controllo latenza ed errore di inseguimento ad alta velocità.
Quinto anello: attrezzatura di calibrazione e bilancio d’errore
L’accuratezza va infine dimostrata con la misura. Una regola empirica comune è che l’incertezza del campione di riferimento debba essere una frazione della specifica sotto prova, quindi per calibrare un encoder della classe ±10″ serve un allestimento di misura angolare di grado del secondo d’arco o migliore, e un ambiente a temperatura controllata; i metodi di autocalibrazione possono in certa misura ridurre la dipendenza da un campione ancora più accurato.
Esempio numerico: r = 15 mm, 2048 linee, interpolazione a 12 bit (uscita a 23 bit, circa 0,15″ per conteggio), le ampiezze d’errore stimate per una sola testina di lettura sono le seguenti (vedi Figura 3):
| Termine d’errore | Ipotesi | Ampiezza |
|---|---|---|
| Errore di tracciatura del disco | 0,1 μm | 1,4″ |
| Eccentricità di montaggio | 1 μm | 13,8″ |
| Runout radiale dell’albero | 0,5 μm | 6,9″ |
| Errore di interpolazione | 1/500 di un periodo | 1,3″ |
| Deriva termica, rumore | valori assunti | 0,5″, 0,3″ |
| Combinazione (radice della somma dei quadrati) | — | circa 15,5″ |
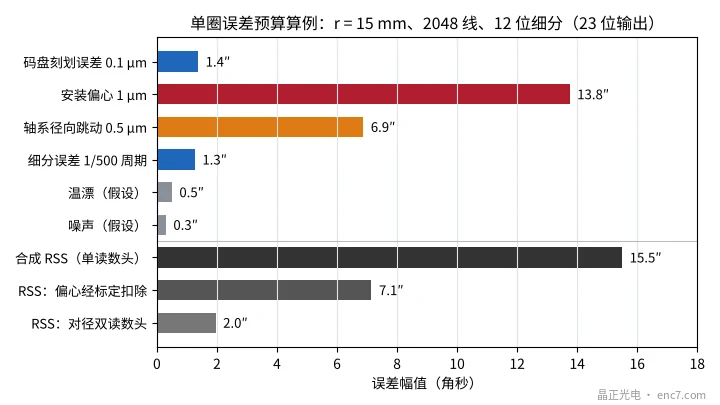
La conclusione è chiara: un’uscita a 23 bit è circa 0,15″ per conteggio, eppure l’accuratezza è dominata dai 13,8″ che vengono da 1 μm di eccentricità. Dopo il montaggio, una volta calibrata via l’eccentricità ripetibile, restano circa 7,1″; con testine doppie diametralmente opposte i termini del primo ordine di eccentricità e runout radiale si cancellano, lasciando circa 2,0″. Alzare ulteriormente il numero di bit del chip non cambia questa struttura.
Sesto anello: prove e norme
Perché un prodotto entri in applicazioni di servo, robotica e sicurezza, serve una capacità di prova sistematica:
- Interfacce: prove di temporizzazione e conformità di protocolli aperti come BiSS e SSI.
- Compatibilità elettromagnetica: la serie IEC 61000-4, per esempio scarica elettrostatica (−4-2), transitori elettrici rapidi (−4-4) e immunità ai disturbi condotti (−4-6).
- Ambiente e meccanica: prove della serie IEC 60068-2 come vibrazione (−6), urto (−27) e cicli di temperatura.
- Sicurezza funzionale: IEC 61508 e ISO 13849 pongono requisiti sulla copertura diagnostica e sull’analisi dei guasti della retroazione di posizione.
- Vita: con il modello di Arrhenius si eseguono prove di vita accelerata per stimare il deprezzamento luminoso del LED e la vita dello strato adesivo.
Punti di ingegneria
- Redigere il bilancio d’errore prima di decidere dove investire: nell’esempio, 1 μm di eccentricità apporta 13,8″, molto più della risoluzione di conteggio di 0,15″, quindi centratura e calibrazione vanno risolte prima di alzare il numero di bit.
- Progettare insieme disco e chip: passo dell’array, raggio di lettura e numero di linee vanno fissati insieme, per evitare un chip accoppiabile a un solo tipo di disco.
- Trattare l’accuratezza del master come la fonte: a r = 15 mm un errore di tracciatura di 0,1 μm è circa 1,4″; scrittura della fotomaschera e capacità di misura fissano il tetto dell’accuratezza del disco.
- Lasciare tolleranza per montaggio e regolazione: con una finestra di rivelazione lunga 1 mm la tolleranza di azimut è circa 0,66°, e più è lunga la finestra più stretta è la tolleranza, quindi attrezzature e processo devono poterla garantire.
- Costruire prima la capacità di misura: il campione di riferimento, l’ambiente a temperatura controllata e il metodo di autocalibrazione devono essere in sede prima dell’obiettivo di accuratezza del prodotto.
- Costruire la piattaforma di prova sulle norme: prove EMC, ambientali, di sicurezza funzionale e di vita sono tutte indispensabili.
Sintesi
La catena tecnologica dell’encoder va dal master del disco fino alle norme di prova, e gli anelli sono accoppiati tra loro: il passo del disco determina il layout del chip, la finestra di traferro vincola il progetto meccanico, montaggio e calibrazione decidono se l’accuratezza può diventare reale. Il bilancio d’errore mostra che il collo di bottiglia spesso non è il numero di bit del chip, ma l’accuratezza del disco, la centratura e la capacità di calibrazione. Quantificare le grandezze di ogni anello, e progettare in modo congiunto tra gli anelli, è ciò che serve per rendere un encoder davvero stabile e accurato.
Traduzione dell’articolo originale cinese (0190). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.