Prove, affidabilità e qualità
Incertezza di misura dei parametri chiave del disco encoder: larghezza di linea, densità ottica ed eccentricità
Larghezza di linea, densità ottica ed eccentricità sono i tre parametri centrali del collaudo di un disco encoder. Seguendo il metodo GUM, l’articolo scompone le principali fonti di incertezza di ciascuno, fornisce formule quantitative per lo scostamento dovuto alla soglia di bordo, il fondo di luce parassita e il fit della prima armonica, e mostra con esempi numerici come l’incertezza erode la tolleranza.
Un disco con larghezza di linea 25 μm ±1 μm misura 25,6 μm su un sistema di misura ottico: conforme o non conforme? Se lo stesso strumento, cambiando algoritmo di rilevamento del bordo, potesse leggere 25,0 μm o 26,2 μm, allora «25,6» da solo contiene poca informazione. Prima di usare i dati di collaudo per una decisione bisogna chiedersi quanto è grande l’incertezza del risultato e quale quota della tolleranza occupa.
Quadro di valutazione: i quattro passi della GUM
Secondo la Guida all’espressione dell’incertezza di misura (GUM), la valutazione si svolge in quattro passi:
- Scrivere il modello di misura y = f(x₁, x₂, …, x_n), elencando come ingressi tutte le grandezze d’influenza.
- Valutare l’incertezza tipo u_i di ciascun ingresso: se ottenuta statisticamente da misure ripetute è di categoria A; se ricavata da un intervallo dato da certificati, manuali o esperienza, assumendo una distribuzione, è di categoria B. Se si sa solo che l’errore è distribuito uniformemente entro ±a, u = a/√3.
- Combinare: u_c = √(Σ c_i²·u_i²), dove c_i è il coefficiente di sensibilità (∂f/∂x_i); se gli ingressi sono correlati vanno aggiunti i termini di covarianza.
- Estendere: U = k·u_c, di solito con k = 2, corrispondente a una probabilità di copertura di circa il 95%.
Il punto chiave è il passo 1: se il modello trascura una grandezza d’influenza, per quanto accurati siano i calcoli successivi il risultato resta sottostimato.
Larghezza di linea: il rilevamento del bordo è la voce principale
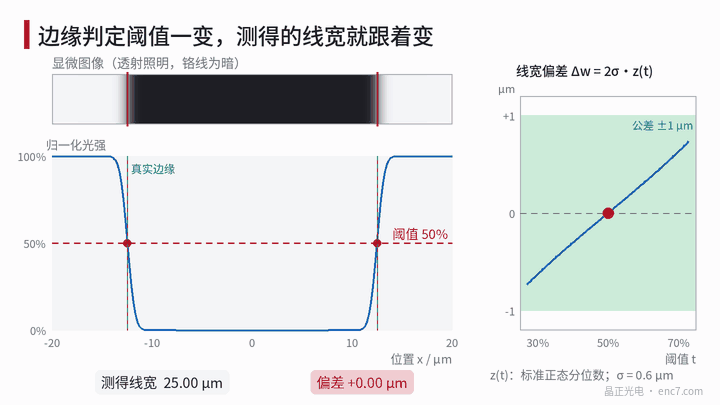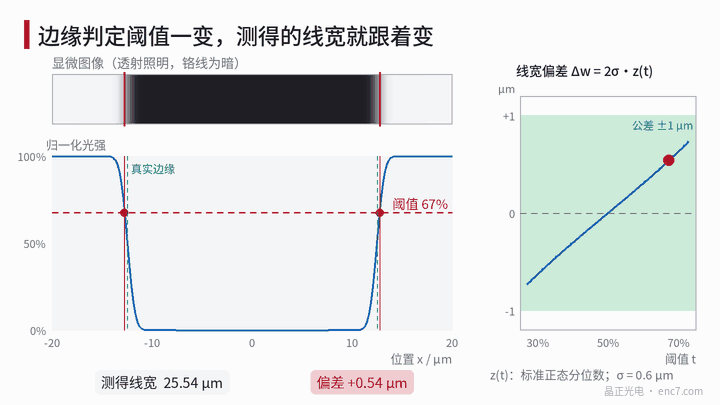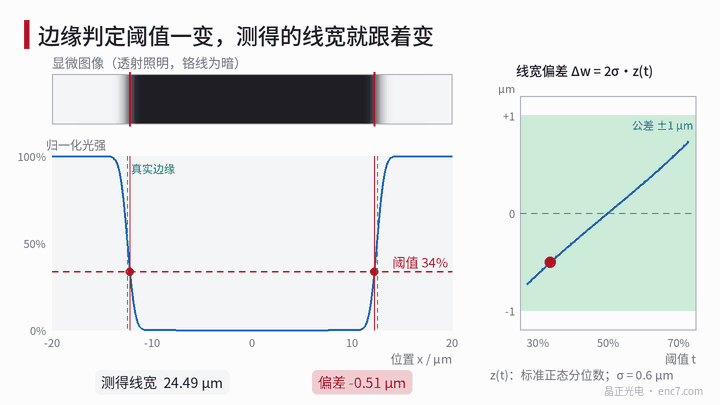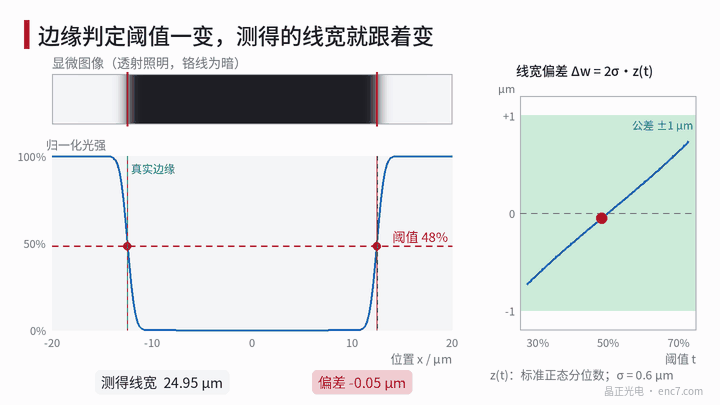
Misurare otticamente una larghezza di linea significa in sostanza trovare due bordi su un profilo di livelli di grigio. Il sistema di imaging introduce sfocatura, e il bordo netto di una linea di cromo diventa nell’immagine una rampa. Approssimando la sfocatura con una gaussiana di deviazione standard σ, e con larghezza di linea molto maggiore di σ, rilevando i bordi con una soglia normalizzata t la larghezza misurata vale:
w_m = w + 2σ·z(t)
dove w è la larghezza reale e z(t) il quantile t della distribuzione normale standard (linea scura su fondo chiaro; i valori sotto soglia sono considerati linea). Con t = 50% z = 0 e non c’è scostamento; con σ = 0,6 μm, t = 40% dà −0,30 μm e t = 70% dà +0,63 μm, vedi Figura 1.
Ne derivano due conseguenze. Primo: se strumenti o software adottano convenzioni di soglia diverse, i dati non sono confrontabili. Secondo: anche fissando il 50%, il «bordo ottico» non coincide necessariamente con il «bordo geometrico» definito a disegno; inclinazione del fianco dello strato di cromo, coerenza dell’illuminazione e sfocatura rendono il profilo asimmetrico. Finché non si è tarato con un campione di riferimento di larghezza di linea, questo scostamento si può solo stimare come intervallo.
Altre fonti:
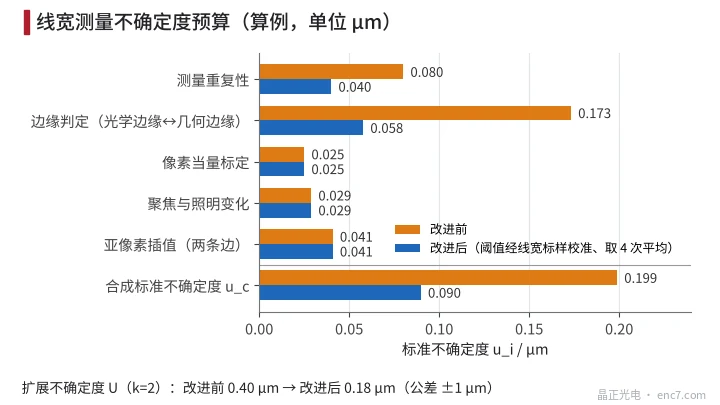
- Taratura della scala pixel: tarata con una scala campione; un’incertezza relativa dello 0,1% contribuisce solo 0,025 μm su una larghezza di 25 μm, ma su dimensioni lunghe come diametro o passo la stessa quota relativa diventa un termine dominante.
- Temperatura: una linea di 25 μm su vetro borosilicato varia di circa 0,0002 μm per uno scostamento di 2 K da 20 ℃, trascurabile; un diametro esterno di 40 mm varia invece di circa 0,26 μm e va considerato quando si misura il diametro esterno.
- Ripetibilità: misurare 10 volte la stessa posizione e prendere la deviazione standard della singola misura come componente di categoria A.
La Figura 2 mostra un esempio di bilancio (dati ipotetici): prima del miglioramento, con il rilevamento del bordo trattato come distribuzione rettangolare ±0,30 μm, u_c ≈ 0,20 μm e U ≈ 0,40 μm; dopo aver tarato lo scostamento di soglia a ±0,10 μm con un campione di larghezza di linea e mediato 4 misure, U ≈ 0,18 μm.
Densità ottica: il fondo fissa il limite superiore
OD = −lg(I_t / I₀), con I_t luce trasmessa e I₀ luce di riferimento. Il rumore casuale si propaga così:
u(OD) = 0,434·√[(u(I_t)/I_t)² + (u(I₀)/I₀)²]
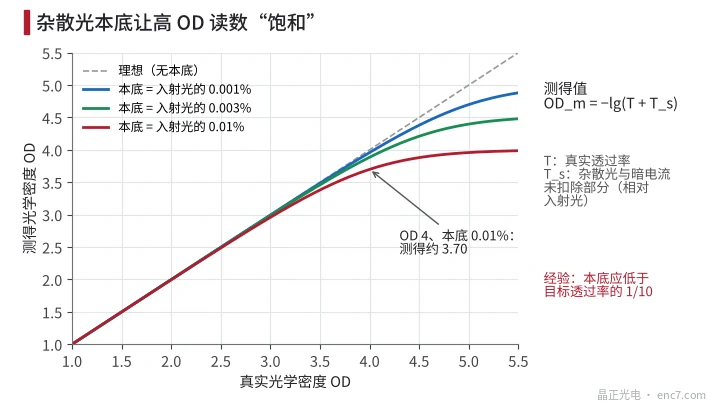
Con un rumore relativo dell’1% sulla luce trasmessa I_t e rumore trascurabile sul riferimento, l’incertezza della OD è di circa 0,004 soltanto: poca cosa. Il vero problema è un fondo sistematico: luce parassita, corrente di buio del rivelatore, luce di bypass non completamente schermata. Se il fondo equivale a una frazione T_s della luce incidente, il valore misurato è OD_m = −lg(T + T_s). Con T_s = 0,01%, OD 3 viene letta 2,96 e OD 4 solo circa 3,70, vedi Figura 3. Per misurare OD elevate occorre quindi prima misurare e sottrarre la lettura a «oscuramento totale», e il fondo residuo dovrebbe essere inferiore a 1/10 della trasmittanza obiettivo. Inoltre la OD dipende dalla lunghezza d’onda, che in misura dovrebbe essere vicina a quella della sorgente della testina di lettura.
Eccentricità: differenza tra due fit di prima armonica
Per eccentricità del disco si intende di solito lo scostamento del centro del disegno (anello di centraggio) rispetto al riferimento di montaggio (foro). Un metodo comune pone il disco su una tavola rotante di precisione a cuscinetti d’aria; una telecamera acquisisce N punti equidistanti per giro, ricavando le posizioni radiali dell’anello di centraggio e del bordo del foro, ciascuna adattata con il fit
r(θ) = r₀ + a·cosθ + b·sinθ
La differenza delle due coppie (a, b), presa in modulo, è l’eccentricità e del disegno rispetto al foro, indipendente da quanto il disco sia stato posato fuori centro sulla tavola; le armoniche superiori appartengono alla rotondità e non entrano nell’eccentricità. I dischi piccoli si possono anche misurare su un sistema di misura ottico adattando direttamente due cerchi e calcolando la distanza tra i centri.
Con campionamento equidistante e rumore del singolo punto σ, l’incertezza di ciascuna componente di e da un singolo fit è circa σ·√(2/N); la differenza di due fit la moltiplica per √2. Con σ = 0,3 μm e N = 36 si ottiene circa 0,1 μm. Vanno inoltre considerati il moto d’errore radiale della tavola rotante, bave e ovalizzazione del bordo del foro e la scala pixel. Con r = 20 mm, un’incertezza di eccentricità di 0,1 μm corrisponde a un errore angolare di circa 1″.
Capacità di misura: quale quota della tolleranza occupa l’incertezza
Una misura comune della capacità di misura è il rapporto tra U e metà della tolleranza. Per esperienza non dovrebbe superare 1/3; nelle applicazioni esigenti si usa 1/5 o perfino 1/10.
Nell’esempio della larghezza di linea la tolleranza è ±1 μm: prima del miglioramento U = 0,40 μm, rapporto 40%, il sistema di misura non è adeguato; dopo il miglioramento U = 0,18 μm, rapporto 18%.
L’incertezza restringe anche direttamente l’intervallo in cui si può decidere. Secondo l’impostazione della ISO 14253-1, per dimostrare la conformità il fornitore deve ottenere un valore misurato entro l’intervallo ristretto di U a ciascun estremo. Prima del miglioramento la zona di conformità si riduce a ±0,60 μm, dopo è ±0,82 μm. In altre parole, ridurre l’incertezza da 0,40 a 0,18 μm equivale a concedere al processo circa 0,22 μm di margine in più per lato.
Punti pratici
- La convenzione di soglia (50% o altra) e l’algoritmo di misura della larghezza di linea vanno scritti nella procedura di collaudo e concordati tra fornitore e cliente; altrimenti le differenze possono superare 0,5 μm (con σ = 0,6 μm l’escursione dal 30% al 70% è 1,26 μm).
- Tarare periodicamente lo scostamento «bordo ottico – bordo geometrico» con un campione certificato di larghezza di linea: di solito è il termine dominante del bilancio.
- Gli errori relativi crescono con la lunghezza: lo stesso errore dello 0,1% di scala o di scala pixel vale 0,025 μm su una linea di 25 μm ma 40 μm su un diametro esterno di 40 mm; per le dimensioni lunghe taratura e correzione termica sono centrali.
- Per la OD misurare e sottrarre prima il fondo; più alta è la OD obiettivo, più severo il requisito sulla luce parassita: OD 4 richiede un fondo inferiore all’ordine di 10⁻⁵.
- L’eccentricità va riferita al foro: adattare insieme anello di centraggio e foro, usare la differenza delle loro prime armoniche, almeno 36 punti per giro, e verificare periodicamente la tavola rotante con un campione.
- Calcolare il rapporto di capacità prima di fissare le regole di decisione: se supera 1/3, conviene migliorare la misura prima di stringere il processo.
In sintesi
Il valore dei dati di collaudo di un disco dipende dalla loro incertezza. Per la larghezza di linea la fonte principale è il rilevamento del bordo, per la OD il fondo, per l’eccentricità il sistema d’asse e il rumore del fit. Solo quantificando, tarando e contenendo queste fonti entro 1/3 della semitolleranza i risultati di collaudo reggono alla verifica di fornitore e cliente.
Traduzione dell’articolo originale cinese (0191). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.