Prove, affidabilità e qualità
Prove dinamiche ad alta velocità: errore dell'encoder e integrità del segnale in moto
Un encoder che supera la calibrazione statica può, a 6000 r/min, mostrare decine di secondi d’arco di ritardo di posizione, errore di interpolazione che cresce con la velocità e impulsi persi. L’articolo calcola ampiezza, fase e disadattamento di canale con un modello di front-end del primo ordine, dà la formula di velocità massima limitata dalla spaziatura dei fronti e confronta il metodo dell’encoder di riferimento con il metodo degli intervalli di tempo.
Un encoder a 2500 linee calibrato su una tavola rotante a bassa velocità ha meno di 1″ di errore di interpolazione. Montato su un motore servo e portato a 6000 r/min, il controllore vede una posizione circa 46″ dietro la realtà, la forma della curva d’errore differisce da quella statica e al limite di velocità si perdono occasionalmente conteggi. Nulla di ciò è un problema di graduazione del disco; sono errori dinamici che compaiono solo «una volta che gira». Questo articolo discute da dove vengono, quanto sono grandi e come misurarli.
Errore statico versus errore dinamico
Errore statico si misura a riposo o a velocità molto bassa e comprende errore di graduazione, eccentricità ed errore di interpolazione da difetti dei segnali seno/coseno. Dipende solo dalla posizione angolare, non dalla velocità.
Errore dinamico cambia con la velocità e comprende soprattutto: calo d’ampiezza e ritardo di fase da banda limitata della catena di segnale; errore di interpolazione da risposte in frequenza A/B disadattate; impulsi persi dai limiti di velocità di conteggio, interpolazione e circuiti di ricezione; e fattori meccanici come vibrazione dell’albero e battito assiale del disco ad alta velocità.
Velocità e frequenza di segnale sono legate da f = N·n/60, dove N è il numero di linee e n la velocità (r/min). A 2500 linee e 6000 r/min, f = 250 kHz.
Front-end analogico: ampiezza, fase e disadattamento di canale
La capacità di giunzione del fotodiodo e l’amplificatore a transimpedenza formano un passa-basso. Approssimando con un modello del primo ordine:
|H| = 1 / √(1 + (f/f_c)²), φ = arctan(f/f_c)
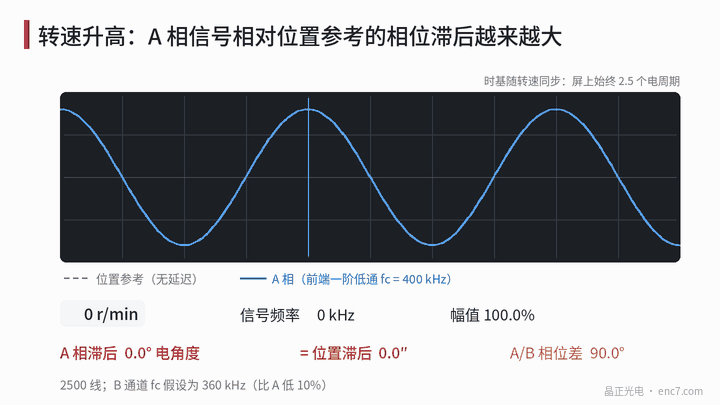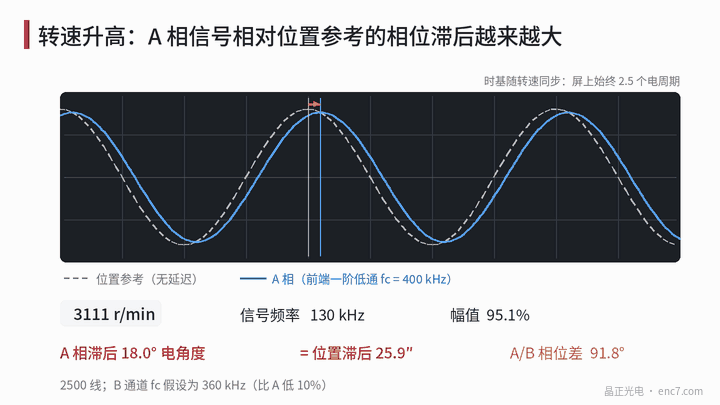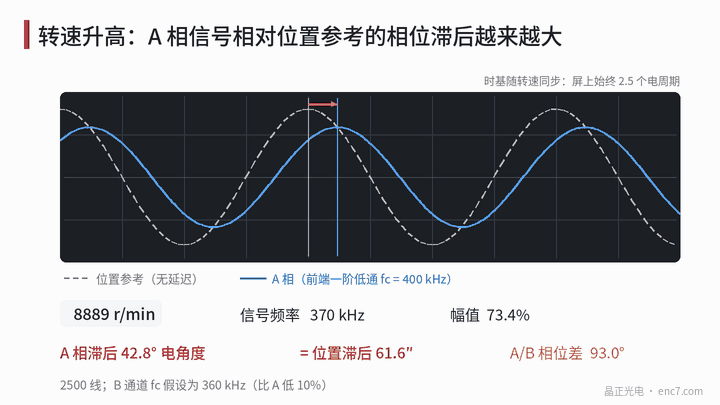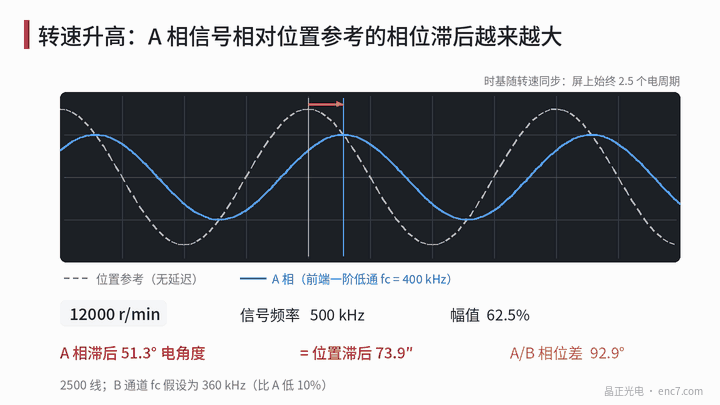
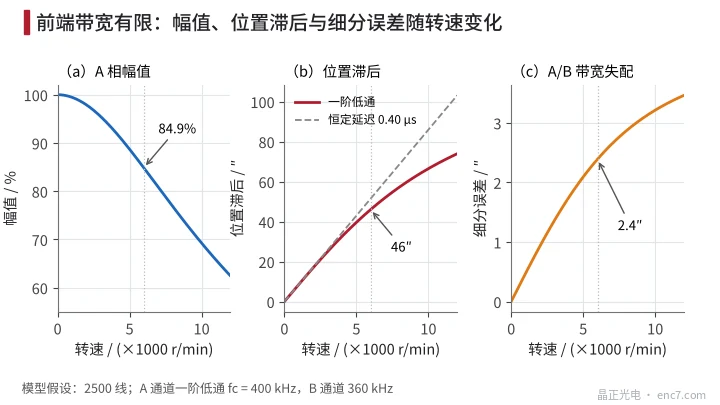
dove f_c è la frequenza di taglio e φ il ritardo di fase. Con f_c = 400 kHz (assunto), a 6000 r/min l’ampiezza scende all'84,9% e il ritardo di fase è 32,0° elettrici. L’angolo elettrico diviso per il numero di linee è l’angolo meccanico: 32,0°/2500 = 0,0128°, cioè circa 46″ di ritardo di posizione.
A bassa frequenza un passa-basso del primo ordine è equivalente a un ritardo costante τ = 1/(2π·f_c) ≈ 0,40 μs, e il ritardo di posizione Δθ = ω·τ è proporzionale alla velocità (Figura 2b). Quel ritardo non è un errore di graduazione; quando il ritardo è stabile il controllore può compensarlo con la velocità; ma se il ritardo varia con temperatura o lotto di dispositivi, la compensazione lascia un residuo.
Più sottile è il disadattamento di canale. Se la f_c del canale B è inferiore del 10% a quella di A (360 kHz), a 6000 r/min la differenza di fase tra i due diventa circa 92,8°, le ampiezze differiscono di circa 3% e compare un errore di interpolazione a 2 per periodo di circa 2,4″; a 12000 r/min si avvicina a 3,5″ (Figura 2c). La calibrazione a bassa velocità non vede mai questo termine.
Percorso digitale: spaziatura dei fronti e impulsi persi
Per un encoder che emette onde quadre dopo l’interpolazione, i conteggi per giro sono 4·N·k (k il fattore di interpolazione). Il contatore o il chip di interpolazione richiedono fronti adiacenti non più vicini di t_min, quindi la velocità massima è
n_max = 60 / (4·N·k·t_min)
A 2500 linee, interpolazione ×25 e t_min = 100 ns, n_max = 2400 r/min. I segnali reali hanno errore di fase e jitter, quindi la spaziatura minima dei fronti è minore della media e serve margine.
Anche il cavo mangia margine: uno skew di 5 ns tra le coppie differenziali A e B è solo 0,45° elettrici su un segnale grezzo a 250 kHz, ma il 5% di una spaziatura di fronti interpolata di 100 ns.
Un encoder assoluto seriale non ha problema di impulsi persi, ma ha ritardo di campionamento. Il ritardo τ corrisponde a un ritardo di posizione di 360°·(n/60)·τ; a τ = 1 μs e 6000 r/min sono circa 0,036° (circa 130″), e il controllore deve sapere esattamente quando la posizione è stata campionata.
Amplificazione dinamica di piccoli errori statici
L’errore di posizione si amplifica quando si deriva la velocità. Per un errore e·sin(kθ) con k cicli per giro, la fluttuazione relativa della misura di velocità è k·e. Un errore di interpolazione a 2 per periodo su un encoder a 2500 linee ha k = 5000; a e = 1″ (4,85×10⁻⁶ rad) la fluttuazione di velocità è circa 2,4%. Ad alta velocità quella frequenza di fluttuazione è ben sopra la banda del servo e viene filtrata; a bassa velocità cade dentro la banda come ripple di coppia e rumore. Quindi un encoder liscio a bassa velocità ha bisogno di piccolo errore a periodo corto, non solo di alta accuratezza complessiva.
Come fare le prove dinamiche
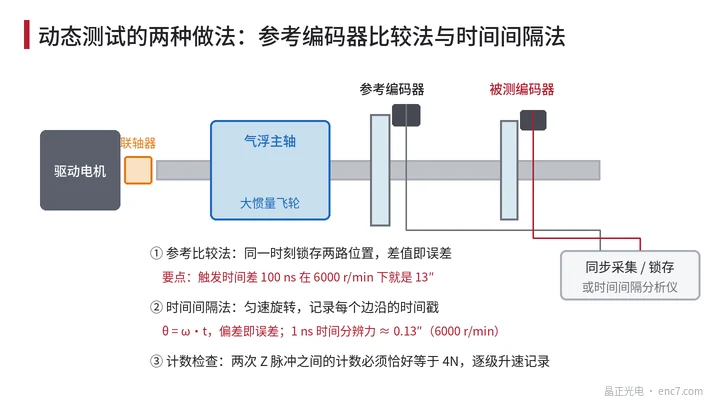
- Confronto con encoder di riferimento: l’encoder in prova e un riferimento ad alta accuratezza condividono un asse; a velocità costante entrambe le posizioni sono latchate insieme e la differenza è l’errore. Alzando a gradini la velocità e confrontando con la curva a bassa velocità si separa la parte dinamica. La sincronizzazione è critica: una differenza di 100 ns tra i due istanti di latch è già un errore falso di 13″ a 6000 r/min; torsione dell’accoppiamento e vibrazione dell’albero vanno valutate a parte.
- Metodo degli intervalli di tempo: un mandrino a cuscinetti d’aria ad alta inerzia gira a velocità costante o in coast-down; un analizzatore di intervalli di tempo marca ogni fronte; θ = ω·t converte il tempo in angolo e lo confronta con la suddivisione ideale. Non serve encoder di riferimento; a 6000 r/min una risoluzione temporale di 1 ns corrisponde a circa 0,13″; la fonte d’errore principale è la fluttuazione di velocità entro un giro.
- Controllo d’integrità del segnale: un oscilloscopio osserva ampiezza contro velocità, la figura di Lissajous ad alta velocità e l’eye diagram del segnale differenziale con la lunghezza di cavo reale.
- Controllo di conteggio: il conteggio tra due impulsi Z successivi deve essere esattamente 4N (o 4·N·k per uscita interpolata); registrare mentre si alza a gradini la velocità — ogni scostamento significa conteggi persi o in più.
Punti di ingegneria
- L’accuratezza in specifica dovrebbe indicare la velocità di prova; le applicazioni ad alta velocità richiedono una figura d’errore dinamico o la banda e il ritardo del front-end.
- La banda del front-end dovrebbe stare ben sopra la frequenza di segnale più alta (margine di più volte), e va controllato l’accoppiamento dei dispositivi dei canali A/B; un disadattamento del 10% produce già circa 2,4″ di errore di interpolazione ad alta velocità in questo esempio.
- Il ritardo di posizione è proporzionale alla velocità ed è un termine compensabile; conta la stabilità del ritardo — misurare il coefficiente di temperatura del ritardo quando serve.
- Per l’uscita interpolata verificare la velocità massima con n_max = 60/(4·N·k·t_min) e lasciare margine per jitter e skew di cavo.
- Il confronto di riferimento deve sincronizzare i due latch al nanosecondo; altrimenti ad alta velocità l’errore falso supera di gran lunga l’errore in prova.
- Le metriche di fluidità a bassa velocità dovrebbero guardare l’errore a periodo corto: 1″ di errore di interpolazione a 2500 linee corrisponde già a circa 2,4% di fluttuazione di velocità.
Sintesi
L’errore dell’encoder si divide in una parte statica dipendente dall’angolo e una dinamica dipendente dalla velocità. La banda del front-end causa calo d’ampiezza e un ritardo di posizione proporzionale alla velocità; il disadattamento di canale causa errore di interpolazione che cresce con la velocità; il limite di spaziatura dei fronti del percorso digitale fissa la velocità massima senza impulsi persi. Solo il confronto di riferimento con latch sincronizzato, o il metodo degli intervalli di tempo, provati a più velocità, caratterizzano appieno un encoder in moto.
Traduzione dell’articolo originale cinese (0198). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.