Atlante dei problemi di segnale
Sintomo: il centro di Lissajous cammina con l’angolo — deriva di offset una volta per giro
Quando il centro di Lissajous cammina entro un giro, la correzione statica è inefficace e l’autocalibrazione lascia comunque residuo. Questo articolo deriva il rapporto residuo di autocal aggiornato in angolo x/√(1 + x²), x = 2π·k·M_p/N: il cammino liscio si può ridurre di circa nove decimi, mentre una macchia di foschia locale larga pochi gradi resta quasi intatta; dà anche la localizzazione con fit del centro segmentato su Z e raccomandazioni sulle metriche di uniformità.
L’articolo precedente trattava l’offset come costante che una correzione elimina. Un caso più difficile: ruotare lentamente il disco e il centro di Lissajous si muove con l’angolo, tornando dopo un giro. L’offset varia allora con l’angolo; la correzione statica di fabbrica vale solo a un angolo, e l’autocalibrazione online deve “inseguirlo” — ciò che non raggiunge diventa residuo. Tre domande: perché l’offset varia con l’angolo; come misurare la traiettoria e localizzarla sul disco; quanto velocemente l’autocal può inseguire e quali metriche di uniformità deve portare il disco.
Perché l’offset varia con l’angolo
L’offset nasce da DC disuguale visto dai canali a 0° e 180°. I due campi di rilevamento guardano punti diversi del disco, quindi ogni non uniformità circonferenziale del disco diventa offset dipendente dall’angolo. Con spaziatura tangenziale dei campi d e trasmittanza dell’area chiara che varia lentamente lungo l’arco s:
ε(φ) ≈ −(d/(2M)) · (1/D)·dD/ds
dove M è la modulazione e D il DC. Per trasmittanza che ondula u, k volte per giro, l’ampiezza di offset è circa d·u·k/(2M·r).
Due esempi numerici (assunti): d = 1 mm, r = 20 mm, M = 0,5, variazione lenta di trasmittanza del 5% per giro → ε solo circa 0,25%; una macchia di foschia locale che copre un campo a settore con trasmittanza inferiore del 5% → circa 5% di offset. La non uniformità lenta ha effetto limitato; il salto locale è il problema principale.
Fonti comuni:
- Non uniformità di film o OD: perdita del cromo o film residuo nelle aree chiare che varia lungo la circonferenza.
- Foschia locale: residui di lavaggio, nebbia di adesivo, impronte — calo locale di trasmittanza con scattering.
- Sfondo di dischi riflettenti: riflettanza o stato superficiale delle aree non riflettenti inconsistente lungo il cerchio; con inclinazione del disco lo spot riflesso oscilla anche una volta per giro.
- Riflessi dal bordo mozzo: teste di vite, tacche o gradini su mozzo o anello di serraggio ruotano col disco e a certi angoli riflettono luce in un canale.
Gli array a fasi interlacciate in una finestra, con fasi a meno di un periodo di distanza, sono poco sensibili a questa classe di non uniformità; le strutture a campi di rilevamento a settori lo sono molto di più.
Localizzazione: fit del centro segmentato su Z e traiettoria
- Acquisizione: velocità bassa costante fissa, accoppiamento DC, campionare A, B e Z insieme; almeno 20 punti per periodo di segnale, in continuo per un giro o più.
- Segmentazione: svolgere la fase da atan2; tagliare un segmento ogni volta che la fase aumenta di 2π — un periodo di segnale per segmento — con Z come zero dell’angolo meccanico.
- Trovare il centro: mediare A e B dentro ogni segmento. La media su periodo intero non è influenzata da armoniche, differenza di ampiezza ed errore di fase ed è il centro di quel periodo; se rumoroso, fit circolare ai minimi quadrati ogni K periodi e media sincrona su Z di più giri.
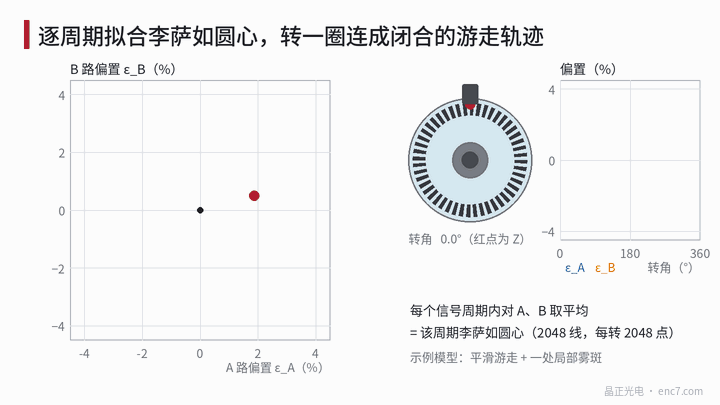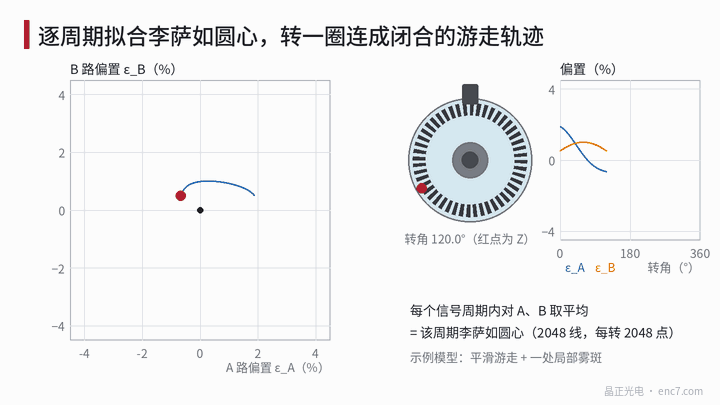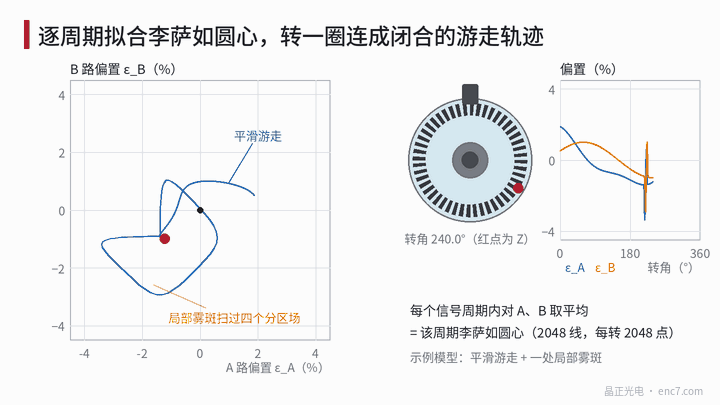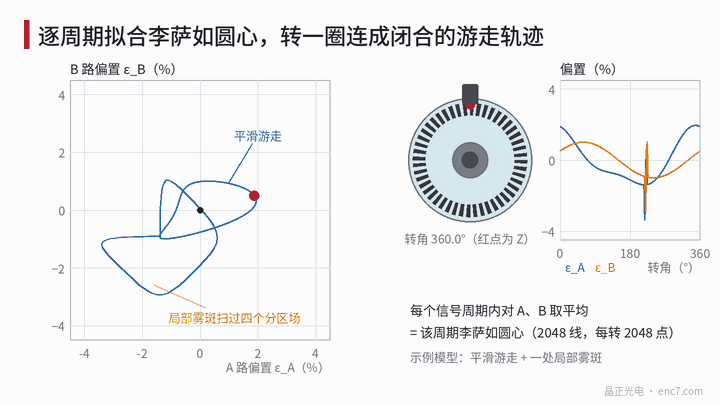
- Tracciare: disegnare la traiettoria (ε_A, ε_B) nel piano A–B e ε_A, ε_B contro l’angolo.
Lettura del grafico: piccolo anello chiuso liscio, 1–2 volte per giro → variazione lenta di film/OD/sfondo di riflessione o variazione di riflessione guidata dall’eccentricità del mozzo; anello poligonale che spara improvvisamente a un angolo fisso → foschia locale o caratteristica del mozzo — sotto campi a settori una macchia di foschia spazza a turno A+, B+, A−, B− e l’offset si sposta verso −A, −B, +A, +B formando un piccolo anello quadrato (Figura 1). Centro che non si muove con l’angolo ma resta offset è un problema lato testina. Trovato l’angolo, verificare quell’area chiara al microscopio o in illuminazione a campo scuro con Z come riferimento.
Velocità di variazione dell’offset e costante di tempo dell’autocal
Supponiamo che l’autocal si aggiorni una volta per periodo di segnale con memoria di circa M_p periodi:
ε̂_m = ε̂_(m−1) + (ε_m − ε̂_(m−1)) / M_p
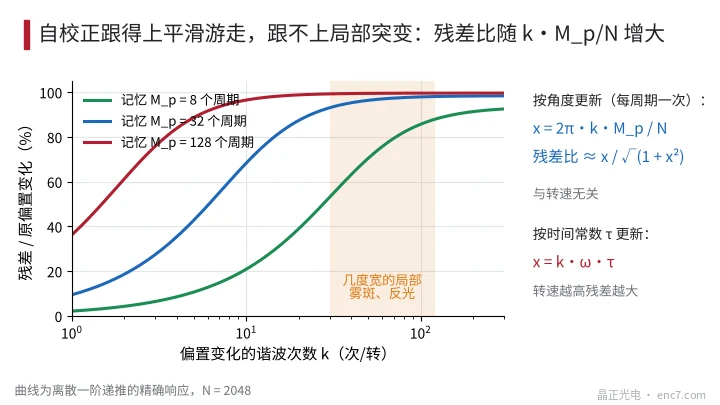
Per variazioni lente agisce come filtro passa-basso; residuo ≈ lunghezza di memoria × variazione di offset per periodo. Per offset che varia k volte per giro sia
x = 2π·k·M_p / N
Rapporto residuo/originale ≈ x/√(1 + x²), N = numero di linee. Ricorrenza discreta esatta a 2048 linee:
| Memoria M_p | k = 1 | k = 2 | k = 8 | k = 64 |
|---|---|---|---|---|
| 8 periodi | 2,1% | 4,3% | 17% | 77% |
| 32 periodi | 9,5% | 19% | 60% | 97% |
| 128 periodi | 36% | 61% | 95% | 99,5% |
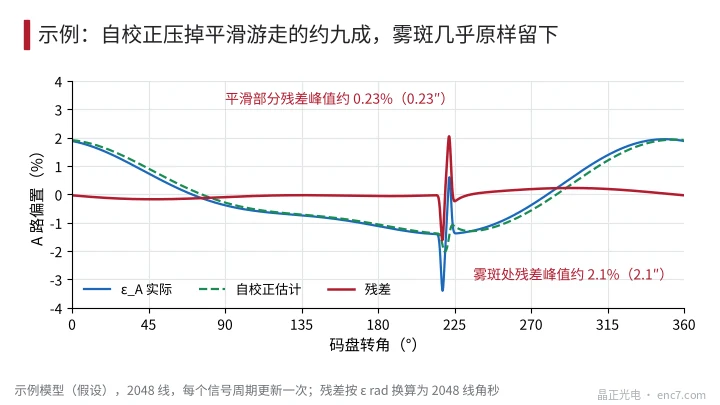
Una macchia di foschia locale larga pochi gradi equivale a decine di cicli per giro; nessuna lunghezza di memoria ragionevole la raggiunge (Figura 2). Nell’esempio della Figura 3, a M_p = 32 il picco di residuo del cammino liscio è circa 0,23% (≈ 0,23″ a 2048 linee) mentre il residuo della foschia è circa 2,1% — lasciato quasi intatto.
Con aggiornamento in angolo, x è indipendente dalla velocità; se l’autocal usa una costante di tempo fissa τ, x = k·ω·τ cresce con la velocità: a τ = 1 ms, k = 1, residuo ≈ 3% a 300 r/min e ≈ 30% a 3000 r/min. Un errore “buono a bassa velocità, cattivo ad alta” va prima controllato per la modalità di aggiornamento dell’autocal. M_p non si può accorciare senza limite: copertura sotto un periodo rende mal condizionato il fit dell’ellisse, e una memoria troppo corta “corregge” rumore ed errore armonico come se fossero offset.
Raccomandazioni sulle metriche di uniformità
Sia ε_r il budget di residuo di offset assegnato nell’articolo precedente e M_p la memoria dell’autocal; allora la variazione di offset da disco e montaggio deve soddisfare (approccio di esempio):
- Parte lenta: ampiezza ε_k dell’offset k×/giro ≤ ε_r·√(1 + x²)/x; per x piccoli ≈ ε_r·N/(2π·k·M_p). A 2048 linee, M_p = 32, ε_r = 0,5%: circa 5,1% ammessi a k = 1, 2,6% a k = 2 — in genere facili.
- Salto locale: autocal essenzialmente inutile; il gobbo locale di offset è limitato direttamente a ε_r. Con campi a settori, M = 0,5, ε_r = 0,5%, la differenza locale di trasmittanza entro un campo di rilevamento deve restare sotto circa 2M·ε_r = 0,5% — foschia invisibile a occhio può già fallire.
- Ispezione disco: trasmittanza delle aree chiare lungo la pista controllata a due scale — ondulazione locale millimetrica e variazione lenta a giro intero, ciascuna col suo limite; le testine a fasi interlacciate possono rilassare il limite locale.
- Montaggio: annerire o rendere non riflettenti le superfici di mozzo e anello vicino alla zona di lettura; tenere teste di vite e tacche lontane dalla zona di lettura.
Punti chiave di progettazione
- Centro che cammina con l’angolo significa che l’offset è funzione della posizione; la correzione statica fallisce — misurare la traiettoria prima di parlare di correzione.
- Mediare A e B su ogni periodo di segnale dà il centro; segmentare su Z e media sincrona multi-giro disegnano una traiettoria affidabile.
- Piccolo anello liscio → film/OD/sfondo di riflessione lenti; anello poligonale a angolo fisso → foschia locale e caratteristiche del mozzo.
- Rapporto residuo di autocal aggiornato in angolo ≈ x/√(1 + x²), x = 2π·k·M_p/N, indipendente dalla velocità; il residuo aggiornato in tempo cresce con la velocità.
- I salti locali non si possono inseguire — solo pulizia del disco e uniformità di trasmittanza li risolvono; le testine a campi a settori sono più severe.
- L’ispezione in ingresso del disco dovrebbe aggiungere l’uniformità locale di trasmittanza delle aree chiare, con limiti a scaglioni per architettura di testina.
Conclusioni
Offset che cammina con l’angolo significa che i due campi di rilevamento vedono regioni di disco non uniformi. Le traiettorie del centro segmentate su Z separano non uniformità lenta e foschia locale e le localizzano a un angolo specifico. L’autocal funziona sulla parte lenta con rapporto residuo ≈ x/√(1 + x²), ed è essenzialmente inutile su un salto locale di pochi gradi, quindi le metriche di uniformità devono separare le scale lenta e locale.
Traduzione dell’articolo originale cinese (0208). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.