Atlante dei problemi di segnale
Sintomo: il conteggio oscilla tra due valori a motore fermo — isteresi e micro-vibrazione
Fermo vicino a un fronte, rumore o micro-vibrazione fa attraversare ripetutamente la soglia al comparatore e il conteggio oscilla tra due valori. Questo articolo dà un criterio di isteresi dalla formula di Rice (H ≈ 15σ_v a banda 1 MHz), stima la micro-vibrazione con ΔV ≈ A·2π·x_v/p, spiega il costo della banda morta di isteresi e l’ordine di diagnosi: disabilitare l’azionamento, bloccare l’albero, poi aggiungere isteresi.
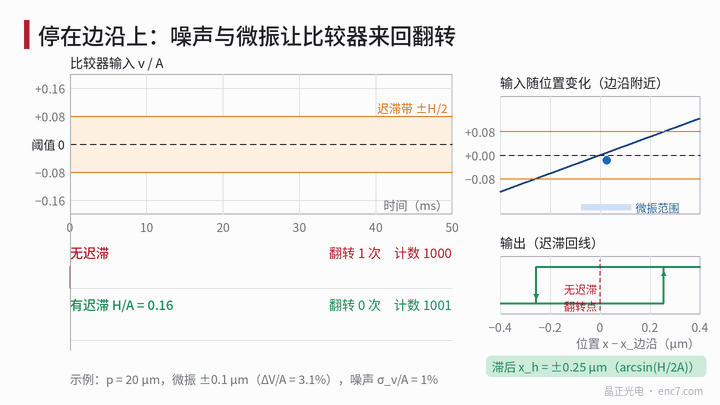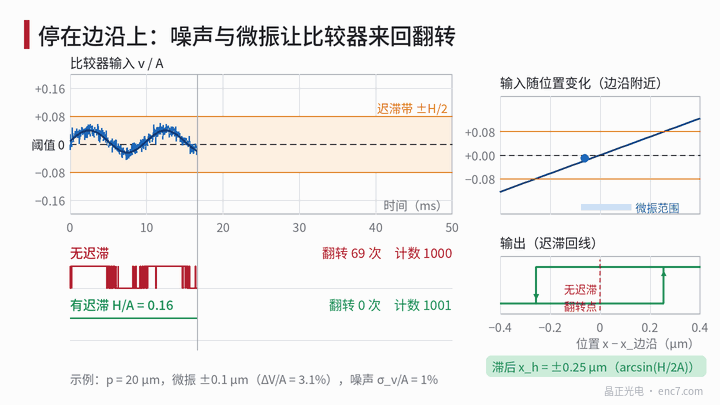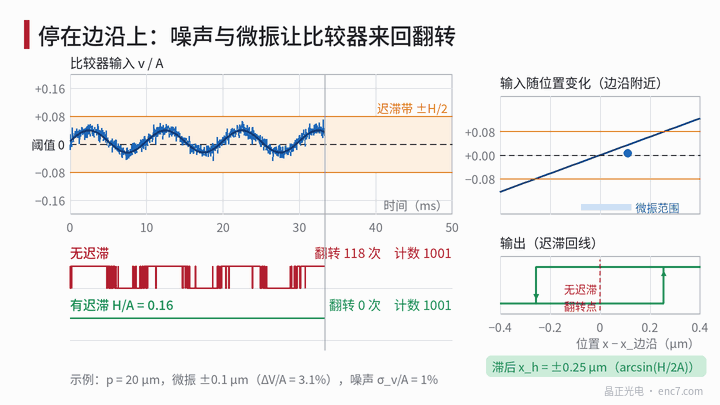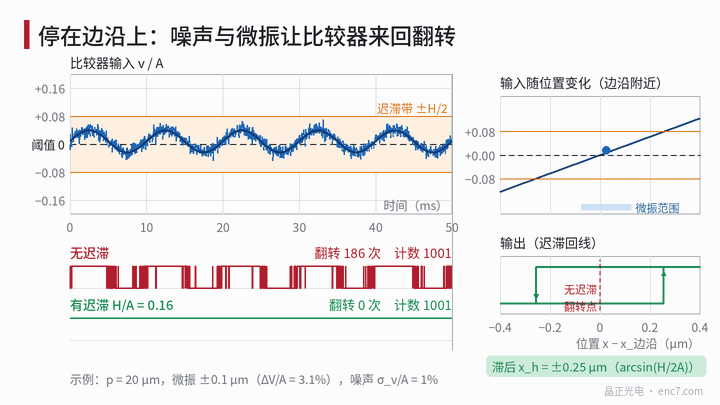
Il motore è fermo, eppure la posizione dell’host oscilla tra 1000 e 1001 — a volte una volta ogni pochi secondi, a volte troppo veloce da contare; fermo altrove e non oscilla affatto. È il chatter di conteggio a fermo: l’albero siede vicino a un fronte A o B, l’ingresso del comparatore vaga sulla soglia e l’uscita commutà ripetutamente. La causa può essere rumore elettrico o vero moto dell’albero (jitter di tenuta servo, vibrazione della struttura macchina); i rimedi differiscono nettamente. Prima si derivano criteri quantitativi per entrambi, poi il costo dell’isteresi, infine un ordine di diagnosi in campo.
Cosa succede da fermi su un fronte
Supponiamo che l’albero si fermi a distanza d da un fronte di fase A. Vicino al fronte il seno è circa lineare, quindi l’ingresso del comparatore è
v ≈ A·2π·(d + x_v·sin2πf_v t)/p + n(t)
con A ampiezza di segnale, p passo, x_v ampiezza di micro-vibrazione meccanica, n(t) rumore elettrico (rms σ_v). Rumore di tensione riferito a posizione:
σ_x = p·σ_v / (2πA)
Esempio: p = 20 μm, A = 0,5 V, σ_v = 2 mV (σ_v/A = 0,4%) → σ_x ≈ 12,7 nm. Senza isteresi, ogni fermata entro circa 5σ_x dal fronte (±66 nm) commutà più di una volta al secondo secondo la formula di tasso di attraversamento sotto. Con 4 fronti per periodo di segnale, fermate casuali colpiscono il chatter a circa 4 × 0,13 / 20 ≈ 2,6% delle posizioni — proprio perché “fermo altrove e non oscilla”.
In decodifica ×4, B resta fermo mentre A commutà avanti e indietro, così il conteggio alterna +1/−1 senza accumulo netto. Ciò differisce dal sotto-conteggio permanente da ordine di fronti invertito (vedi l’articolo sul conteggio all’indietro in questa serie).
Criterio 1: l’isteresi deve coprire il picco di rumore a lungo termine
Con isteresi simmetrica di larghezza totale H, il trip di salita è H/2 sopra soglia e quello di discesa H/2 sotto. Il caso peggiore è il segnale parcheggiato a metà banda, quando ogni commutazione richiede che il rumore sfondi H/2. Per rumore bianco gaussiano di banda B, il tasso medio di attraversamento di Rice del livello u è
ν = (B/√3)·exp(−u² / 2σ_v²)
Con u = H/2, B = 1 MHz:
| H/2 | Commutazioni all’ora |
|---|---|
| 5σ_v | ≈ 7,8×10³ |
| 6σ_v | ≈ 32 |
| 7σ_v | ≈ 0,05 |
| 7,5σ_v | ≈ 1,3×10⁻³ |
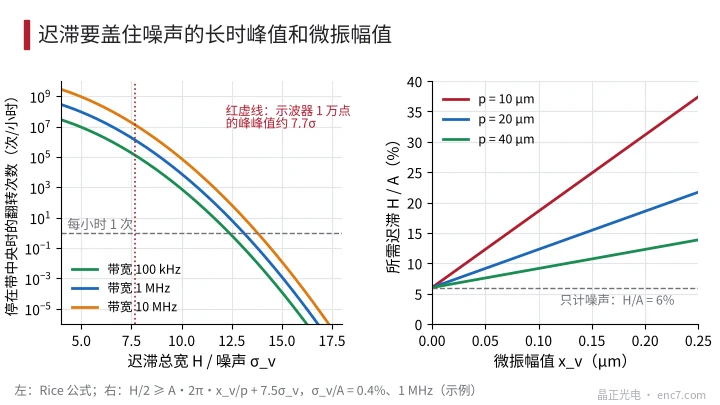
Quindi “isteresi maggiore del picco-picco di rumore” va letto statisticamente sul lungo periodo. Il picco-picco visto su uno schermo a 10000 punti è circa 7,7σ_v; una H solo poco più grande permette ancora decine di commutazioni all’ora se parcheggiato a metà banda. Per ≤ 10⁻³ commutazioni/ora a 1 MHz, H ≈ 15σ_v; a 100 kHz circa 14σ_v (Figura 2 sinistra). La banda conta poco; conta H/σ_v.
Criterio 2: l’escursione di tensione della micro-vibrazione deve restare sotto H/2
Quando l’albero si muove davvero, la micro-vibrazione all’ingresso del comparatore è
ΔV ≈ A·2π·x_v / p
A p = 20 μm, 0,1 μm di micro-vibrazione è già il 3,1% dell’ampiezza; a p = 10 μm raddoppia. Nessuna commutazione richiede che escursione di micro-vibrazione più margine di rumore restino nella banda:
H/2 ≥ A·2π·x_v/p + k·σ_v
con k ≈ 7,5 da sopra. Solo rumore richiede H/A ≈ 6%; aggiungendo 0,1 μm di micro-vibrazione serve circa il 12,3% (Figura 2 destra). Passo più fine vede più facilmente la stessa micro-vibrazione.
Prima un principio: se l’albero si muove davvero, il seguire ±1 conteggio dell’encoder è misura corretta; aggiungere isteresi nasconde solo moto reale in una banda morta. Usare l’isteresi per coprirlo solo quando quel moto è innocuo per il sistema ma il chatter di conteggio innesca allarmi o sfarfallio del display.
Costo dell’isteresi: ritardo di posizione e banda morta bidirezionale
L’isteresi ritarda ogni fronte. Con isteresi normalizzata h = H/(2A), i fronti di salita e discesa ritardano ciascuno di
φ_h = arcsin(h) (angolo elettrico)
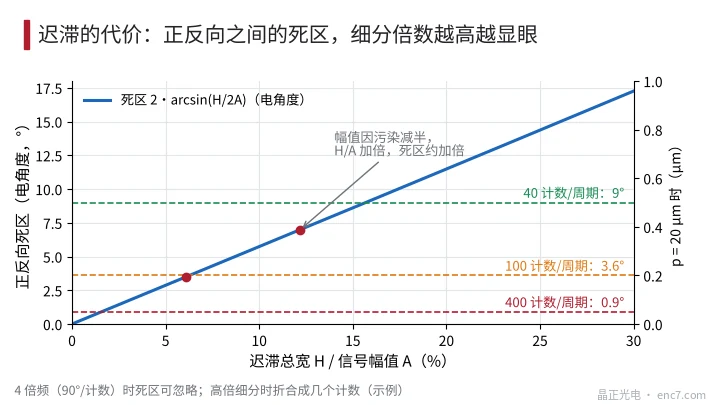
Il gap tra i punti di trip avanti e indietro è 2φ_h — una banda morta — ovvero 2φ_h·p/(2π) in spostamento. A H/A = 6% la banda morta è circa 3,4° (≈ 0,19 μm a p = 20 μm); a H/A = 12,3% circa 7,0° (≈ 0,39 μm).
Sotto uscita a onda quadra ×4 (90° per conteggio) quella banda morta è quasi invisibile; sotto uscita interpolata no: a 100 conteggi/periodo, 7,0° ≈ 2 conteggi; a 400 ≈ 8 — chiaro “gioco morto” in inversione (Figura 3). Un altro punto facilmente trascurato è l’ampiezza: H è impostata in volt, quindi quando contaminazione del disco o crescita del gap dimezza A, h raddoppia e così pressappoco la banda morta. Dimensionare l’isteresi sull’ampiezza di lavoro minima e tenere per progetto H ≪ 2A_min.
Ordine di diagnosi: prima decidere se l’albero si muove davvero
- Osservare il ritmo delle commutazioni. Oscilloscopio sull’onda quadra A, o log del conteggio contro tempo. Commutazioni casuali, a grappoli, a intervallo breve → soprattutto rumore elettrico; periodiche con frequenza che coincide col loop servo o con la struttura → moto reale.
- Disabilitare l’azionamento. Con sicurezza assicurata (assi verticali prima frenati o supportati), spegnere l’enable del servo. Se il chatter cessa, il loop di posizione sta cacciando ±1 conteggio — problema di controllo: ritoccare guadagni/integrale o impostare una banda morta di posizione nel controllore, non sull’encoder.
- Bloccare l’albero. Serrare o frenare l’albero e fermare le fonti di vibrazione vicine. Chatter sparito → vibrazione strutturale trasmessa come spostamento reale; chatter resta → rumore elettrico.
- Misurare il rumore. Ruotare lentamente fino a una posizione di chatter; misurare σ_v e ampiezza A entro la banda di sistema all’ingresso del comparatore (o punto di test differenziale). Controllare l’isteresi esistente contro H/2 ≥ 7,5σ_v; se il rumore ha picchi sincroni col PWM del motore, sistemare prima messa a terra e schermatura.
- Aggiungere isteresi o restringere la banda. Scegliere H da entrambi i criteri, poi convertire la banda morta in conteggi; la banda deve solo coprire la frequenza di segnale max N·n/60 con margine — più larga aggiunge solo rumore.
Punti chiave di progettazione
- Il chatter di conteggio a fermo compare solo vicino ai fronti; a σ_v/A = 0,4%, p = 20 μm circa il 2,6% delle posizioni di fermata lo colpisce — riprodurre altrove è il primo passo.
- Progettare l’isteresi sul picco a lungo termine: a 1 MHz, sotto 10⁻³ commutazioni/ora, H ≈ 15σ_v — circa 2× il picco-picco visto sull’oscilloscopio.
- Criterio di micro-vibrazione: A·2π·x_v/p + 7,5σ_v ≤ H/2; a passo 20 μm, 0,1 μm di micro-vibrazione è già ~3% dell’ampiezza.
- Banda morta di isteresi = 2·arcsin(H/2A); ad alta interpolazione convertire in conteggi e calcolare all’ampiezza minima.
- Prima disabilitare l’azionamento, poi bloccare l’albero, e solo allora toccare il circuito: caccia del servo e vibrazione strutturale sono moto reale e non vanno mascherati dall’isteresi.
- Restringere la banda e migliorare la messa a terra riducono σ_v a costo inferiore che alzare semplicemente l’isteresi.
Conclusioni
Conteggio che oscilla tra due valori a motore fermo è il segnale parcheggiato vicino a un fronte con rumore o micro-vibrazione che fa attraversare ripetutamente la soglia al comparatore. L’isteresi deve coprire sia il picco di rumore a lungo termine sia l’escursione di micro-vibrazione, ma costa una banda morta di 2·arcsin(H/2A), evidente ad alta interpolazione e bassa ampiezza. In campo, disabilitare l’azionamento e bloccare l’albero per decidere se l’albero si muove davvero, poi impostare l’isteresi da σ_v o ridurre il rumore.
Traduzione dell’articolo originale cinese (0221). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.